

Exciting!GPT-4V在自动驾驶中初探
Update:增加了一个新的例子,自动驾驶配送车驶入新浦水泥地万众瞩目之下,今天GPT4终于推送了vision相关的功能。今天下午抓紧和小伙伴一起测试了一下GPT对于图像感知的能力,虽有预期,但是还是大大震惊了我们。TL;DR就是我认为自动驾驶中和语义相关的问题应该大模型都已经解决得很好了,但是大模型的可信性和空间感知能力方面仍然不尽如人意。解决一些所谓和效率相关的cornercase应该是绰绰有余,但是想完全依赖大模型去独立完成驾驶保证安全性仍然十分遥远。1Example1:路上出现了一些未知障碍物GP
Update: 增加了一个新的例子,自动驾驶配送车驶入新浦水泥地
万众瞩目之下,今天GPT4终于推送了vision相关的功能。今天下午抓紧和小伙伴一起测试了一下GPT对于图像感知的能力,虽有预期,但是还是大大震惊了我们。TL;DR 就是我认为自动驾驶中和语义相关的问题应该大模型都已经解决得很好了,但是大模型的可信性和空间感知能力方面仍然不尽如人意。解决一些所谓和效率相关的corner case应该是绰绰有余,但是想完全依赖大模型去独立完成驾驶保证安全性仍然十分遥远。
1 Example1: 路上出现了一些未知障碍物
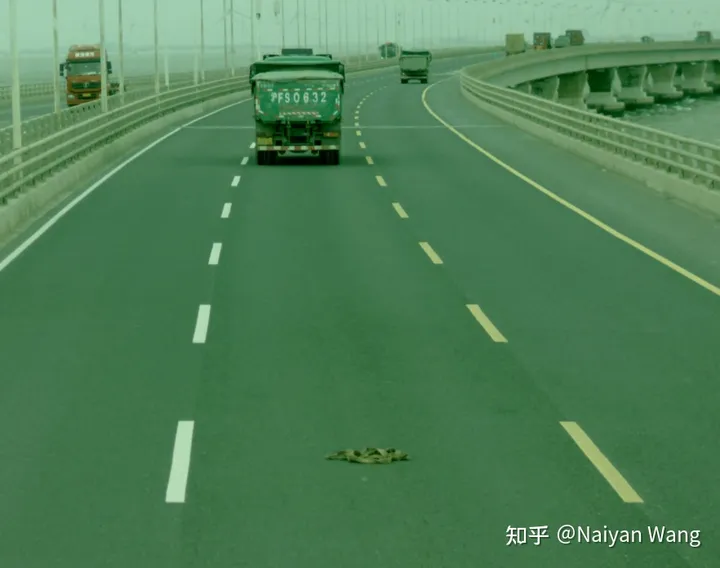
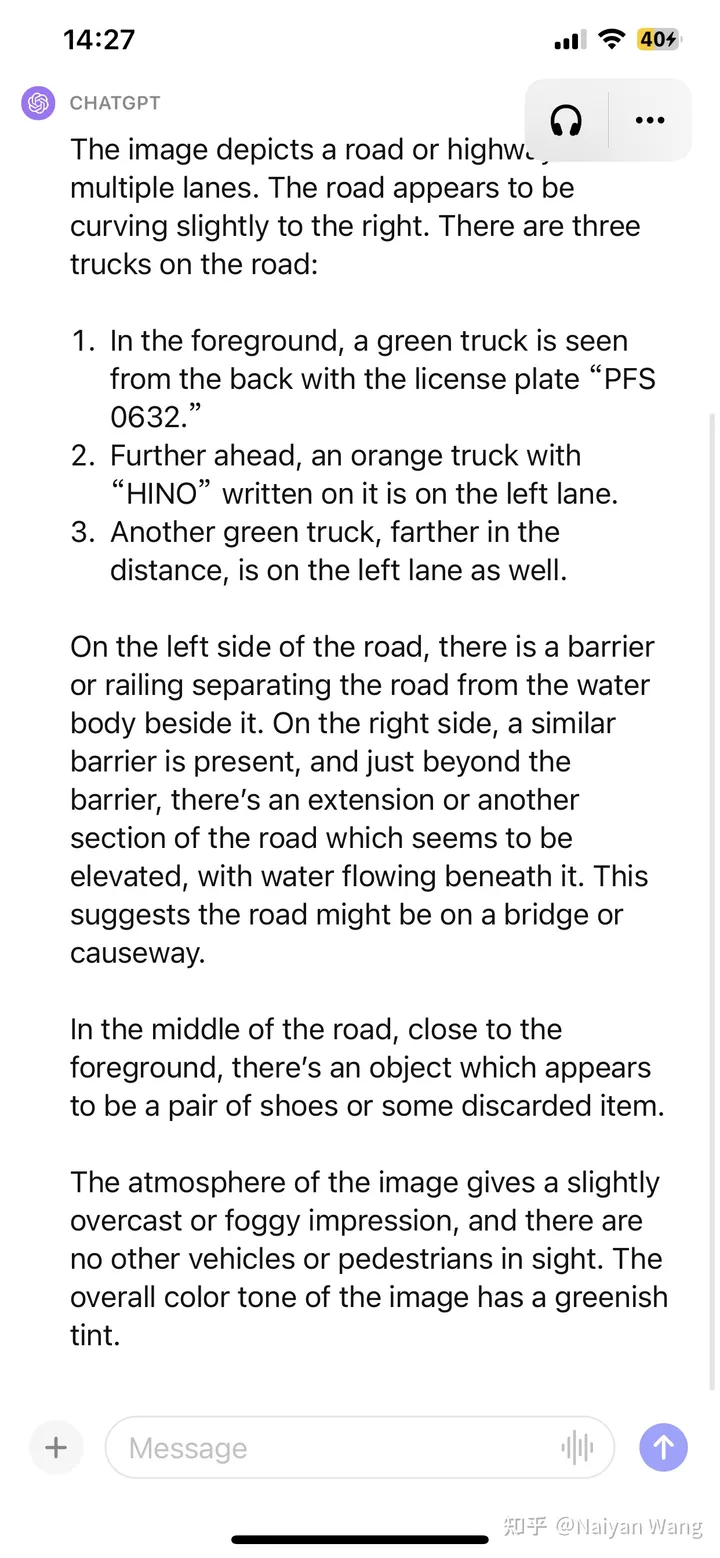
GPT4的描述
准确的部分:检测到了3辆卡车,前车车牌号基本正确(有汉字就忽略吧),天气和环境正确,在没有提示的情况下准确识别到了前方的未知障碍物
不准确的部分:第三辆卡车的位置左右不分,第二辆卡车头顶的文字瞎猜了一个(因为分辨率不足?)
这还不够,我们继续给一点提示,去问这个物体是什么,是不是可以压过去。
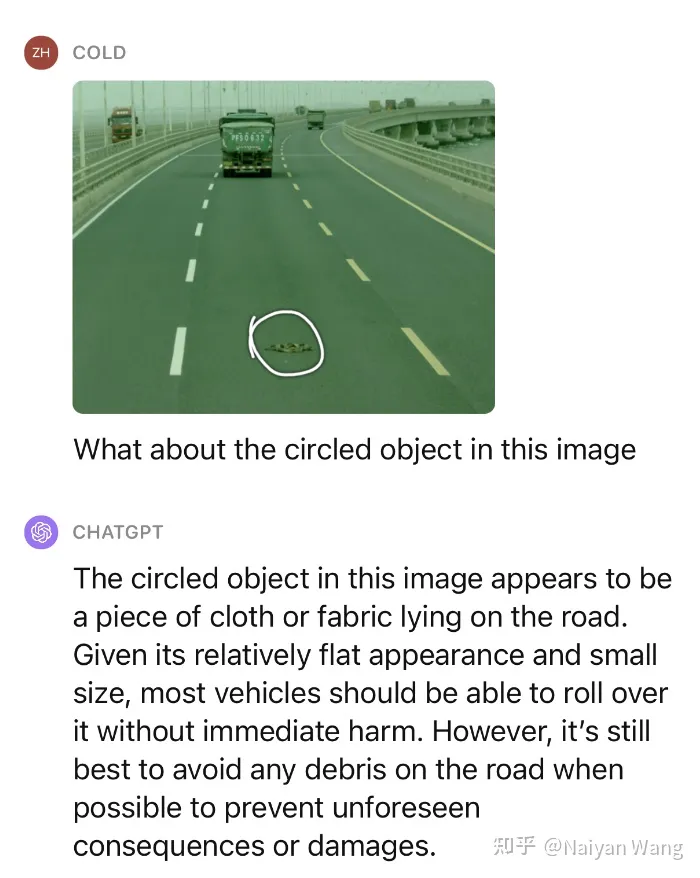
Impressive!类似的场景测试了多个,对于未知障碍物的表现可以说非常惊人了。
2 Example2: 路面积水的理解
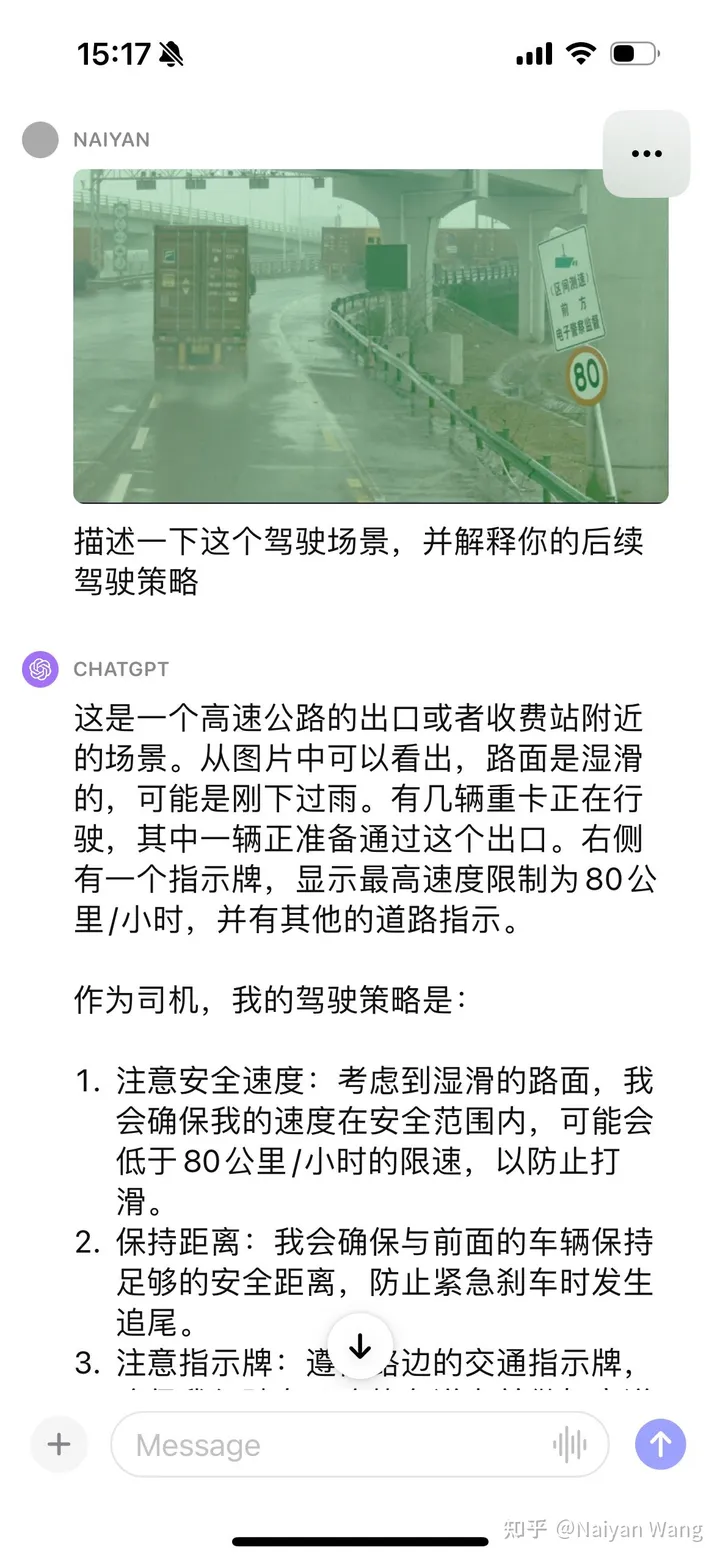
没有提示能自动识别到标牌这个应该是基操了,我们继续给一些hint
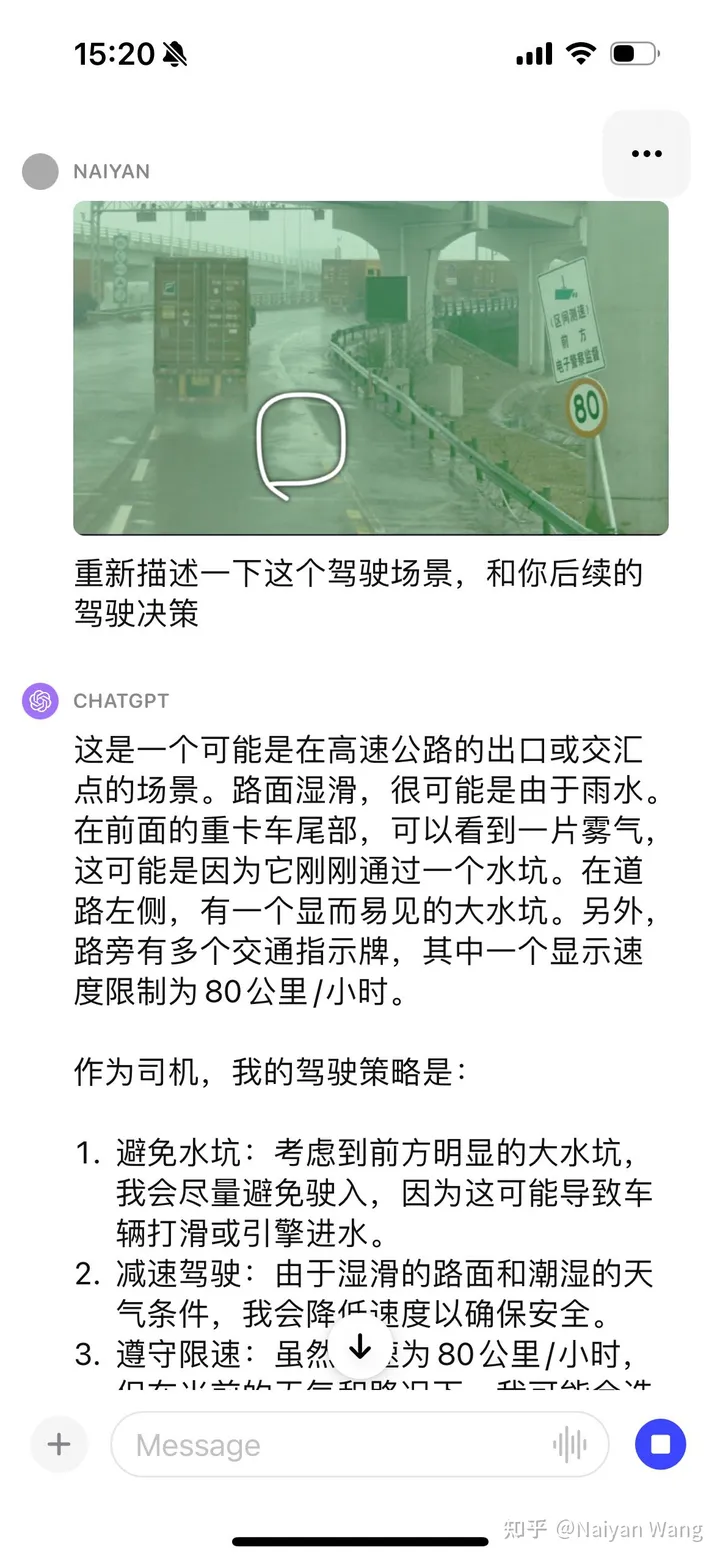
再次被震惊了。。。能自动讲出来卡车背后的雾气,也主动提到了水坑,但是再一次把方向说成了左侧。。。感觉这里可能需要一些prompt engineering能更好的让GPT输出位置和方向。
3 Example3:有车辆掉头时直接撞上了护栏
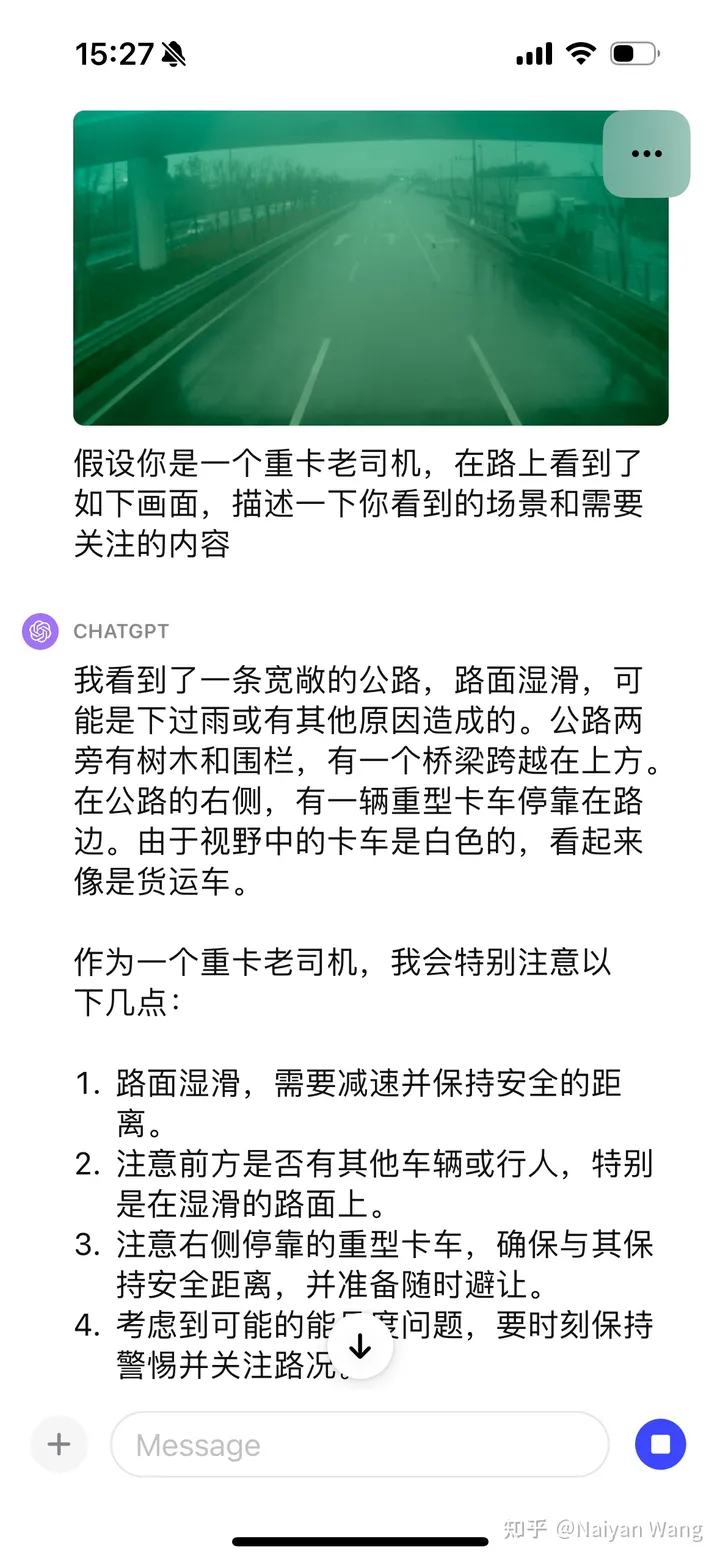
第一帧输入进去,因为没有时序信息,只是将右侧的卡车当做是停靠的了。于是再来一帧:
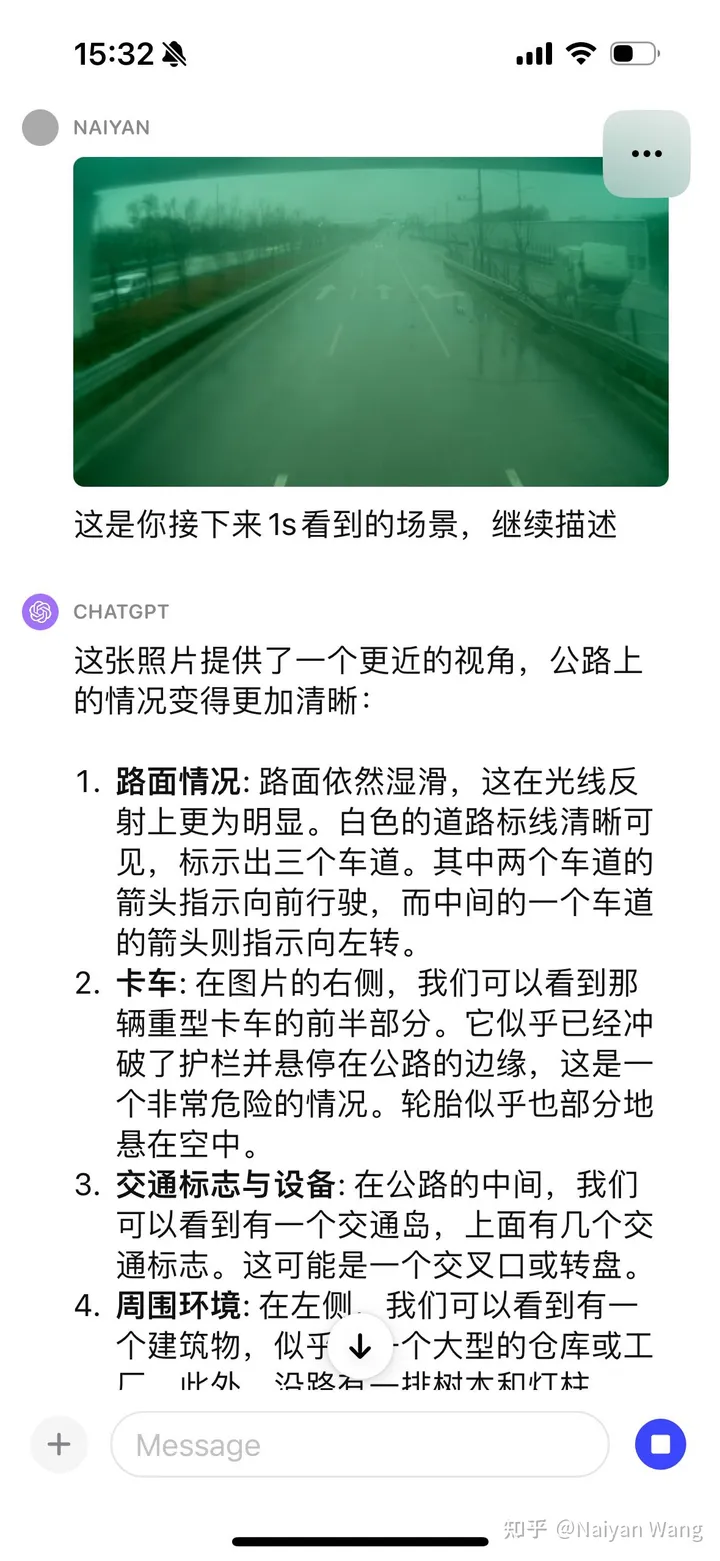
已经可以自动讲出,这两撞破了护栏,悬停在公路边缘,太棒了。。。但是反而看上去更容易的道路标志出现了错误。。。只能说,这很大模型了,它永远能震惊你也永远不知道什么时候能蠢哭你。。。再来一帧:
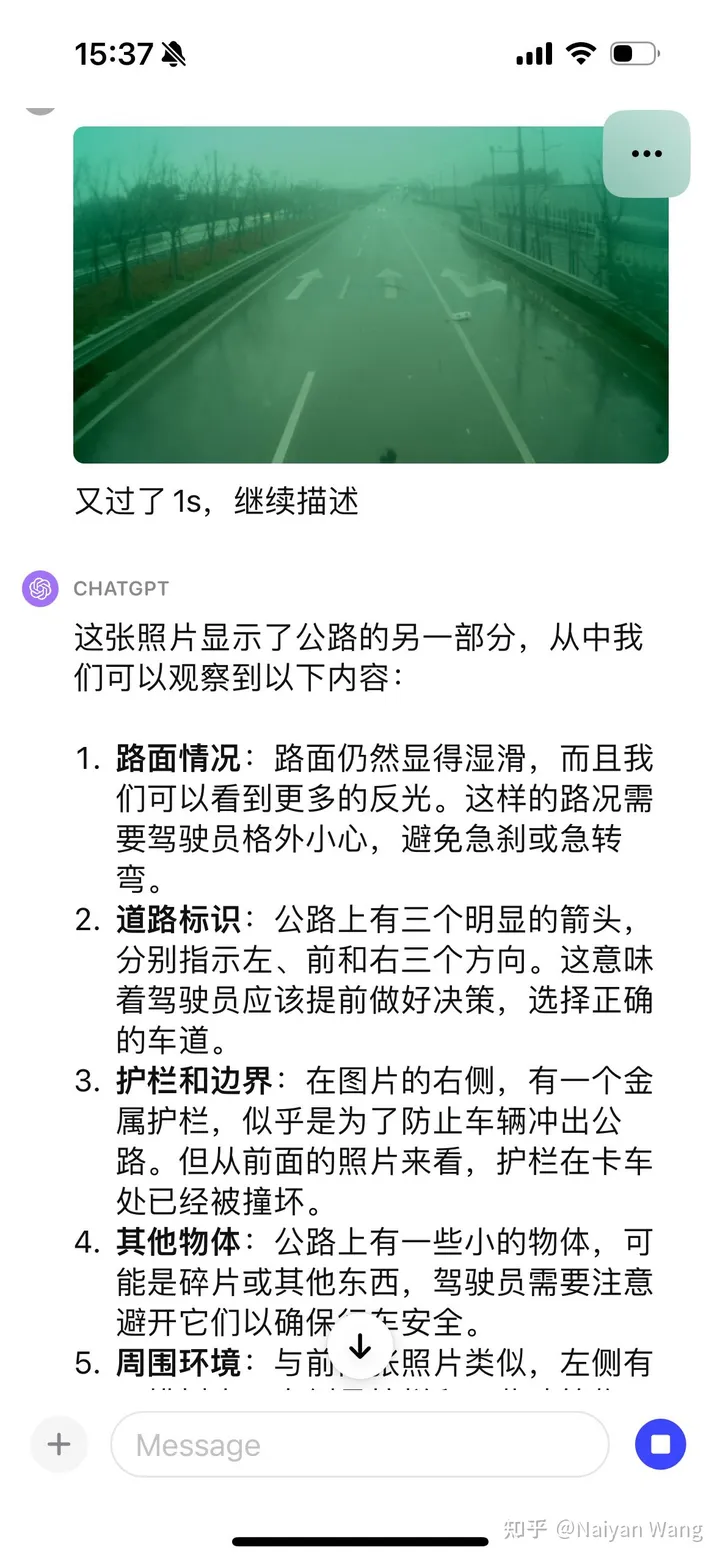
这次,直接讲到了路面上的碎片,再次赞叹。。。只不过有一次把路上的箭头说错了。。。总体而言,这个场景中需要特别关注的信息都有覆盖,道路标志这种问题,瑕不掩瑜吧
4 Example4: 来一个搞笑的
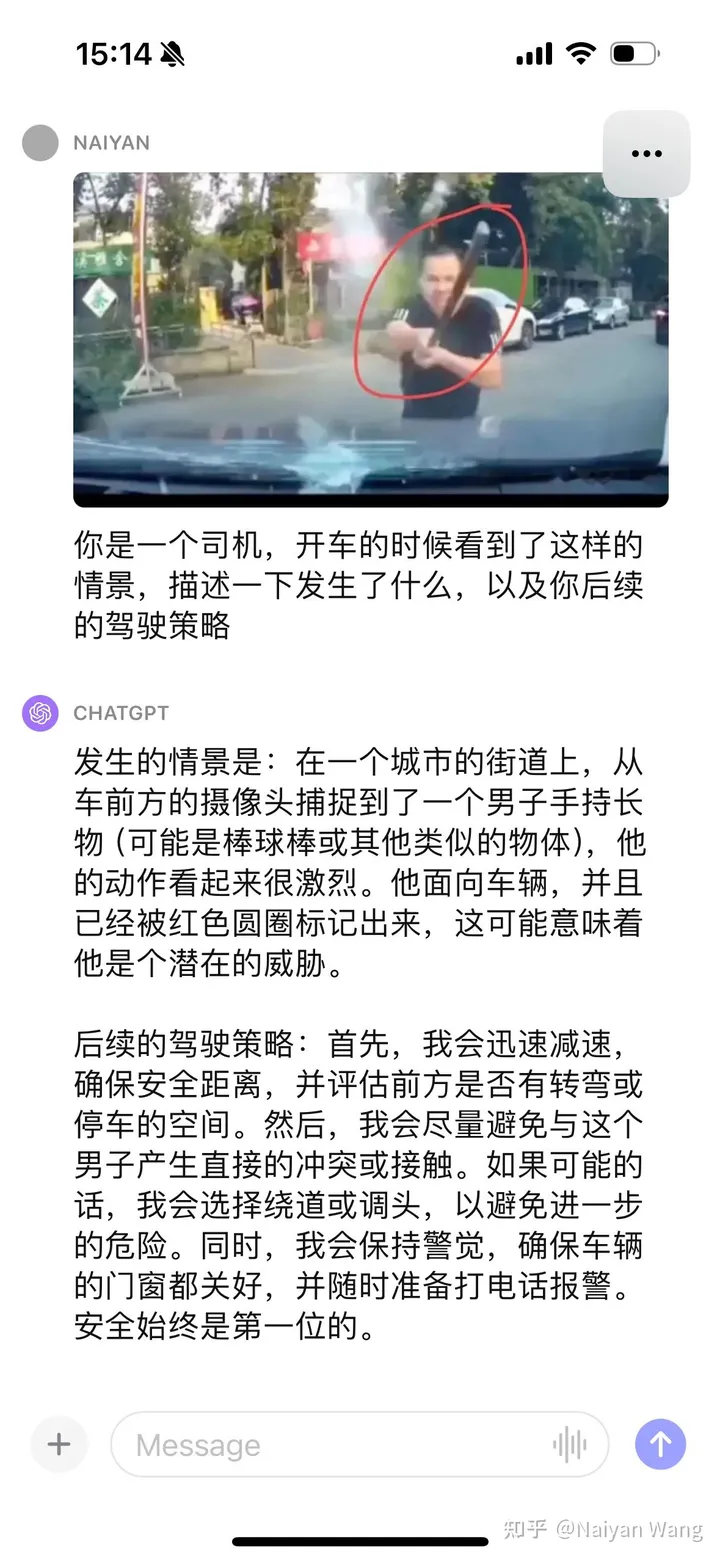
只能说非常到位了,相比之下之前看上去无比困难的“有个人冲着你挥了挥手”这样的case就像小儿科一样,语义上的corner case可解。
5 Example5 来一个名场面。。。配送车误入新修路
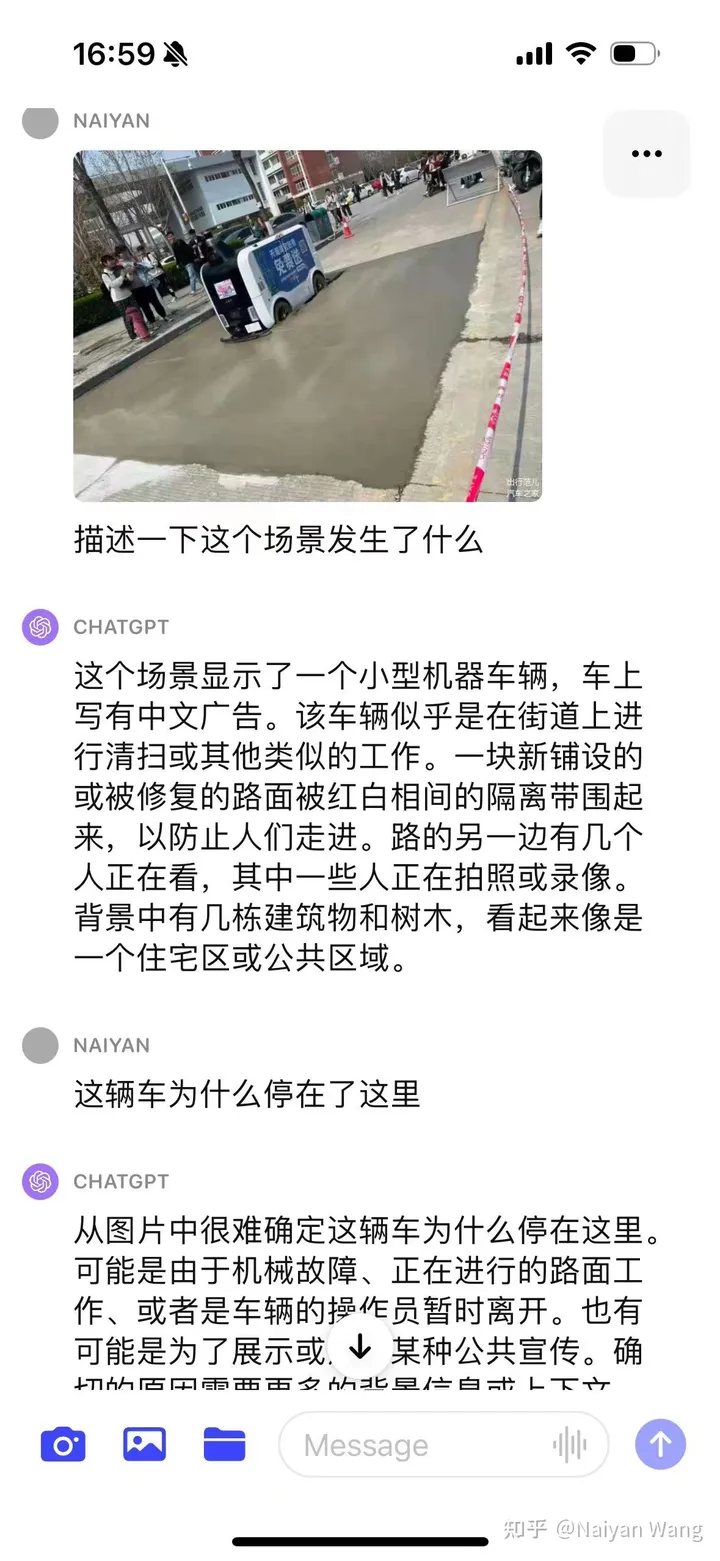
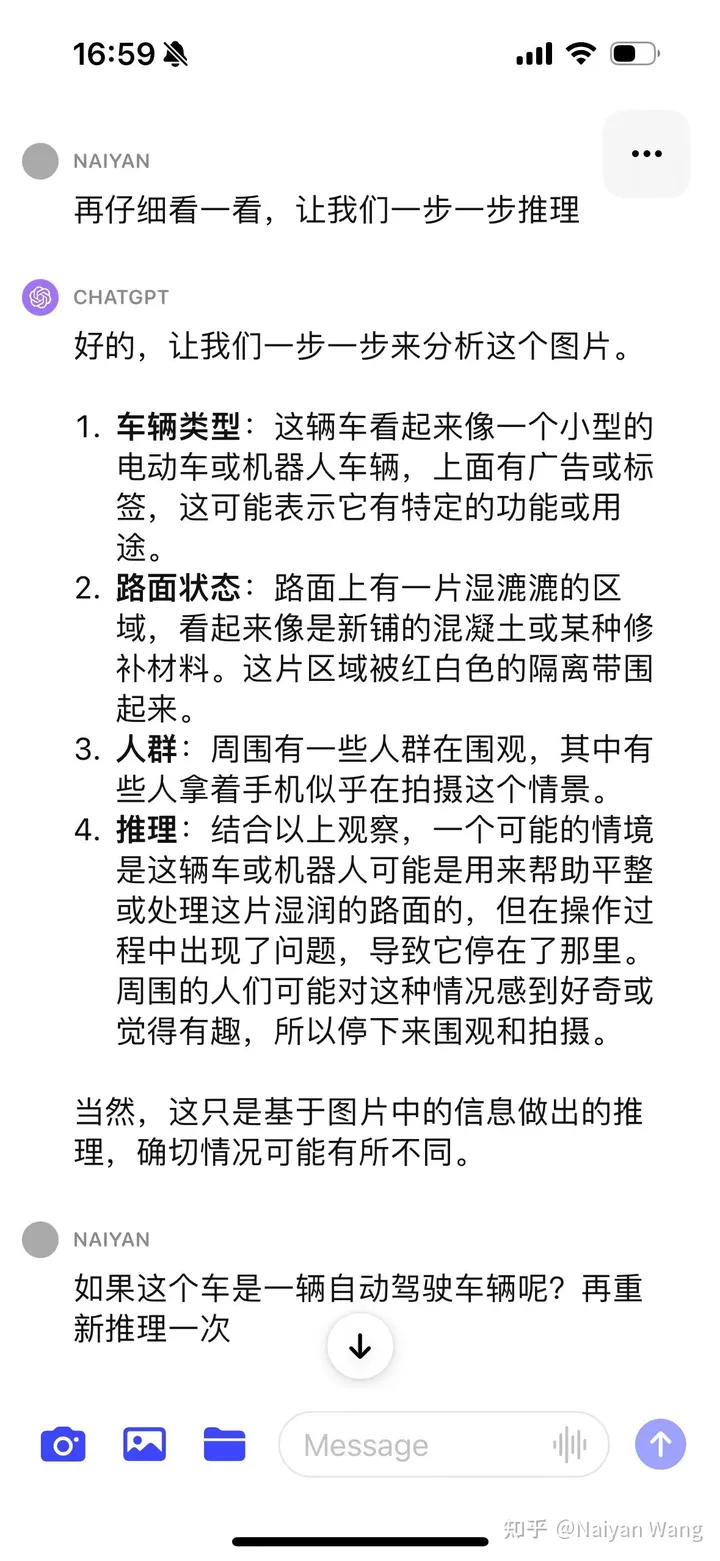
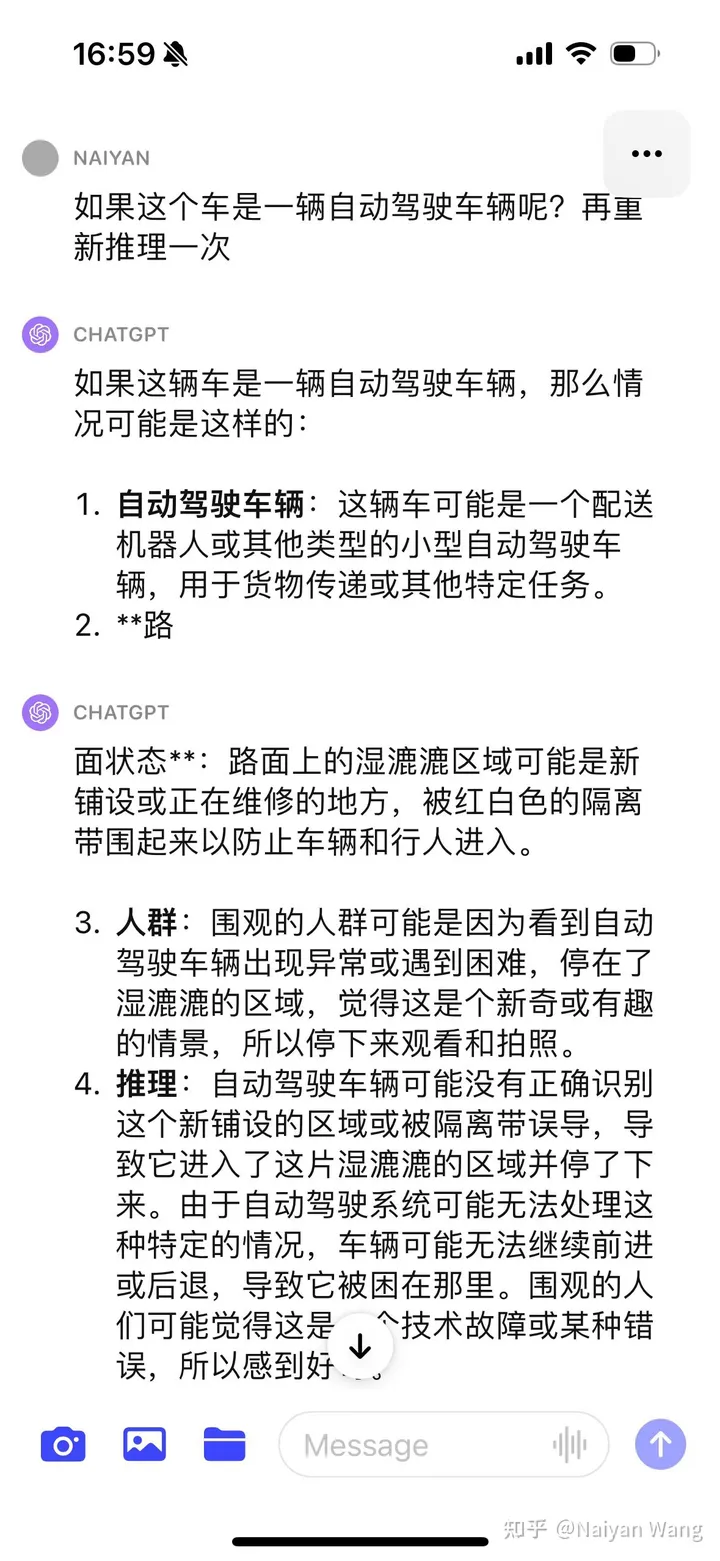
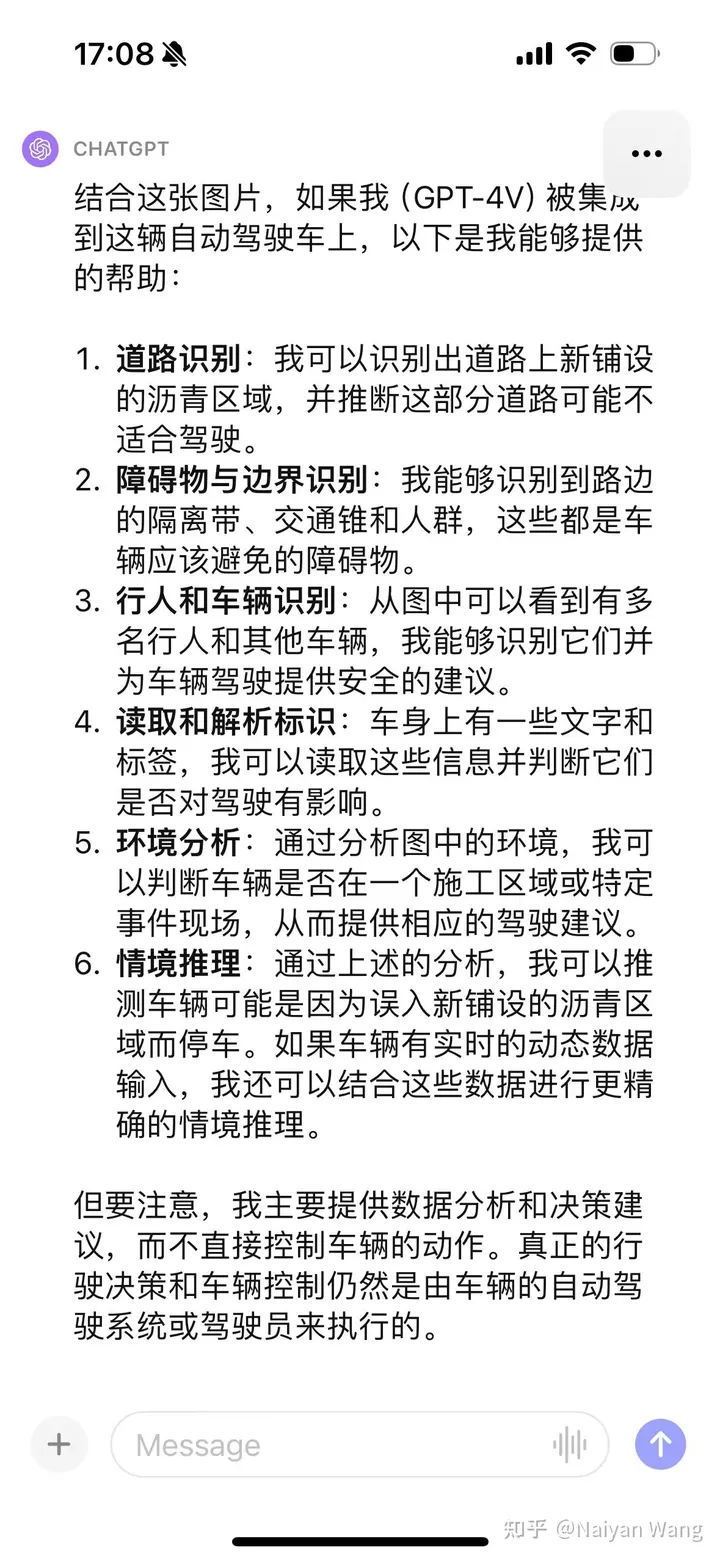
开始比较保守,并没有直接猜测原因,给了多种猜测,这个也倒是符合alignment的目标。使用CoT之后问题发现问题是在于并不了解这辆车是个自动驾驶车辆,故通过prompt给出这个信息能给出比较准确的信息。最后通过一堆prompt,能够输出新铺设沥青,不适合驾驶这样的结论。最终结果来说还是OK,但是过程比较曲折,需要比较多的prompt engineering,要好好设计。这个原因可能也是因为不是第一视角的图片,只能通过第三视角去推测。所以这个例子并不十分精确。
6 总结
快速的一些尝试已经完全证明了GPT4V的强大与泛化性能,适当的prompt应当可以完全发挥出GPT4V的实力。解决语义上的corner case应该非常可期,但幻觉的问题会仍然困扰着一些和安全相关场景中的应用。非常exciting,个人认为合理使用这样的大模型可以大大加快L4乃至L5自动驾驶的发展,然而是否LLM一定是要直接开车?尤其是端到端开车,仍然是一个值得商榷的问题。最近也有很多思考,找时间再来写个文章和大家聊聊~
原文链接:https://mp.weixin.qq.com/s/RtEek6HadErxXLSdtsMWHQ

3月28日,OPPOFind系列产品负责人周意保在微博发文,表示OPPO已经进入了5.5G时代。OPPOFindX7系列周意保在微博上传了一张截图,图中的手机锁屏界面右上方状态栏信号一栏显示为5GA,也就是人们更加熟悉的5.5G。此外,周意保也发文称:"和大家一起进入5.5G新移动网络时代!"宣布了5.5G新移动网络时代的到来。OPPOFind系列产品负责人周意保微博有博主表示,OPPOFindX7系列即将行业首发支持5G-A(5.5G),OTA固件已经准备好了。5G-A理论上可以实现10倍提升的连接速率
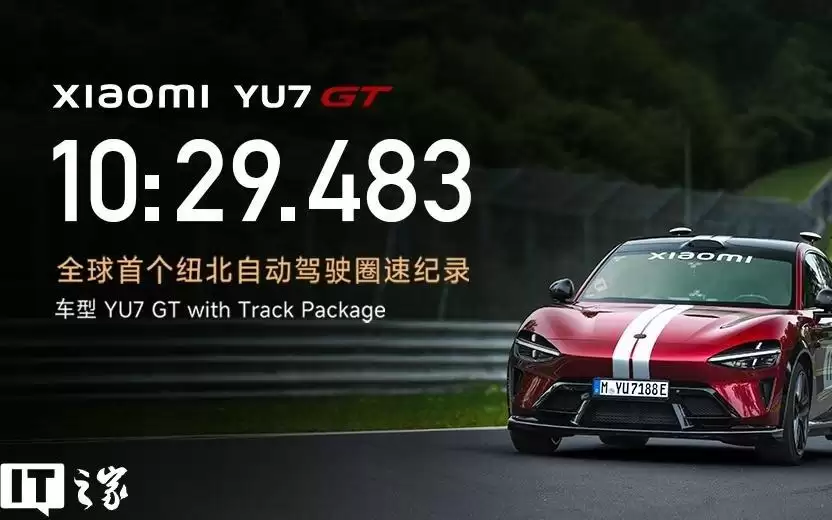
小米YU7GT在纽博格林北环以自动驾驶模式跑出10分29秒483,创全球量产车自动驾驶圈速纪录。胡峥楠表示,这体现小米入局汽车的梦想:电能替代化学能,智能替代人工。纽北因此将小米列为三大顶级合作伙伴之一。该成绩相当于老司机水平,但仅是起点。
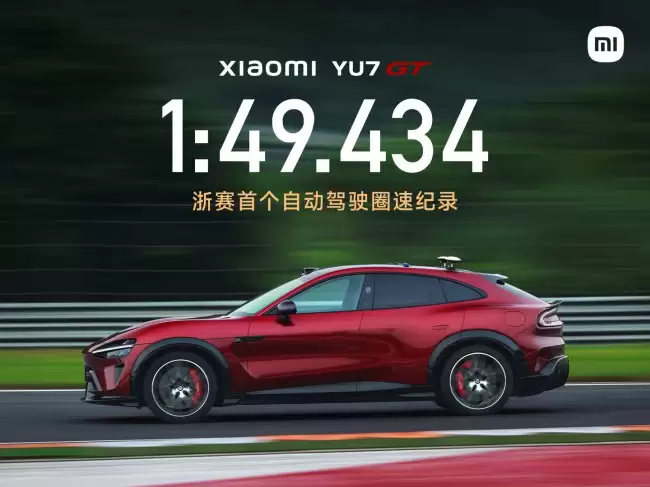
小米YU7GT在浙江国际赛车场以1分49秒434创下自动驾驶圈速纪录,此前于纽博格林北环也取得全球首个自动驾驶圈速成绩。该车最大马力1003匹,零百加速2.92秒,CLTC续航705km,基于897V碳化硅高压平台,全程无人干预。
曹操出行与自动驾驶企业MayMobility达成战略合作,在欧洲探索Robotaxi商业化。双方将联合开展可行性研究,优先在欧洲试点,由曹操出行负责运营,MayMobility提供自动驾驶技术支撑,共同推进无人驾驶出租车服务落地。
由中、欧、英、美、加、日六方牵头的联合国自动驾驶系统全球技术法规获批发布,首次从产品全生命周期明确核心技术指标,将安全管理、试验验证及持续监控纳入制造商义务,提供完整评估方法,使各国自动驾驶车辆拥有统一标准,推动产业化从碎片化走向体系化。
大众与博世在自动驾驶领域合作或告终,因项目进展缓慢、成本压力大且缺乏竞争力。大众计划另寻供应商采购软硬件,目标将技术普及至亲民车型。L3级自动驾驶预计2030年成为新车标准配置。
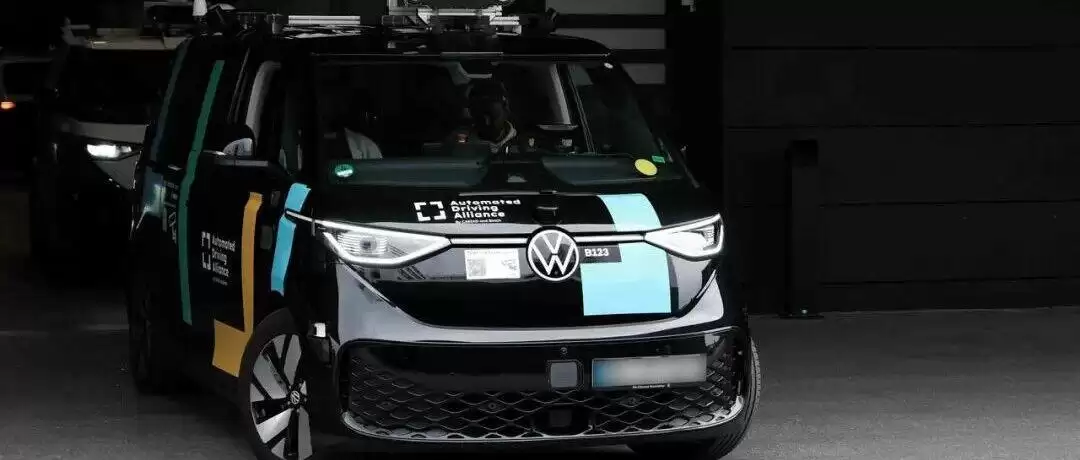
大众集团计划终止与博世在自动驾驶领域的合作,因15亿欧元投入未达预期。同时,大众酝酿激进重组,全球裁员或扩至10万人,并拟中期关停4家德国工厂,方案将于7月提交监事会。
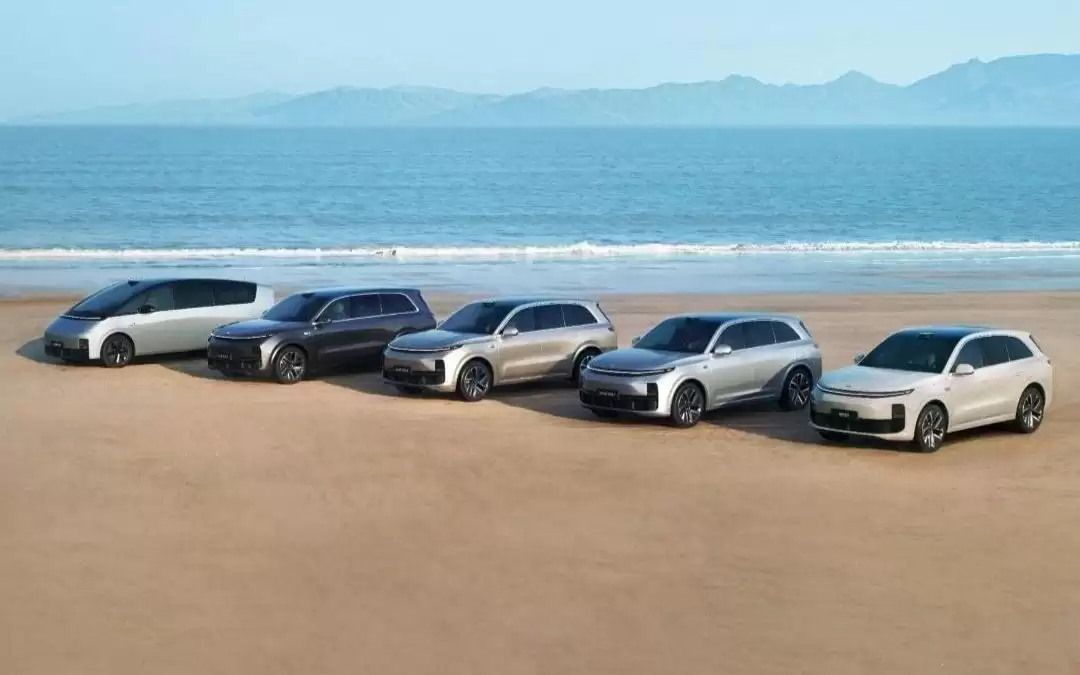
理想汽车调整组织架构,将产品部电动本体团队并入整车研发部门,自动驾驶终端团队并入基座模型研发部门,旨在简化产品决策流程,减少沟通层级,从而提升产品定义效率与协同能力,以应对市场竞争。





火山引擎是字节跳动旗下企业级云与AI服务平台。聚焦大模型核心能力,依托字节自研豆包多模态大模型,凭借火山方舟一站式平台,提供模型精调、推理部署、智能应用搭建等全链路服务,结合高性能AI算力,助力各行业快速落地大模型数字化与智能化应用。



