

新型3D传感器同时看清镜子与墙面,精度达亚毫米级
新型3D传感器利用环境漫反射面作为“虚拟屏幕”,结合事件相机与扫描激光,可在70毫秒内同时重建漫反射与镜面反射物体的三维形状,精度达亚毫米级。该系统无需区分材质或额外标定,适用于自动驾驶、手术机器人及工业检测等混合反光场景,解决了传统传感器在镜面与漫反射并存时易失效。
让机器人看清一面普通的墙壁,这不算什么难事。可一旦面前换成镜子、玻璃或者抛光的金属,市面上绝大多数先进的3D传感器恐怕就要“失灵”了。
问题出在哪?现实世界的物体表面,反射特性千差万别。墙面这类漫反射表面,光线会向四面八方散射;而镜子、抛光金属这类镜面反射表面,光线则像台球一样遵循严格的反射角。传统的3D传感技术往往只能针对其中一种情况进行优化,在两者混杂的场景里就难免顾此失彼。
如今,这个光学测量领域的经典难题迎来了新的突破。来自美国亚利桑那大学、莱斯大学和西北大学的联合研究团队,开发出了一种新型3D传感器。它的核心思路非常巧妙:不再依赖昂贵笨重的外置屏幕,而是将整个测量环境本身变成一个“虚拟屏幕”。借助事件相机和扫描激光,这套系统能在短短70毫秒内,同时重建出漫反射和镜面反射物体的三维形状,精度达到了亚毫米级。
图丨相关论文(来源:Nature Communications)
这项技术的意义在于,它无需预先区分物体材质,也无需额外的标定设备,仅靠环境自身就能完成复杂混合反光场景的3D建模。其应用前景相当广阔,无论是自动驾驶汽车需要识别的复杂街景(包含车窗、车漆、路面),手术机器人面对湿润组织与金属器械并存的环境,还是工业上对包含玻璃、塑料、布料等多种材质的成品进行检测,它都能派上用场。未来,其潜力甚至可能延伸到从微观血管测量到宏观建筑数字化的更广泛领域。相关研究成果已发表在《自然·通讯》期刊上。
当镜子遇见墙面:一个经典的传感难题
人眼和大脑协同工作,能毫不费力地同时感知镜子里的影像和它背后的墙面,并实时构建出精确的动态三维场景。但对于机器“眼睛”来说,这却是一个困扰业界许久的挑战。
大多数高精度的3D传感器,如结构光或飞行时间法(ToF)设备,其算法模型都是基于朗伯体(理想漫反射体)假设建立的。一旦光线遇到高反射表面,不是被直接“弹飞”导致信号丢失,就是产生多重反射带来噪声,最终结果往往是深度图出现大片空洞或严重失真。你可以试试用常见的消费级深度摄像头对准一面镜子,屏幕上很可能是一片漆黑或扭曲的乱码。
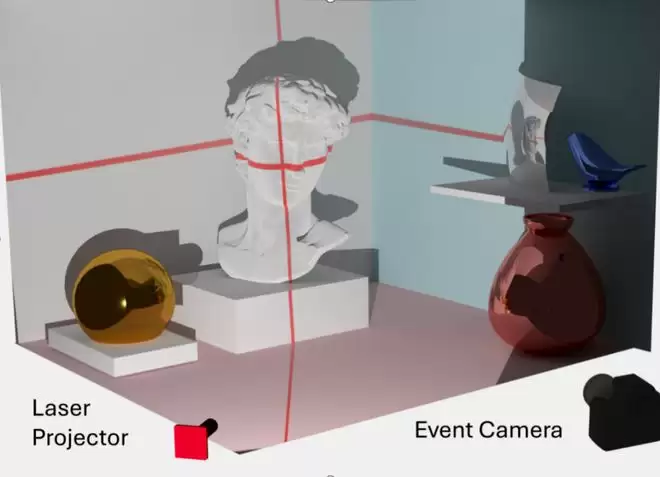
(来源:Nature Communications)
现实需求却不容忽视。在精密手术中,机器人需要同时看清反光的金属手术刀和漫反射的人体组织;在汽车制造线上,检测系统必须能处理高光的漆面和哑光的橡胶、塑料部件。传统的折中方案往往代价高昂,例如为整车漆面检测搭建一个巨大的、布满可控光源的隧道式装置,不仅造价不菲,也极大限制了应用灵活性。
化环境为屏幕:一种巧妙的解决思路
研究团队的灵感,来源于光学测量中一项成熟的技术——偏折测量法。这种方法通常用于测量镜面形状,原理是观察已知图案的屏幕在反射面中产生的形变。但它的一个固有局限是,想要测量复杂曲面,就需要一个尺寸巨大、能覆盖所有反射方向的物理屏幕。
而这项新研究的突破点,正是跳出了“必须有一个物理屏幕”的思维定式。团队提出:何不利用场景中已经存在的漫反射物体,将它们作为天然的“虚拟屏幕”?
为了实现这一构想,他们采用了两种关键设备的组合:一台神经形态事件相机和一个双轴扫描激光投影仪。事件相机不同于传统相机,它不像后者那样逐帧捕获整个画面,而是像视网膜一样,只异步记录每个像素点的亮度变化事件,因此拥有极高的时间分辨率和动态范围,非常适合捕捉快速运动。
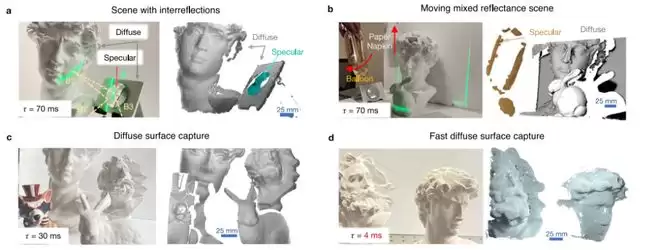
(来源:Nature Communications)
具体工作流程分为两步走:首先,扫描激光快速扫过整个场景。当激光打在墙面、纸板这类漫反射表面上时,光线会散射开来,事件相机随即捕捉到这些亮度变化。通过三角测量原理,系统可以率先重建出这些漫反射部分的三维形状。
接下来,就是精妙之处了。系统将这些重建好的漫反射表面识别为已知的“虚拟屏幕”。当激光打在镜面物体上时,光线会先射向虚拟屏幕的某一点,再反射回事件相机。这条“激光→镜面→虚拟屏幕→相机”的间接光路,与激光直接照射漫反射表面产生的直接光路,在几何上是可以区分开的。
正如论文第一作者、莱斯大学博士生Aniket Dashpute所解释的:“我们先用激光扫描仪捕捉房间内的所有物体,包括镜面、光泽和哑光表面。然后,算法将漫反射部分与镜面反射部分分离。最终,所有测量到的漫反射场景都成了虚拟屏幕,用于对镜面部分进行偏折测量。”通过分析间接反射光路的几何关系,可以求解出镜面表面的法向量,进而通过优化算法恢复出完整的深度图。
亚毫米精度与高帧率的实证
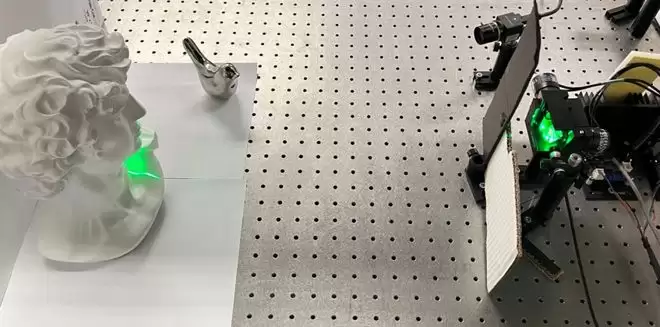
图丨实验室中的原型机(来源:Nature Communications)
这套方法的优势在于其强大的适应性和硬件简约性。任何漫反射表面,哪怕是一块普通的纸板、一面白墙,甚至是一个雕塑的背面,都能瞬间“变身”为测量光源,无需任何额外硬件辅助。
在实验验证中,原型系统的表现令人印象深刻。对于纯漫反射的白色平板,系统仅需4毫秒就能完成一次扫描(相当于250帧/秒),重建误差约为210微米。
面对更复杂的混合场景——包括漫反射的大卫雕像石膏模型、镜面气球和金属锁扣——系统在70毫秒(约14帧/秒)的扫描时间内,依然能清晰、同步地重建所有物体。动态测试中,气球的旋转和纸巾被快速抽走的动作都被准确捕捉。
定量精度测试显示,对于漫反射球体,重建精度约为310微米;对于镜面球体,精度约为450微米。这个成绩显著优于同类技术:一些基于事件相机的现有方法在类似条件下的深度误差可能高达6毫米。而像英特尔RealSense或微软Kinect v2这类商用深度传感器,在面对镜面时,往往直接表现为大面积的深度数据缺失或严重错误。
总体来看,这项研究为混合反射场景的3D感知开辟了一条新颖且高效的路径。其核心智慧在于利用了不同反射特性之间的互补性:粗糙的漫反射表面充当了光滑镜面物体的“参照物”。同时,事件相机卓越的高速与高动态范围性能,又有效弥补了激光扫描在空间采样上可能存在的稀疏性。这种软硬件结合的创新思路,或许正是解决许多现实世界复杂感知问题的关键所在。
参考资料:
1.Dashpute, A., Wang, J., Taylor, J. et al. Accurate and fast event-based shape measurement of mixed reflectance scenes. Nat Commun 17, 4407 (2026). https://doi.org/10.1038/s41467-026-72254-6
2.https://techxplore.com/news/2026-05-virtual-screen-machines-3d.html
荣耀MagicOS 11定于9月15日发布,作为行业首个商用系统级Agent Harness架构的操作系统,Magic 9系列将首发搭载。新版YOYO支持最长上百步长程任务及40余项条件触发,10月开启Beta预览版招募。
华强北销售商反馈,年初以来主流手机品牌基本全线涨价,涨幅最低400元,最高达1000-1500元。涨价主因是全球存储芯片及电容等元器件成本上升,运行内存与机身存储价格涨幅超100%。尽管整体市场承压,国产折叠屏手机1-8月销量约450万台(新形态超135万台,同比增29%),AI手机成为厂商发力重点。
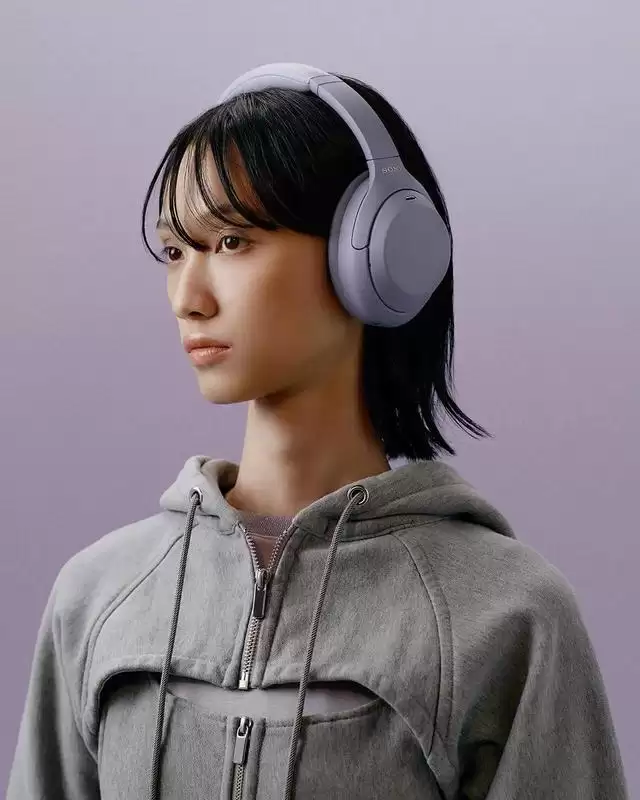
索尼发布WH-1000XM4C头戴式降噪耳机,复刻了XM4的经典四向折叠便携设计。该机型在保留QN1处理器和30小时续航的基础上,全面升级了USB-C高速充电、无损音频直连、蓝牙多点连接及AI降噪通话功能,旨在满足对便携性有极高要求的用户群体。
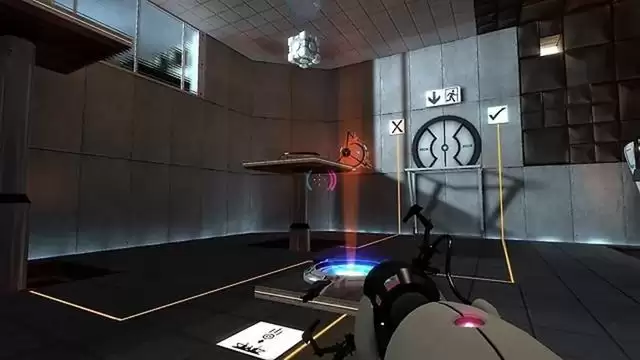
OpenAI GPT-6 Astra 模型通过 MCP 协议与 SourcePauseTool 控制《传送门》游戏,完成 3336 次工具调用并自主通关。实验耗时约 24 小时,API 成本约 571 美元,展示了多模态 AI 在 3D 解谜领域的突破性进展。
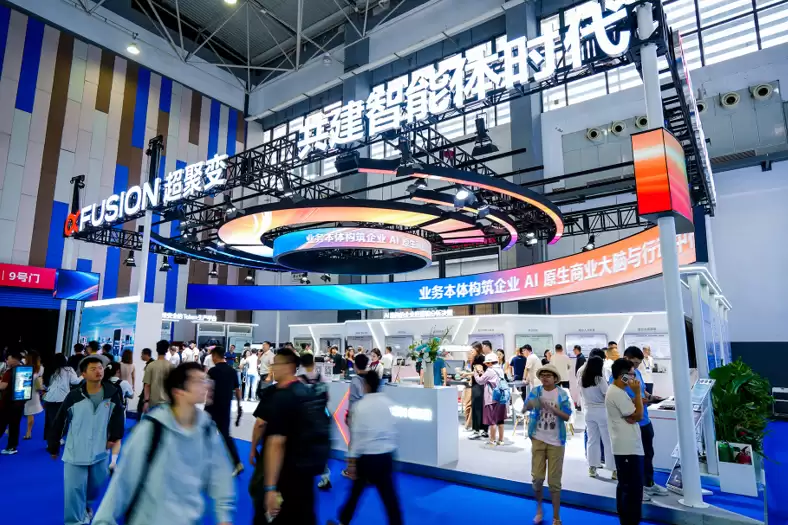
本文解析超聚变在2026数博会发布的“智企”范式,重点阐述如何通过Token生产平台(Token Factory)与企业业务本体建模,实现从简单AI工具调用到企业应用架构系统性重构的演进。文章详细拆解了智能体编排、数字孪生及生态协同等关键技术路径,为AI时代企业数字化转型提供可落地的参考方案。
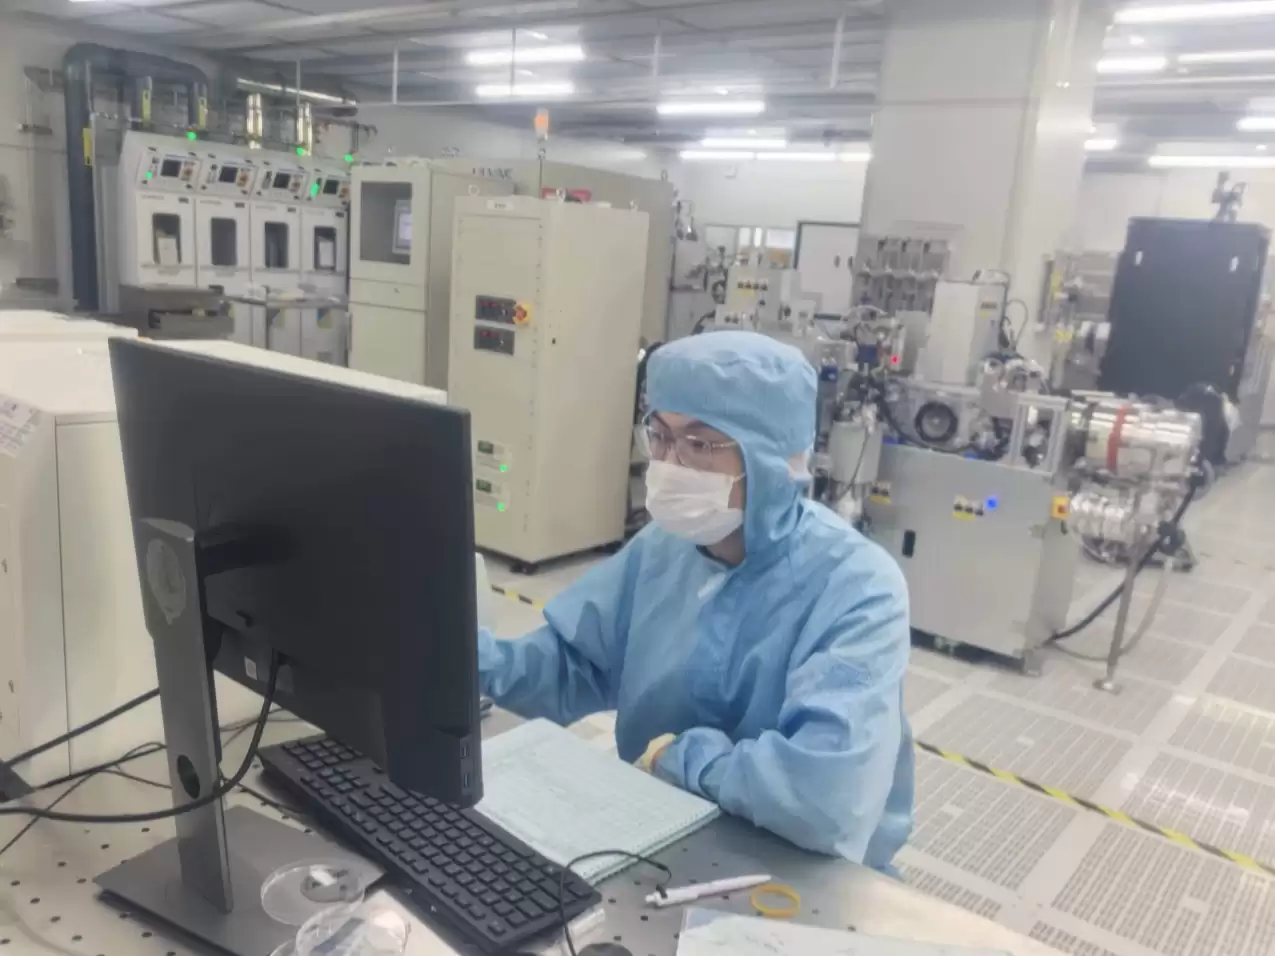
南京邮电大学“光擎智算”团队联合南京大学,攻克GaN基Micro-LED器件技术,成功搭建实验室级光计算验证系统。团队自主研发的5×5 Micro-LED光电计算阵列芯片已进入流片封装阶段,实现了图像识别等算力任务验证,推动光计算技术从理论走向工程落地。

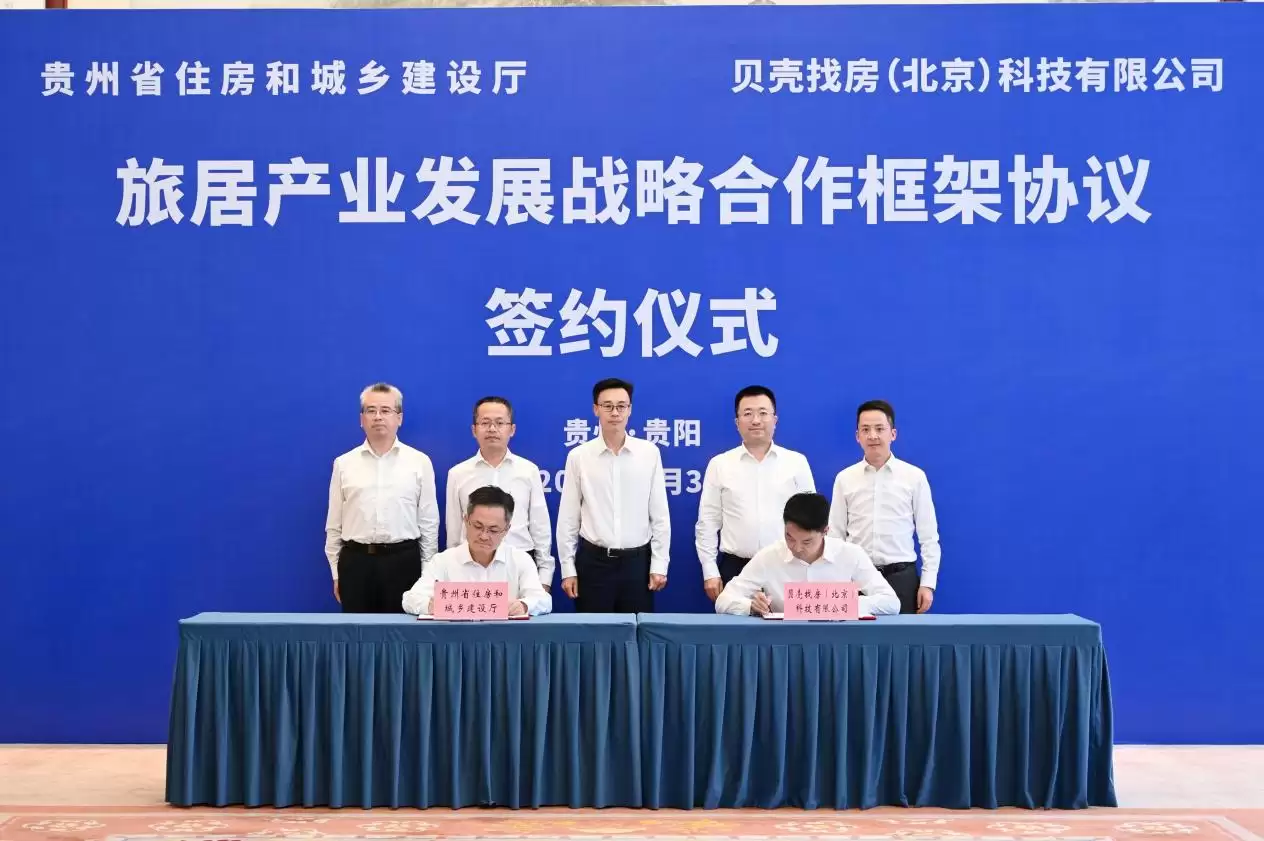
9月3日,贵州省住建厅与贝壳集团在贵阳签署《旅居产业发展战略合作框架协议》,旨在打造全国旅居样板。合作涵盖平台建设、标准共建、人才培育、存量资产盘活及品牌推广五大维度,依托贝壳近600家门店及4000余名经纪人资源,强化贵州旅居服务供给,促进房地产市场平稳健康发展。
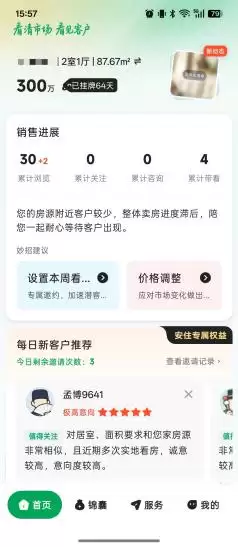
本文解析上海链家推出的“安住APP”功能,该工具允许业主在贝壳/链家挂牌后主动管理房源。通过实时查看销售进展、发送看房邀约及获取AI策略,业主可缩短成交周期。数据显示试点期间平均成交7天,最短1天。适用于希望提高信息透明度、主动参与卖房过程的业主。

2026年6月工信部等七部门印发《促进平台经济大中小企业协同发展行动方案》,明确平台经济是数字技术赋能的实体经济。针对流量垄断与“数字租金”问题,专家主张治理重心应从静态整改转向推动平台能力向中小企业外溢,通过算法透明、接口开放及数据可迁移,打破封闭生态,实现创新与规范并重的高质量发展。






Windows 10 是一款微软推出的经典操作系统,拥有硬件兼容性与多任务处理能力。它更偏向把系统状态查看和常用调节动作放在一起,适合需要持续观察和微调设备状态的场景。

极度公式是一款跨平台专业LaTeX公式识别编辑软件,支持OCR公式识别和多平台编辑。和使用说明,避免使用,享受完整功能与稳定支持。做扫描整理、文字提取和表格转换时,它能把识别后的处理步骤接得更顺,资料录入这类场景会省下不少时间。
