

具身智能的“鸡与蛋”困局:缺数据难落地,不落地又无数据
具身智能面临“鸡生蛋”困境:缺数据难以落地,不落地又无法采集数据。周志华提出以少量数据构建世界模型,通过交互迭代降低试错成本。马道林强调触觉数据对精细操作的关键性。聂凯旋打造物理AI操作系统,在数字工厂训练多形态机器人协同作业。
具身智能要想真正落地,得先拿出成熟的解决方案——这恰恰是获取数据的前提。没有数据,能力提升无从谈起;但解决方案不成熟,又进不了真实场景去采集数据。这不就是典型的“鸡生蛋、蛋生鸡”困境吗?
今年世界人工智能大会期间,多位业内人士聊起世界模型和物理AI时,都绕不开同一个问题:数据。中国科学院院士、南京大学副校长周志华的观点很直接——先用少量数据搭一个相对可靠的世界模型,通过交互来生成决策,把这些决策放到真实世界去试,成本就能大幅压缩,然后在这个基础上不断迭代。
马道林则把数据获取的悖论,看作赢得客户信任的关键。聂凯旋想做的,是打造一套国产物理AI操作系统,给AI上点“物理课”,让它学会物理世界的规则。
“鸡生蛋、蛋生鸡”的数据困境
开放环境是当前具身智能面临的最大挑战。形形色色的场景,很多连训练数据都找不到。数据驱动的强化学习范式,需要和环境大量交互、反复试错。但在现实任务中,这种模式的代价太高了——智能工厂里的设备精密复杂,一次意外损坏就是巨大成本,哪能容忍机器人没完没了地试错?
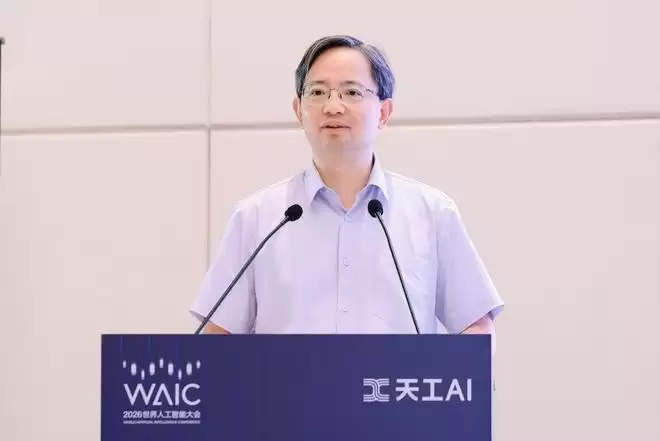
中国科学院院士、南京大学副校长周志华。
那么,有没有可能用少量交互,以极低的成本训练出好用的决策模型?周志华的想法是,先对环境建模,构建一个“世界模型”,然后通过和这个模型交互来替代真实世界的交互。环境建模能力越强,系统的适应能力就越强,具身智能也就越靠谱。
但这又绕回那个“鸡生蛋、蛋生鸡”的问题:构建世界模型本身就需要大量数据,可现实偏偏数据不足,也很难保证这样建出来的模型能真正替代真实交互。
聂凯旋也看到了同样的困境。人形机器人至今没找到刚需的工业场景,训练数据严重匮乏。场景方出于生产节拍和安全考虑,不成熟的方案根本进不去工厂,更别说采集数据了。而且,机器人公司采集的多是遥操作本体数据,和工厂的节奏根本不匹配,就算采了,也训练不出能真正落地的机器人。
聂凯旋还提到,真实的物理任务不只是空间位置,还有物体形变、作用力、空气密度、温度、电磁场、热力学变化等等,远远超出三维空间本身。机器人在工厂里干活,光靠视觉根本判断不了物体的重量和温度,而人一上手就能感知到这些,瞬间完成搬运策略。所以,机器人光像人一样“看到”世界,还远远不够。
马道林2024年创办了千觉机器人,专门研究智能机器人和真实物理世界的感知交互。今年大会上,他们展出了VTLA具身触觉模型、视触觉多模态数据集,还有核心数据采集设备和触觉传感器硬件。这套模型结合传感器,可以采集纹理、硬度、弹性等多维触觉特征,甚至能用来鉴定消费品真伪。
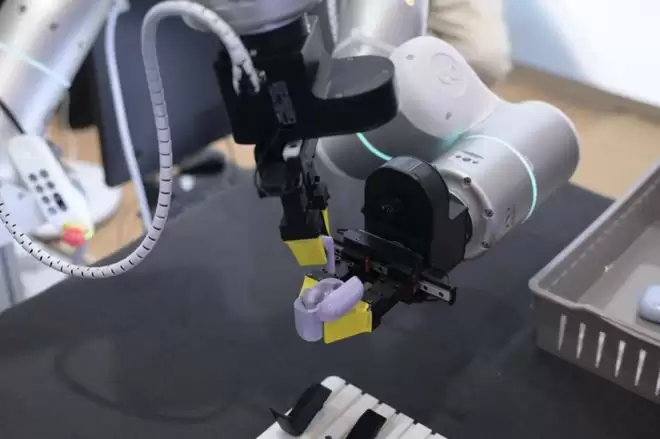
机器人装配耳机。
马道林说,推一下物体,它会滑多远、多久停下,会不会翻倒——这些光靠语言和视觉的多模态是不够的,模型根本识别不出来。物理AI的核心,就是让机器人在物理空间里主动发起接触和碰撞,利用这些接触改变事物之间的关系。自动驾驶是规避一切碰撞,但机器人不一样,它得把东西拿起来,放到该去的地方。
马道林也承认,为机器人和具身模型提供数据,是各方正在努力的事,但数据缺口太大,绝对不是半年一年能解决的。
物理智能的数据破题思路
为了打破这个困局,周志华提出,先以少量数据构建一个相对可靠的世界模型,通过交互形成决策,然后应用到真实世界,试错成本就能大幅降低,再通过交互积累的新数据不断迭代。
机器人产线五花八门,不同机器人是不是都得建一个专门的世界模型?周志华给出的答案是“学件”。这个思路是,由模型和AI自动生成的“规约”共同构成一个系统,允许多个异构模型在不公开数据的前提下复用和组装。
学件系统只收集模型,不收集数据。用户不需要从头训练,也不用详细描述任务,更不用提交数据,就能通过组装多个模型解决问题。模型汇集起来,可以成长、演化,还能重组、瘦身。未来可能只需要少数几个世界模型,再装配一下,就能解决问题。
英伟达的Omniverse在物理AI生态里,主要用于构建仿真应用、生成合成数据,支持数字孪生和机器人开发。聂凯旋对标它,正在打造一套国产物理AI操作系统,给AI上“物理课”,教会它物理世界的规律。
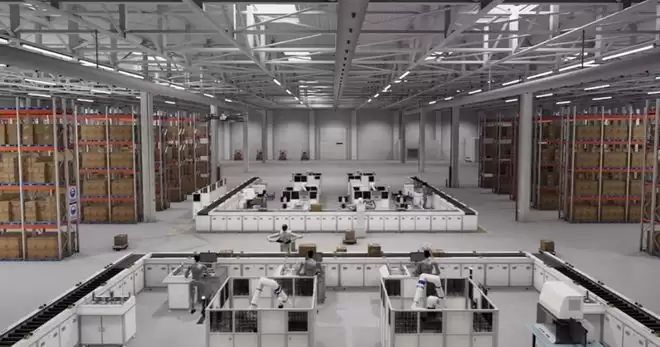
物理AI着眼于系统级的大规模调度。
聂凯旋解释,物理AI着眼于系统级的大规模调度。无人机、机器狗、机器人、履带式车辆等智能化装备,都可以纳入物理AI范畴,统一驱动协同作业。构建物理AI模型,需要在明确定义应用场景的基础上设计全新架构。在这个数字训练场里,工厂输入数据,机器人企业用统一标准的数据,基于奖励函数在仿真环境中训练,国产GPU支撑算力。系统部署在场景方,打通他们的现存数据,由场景方托管。在标准验证方面,松应科技和国家机器人检测与评定中心合作,围绕仿真数据集CR认证、仿真测试训练联合平台和数据质量评价体系开展工作。
今年大会期间,松应科技推出了多形态机器人协同训练的物理AI操作系统,可以让多种异构智能体在同一个数字工厂场景里协同训练和任务执行,探索复杂工业环境下的统一调度和群体协作。这个系统连接数字场景、训练数据、算法模型、算力资源和真实机器,让AI能力在数字世界中被开发和验证,最终作用于物理世界。
马道林举了个例子:把人手的触觉麻痹掉后,干活能力变得极差。划火柴,正常人一秒钟完成,触觉一麻醉,几分钟都划不着。可见触觉在做精细动作时是必需品。但绝大多数机器人恰好欠缺这项能力。他的团队正在培养机器人的“手感”,让它们拥有类人甚至超越人的触觉感知——抓住物体时,不靠眼睛也能知道形状、重量、滑不滑、软硬如何,这些信息全来自直接的物理接触。
马道林认为,打造物理AI,当前看是数据,数据会让模型越来越强;长远看是交付解决方案的能力——能拿到客户不向别人开放的数据,会成为长期的技术护城河。
清华大学交叉信息研究院助理教授、破壳机器人创始人许华哲强调,数据Scaling始终是最重要的事。无论选哪种模型路线,数据都是不可动摇的前提。实现数据Scaling的关键,不是写代码本身,而是对数据分布的有效度量。收集数据时,必须把直觉转化为可度量的数字,确保数据分布覆盖足够广,否则重复抓取同一物体数万次也没有意义。
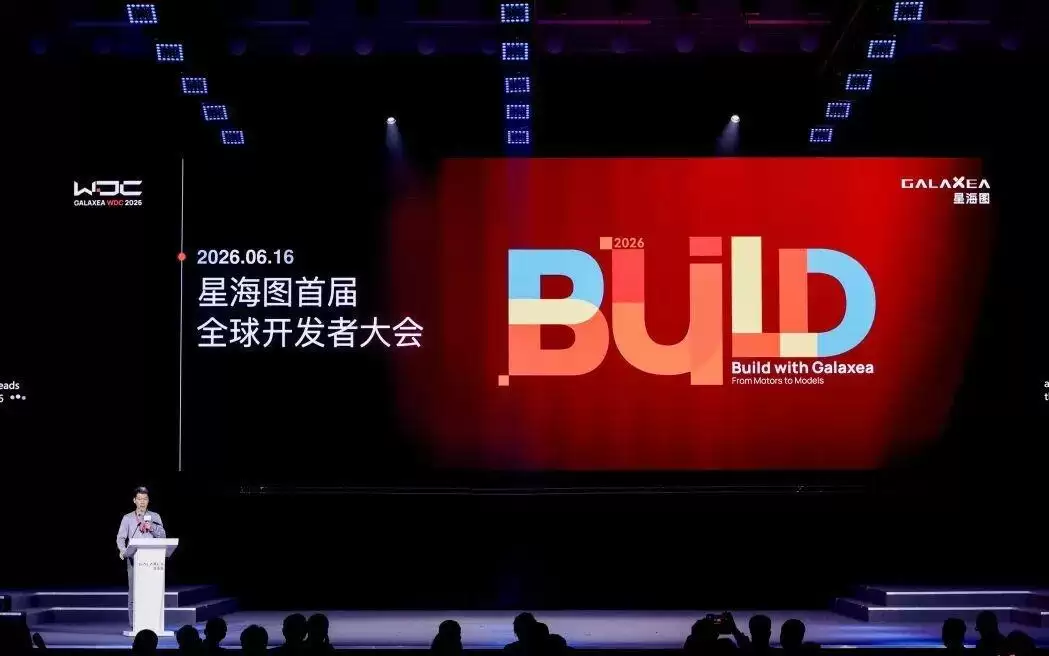
星海图CEO高继扬提出具身智能的三阶段论,认为中国硬件与数据产业链优势将助其两年内反超美国。具身智能不会有大模型式“GPT时刻”,而是从工业场景逐步渗透。高质量真实数据是核心,数据与算力成本比约1:10。
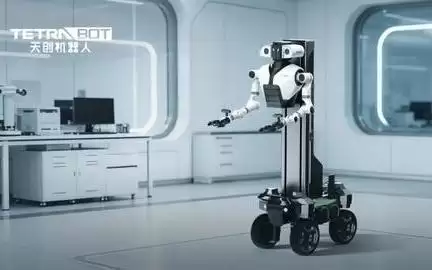
南京市具身智能机器人重点实验室由天创智能牵头组建并通过认定,与已建成的数据采集训练中心形成双轮驱动,主攻本体研发和硬件算法,打通工业场景从研发到落地的闭环,软件谷特种机器人产业集群已具规模。
深圳市发布《具身智能机器人技术创新与产业发展行动计划(2025-2027年)》,目标到2027年实现核心零部件、AI芯片等关键领域突破,培育估值超百亿企业10家以上,落地十亿级应用场景50个以上,关联产业规模达1000亿元,推动产业生态达到国际领先水平。
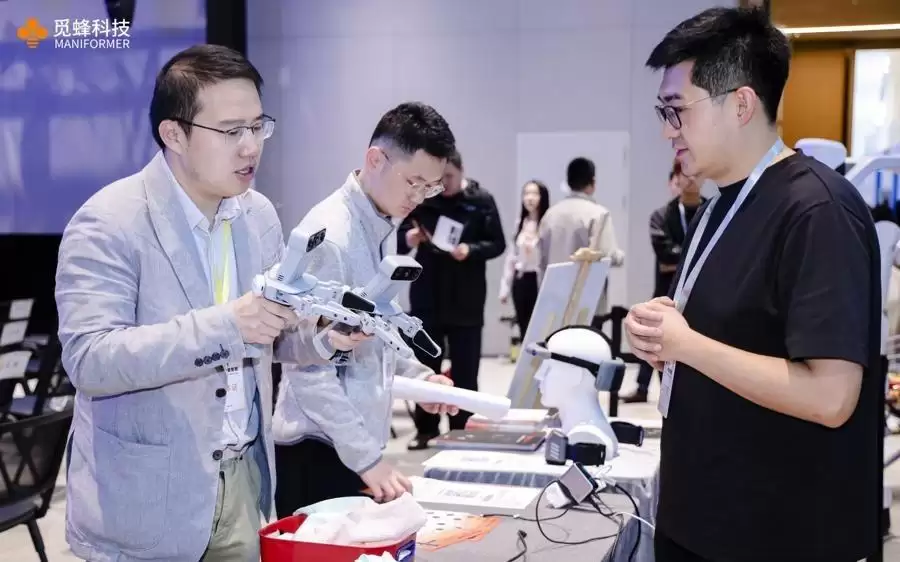
上海具身智能产业链快速成型,通过无本体数采设备、浦江X平台突破数据瓶颈,大模型与触觉方案提升机器人能力。真实场景部署成功,依托半小时供应链圈实现量产。预计2030年智能涌现,市场潜力超万亿元。
壹连科技与苏州大学共建柔性界面与智能传感研究院,聚焦电子皮肤、具身智能等前沿技术。依托柔性印制电路板技术,公司向人形机器人、低空经济等新兴赛道拓展,巩固新能源主业的同时打开长期成长空间。
如祺出行发布具身智能数据平台,通过自动化流水线处理第一人称视角操作视频,实现数据导入、AI预处理、动作标注、质检到导出的全链条串联,旨在降低边际成本,突破高质量物理交互数据短缺的瓶颈。
如祺出行发布具身智能数据平台,搭建Ego-centric数据自动化处理流水线,降低数据从采集到训练的边际成本。在政策推动和“数据饥荒”背景下,出行平台将自动驾驶AI数据能力跨界迁移,助力突破具身智能规模化发展瓶颈。
具身智能竞争正从模型参数转向系统架构与数据积累。宇树科技发布WVLA2.0大模型,实现无遥操90毫秒推理闭环;NXP提出NeuralAxis架构,将延迟降至40毫秒。全栈自研整合与全球实体数据成为核心壁垒。
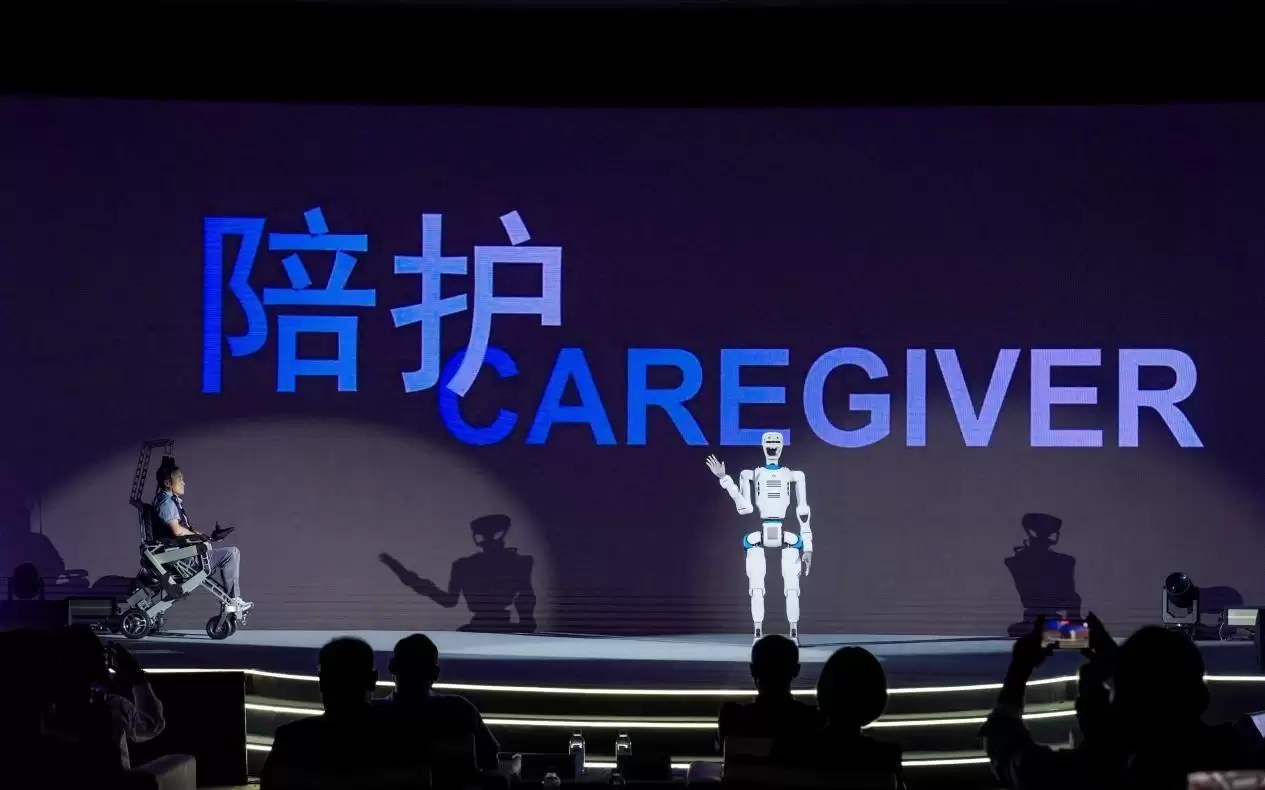
我国60岁以上老年人口超3.2亿,失能半失能老人超5000万,护理员缺口达千万级。某科技公司发布人形护理机器人“天枢”与“天玑”,具备物理操作与设备互联能力,覆盖失能照护六大场景,无需大规模更换设备,降低养老机构数字化改造成本。
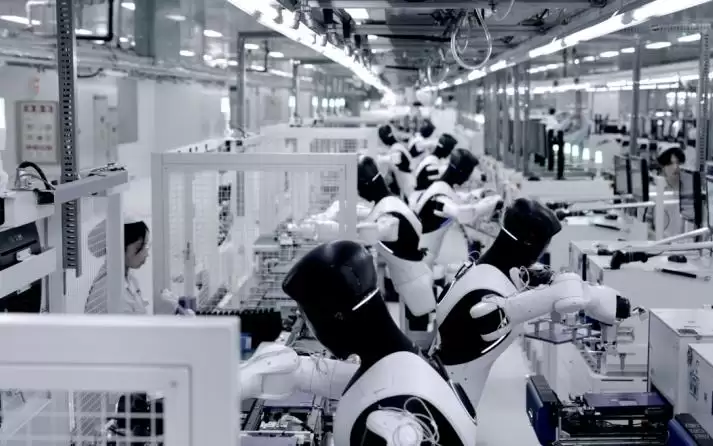
智元机器人第15000台精灵G2下线并交付电子制造企业龙旗科技,六天产线直播累计作业64828次,成功率99.99%。场景倒逼技术迭代,稳定性和投资回报率是核心,单机可靠性要求极高。超千台已部署于工业、零售等场景,未来将拓展半导体、汽车零部件等领域。





火山引擎是字节跳动旗下企业级云与AI服务平台。聚焦大模型核心能力,依托字节自研豆包多模态大模型,凭借火山方舟一站式平台,提供模型精调、推理部署、智能应用搭建等全链路服务,结合高性能AI算力,助力各行业快速落地大模型数字化与智能化应用。



