

【V-REP自学笔记(一)】平台介绍和软件安装
导读常用的机器人物理仿真软件包括ROS/Gazebo、V-REP、Webots、Adams等,其中有些是收费的,有些是开源的,功能各有不同。V-REP作为一款跨平台的机器人仿真软件,提供了丰富的机器人模型和控制接口,帮助开发者快速验证算法并低成本开发。V-REP的主要特性包括:跨平台支持(Windows、MacOS、Linux);多种编程方式(嵌入式脚本、插件、附加组件、ROS节点等);多种编程语言(C/C++、Python、Java、Lua、Matlab、Octave等);超过400种不同的应用编程接口
导读
常用的机器人物理仿真软件包括ROS/Gazebo、V-REP、Webots、Adams等,其中有些是收费的,有些是开源的,功能各有不同。V-REP作为一款跨平台的机器人仿真软件,提供了丰富的机器人模型和控制接口,帮助开发者快速验证算法并低成本开发。V-REP的主要特性包括:
跨平台支持(Windows、MacOS、Linux);多种编程方式(嵌入式脚本、插件、附加组件、ROS节点等);多种编程语言(C/C++、Python、Java、Lua、Matlab、Octave等);超过400种不同的应用编程接口函数;100项ROS服务、30个发布类型、25个ROS订户类型、可拓展;4个物理引擎(ODE、Bullet、Vortex、Newton);完整的运动学解算器(适用于任何机构的逆运动学和正运动学);内嵌图像处理的视觉传感器(完全可扩展);数据记录与可视化(时距图、X/Y图或三维曲线);支持水/气体喷射的动态颗粒仿真;…1. Gazebo上的机器人模型 由于研究和工作的需要,我花了大量时间研究Gazebo和ROS,包括使用Gazebo自带的C++接口进行模型控制、通过ROS提供的通信接口使用Matlab或Python进行远程控制等。总体而言,Gazebo提供了非常丰富的控制接口,自由度较大,是一个值得学习的平台,但其缺点也很明显,只能在Linux系统下运行,入门门槛较高,当初花了很长时间才弄明白如何使用Gazebo进行仿真。Gazebo在调试方面的功能不够完善,如果想要可视化数据,需要结合ROS提供的插件,这方面我没有深入研究,感觉接口不够友好。
以下是我在研究过程中定义和设计的一个仿人双足机器人模型和一个Demo(模型略显简陋,请忽略其外观)。我用它来模拟双足仿人机器人在Sagittal平面内的步行过程。这个模型的运动学模型构建参考了Kajita教授编写的《仿人机器人》一书,步行过程的控制理论也参考了书中关于倒立摆模型和Capture Point理论等内容。
在构建模型的过程中,我首先设计好模型的尺寸和关节信息,然后通过编写URDF文件逐步搭建,过程较为繁琐且不直观。模型控制使用的是Gazebo提供的C++接口,使用C++语言编写了传感信息感知和运动控制代码。后来也尝试使用Python进行远程控制,但发现Gazebo的可视化、数据观测和代码调试功能不够人性化,未来有机会再分享基于Gazebo平台的模型搭建和控制代码开发过程。
附:《仿人机器人》一书的电子版下载地址,请扫码:
 2. V-REP简介 V-REP(Virtual Robot Experimentation Platform)是一款跨平台的仿真软件(最新版本已更名为CoppeliaSim,但本教程仍使用旧名V-REP),可在Windows和Linux上稳定运行,且软件体积较小。官方介绍表明其入门门槛较低,原生提供大量模型,并附带Demo程序和控制接口。V-REP对用户非常友好,文档齐全,EDU版本无功能限制,且跨平台,因此初学者可以选择熟悉的平台进行学习,本文选择了Windows 10系统。下图展示了一些官方提供的机器人模型。

 V-REP默认的开发语言是Lua,其语法与C语言相似,因此有C/C++基础的读者很容易上手。当然,我们也可以使用Java、Python、Matlab等语言进行开发。后续教程将逐步教大家如何通过代码控制自己的机器人模型。以下是一个官方的宣传视频,更多视频请访问:https://www.coppeliarobotics.com/videos
- V-REP的安装 本教程基于Windows 10平台,使用V-REP的教育免费版(EDU版)进行学习和开发。EDU版本的V-REP可直接从官网下载:https://www.coppeliarobotics.com/downloads。
 V-REP下载界面
注意,V-REP的最新版已更名为CoppeliaSim,下载时需注意名称并选择Windows平台,点击CoppeliaSim Edu, Installer即可获取安装版的下载链接,Binaries版本为免安装版,我未使用此版本。
 下载完成后,直接双击安装文件运行即可,可自定义安装路径,与在Windows平台安装其他软件无异。
- V-REP的简单使用 按照上述步骤安装完成后,双击打开软件进入首页,可以看到如下界面,与大多数三维软件类似,V-REP也包括了一些基本的物理环境:
 V-REP软件首页
左侧的菜单栏包含一些常用的平移、旋转等操作按钮,鼠标单击后可对模型进行平移和旋转等操作,与普通的三维软件无异,大家可以探索菜单栏,随意点击。左侧的Model browser是V-REP官方提供的机器人模型,包含许多现成的机器人模型,可以选择对应的模型,鼠标单击后直接拖入右侧的仿真环境。
 有了机器人模型后,左侧面板会显示机器人的基本组件,包括连杆和关节等,点击左侧条目时,仿真环境中的机器人会自动标注所点击条目的位置,方便查看和调整。菜单栏中有几个按钮,可以点击这些按钮来运行V-REP内置的该机器人模型的Demo控制代码,大家可以尝试多个机器人模型,点击运行按钮来尝试运行。
 V-REP的机器人仿真运行界面
这里录制了一个使用YouBot机器人演示的Demo视频:
此外,双击机器人模型旁边的文件按钮可以打开该机器人模型的Demo控制代码,默认使用Lua语言编写,用户可以方便地更改,并基于这些基础接口开发自己的机器人控制代码。
 V-REP的控制脚本
至此,V-REP的安装和基本使用介绍完毕,更高级的用法将在后续教程中逐步学习。
- 定个小目标 最后,我们介绍一下这一系列自学笔记中设定的小目标,完成一个Demo。我们的小目标是使用官方提供的KUKA公司的YouBot机器人模型来实验机器人的感知和控制过程,控制机器人从A点抓取物品,然后移动到B点将物品放置在B点的工作台上,这其中涉及到V-REP中的各种感知和控制过程,包括被抓取物品的感知、机械臂运动规划和控制、小车的路径规划和控制等。
 后记 本文是自学笔记的第一篇,介绍了V-REP环境的安装和简单使用过程,更高级的用法将在后续文章中逐步介绍,本项目涉及到的代码都将发布在Github上的V-REP-YouBot-Demo项目。作者知识有限,有不正确和不合理的地方还望读者能够指出来,大家共同学习和进步,不胜感激!
本项目Github地址:https://github.com/chauby/V-REP-YouBot-Demo.git
想要获取最新文章,欢迎关注公众号:博士的沙漏。
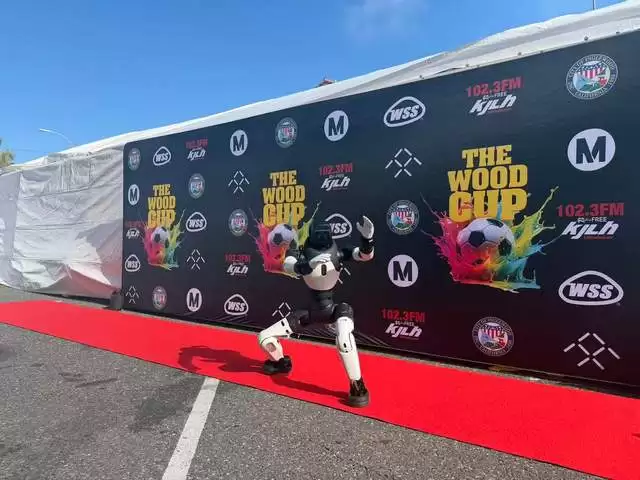
法拉第未来EAI机器人亮相洛杉矶世界杯庆典,被CBS报道,实现零广告费破圈。目前推出三大系列机器人,截至5月累计交付137台,年度目标上调至1500台。近期获7000万美元融资,将发布机器人教育生态战略,加速物理AI领域布局。
启元机器人加速线下布局,亚洲首店已在深圳卓悦中心设围挡,上海全球首店同步筹备,西安等地也在推进中。作为上纬新材在消费级具身智能领域的核心载体,其聚焦个人机器人赛道,研发投入同比增长超500%。
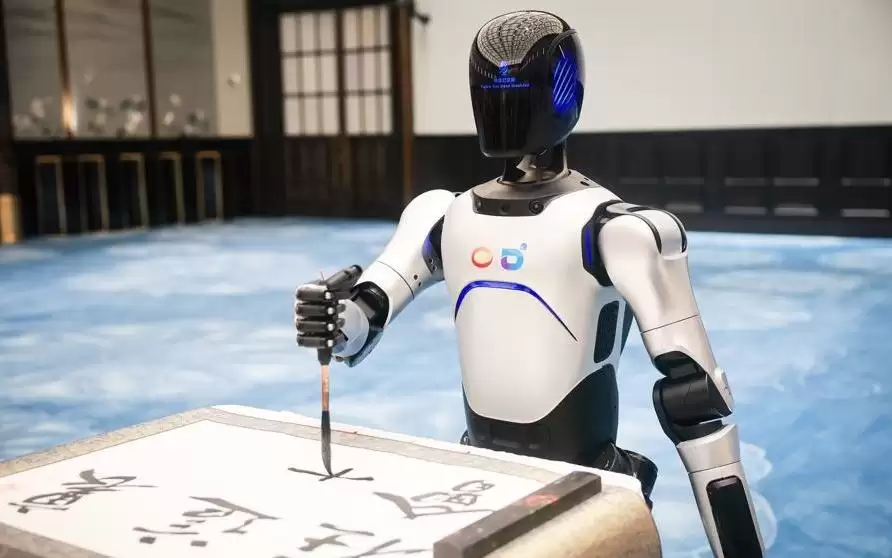
6月16日,世界会客厅迎来首位智能导览员——编号001的人形机器人正式上岗。它身高约1.7米,通体银白,可提供多语种讲解、智能引导与互动问答,致力于提升智慧化参观体验。同日,世界会客厅举办了年度品牌日暨首秀5周年纪念活动。
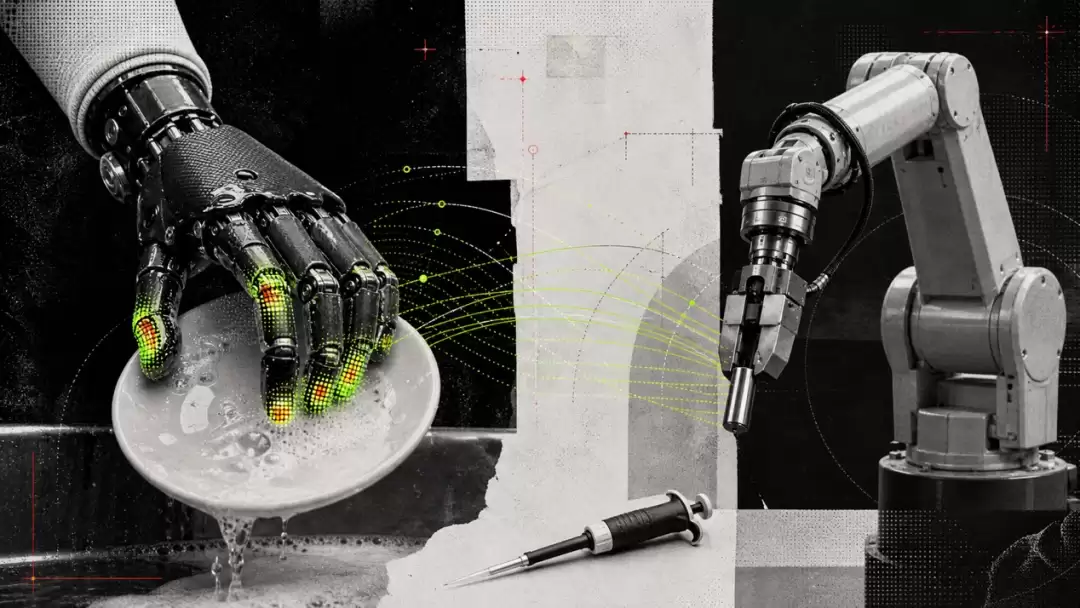
约300名截肢患者日常使用仿生手产生的触觉与运动数据,被PSYONIC用于机器人灵巧手训练,通过“真实到真实”迁移绕过仿真环节,将人类操控经验直接迁移至机器人。已与ABB、NVIDIA合作探索汽车制造等工业场景,但数据规模与可靠性仍需验证。
ACE-Ego-0框架将人类双手视频与机器人数据统一到头部摄像头坐标系,通过形态条件化和可靠性加权损失处理结构差异与噪声。在超6000小时数据上预训练,于仿真和真实双臂机器人测试中刷新多项基准,平均成功率72.8%,真实任务达78.3%。
暑期科技研学聚焦北京、上海、深圳、杭州,项目涵盖京东智能物流、小米汽车工厂、火箭制造、3D打印、机器人、无人机、航天及大飞机总装等,让孩子深入体验智能制造,实现沉浸式职业启蒙。
顺丰同城上线机器人末端运力,与肯德基“车速取”合作,实现即停即取。机器人独立承担门店与路边取餐点间短途接驳,替代店员跑腿,推动无人物流从室内走向室外场景,拓宽服务半径。
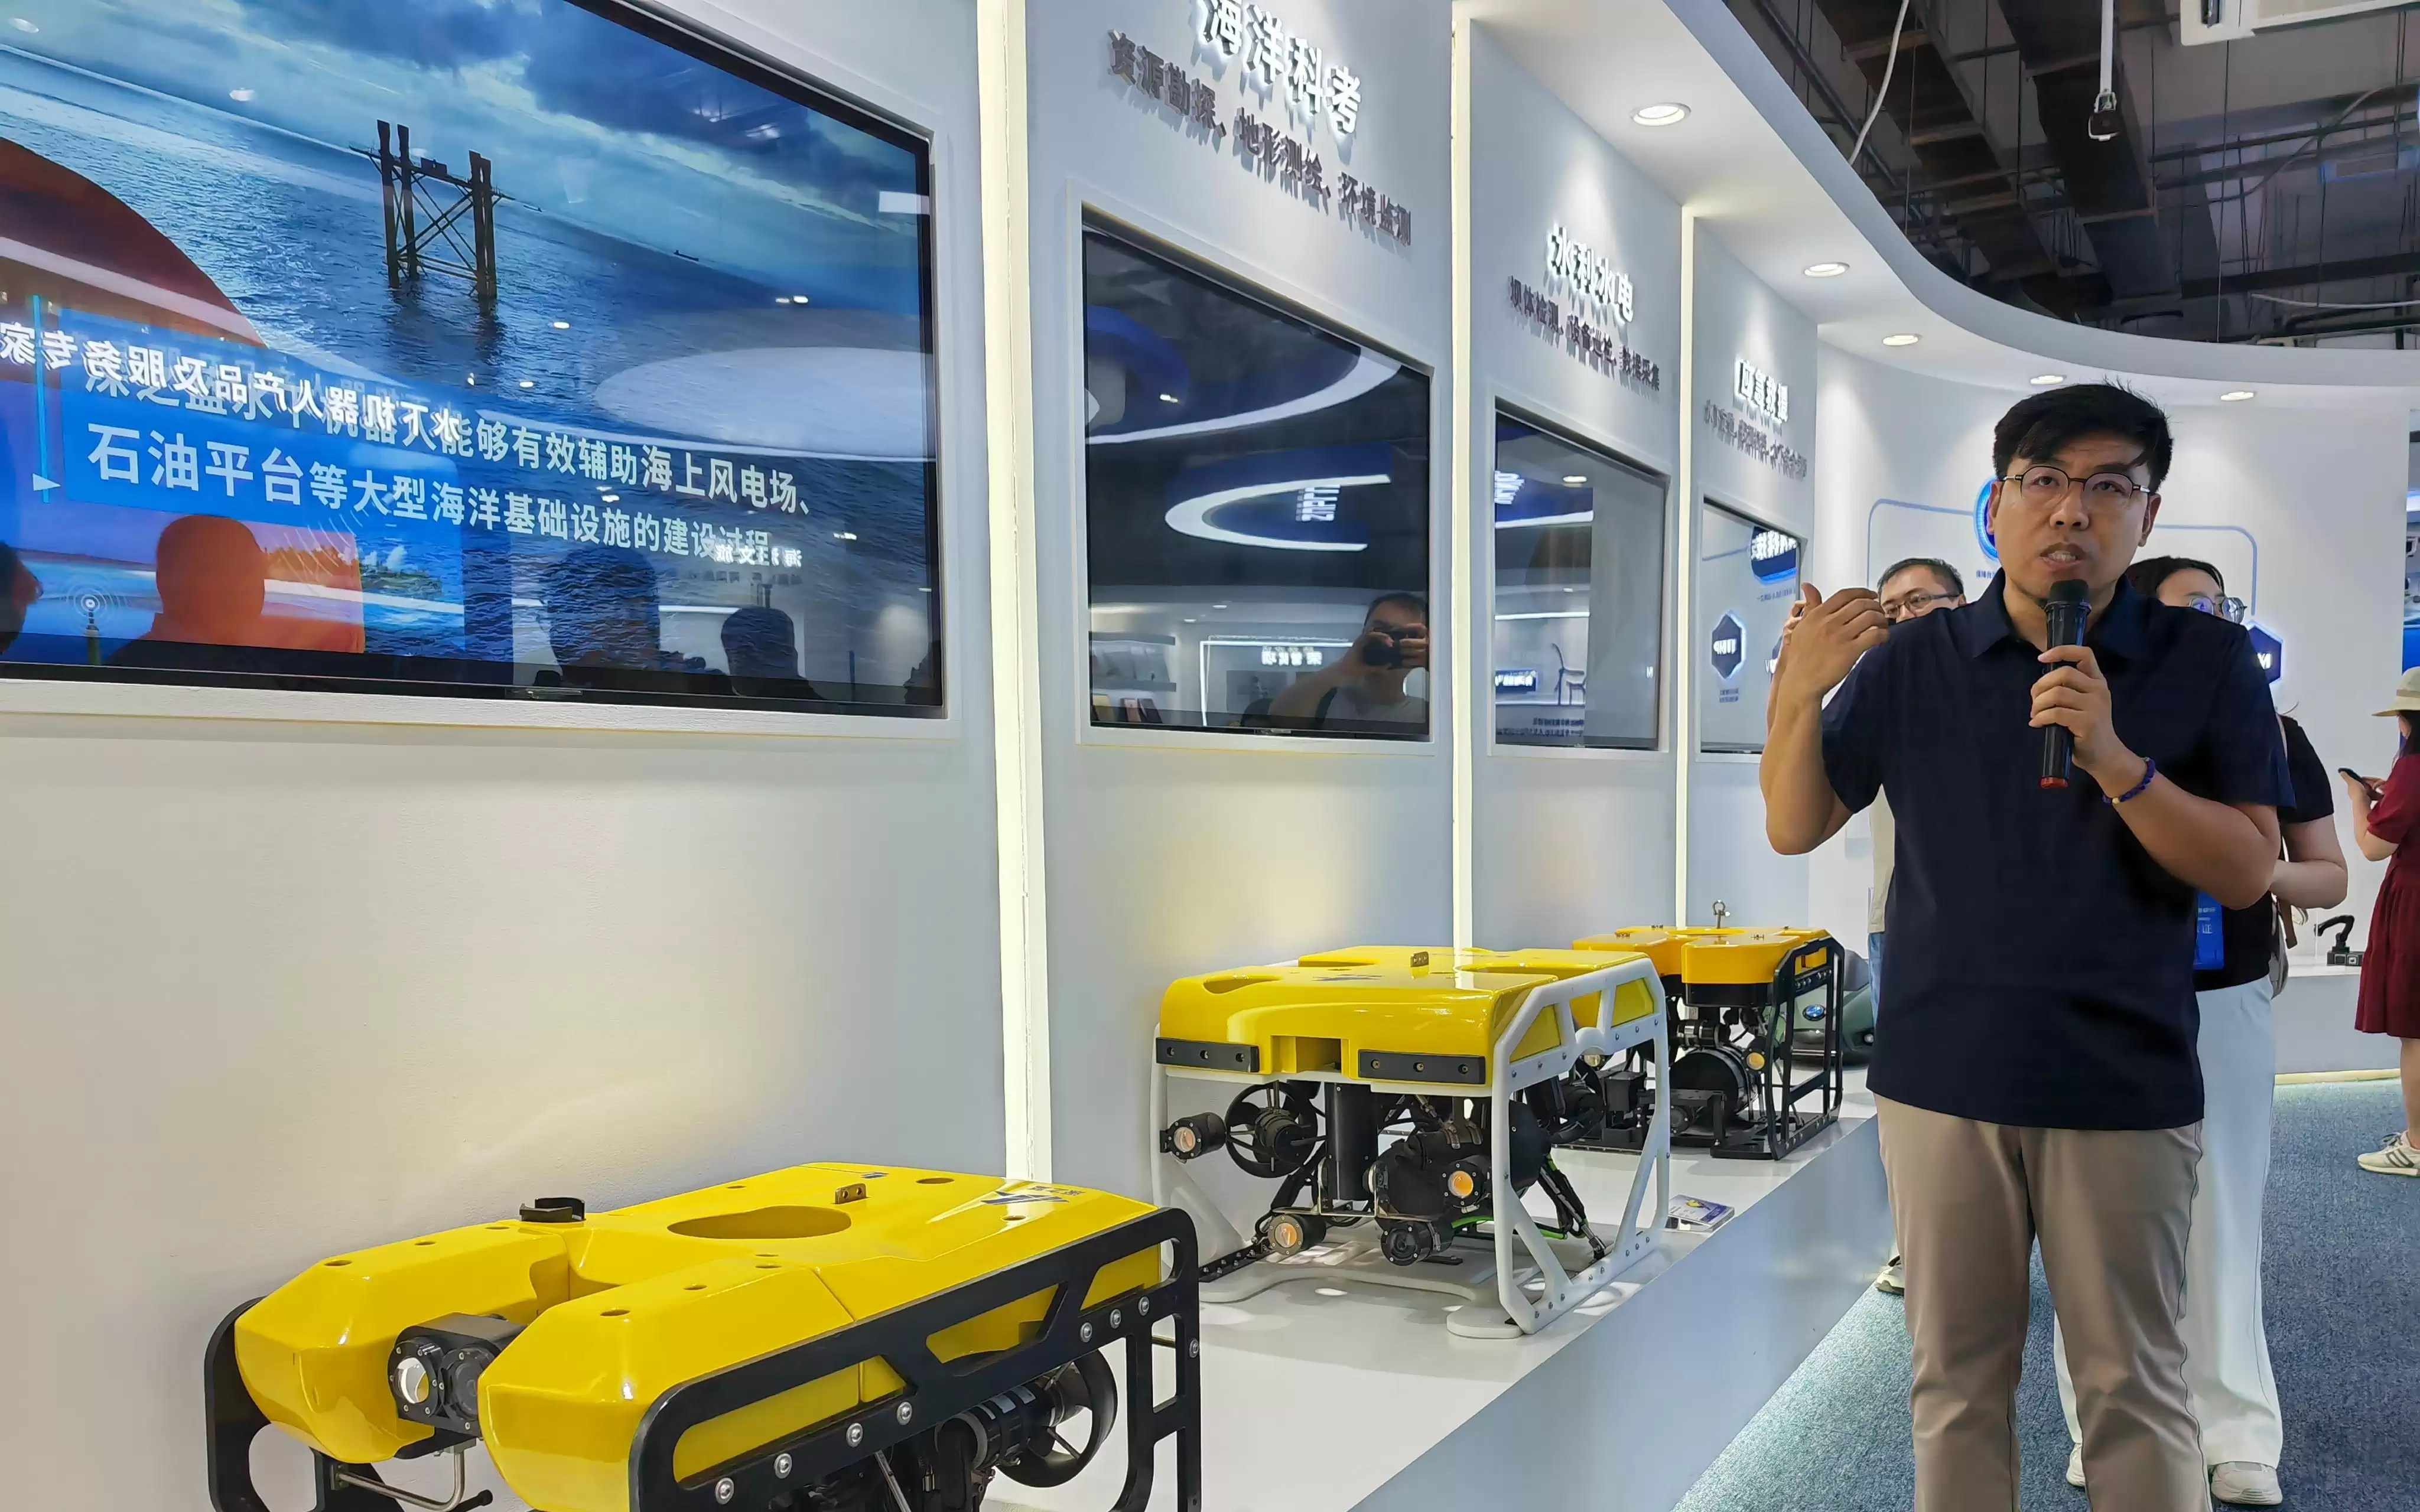
天津机器人产业加速爆发,水下助推器、高速分拣并联机器人及人形取货机器人等应用场景涌现。智能机器人已列重点产业链,前4个月规上企业产值同比增长12.8%,产业生态逐步构建。
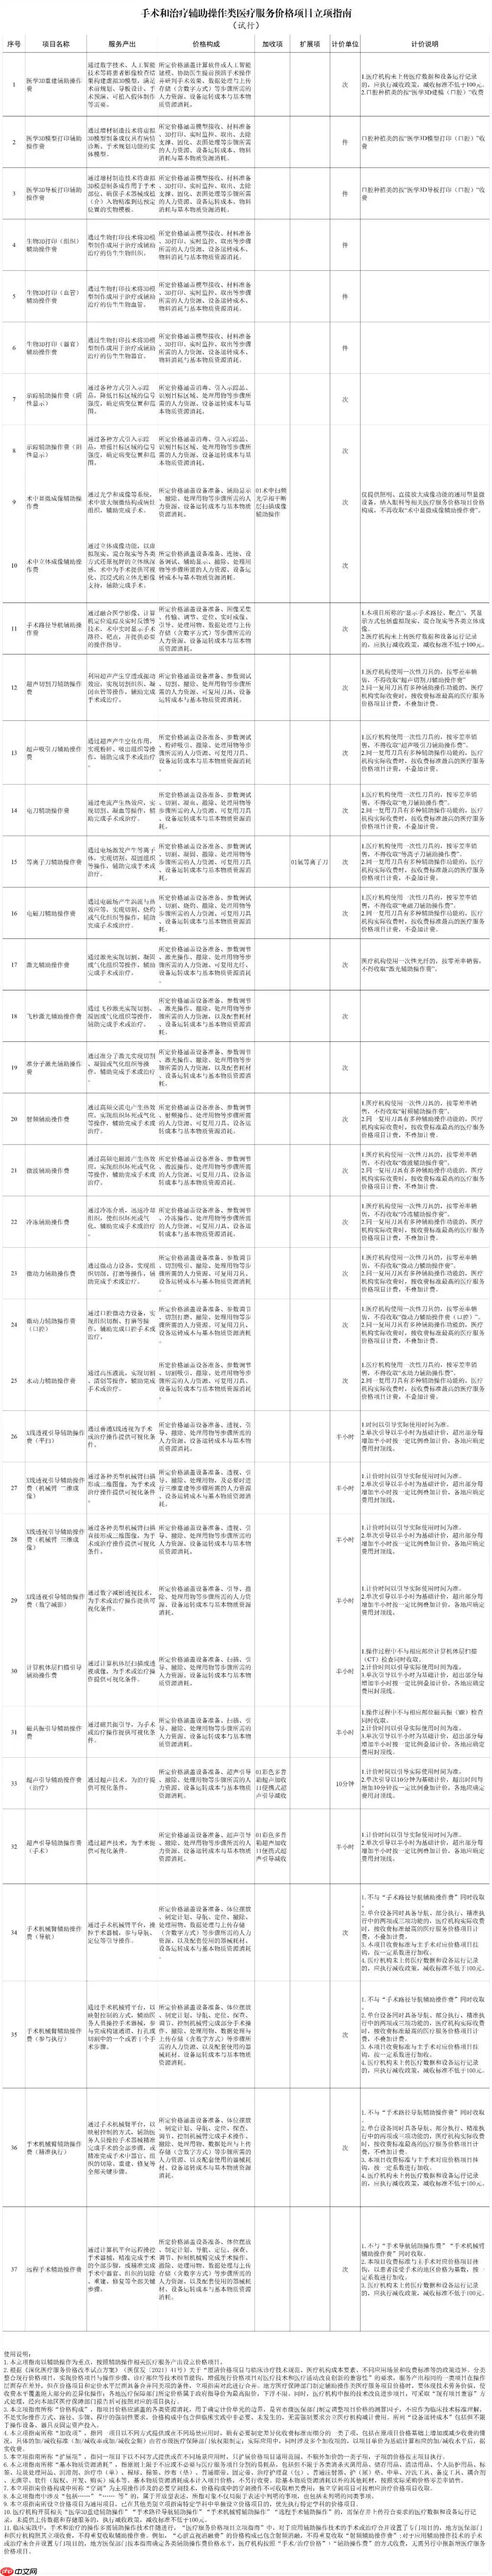
国家医保局发布指南,为3D打印、手术机器人、远程手术等辅助操作统一价格立项,按技术精度分类定价,鼓励用于高难度手术。机械臂耗材费用纳入定价,降低患者支出;首次设立远程手术辅助操作费;要求医疗数据及设备日志本地存储并实时上传,否则核减价格。
讯飞星火更新文档中心,提供HTTP与WebSocket两套接口,降低开发接入门槛。HTTP适用于服务端场景,WebSocket支持流式实时交互。文档详列请求地址、鉴权、参数及示例代码,补充上下文传递、报错处理等细节,明确模型参数边界,有效降低试错与评估成本。




Postman是一套面向API全生命周期的开发与测试平台,可在Mac上发送和调试多种协议请求,管理集合、环境及认证信息,并完成脚本测试、模拟服务、监控、文档发布和团队协作。它适合开发、测试及运维人员使用,提供个人免费方案。

Docker Desktop 是 Docker 官方为 Mac 提供的容器开发环境,集成 Docker Engine、命令行工具、Compose、Build、Kubernetes 与图形化管理界面。

Android Studio 是 Google 面向安卓应用开发提供的官方集成开发环境,基于 IntelliJ IDEA 构建。它整合智能代码编辑、Gradle 构建、界面预览、设备模拟、性能分析、调试测试及 APK 分析等工具。

Postman 是面向 API 全生命周期的开发与协作平台。Windows 桌面版可用于构建和发送 HTTP、GraphQL、gRPC、WebSocket、MQTT 等请求,并提供环境变量、集合、脚本测试、模拟服务、监控、文档及团队工作区等

Docker Desktop 为 Windows 开发者提供集成式容器环境,内置 Docker Engine、命令行工具、Compose、Build 与 Kubernetes 等组件,可在本机完成镜像构建、容器运行、日志查看和资源管理。

Android Studio 是 Google 面向 Android 应用开发提供的官方集成开发环境,以 IntelliJ IDEA 为基础,集成智能代码编辑、Gradle 构建、设备模拟、界面预览、调试测试及性能分析工具,