

高德地图货车限高限重设置方法
首先打开高德地图,通过“我的”或左上角头像进入设置,选择导航设置并切换为货车模式,填写车长、车高、总质量等信息,开启避开限行、限重功能,或在路线规划时直接选择货车模式完成设置,即可自动规避限制路段。
首先打开高德地图,通过“我的”或左上角头像进入设置,选择导航设置并切换为货车模式,填写车长、车高、总质量等信息,开启避开限行、限重功能,或在路线规划时直接选择货车模式完成设置,即可自动规避限制路段。

如果您需要驾驶货车出行,但担心因车辆高度或重量限制而无法通过某些路段,可以通过高德地图的货车导航功能来规避限高、限重区域。以下是详细的设置步骤:
本文运行环境:华为Mate 60 Pro,HarmonyOS 4
一、通过个人中心进入设置
此方法从用户个人中心入口进入导航设置,适用于习惯从“我的”页面管理功能的用户。
1、打开高德地图APP,点击界面右下角的“我的”选项,进入个人中心。
2、在个人中心页面,点击右上角的“设置”图标(齿轮形状)。
3、在设置菜单中选择“导航设置”。
4、在导航设置页面,找到并点击“货车”选项。
5、首次使用需填写车辆信息,包括车长、车宽、车高、总质量等,请根据实际车辆情况准确输入。
6、勾选“避开限行”、“避开限重”等功能,确保路线规划时自动绕行不符合条件的路段。
二、通过左上角头像快速切换
该方式提供快捷路径,可快速切换至货车模式,适合已登录账号的用户直接操作。
1、在高德地图主界面,点击左上角的个人头像或账户名称。
2、进入后点击右上角的“设置”按钮,进入系统设置菜单。
3、选择“导航设置”,然后切换车型为“货车”。
4、进入货车信息填写界面,完整录入车辆参数,并确认开启避开限高、限重路段的选项。
5、保存设置后,后续导航将默认按照货车属性进行路线规划。
三、在路线规划页面直接选择
此方法允许在发起导航前即时切换车型,灵活性高,适合临时使用货车导航的场景。
1、在高德地图首页输入目的地地址,点击“路线”按钮。
2、在路线规划页面上方的出行方式栏中,向左滑动或点击展开更多选项。
3、选择“货车”图标进入货车导航模式。
4、若未设置过车辆信息,系统会提示您添加车辆,按要求填写车长、车高、车重等数据。
5、完成设置后,地图将显示符合货车通行条件的推荐路线,并标注可能存在的限制提醒。
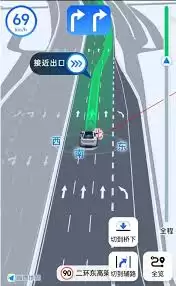
用高德地图导航,偶尔会碰到“明明按着路线走,结果却偏了”的尴尬情况——说真的,这确实挺让人头疼的。不过别急着摔手机,问题多半出在下面几个环节里,挨个排查一下,基本就能解决。 首先,看看网络是不是在“闹脾气”。高德地图规划路线,靠的是实时路况数据,网络一卡,数据更新就跟不上,路线自然容易跑偏。你可以试
你是否遇到过这样的情况:明明开启了导航,但在关键的高架岔口或高速出口,屏幕上却没有清晰的车道指引,导致一不小心就开错了道?又或者,导航的定位轨迹总是“飘忽不定”,感觉和实际车道对不上?这背后,很可能不是路的问题,而是车道级导航的功能开关和精准定位设置没有完全到位。 如果你的车机或手机已经安装了新版高
高德地图没声音或语速不对?别急,按这五步彻底搞定 开车上路,导航却突然“哑火”,只剩文字在屏幕上跳动;或者语音播报得跟说rap似的,根本听不清关键信息——这种情况确实让人头疼。其实,这多半是语音播报的某个环节“掉了链子”,可能开关没开、语音包没装对,或者是音量和语速没调好。别担心,跟着下面这套完整的
高德地图升级后定位不准?五步精准修复指南 应用升级本该是件好事,但不少朋友发现,高德地图更新后,那个蓝色小圆点开始“飘忽不定”了,GPS信号也似乎变弱了。这背后的原因,多半是新版本与您手机里原先的缓存、传感器状态或系统权限的“磨合”还没到位。别担心,按照下面这五个步骤来操作一遍,基本都能让定位重回精
高德地图新增店铺的三种官方路径:如何精准提交与快速上线 如果你的店铺还没出现在高德地图上,别着急,这事儿有明确的官方路径可走。关键在于根据自己的情况,选对方法、填准信息。总的来说,平台提供了三种独立的提交方式,各自适合不同的经营主体和需求。下面就来详细拆解每种方式的操作要点和注意事项。 一、通过地图
想要在高德地图上实现真正的最快路线,你得做好这几件事:设置“速度最快”偏好、手动选择时间最短的方案、启用小客车模式、记得打开躲避拥堵,车机版用户则要专门配置时间优先策略。 不知道你有没有遇到过这样的情况:用高德地图规划路线回家或者去别的地方,系统默认推荐的那条,怎么看都不是用时最短的。这通常不是软件
高德地图标注官网入口及纠错操作全解析 高德地图官方标注及纠错平台入口:https://lbs.amap.com/。企业提交标注需通过“开发者平台”内的“地图标注”或“商户入驻”功能;个人用户则可直接在APP内搜索地点后点击“反馈”进行位置纠错。 无论是想让自己的店铺在地图上“安家”,还是发现某个地点
需彻底删除高德地图搜索历史并关闭足迹记录:一、通过隐私设置一键清除全部搜索历史;二、在搜索框内逐条滑动删除特定记录;三、下拉搜索历史列表点击“清空历史记录”;四、关闭自动足迹记录并清除已有数据;五、隐藏足迹入口及限制后台定位权限。 你是不是遇到过这种情况?在高德地图里搜索过一些临时地址、敏感地点,或
高德地图导航换声音,六招让你的旅途告别单调 是不是觉得,导航里那个一成不变的默认男声,让漫长的旅途少了几分趣味?别担心,你装的高德地图里,藏着一个丰富多彩的声音世界。从明星大咖到个性定制,更换语音包其实是个再简单不过的操作。如果你已经下载了应用,导航时却还是那个熟悉的声音,大概率是因为你还没“激活”




Postman是一套面向API全生命周期的开发与测试平台,可在Mac上发送和调试多种协议请求,管理集合、环境及认证信息,并完成脚本测试、模拟服务、监控、文档发布和团队协作。它适合开发、测试及运维人员使用,提供个人免费方案。

Docker Desktop 是 Docker 官方为 Mac 提供的容器开发环境,集成 Docker Engine、命令行工具、Compose、Build、Kubernetes 与图形化管理界面。

Android Studio 是 Google 面向安卓应用开发提供的官方集成开发环境,基于 IntelliJ IDEA 构建。它整合智能代码编辑、Gradle 构建、界面预览、设备模拟、性能分析、调试测试及 APK 分析等工具。

Postman 是面向 API 全生命周期的开发与协作平台。Windows 桌面版可用于构建和发送 HTTP、GraphQL、gRPC、WebSocket、MQTT 等请求,并提供环境变量、集合、脚本测试、模拟服务、监控、文档及团队工作区等

Docker Desktop 为 Windows 开发者提供集成式容器环境,内置 Docker Engine、命令行工具、Compose、Build 与 Kubernetes 等组件,可在本机完成镜像构建、容器运行、日志查看和资源管理。

Android Studio 是 Google 面向 Android 应用开发提供的官方集成开发环境,以 IntelliJ IDEA 为基础,集成智能代码编辑、Gradle 构建、设备模拟、界面预览、调试测试及性能分析工具,