

量产杀器!P-Mapnet:利用低精地图SDMap先验,建图性能暴力提升近20个点!
写在前面当前自动驾驶系统摆脱对高精度地图依赖的算法之一,是利用远距离范围下的感知表现依然较差的现实依然较差。为此,我们提出了P-MapNet,其中的“P”专注于融合地图先验来提高模型性能。具体来说,我们利用了SDMap和HDMap中的先验信息:一方面,我们从OpenStreetMap中提取了弱对准的SDMap数据,并将其编码为独立的条款来支持输入。严格修改输入与实际HD+Map存在弱对齐的问题,我们基于Cross-attention机制的结构能够自适应地关注SDMap骨架,并带来显著的性能提升;另一方面,
写在前面
当前自动驾驶系统摆脱对高精度地图依赖的算法之一,是利用远距离范围下的感知表现依然较差的现实依然较差。为此,我们提出了P-MapNet,其中的“P”专注于融合地图先验来提高模型性能。具体来说,我们利用了SDMap和HDMap中的先验信息:一方面,我们从OpenStreetMap中提取了弱对准的SDMap数据,并将其编码为独立的条款来支持输入。严格修改输入与实际HD+Map存在弱对齐的问题,我们基于Cross-attention机制的结构能够自适应地关注SDMap骨架,并带来显著的性能提升;另一方面,我们提出了一种使用MAE来捕捉HDMap的先验分布的refine模块,该模块有助于生成更符合实际地图的分布,有助于减小遮挡、伪影等影响。我们在nuScenes和Argoverse2数据集上进行了广泛的实验验证。
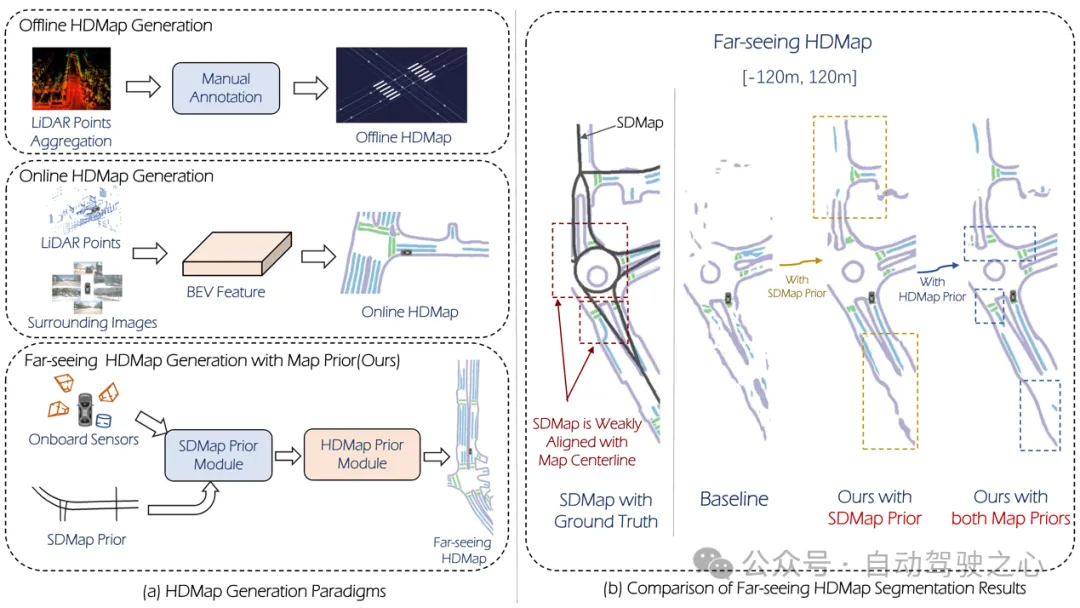 图 1
总结来说我们的贡献如下:
我们的SDMap先进能够提升在线地图生成性能,包含了栅格化(最多可提高18.73 mIoU)和量化化(最多可提高8.50 mAP)两种地图表现。
(2)我们的HDMap先验能够将地图感知指标提升最多6.34%。
(3)P-MapNet可以切换到不同的推理模式,以在精度和效率之间进行权衡。
P-MapNet是一种远距离HD+Map生成的解决方案,对于较远的感知范围能够带来更大的改进。我们的代码和模型已经公开发布在https://jike5.github.io/P-MapNet/。
相关工作回顾
(1)在线地图生成
HD+Map的制作主要包含SLAM建图、自动标注、人工标注等步骤。这导致了HD+Map的成本高、鲜度有限。因此,在线地图生成对于自动驾驶系统是至关重要的。HDMapNet将地图元素通 过格化化进行表达,使用pixel-wise的预测和后处理方法获得矢量化的预测结果。最近的一些方法,如MapTR、PivotNet、Streammapnet等基于Transformer架构实现了端到端的矢量化预测,但这些方法仅使用传感器输入,在遮挡、极端天气等复杂环境下性能仍有限。
(2)远距离地图感知
为了让在线地图生成的结果能够更好的被下游模块使用,一些研究尝试将地图感知范围进一步拓展。SuperFusion[7]通过融合激光雷达和相机,通过depth-aware BEV变换,实现了前向90m的远距离预测。NeuralMapPrior[8]通过维护和更新全局神经地图先验来增强当前在线观测的质量、拓展感知的范围。[6]通过将卫星图像与车载传感器数据进行特征聚合来获得BEV特征,进一步再进行预测。MV-Map则专注于离线、长距离的地图生成,该方法通过聚合所有关联帧特征,并使用神经辐射场来对BEV特征进行优化。
概述P-MapNet
整体框架如图 2所示。
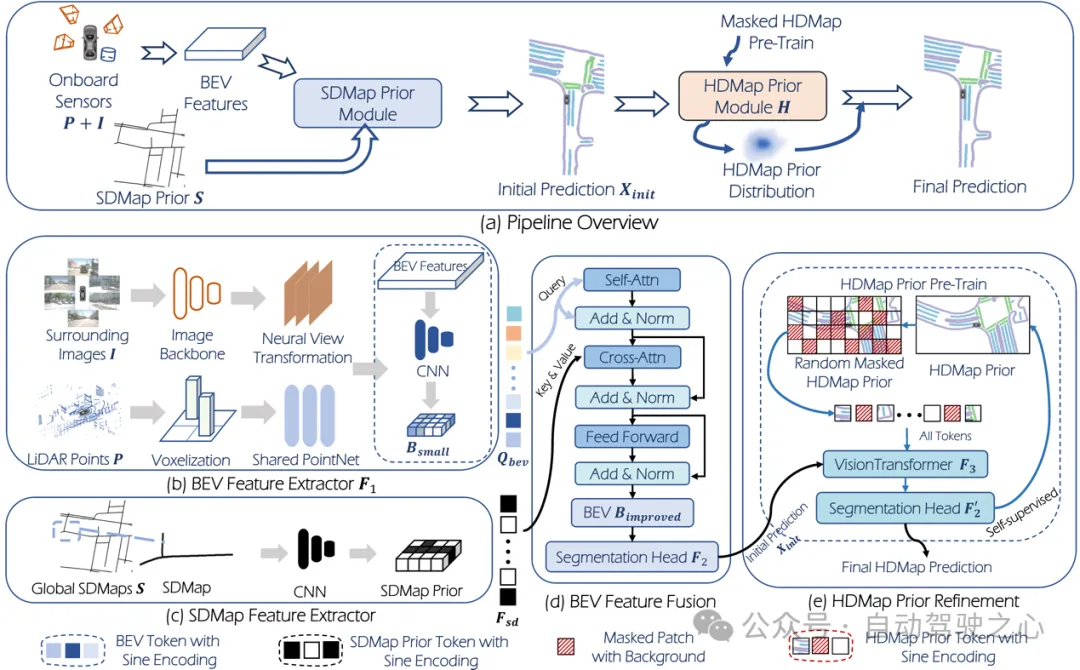 图 2
输入: 系统输入为点云: 、环视相机:,其中 为环视相机数量。通常的HDMap生成任务(例如HDMapNet)可以定义为:
其中 表示特征提取, 表示segmentation head, 则是HDMap的预测结果。
我们所提出的P-MapNet融合了SD Map和HD Map先验,这种新任务( setting)可以表示为:
其中, 表示SDMap先验, 表示本文所提的refinement模块。 模块通过预训练的方式学习HD Map分布先验。类似的,当只使用SDMap先验时,则得到 -only setting:
输出:对于地图生成任务,通常有两种地图表示形式:栅格化和矢量化。在本文的研究中,由于本文所设计的两个先验模块更适合栅格化输出,因此我们主要集中在栅格化的表示上。
3.1 SDMap Prior 模块
SDMap数据生成
本文基于nuScenes和Argoverse2数据集进行研究,使用OpenStreetMap数据生成以上数据集对应区域的SD Map数据,并通过车辆GPS进行坐标系变换,以获取对应区域的SD Map。
BEV Query
如图2中所示,我们首先分别对图像数据进行特征提取和视角转换、对点云进行特征提取,得到BEV特征。然后将BEV特征通过卷积网络进行下采样后得到新的BEV特征:,将该特征图展平得到BEV Query。
SD Map先验融合
对于SD Map数据,通过卷积网络进行特征提取后,得到的特征 与BEV Query进行Cross-attention机制:
经过交叉注意力机制后得到的BEV特征通过segmentation head可以获得地图元素的初始预测。
3.2、HDMap Prior 模块
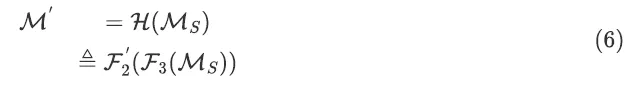
直接将栅格化的HD Map作为原始MAE的输入,MAE则会通过MSE Loss进行训练,从而导致无法作为refinement模块。因此在本文中,我们通过将MAE的输出替换为我们的segmentation head。为了让预测的地图元素具有连续性和真实性(与实际HD Map的分布更贴近),我们使用了一个预训练的MAE模块来进行refine。训练该模块包含两步:第一步上使用自监督学习训练MAE模块来学习HD Map的分布,第二步是通过使用第一步得到的权重作为初始权重,对网络的所有模块进行微调。
第一步预训练时,从数据集中获取的真实HD Map经过随机mask后作为网络输入 ,训练目标则为补全HD Map:
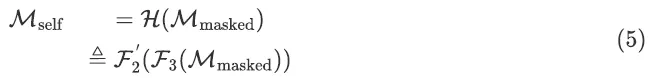
第二步fine-tune时, 则使用第一步预训练的权重作为初始权重,完整的网络为:
4、实验
4.1 数据集和指标
我们在两个主流的数据集上进行了评测:nuScenes和Argoverse2。为了证明我们所提方法在远距离上的有效性,我们设置了在三种不同的探测距离:, , 。其中, 范围中BEV Grid的分辨率为0.15m,另外两种范围下分辨率为0.3m。我们使用mIOU指标来评估栅格化预测结果,使用mAP来评估矢量化预测结果。为了评估地图的真实性,我们还使用了LPIPS指标作为地图感知指标。
4.2 结果
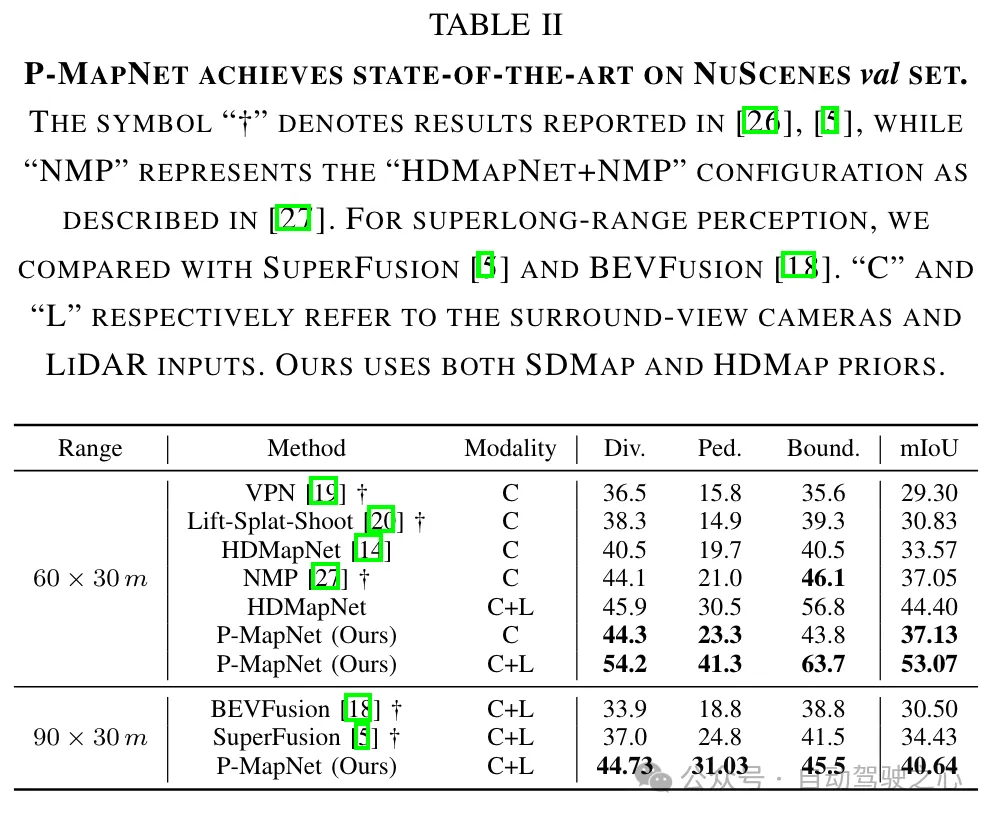
与SOTA结果对比:我们对所提的方法与当前SOTA方法在短距离(60m × 30m)和长距离(90m × 30m)下的地图生成结果进行比较。如表II所示,我们的方法在与现有的仅视觉和多模态(RGB+LiDAR)方法相比表现出更优越的性能。
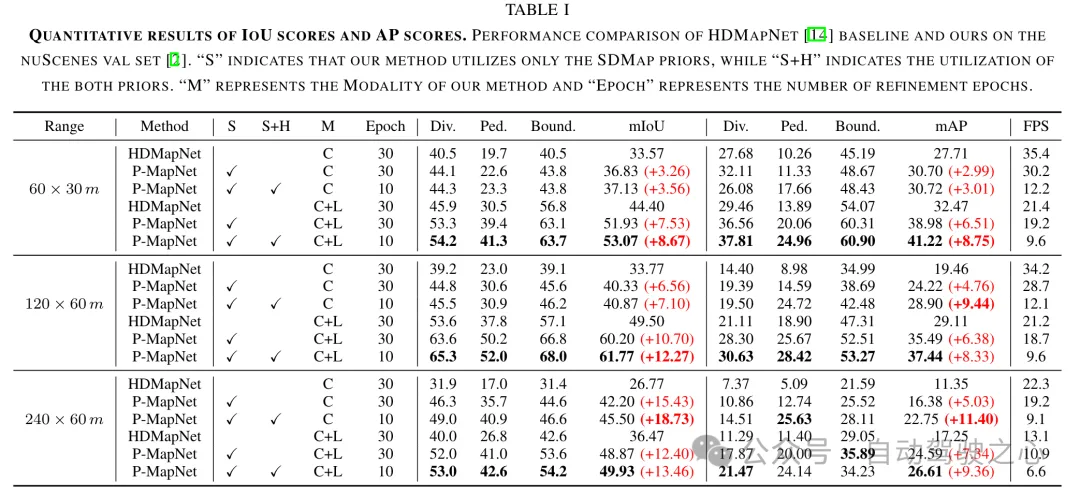
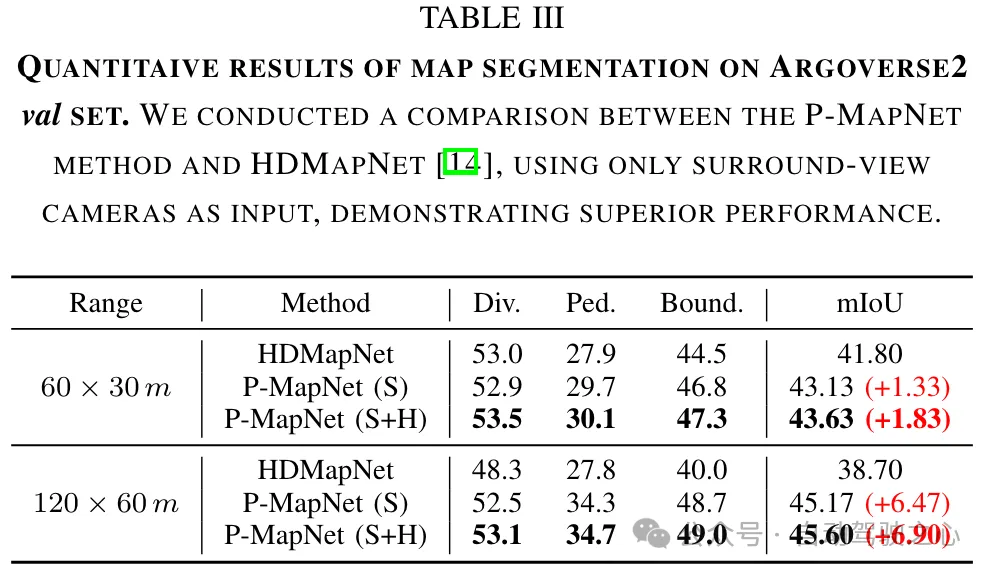
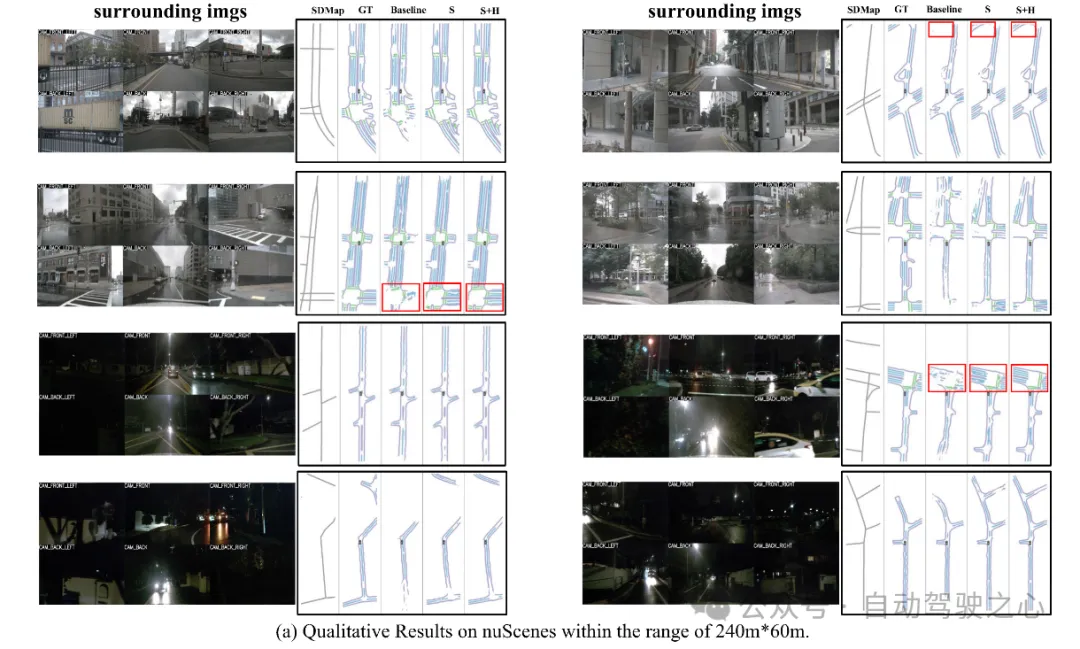
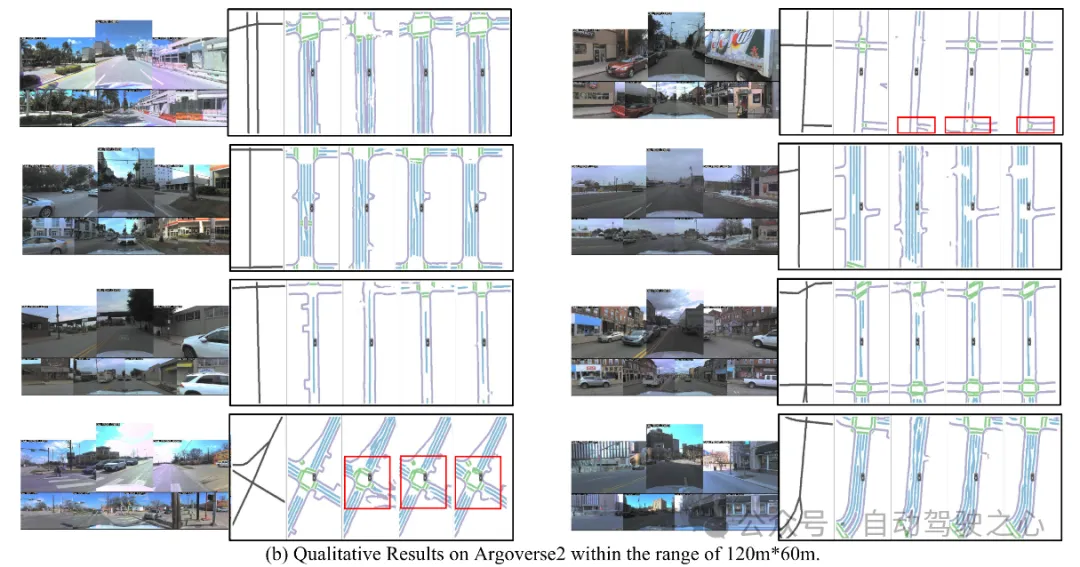
我们在不同距离和使用不同传感器模式下,与HDMapNet [14] 进行了性能比较,结果总结在表I和表III中。我们的方法在240m×60m范围的mIOU上取得了13.4%改进。随着感知距离超出或甚至超过传感器检测范围,SDMap先验的有效性变得更加显著,从而验证了SDMap先验的功效。最后,我们利用HD地图先验通过将初始预测结果精细化以使其更加真实,并消除了错误结果,进一步带来了性能提升。
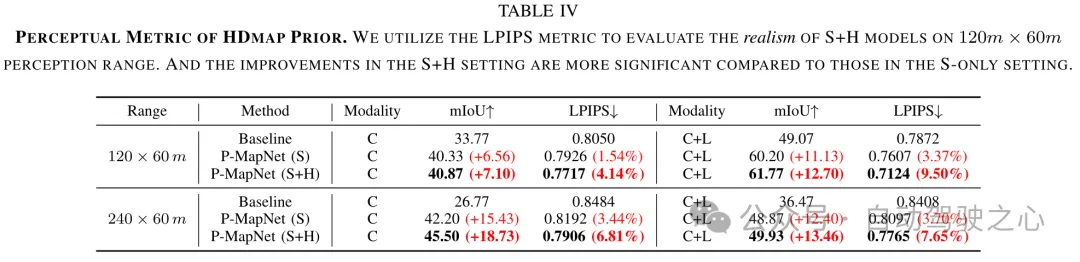
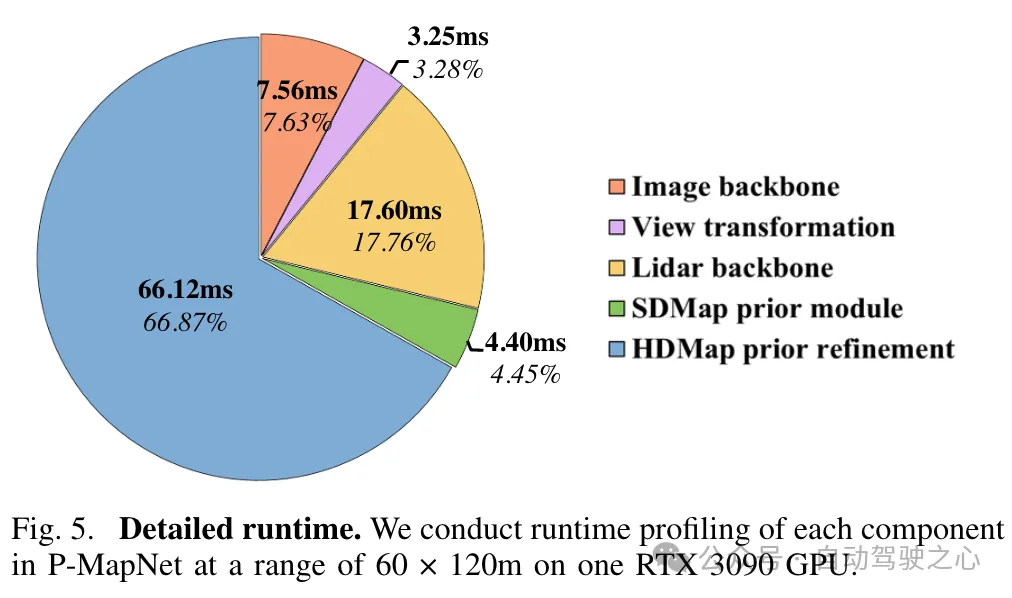
HDMap先验的感知度量指标。HDMap先验模块将网络的初始预测映射到HD地图的分布上,使其更加真实。为了评估HDMap先验模块输出的真实性,我们利用了感知度量LPIPS 数值越低表示性能越好)进行评测。如表IV所示,在 setting 中LPIPS指标要比 -only setting 中的提升更大。
可视化:
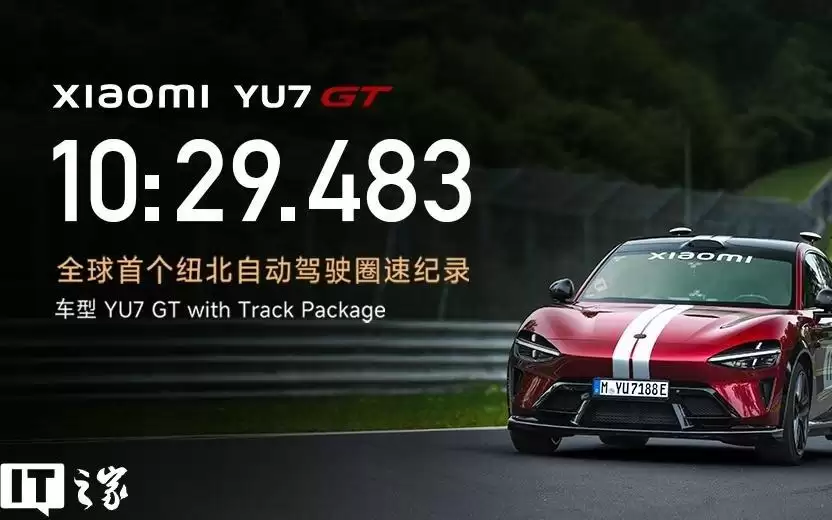
小米YU7GT在纽博格林北环以自动驾驶模式跑出10分29秒483,创全球量产车自动驾驶圈速纪录。胡峥楠表示,这体现小米入局汽车的梦想:电能替代化学能,智能替代人工。纽北因此将小米列为三大顶级合作伙伴之一。该成绩相当于老司机水平,但仅是起点。
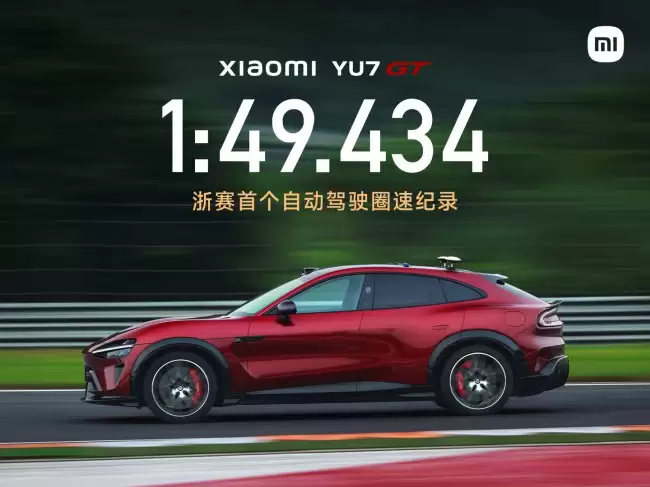
小米YU7GT在浙江国际赛车场以1分49秒434创下自动驾驶圈速纪录,此前于纽博格林北环也取得全球首个自动驾驶圈速成绩。该车最大马力1003匹,零百加速2.92秒,CLTC续航705km,基于897V碳化硅高压平台,全程无人干预。
曹操出行与自动驾驶企业MayMobility达成战略合作,在欧洲探索Robotaxi商业化。双方将联合开展可行性研究,优先在欧洲试点,由曹操出行负责运营,MayMobility提供自动驾驶技术支撑,共同推进无人驾驶出租车服务落地。
由中、欧、英、美、加、日六方牵头的联合国自动驾驶系统全球技术法规获批发布,首次从产品全生命周期明确核心技术指标,将安全管理、试验验证及持续监控纳入制造商义务,提供完整评估方法,使各国自动驾驶车辆拥有统一标准,推动产业化从碎片化走向体系化。
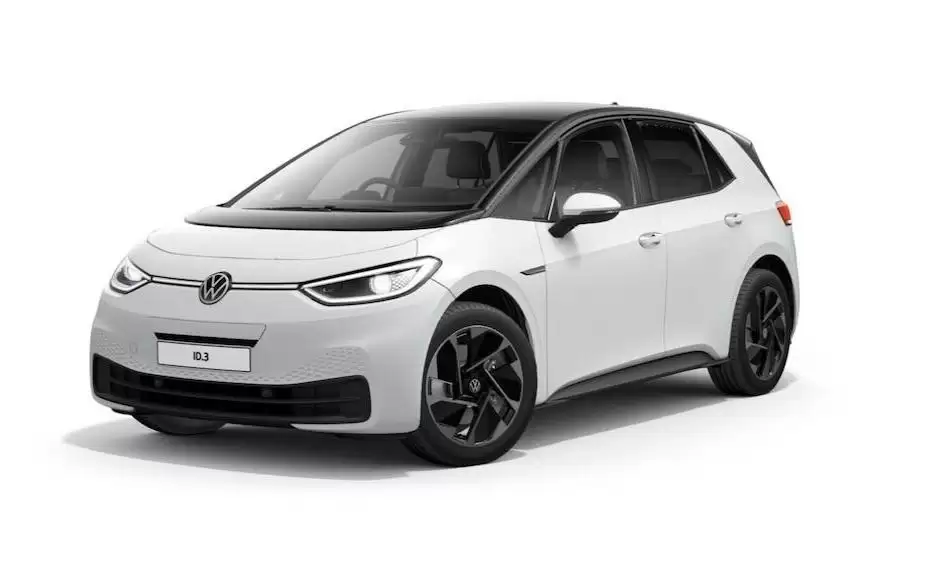
大众与博世在自动驾驶领域合作或告终,因项目进展缓慢、成本压力大且缺乏竞争力。大众计划另寻供应商采购软硬件,目标将技术普及至亲民车型。L3级自动驾驶预计2030年成为新车标准配置。
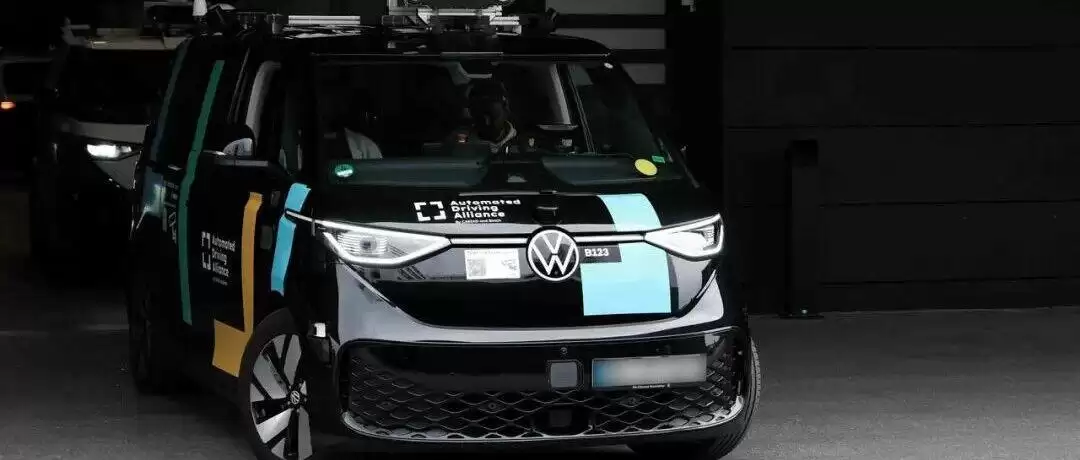
大众集团计划终止与博世在自动驾驶领域的合作,因15亿欧元投入未达预期。同时,大众酝酿激进重组,全球裁员或扩至10万人,并拟中期关停4家德国工厂,方案将于7月提交监事会。
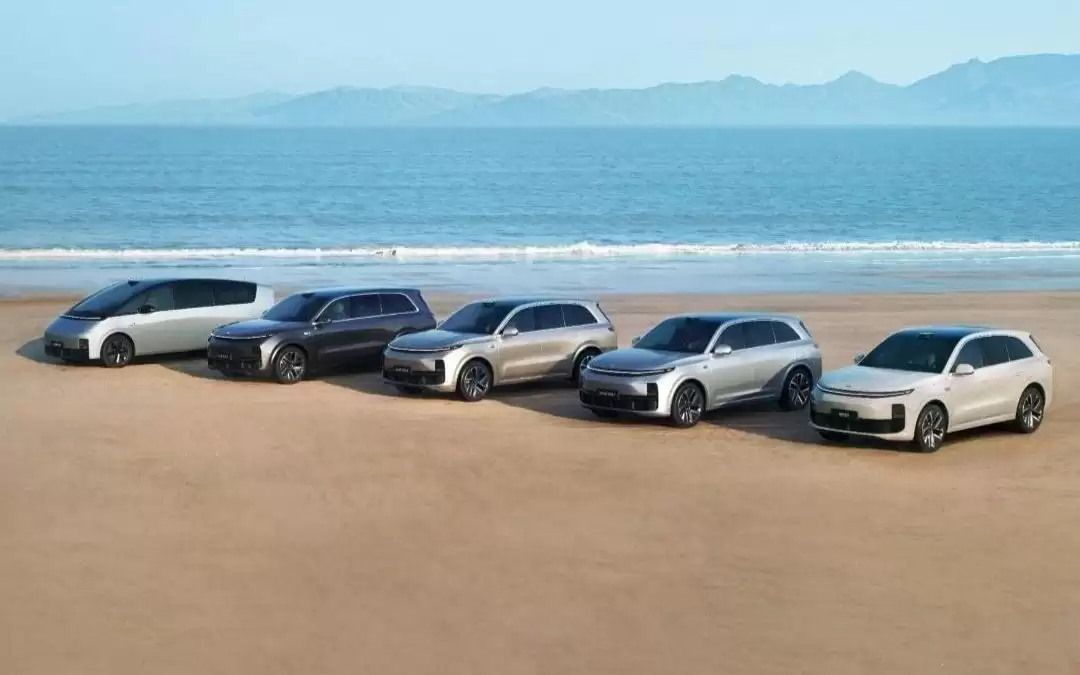
理想汽车调整组织架构,将产品部电动本体团队并入整车研发部门,自动驾驶终端团队并入基座模型研发部门,旨在简化产品决策流程,减少沟通层级,从而提升产品定义效率与协同能力,以应对市场竞争。
全球首个自动驾驶系统全球技术法规由中国牵头制定并发布,明确了核心技术指标与管理要求,为智驾安全落地提供统一规则,助力中国车企降低海外合规成本,推动智能新能源汽车加速全球化进程。





火山引擎是字节跳动旗下企业级云与AI服务平台。聚焦大模型核心能力,依托字节自研豆包多模态大模型,凭借火山方舟一站式平台,提供模型精调、推理部署、智能应用搭建等全链路服务,结合高性能AI算力,助力各行业快速落地大模型数字化与智能化应用。



