

一文聊聊ADAS系统传感器应该如何布置
本文首先介绍传感器布置策略在高级驾驶辅助系统中的重要性,提出高级驾驶辅助系统传感器种类,包含前视智能摄像头、前向和侧向毫米波雷达(77GHz/22GHz)、超声波雷达以及环视摄像头,简要阐述各传感器性能特点。然后,以目前某量产供应商方案为例,详细介绍不同传感器性能参数,包括探测距离、探测范围和对外部布置环境的要求。介绍不同传感器独自搭载车辆上可实现的功能和对不同驾驶辅助级别、不同功能组合下的不同传感器的融合策略。最后,介绍如何将不同传感器合理安装到车辆上,根据需要达到的性能要求和探测范围冗余性,提出具
本文首先介绍传感器布置策略在高级驾驶辅助系统中的重要性,提出高级驾驶辅助系统传感器种类,包含前视智能摄像头、前向和侧向毫米波雷达(77 GHz/22 GHz)、超声波雷达以及环视摄像头,简要阐述各传感器性能特点。然后,以目前某量产供应商方案为例,详细介绍不同传感器性能参数,包括探测距离、探测范围和对外部布置环境的要求。介绍不同传感器独自搭载车辆上可实现的功能和对不同驾驶辅助级别、不同功能组合下的不同传感器的融合策略。最后,介绍如何将不同传感器合理安装到车辆上,根据需要达到的性能要求和探测范围冗余性,提出具体实施方案,并对其布置要求进行细化解析说明。
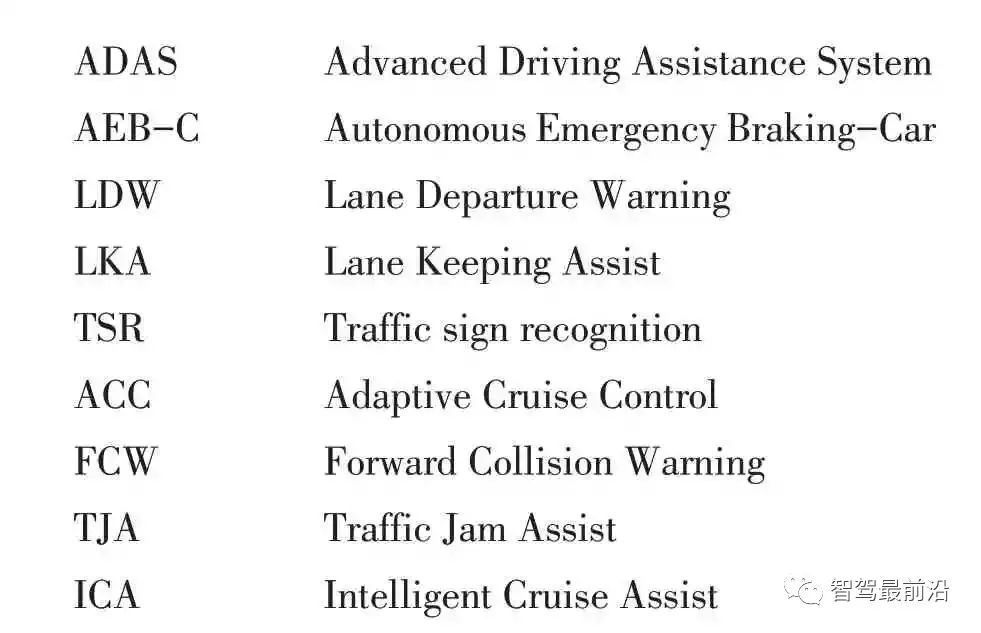
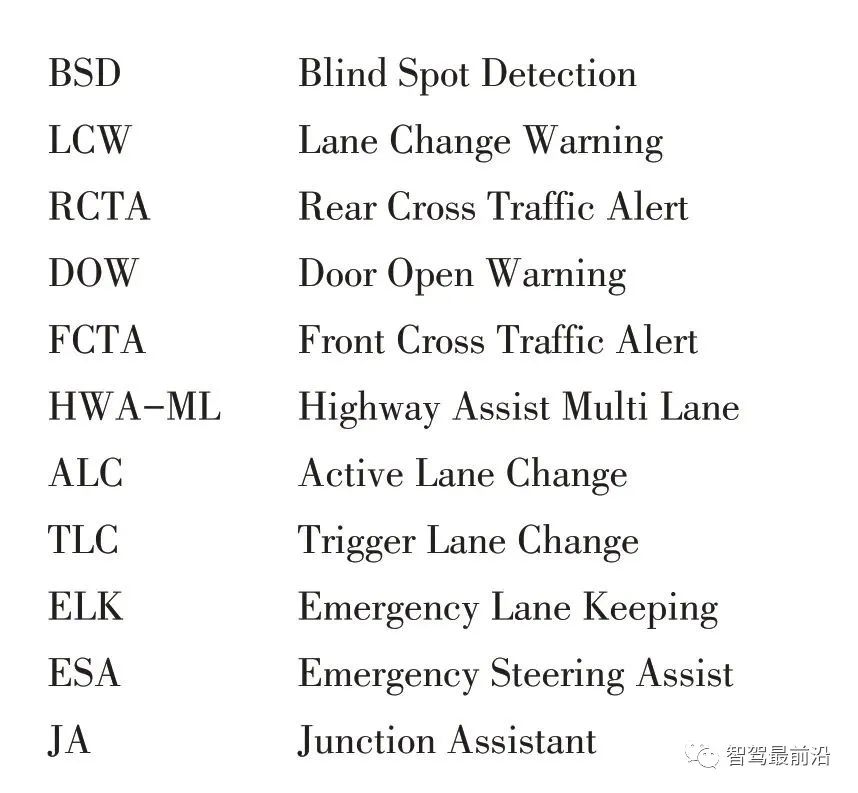
缩略语
随着科技的进步、自动驾驶技术的快速发展,目前越来越多汽车配备了高级驾驶辅助系统或辅助驾驶系统,自动驾驶汽车在SAE J3016TM自动驾驶等级中被归类为五级自动驾驶。自动驾驶运用了多种传感器(超声波雷达、毫米波雷达、智能摄像头、高清/标清摄像头、激光雷达等),王田等对自动驾驶感知系统中的摄像头、激光雷达、毫米波雷达等主要传感器进行了功能介绍。袁秀珍围绕自动驾驶汽车传感器技术产业开展分析,阐述了重要组成的硬件应用,如激光雷达、摄像头、超声波传感等。在实现自动驾驶的开发价值链中,传感器的零件开发主要集中在国内外汽车零部件供应商,而整车功能集成则在由主机厂完成。
张燕咏等提出一种基于多模态融合的自动驾驶感知融合算法,很多工程师往往将开发精力集中在算法开发与系统设计,但是经常出现的情况是,成功运用的传感器硬件和软件策略,在部分主机厂车型上效果很好,但是在另外部分主机厂的运用上效果一般,甚至达到反面效果。这是因为在自动驾驶研发中,每一个环节的考虑必不可少。作为闭环开发,好的算法是基于传感器前端感知的精准探测,各类不同的硬件传感器,对于传感器探测性能提出了不同程度的要求,而对于探测性能影响尤为重要的一点就是传感器的布置位置和布置方式。本文依据自动驾驶中运用较多的传感器的探测性能特点,对布置方式做一个简单介绍。
高级驾驶辅助系统传感器介绍
高级驾驶辅助系统(Advanced Driving Assistance System,ADAS)是利用传感器,在汽车行驶过程中实时感应周围的环境,收集数据,感知融合并对感知数据进行决策分析,最后对车辆进行控制和对驾驶员进行预警。
摄像头能获取包括物体颜色、外形、材质等丰富的环境信息,并且2D计算机视觉已取得很多进展,该领域有许多先进的算法用于信号灯检测、物体分类等。毫米波雷达能够获取精准的距离信息,穿透能力强,能够抵抗天气和环境变化的影响,可实现远距离感知探测。
目前量产的自动驾驶汽车上的传感器种类有4种,数量为22个(表1)。
前视智能摄像头:常用有单、双和三目,主要应用于中远距离场景,能识别清晰的车道线、交通标识、障碍物和行人,但对光照、天气等条件很敏感,而且需要复杂的算法支持,对处理器的要求也比较高。
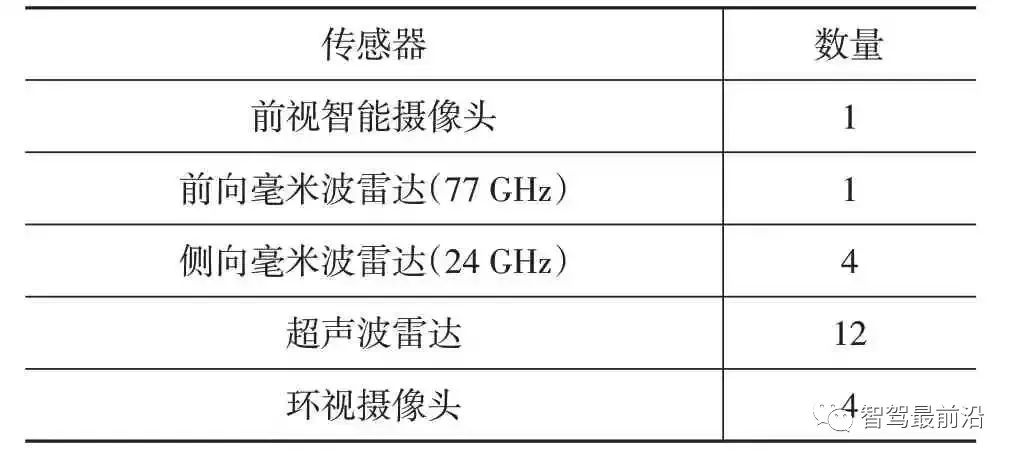
表1 高级驾驶辅助系统传感器分类
毫米波雷达:主要有用于中短测距的24 GHz雷达和长测距的77 GHz雷达2种。毫米波雷达可有效提取景深及速度信息,识别障碍物,有一定的穿透雾、烟和灰尘的能力,但在环境障碍物复杂的情况下,由于毫米波依靠声波定位,声波出现漫反射,导致漏检率和误差率比较高。
超声波雷达:主要应用于短距离场景下,发送超声波与接收反射超声波信号,并把探测结果发送给控制器。超声波的能量消耗较缓慢,穿透性强,测距的方法简单,成本低。但是它在速度很高情况下测量距离有一定的局限性,当汽车高速行驶时,使用超声波测距无法跟上汽车的车距实时变化,误差较大。超声波散射角大,方向性较差,在测量较远距离的目标时,其回波信号会比较的弱,影响测量精度。但是,在短距离测量中,超声波测距传感器具有非常大的优势。
环视摄像头:主要应用于短距离场景,可识别障碍物,但对光照、天气等外在条件很敏感,技术成熟,价格低廉。随着技术的不断发展进步,摄像头的像素也在逐步提升,从最开始的30万像素,提升到目前的100万像素,未来3年内200万像素的摄像头将会普及。
传感器实现功能配置组合
高级驾驶辅助系统的不同传感器之间的组合,可以实现不同的功能,上述介绍的22个传感器全部搭载到整车,可实现ADASL1/L2/L3,下面介绍详细的子功能。
前向智能摄像头和前向毫米波雷达
前向智能摄像头实现AEB-C(自动紧急制动-车)、LDW(车道偏离预警)、LKA(车道保持辅助)、TSR(交通标志识别),实现L1级驾驶辅助。道路实际情况探测精准(如车道线、隧道、匝道、限速等),但是距离探测不精准。其代表性能参数见表2。
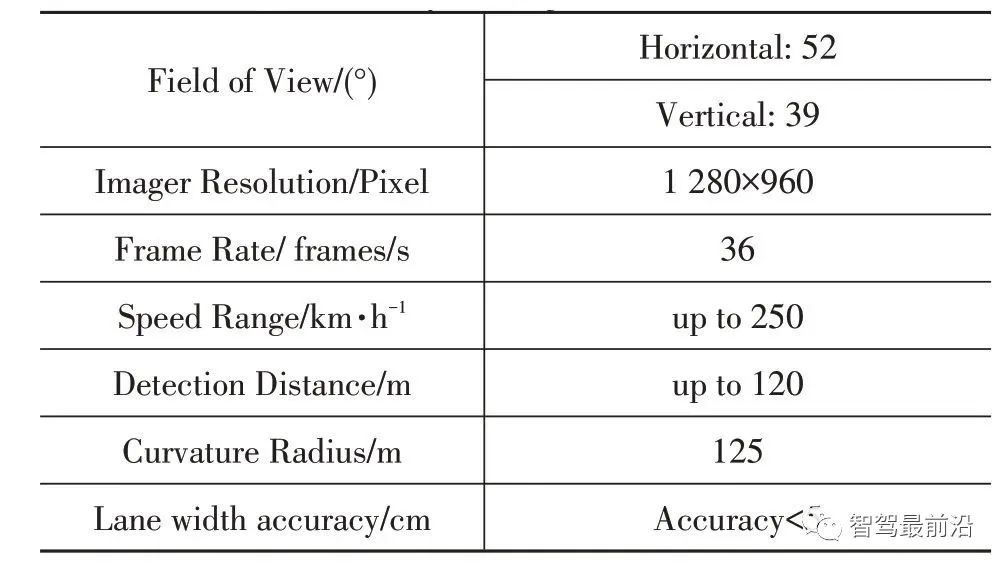
表2 Mobileye EYEQ3部分性能参数
前向毫米波雷达(77 GHz)实现ACC(自适应巡航)、AEB-C(自动紧急制动-车)、FCW(前向碰撞预警),实现L1级驾驶辅助。距离探测精准,但是无法预测实际情况(如车道线、隧道、匝道、限速等)。其代表性能参数见表3。
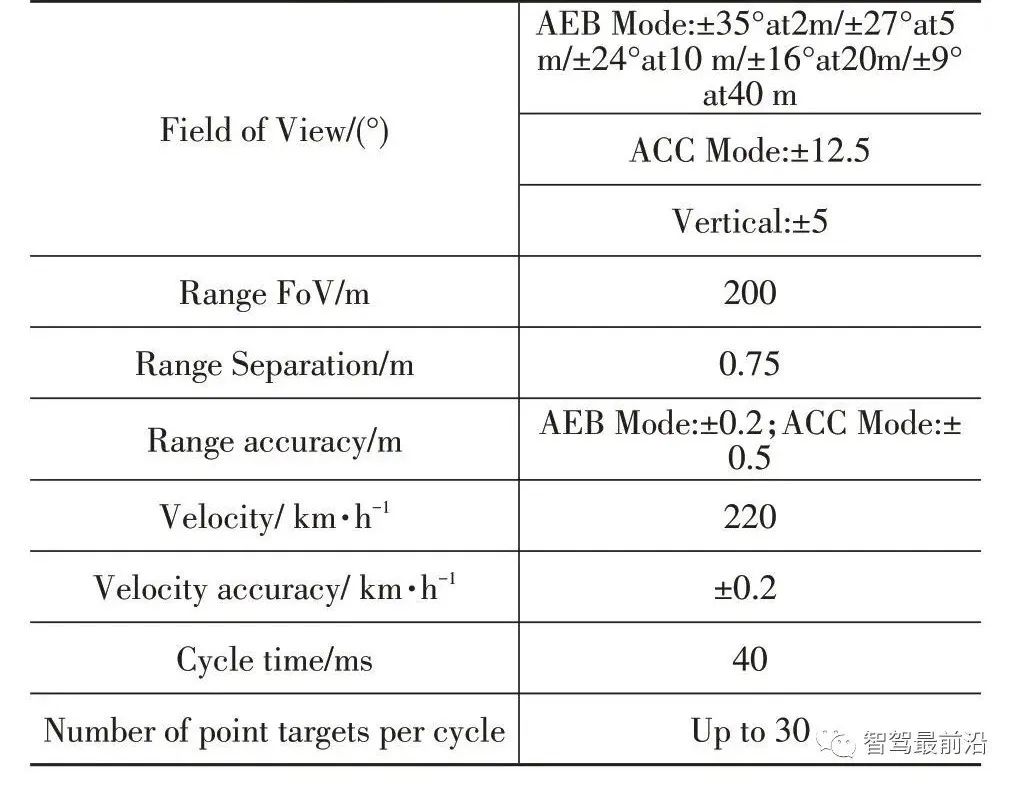
表3 AC1000部分性能参数
前向智能摄像头和前向毫米波雷达融合,实现ACC、AEB-C/P自动紧急制动-车/人)、LDW、LKA、TSR、TJA(交通拥堵辅助)、ICA(智能巡航辅助),能实现L2级驾驶辅助(图1)。距离和道路信息均是融合后的数据,探测精准。单雷达、单摄像头以及融合方案的对比见表4。
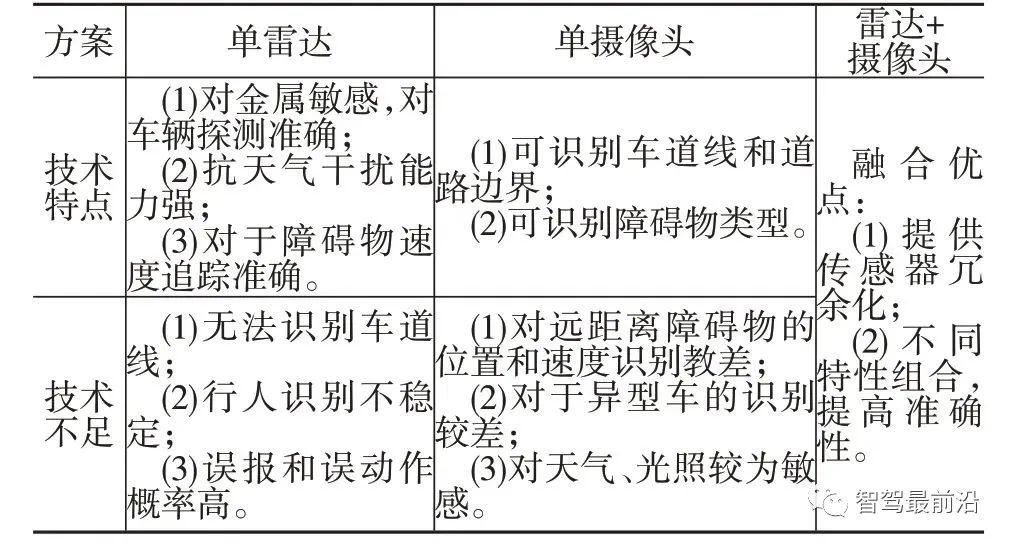
表4 单雷达、单摄像头以及融合方案的对比
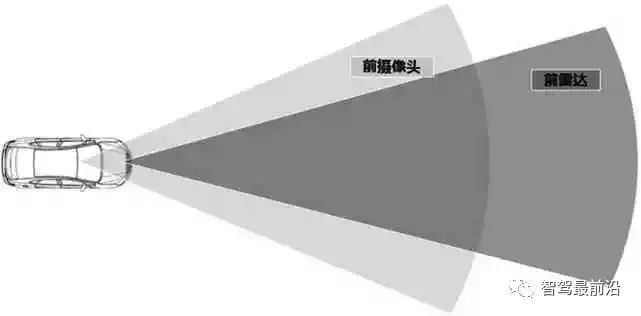
图1 前向智能摄像头和前向毫米波雷达融合
侧向毫米波雷达(角雷达)
侧向毫米波雷达(24 GHz)实现盲区监测功能,有2种实现方式。后侧方面2个毫米波雷达,实现BSD(盲区监测)、LCW(变道碰撞预警)、RCTA(后方交通穿行预警)和DOW(开门预警)功能;后侧2个毫米波雷达+前侧2个毫米波雷达,除了实现以上功能外,还能实现FCTA(前方交叉路口预警),支持L2级以上的高级驾驶辅助功能。随着科技进步,侧向毫米波雷达性能也在逐步提升,见表5。
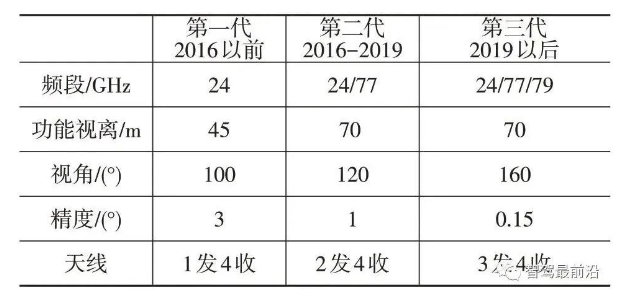
表5 侧向毫米波雷达部分参数和发展
侧向毫米波雷达(4个)、前向毫米波雷达(1个)、前向智能摄像头(1个)组合使用,可实现L2+(或L3-)级自动驾驶。在L2级自动驾驶上,增加TJA/HWAML(高速公路驾驶辅助—多车道)、ALC(主动变道辅助)、TLC(触发式变道辅助)、ELK(紧急车道保持)、ESA(紧急转向辅助)、JA(十字路口辅助)、全方位预警(含BSD/DOW/RCTA/FCTA/LCW)(图2)。可高速公路工况下,实现自动驾驶功能。
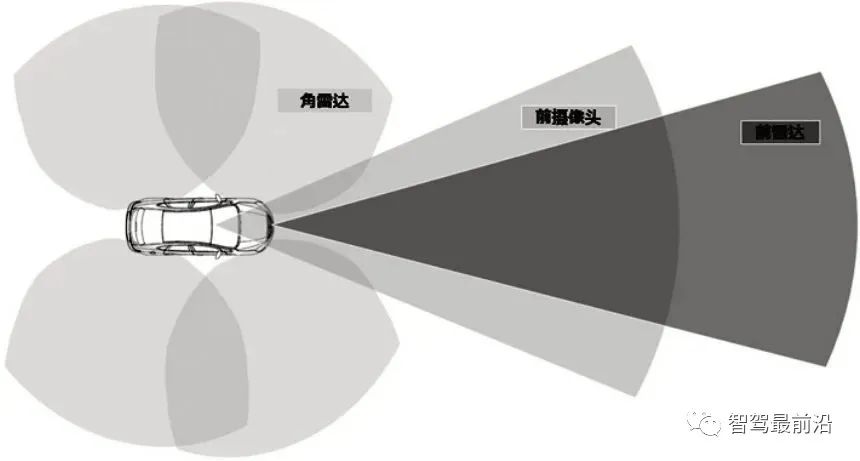
图2 前向摄像头、前向毫米波雷达、角雷达融合
超声波雷达
根据超声波雷达短距离探测目标物的特点(表6),超声波雷达根据不同数量组合,可实现PDC(倒车雷达)、APA(自动泊车辅助)和BSD(盲区监测)功能。后保险杠上安装4个超声波雷达,可实现PDC功能,有些车辆在前保险杠上同时安装4个超声波雷达(前后共8个超声波雷达),倒车时探测前方障碍物。在前后保险杠侧面安装4个超声波雷达,可实现近距离盲区监测功能,同时结合前后8个超声波雷达,共12个超声波雷达,能实现APA功能。如果车辆侧面安装有毫米波角雷达,实现BSD功能,则侧面的超声波雷达就不用安装。BSD安装超声波雷达的主要要因是其成本优势。超声波雷达不同组合及功能见图3。
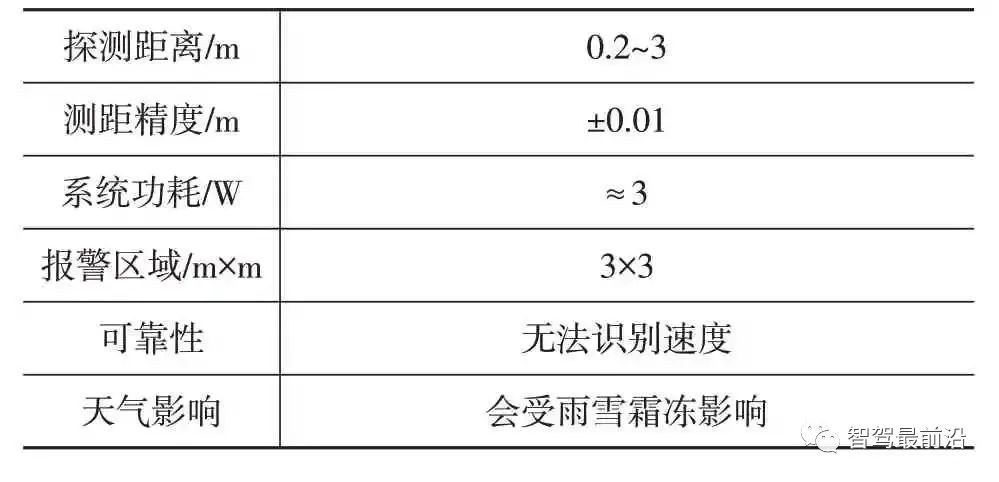
表6 超声波雷达部分参数及特点
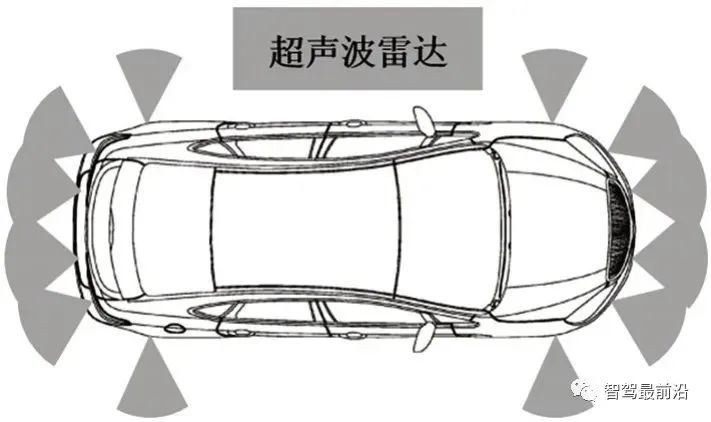
图3 超声波雷达方案布局
环视摄像头
AVM(全景式监控影像系统)通过前后左右4个图像传感器(环视摄像头)采集车辆周边环境数据,将影像通过CVBS(标清)/LVDS(高清)传递给全景影像控制器。如果仅在后方装1个摄像头,可实现倒车影像功能。如果同时在前后左右安装4个摄像头,通过对4个摄像头输入图像进行畸变校正及裁剪,实现4个视图及2D俯视图效果集成,3D旋转效果(高清方案)集成,最终通过MP5进行显示。环视摄像头部分重要参数见表7,其布置在整车示意见图4。
传感器整车布置融合
高级驾驶辅助系统的不同传感器之间的组合布置,需要考虑到覆盖范围和冗余性。不同传感器的感知范围均有各自的优点和局限性,现在发展的趋势是通过传感器信息融合技术,弥补单个传感器的缺陷,提高整个智能驾驶系统的安全性和可靠性。覆盖范围:车体360°均需覆盖,根据重要性,前方的探测距离要长(120 m),后方的探测距离稍短(80 m),左右侧的探测距离最短(20 m)。为了保证安全性,每块区域需要2个或2个以上的传感器覆盖,以便相互校验,如图5所示为布置方案。
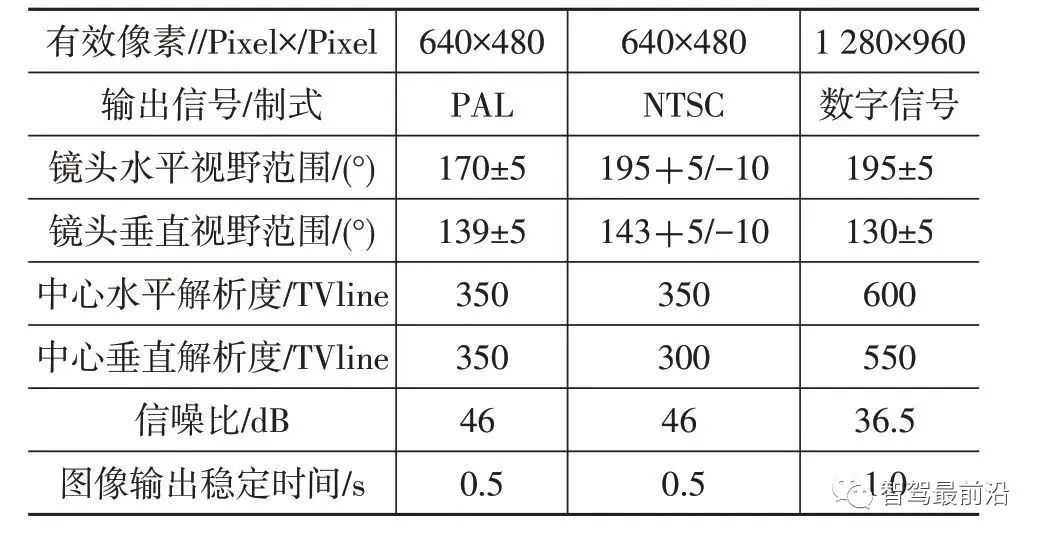
表7 环视摄像头部分参数
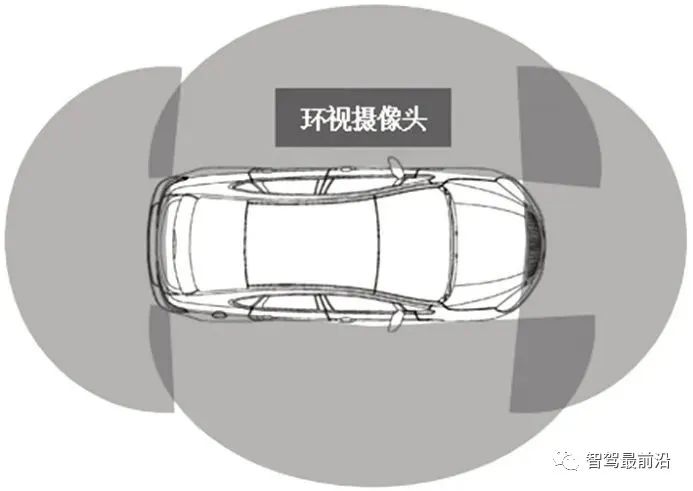
图4 环视摄像头方案布局
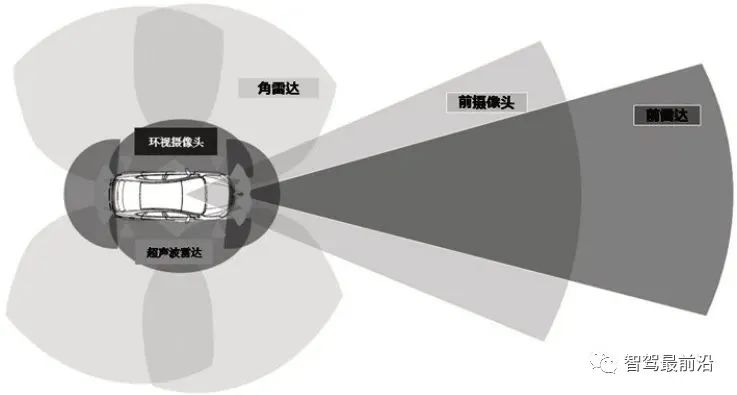
图5 传感器布置融合示意
前向智能摄像头和前向毫米波雷达布置融合
前雷达安装位置根据雷达性能参数要求、车身造型,设定合理的布置位置。雷达离地高度(雷达天线轴到地面的距离)推荐50 cm,30 cm到120 cm之间都可接受。离地高度接近30 cm可能会有过多的地面反射信号干扰直接信号接收和降低探测的风险。雷达与保护盖之间的距离大于15 mm(2倍波长,可以避免复杂近场对雷达波束的影响),小于40 mm(以避免过大的雷达波相交面)。雷达横向位置坐标在-30 cm到30 cm之间。雷达如果安装前盖板,对盖板也有特殊要求,比如曲率半径>600 mm、波束与盖板相交部分厚度均一、型面需要经过仿真测试、材质需要进行材料电性能测试、非喷涂件等。毫米波雷达波束与周边结构间距>5 mm,与车辆角度-俯仰角、偏航角、侧倾角为0°,雷达FOV与牌照框距离15 mm以上,避免安装牌照后影响雷达探测等等要求。如图6所示。
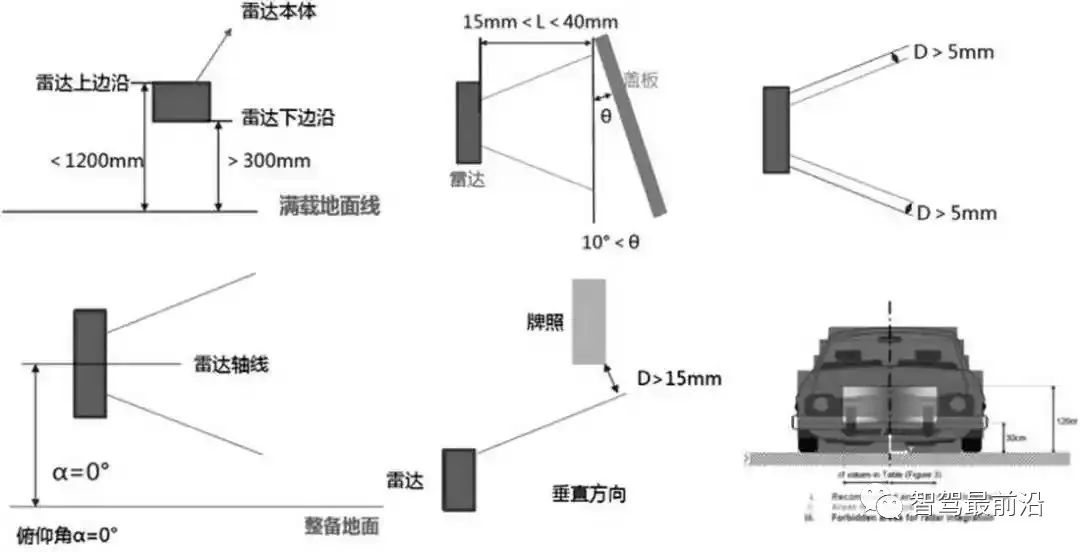
图6 前向毫米波雷达布置示意
前摄像头最好的垂直安装位置是在挡风玻璃的中心,高度在1 200 mm以上为佳,可以允许偏移挡风玻璃中心线在10 cm以内。偏航角、侧倾角、俯仰角最好为0°附近(±3°)。支架应该安装在干净的玻璃区域,视角区域不能被绢印或者印刷遮挡。摄像头视窗与雨刮轨迹线间距大于30 mm,镜头模块与挡风玻璃的之间间隙应该保证最小1 mm。开口应该由投影在挡风玻璃各层的视角决定,摄像头支架和罩盖上应设计通风孔(开孔面积大于120 mm2),保证空气流通。支架安装在挡风玻璃的位置公差通常是±1 mm(定位)和±2.5°(旋转)(图7)。
侧向毫米波雷达(角雷达)布置融合
角雷达根据其性能参数要求、车身造型,设定合理的布置位置,车身要预留布置空间。角雷达布置高度要求:过低泥水污物影响雷达,太高离车辆近处的盲区会变大(可能会导致±20°以外无视野),推荐高度在400 mm到1 000 mm之间。要达到盲区最小化,雷达与车辆纵轴线的夹角要在30°到45°之间为宜,雷达与车辆水平面夹角最好控制在90°。雷达FOV视野内无金属,棱线,多层结构或材质,FOV与覆盖件的最大角度为70°,覆盖件要求平整,曲率要求大于350 mm。
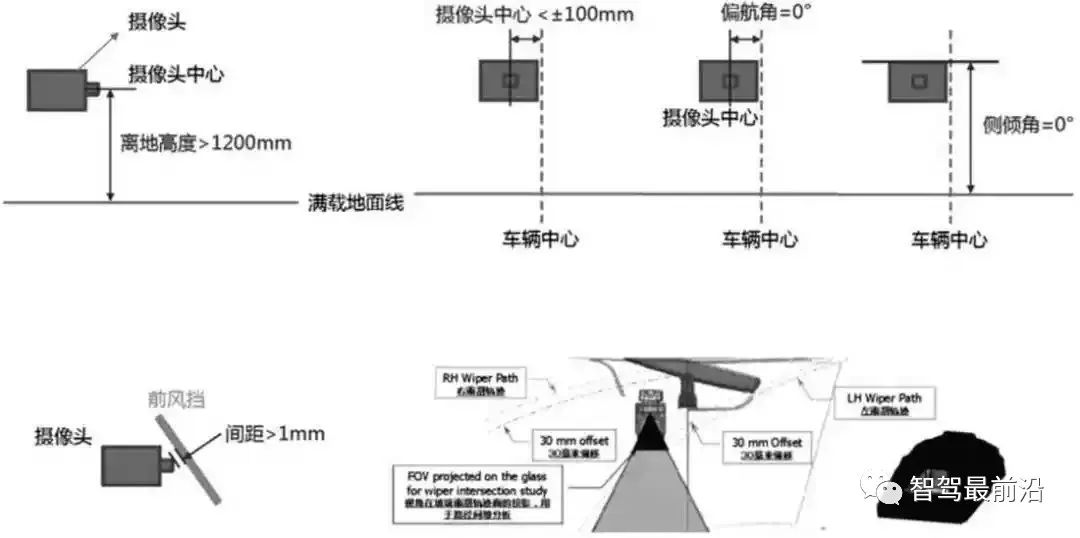
图7 前摄像头布置示意
超声波雷达布置融合
为了实现APA功能,整车上要布置12个超声波雷达,布置数量较多。超声波雷达传感器安装支架上,通过与保险杠蒙皮的粘接固定上。为了最大限度满足探测要求,超声波雷达布置位置提供了具体要求,见图8。布置具体要求有:避免将雷达布置在凹陷于汽车保保杠的表面、避免拍照干涉雷达探测区域、远离热源排气管、大功率灯具等等。
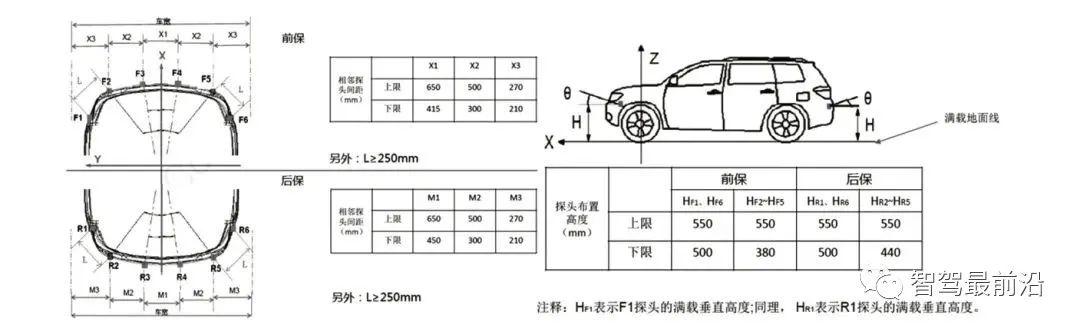
图8 超声波雷达布置位置要求
环视摄像头
AVM环视系统,共需在车身前后左右布置4个摄像头。前方摄像头安装在前格栅附近区域。后方摄像头安装在后背门牌照灯或附近区域。左右侧摄像头需要安装在后视镜壳底部,需要在左右后视镜中预留一个摄像头的孔位,以便于左右摄像头的安装。摄像头布置时应进行光学校核,保证相邻摄像头影像有足够的重合,并且在摄像头1°的组装误差范围内应能保证图像拼接无黑边,盲区不能超过企业标准所要求。为防止拍摄影像的改变,而导致全景影像无法拼接,摄像头应具有防旋转的定位结构。
前后摄像头布置要求:车辆满载时,离地高度≥600 mm;偏离中心平面距离≤50 mm,建议置于中心平面;视轴与车辆XZ平面平行;视轴与车辆Z轴夹角建议45°到75°,光轴与地面线交点距车身最外侧1 000~2 000 mm;盲区视野≤200 mm;摄像头垂直视野在3 000 mm处可完整看到直立于地面3 000 mm高的物体。如图9为环视摄像头(前)布置要求。
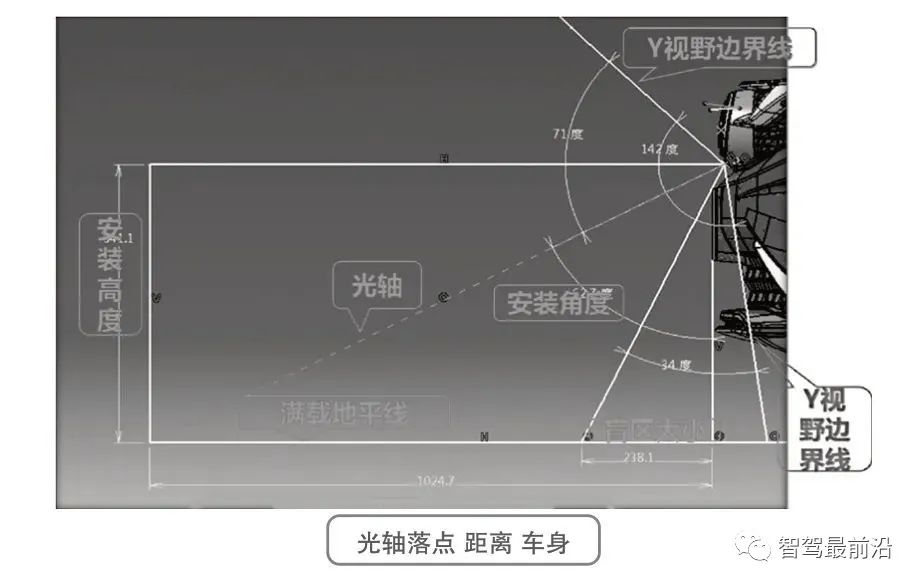
图9 环视摄像头(前)布置要求
左右摄像头(后视镜上)布置要求:摄像头前视图,视角与垂直线之间夹角建议20~25°;视角与垂直线之间夹角建议1.5~5°;安装高度大于900 mm;车身突出距离大于100 mm;视野需覆盖车辆前后各10 m位置,且10 m的视野线与后视镜壳体下边缘距离大于1 mm,前后5 m的视野线与光轴面夹角均小于85°,且5 m的视野线与后视镜壳体下边缘最小距离大于1.2 mm;摄像头外突小于5 mm(可调节)。
高级驾驶辅助系统的传感器除了要保证探测范围的覆盖冗余度,在实际安装中,还要符合每个传感器和车辆的安装条件。本文介绍的传感器布置参数是基于某款车型、特定供应商传感器产品进行的总结融合。不同传感器供应商,对布置要求会有细微差异,在实际车型布置过程中,要结合供应商提供的布置要求,以及整车布置、造型,进行适应性调整。
闲鱼发布AI相机:拍照5秒上架,AI辅助定价重塑二手交易体验 3月25日,闲鱼正式推出了一款可能改变二手交易习惯的新产品——闲鱼AI相机。它的核心功能直击痛点:用户只需对着物品简单拍照,系统就能在5秒内完成商品的一键上架。更关键的是,闲鱼这次还引入了AI辅助定价,旨在帮助用户更合理、高效地达成交易。
在《王者荣耀》中,辅助英雄种类繁多,但有部分辅助却极少被玩家选用,他们的出场率极低,甚至在数千场对局中都难遇一次。小编整理了这些冷门辅助的相关信息,接下来我们一起来看看这些鲜少登场的辅助英雄。鲁班大师曾经,鲁班大师是高端局和职业比赛中的常客,凭借技能可以精准拉扯敌人,为队伍制造良好的输出空间。不过,在经历重做之后,他失去了快速推线的能力,大招也不再具备瞬间拉人效果,导致其在普通对局中的出场率大幅下滑。尽管如此,对于少数精通该英雄的玩家来说,鲁班大师依旧具备强大的战场影响力,但在大众玩家中已很少见。鬼谷子在
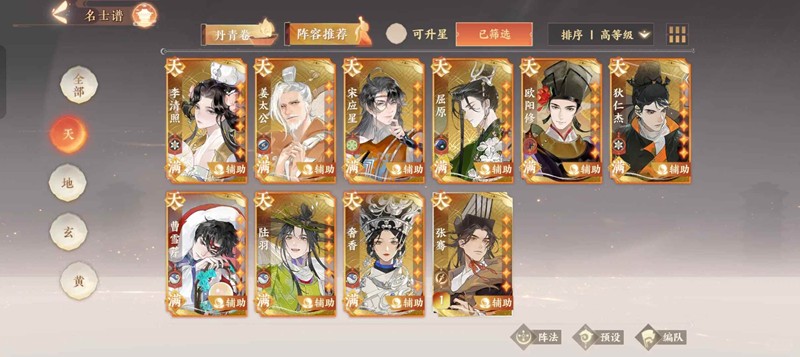
大家好,我是许久未见的狮子,今天终于带来幽墟装备系列的收官之作,为大家详细解析辅助类名士的装备搭配思路。在忘川这款架空世界的游戏中,玩家作为忘川使者守护这片净土,而幽墟玩法则是其中极具策略性的挑战之一。对于辅助型名士而言,装备选择应以队伍整体需求为核心,灵活决定使用幽墟套装或非幽墟套装。由于辅助的基础属性(如生命、敏捷)普遍偏低,若想激活团棉套装的触发条件,往往需要极高的洗练度,因此在非必要情况下,不建议强行追求团棉效果。先来看无需速度加持的辅助名士。曹雪芹与欧阳修最适合搭配端华套装。欧阳修推荐使用生命加
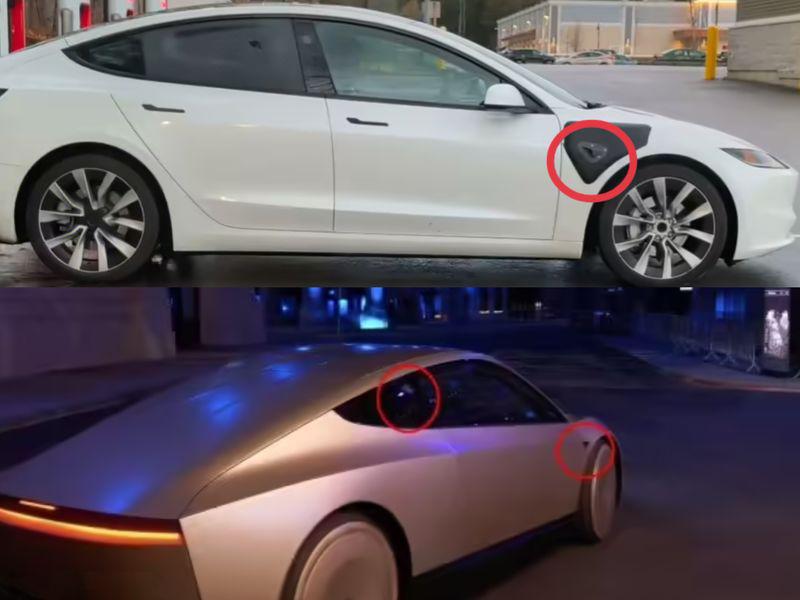
特斯拉在美国测试神秘摄像头Model3,或预示无人驾驶叫车服务即将到来。近日,一款配备独特摄像头布局的Model3测试车在美国现身,其摄像头布局与去年10月发布的Cybercab无人驾驶出租车相似,引发业界对特斯拉无人驾驶叫车服务即将推出的猜测。去年,特斯拉在洛杉矶发布了Cybercab无人驾驶出租车项目,并计划在美国推出无人驾驶乘车服务。目前,该服务正逐步在得克萨斯州奥斯汀及其他地区推进,但特斯拉仍在完善其技术平台。特斯拉在自动驾驶技术研发过程中,曾尝试过多种技术路线,包括激光雷达(LiDAR
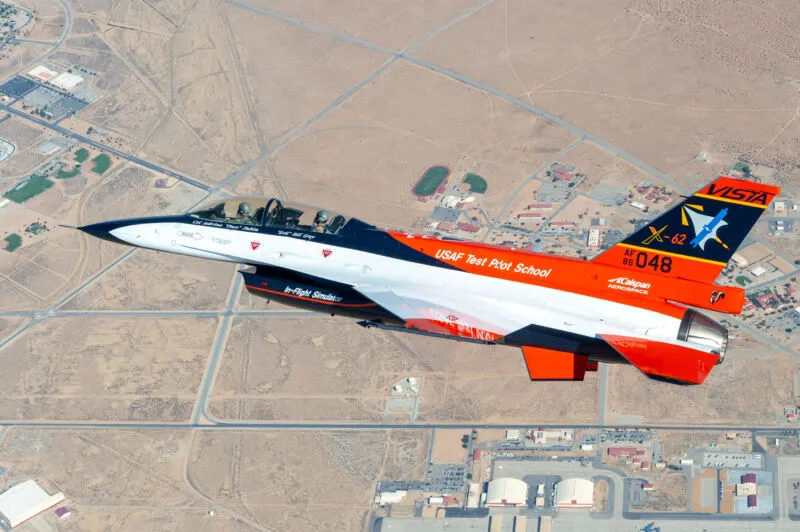
AI操纵的战斗机又一次进化了!近日,美国DARPA透露称,去年9月一架由F-16改装而成的AI验证机,有史以来首次成功地在视距内与人类飞行员进行空中缠斗(俗称狗斗),让我们看到了人工智能在空战领域的应用前景。这架AI验证机搭载了最新的人工智能系统,能够模拟人类的智能决策,并具备自主飞行和作战能力。通过与飞行员进行模拟空战,验证机显示出了惊人的战斗技巧和反应速度,成功地击败了多名训练有素的飞行员。这次的实验标该验证机代号为X-62AVISTA,是一架F-16D(Block30)双座飞机,人类飞行员同样驾驶一
1、做一份好的PPT,思路是最重要的。怎么理清自己的思路呢?显然是用mandmanager是最好的选择。这里以mandmanager9.05为例。2、理清了思路,当然需要把流程图画出来,这时需要使用专业的绘图工具。这里推荐使用visio。3、接下来就应该进行PPT的布局了。当然在此之前我们可能还需要有足够的素材库。4、如果你对自己的PPT有更高的要求,那么我们可能还还需要一些Demo,这里推荐axurerp7.0或BalsamiqMockups。
备受瞩目的华为全联接大会2024在上海正式拉开帷幕,华为副董事长、轮值董事长徐直军在大会上发表了题为"拥抱全面智能化时代"的主题演讲,其中对自动驾驶技术的未来发展进行了深入阐述。徐直军首先指出,中国消费者对汽车智能驾驶的接受度与熟悉度已达到了前所未有的高度。当前,在选购新车时,配备智能驾驶高阶版本已成为众多消费者的首选,智能驾驶能力更是成为影响购车决策的关键因素之一。1.针对自动驾驶技术的未来发展,徐直军透露了华为的最新战略规划。他表示,华为将基于融合感知技术,持续推动自动驾驶解决方案的演进,力求在多个关
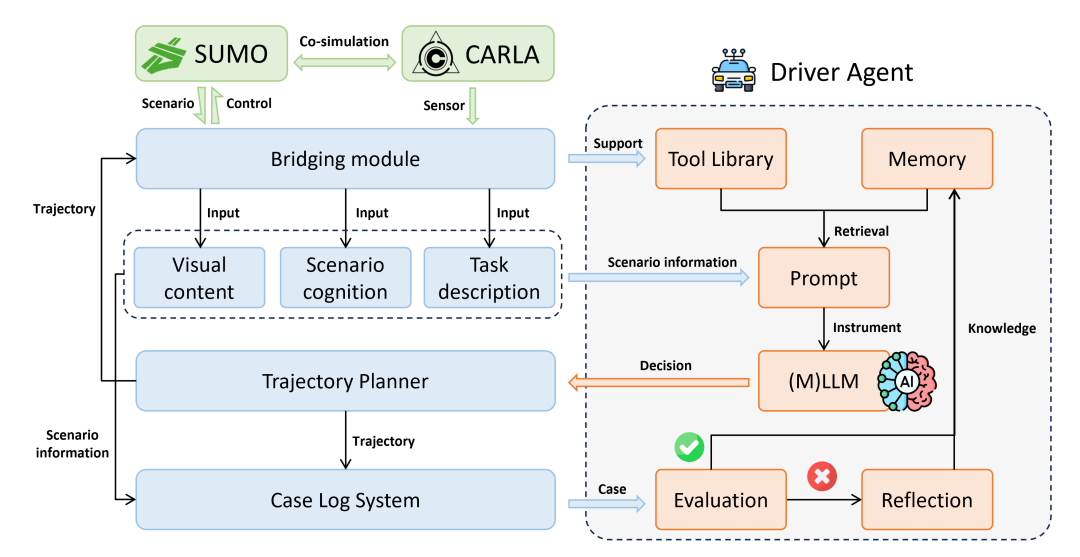
论文名称:LimSim++:AClosed-LoopPlatformforDeployingMultimodalLLMsinAutonomousDriving项目主页:https://pjlab-adg.github.io/limsim_plus/仿真器简介随着多模态大语言模型((M)LLM)在人工智能领域掀起研究热潮,其在自动驾驶技术中的应用逐渐成为关注的焦点。这些模型通过强大的广义理解和逻辑推理能力,为构建安全可靠的自动驾驶系统提供了有力支持。虽然已有闭环仿真平台如HighwayEnv、CARLA和N
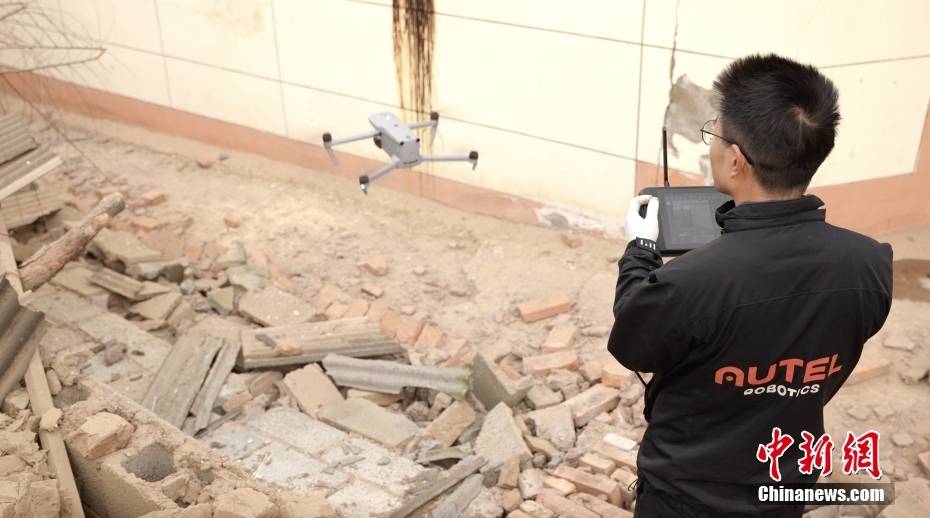
12月20日,甘肃省临夏州积石山县灾区民众安置工作仍在继续。在积石山县大河家镇,道通智能救援队利用龙鱼轻转旋翼固定翼无人机、多旋翼无人机evilmax4T等设备,在地震灾区进行大范围的高空勘察,通过无人机搭载的光电载荷变焦,清晰地了解灾区破损房屋的结构。还可以对整个灾区的受灾情况进行实时的2.5D快速拼图。同时,通过拍摄的航拍照片形成三维的重建模型,协助指挥中心全方位地了解现场情况。图为道通智能救援队成员起飞多旋翼无人机evilmax4T进行灾区快速建图工作。道通智能救援队供图使用无人机拍摄了大河家镇安置
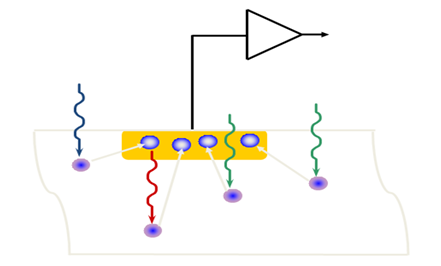
作者|安森美中国区汽车现场应用工程经理WilliamChen智能驾驶如今渐渐成为汽车的一个常见功能,它增强了汽车和驾驶员的感知能力,降低了驾驶员的工作强度,同时可以有效提高行车的安全性。这其中,基于CMOS图像传感器的摄像头是智能驾驶系统感知外界环境的主要工具之一。CMOS图像传感器是成像sensor,它本质上是一个存储器和模数转换(ADC)的组合。基于硅的光电效应,入射光线会在传感器像素的感光二极管中激发电荷,电荷被收集存储,经过ADC转换为数字输出。Figure1光电效应从架构上看,CMOS图像传感器





火山引擎是字节跳动旗下企业级云与AI服务平台。聚焦大模型核心能力,依托字节自研豆包多模态大模型,凭借火山方舟一站式平台,提供模型精调、推理部署、智能应用搭建等全链路服务,结合高性能AI算力,助力各行业快速落地大模型数字化与智能化应用。



