

Scipy优化计算椭球测地线方法
本文探讨了使用scipy.integrate.solve_bvp求解测地线方程的挑战,并提出了一种替代方案:将测地线问题转化为路径长度最小化问题。通过构建一个椭球体模型,并结合scipy.optimize.minimize函数,我们演示了如何在离散化路径上有效地计算近似测地线,并通过具体案例验证了该方法的有效性。

本文探讨了使用 `scipy.integrate.solve_bvp` 求解测地线方程的挑战,并提出了一种替代方案:将测地线问题转化为路径长度最小化问题。通过构建一个椭球体模型,并结合 `scipy.optimize.minimize` 函数,我们演示了如何在离散化路径上有效地计算近似测地线,并通过具体案例验证了该方法的有效性。
在计算曲面上的测地线(即两点之间的最短路径)时,传统的微分方程方法,如使用 scipy.integrate.solve_bvp 解决边值问题,可能会面临初始猜测敏感和收敛性等挑战。一种更为稳健的替代方法是将测地线问题重新表述为一个优化问题:寻找连接两点的路径,使其路径长度最小化。本文将详细介绍如何利用 scipy.optimize.minimize 函数在椭球体上近似计算测地线。
测地线作为最小化问题
测地线的核心定义是曲面上两点之间的最短路径。因此,我们可以将寻找测地线的问题转化为一个优化问题:在给定起始点和终止点的情况下,调整路径上的中间点,使得整条路径的离散化长度最小。这种方法避免了直接求解复杂的二阶非线性微分方程组,转而利用数值优化算法。
椭球体模型与路径离散化
首先,我们需要一个表示椭球体的模型,并能够计算其上任意两点之间路径的离散化长度。
1. Ellipsoid 类定义
我们定义一个 Ellipsoid 类来表示具有半轴 a, b, c 的椭球体。
from scipy.optimize import minimize
import numpy as np

class Ellipsoid:
    def __init__(self, a=1, b=1, c=1):
        self.abc = [a, b, c]

    def path(self, theta, phi):
        '''
        根据经度 (theta) 和纬度 (phi) 参数化椭球体上的点。
        phi=0 位于赤道,+/-pi/2 位于两极。
        '''
        h = np.cos(phi)
        a, b, c = self.abc
        return a * h * np.cos(theta), b * h * np.sin(theta), c * np.sin(phi)
path 方法接受 theta (经度) 和 phi (纬度) 数组,并返回椭球体上对应的三维笛卡尔坐标 (x, y, z)。
2. 离散化路径长度计算
为了将测地线问题转化为优化问题,我们需要一个目标函数来衡量路径的“好坏”,即路径的长度。我们通过将路径离散为一系列线段,然后计算这些线段长度之和来近似路径总长。
    def discretized_path_length(self, theta, phi):
        '''
        获取路径上的点,并计算其分段线性插值路径的长度。
        '''
        points_xyz = self.path(theta, phi)
        # 计算相邻点之间的欧几里得距离,并求和
        return np.sqrt(sum(np.diff(u)**2 for u in points_xyz)).sum()
discretized_path_length 方法接收 theta 和 phi 坐标序列,计算这些点在三维空间中的笛卡尔坐标,然后通过计算相邻点之间的欧几里得距离之和来得到离散化路径的总长度。
3. scipy.optimize.minimize 的接口函数
scipy.optimize.minimize 函数需要一个单一的参数数组作为优化变量。因此,我们需要一个封装函数来将中间点的 (theta, phi) 对打包成一个一维数组,并传入起始点和终止点作为固定参数。
    def _discretized_packed_path_length(self, packed_path, p0, p1):
        '''
        scipy.optimize.minimize 的接口函数。
        接收一个打包的路径参数数组,以及起始点 p0 和终止点 p1 的参数。
        '''
        # 将优化变量 (packed_path) 与固定起始点 p0 和终止点 p1 组合
        # packed_path 包含中间点的 (theta, phi)
        theta_phi_points = np.vstack([[p0], packed_path.reshape(-1, 2), [p1]])
        theta, phi = theta_phi_points.T
        return self.discretized_path_length(theta, phi)
_discretized_packed_path_length 函数将 minimize 传入的优化变量 packed_path (中间点的 theta 和 phi 值扁平化后的一维数组) 重新整形,并与固定的起始点 p0 和终止点 p1 组合成完整的路径点序列,然后调用 discretized_path_length 计算其总长度。
4. 测地线计算方法 geodesic
核心的 geodesic 方法负责设置优化问题并调用 scipy.optimize.minimize。
    def geodesic(self, p1, p2, n):
        '''
        给定起始点 p1=(theta1, phi1), 终止点 p2=(theta2, phi2) 和分段数 n,
        计算离散化的测地线。
        '''
        theta1, phi1 = p1
        theta2, phi2 = p2

        # 初始猜测:两点之间的直线插值路径
        t_theta = np.linspace(theta1, theta2, n + 1)
        t_phi = np.linspace(phi1, phi2, n + 1)

        # 将初始路径点打包,去除起始点和终止点,因为它们是固定的
        t_packed_initial_guess = np.array([t_theta, t_phi]).T

        results = minimize(
            fun=self._discretized_packed_path_length, # 目标函数
            x0=t_packed_initial_guess[1:-1].reshape(-1), # 初始猜测:中间点
            args=(t_packed_initial_guess[0], t_packed_initial_guess[-1]), # 固定参数:起始点和终止点
            method='BFGS' # 可以选择不同的优化方法,如'BFGS', 'L-BFGS-B'等
        )

        # 将优化结果(中间点)重新整合到路径中
        t_packed_final = t_packed_initial_guess.copy()
        t_packed_final[1:-1] = results.x.reshape(-1, 2)
        theta, phi = t_packed_final.T
        return theta, phi
geodesic 方法首先生成一个简单的直线路径作为初始猜测 (x0)。然后,它调用 minimize 函数,将 _discretized_packed_path_length 作为目标函数,优化中间点的 theta 和 phi 值,以最小化路径长度。起始点 p1 和终止点 p2 作为 args 传递给目标函数,保持固定。
案例验证
为了验证这种方法的有效性,我们可以在椭球体退化为球体(即 a=b=c=1)的情况下进行测试,因为球体上的测地线是大圆弧,其长度可以通过解析方法计算。
def check_geodesic(p0, p1, n):
    ball = Ellipsoid(1, 1, 1) # 假设为单位球

    # 初始路径(直线插值)
    theta0 = np.linspace(p0[0], p1[0], n + 1)
    phi0 = np.linspace(p0[1], p1[1], n + 1)
    initial_length = ball.discretized_path_length(theta0, phi0)

    # 计算测地线
    theta, phi = ball.geodesic(p0, p1, n)
    m_geodesic_length = ball.discretized_path_length(theta, phi)

    # 计算起始点和终止点之间的三维欧几里得距离
    xyz0 = ball.path(p0[0], p0[1])
    xyz1 = ball.path(p1[0], p1[1])
    straight_line_distance = np.sqrt(sum((x1 - x0)**2 for x0, x1 in zip(xyz0, xyz1)))

    # 解析解:球体上大圆弧的长度 (2*arcsin(弦长/2))
    arc_length_analytic = 2 * np.arcsin(straight_line_distance / 2)

    print(f"起始点: ({theta[0]:.2f}, {phi[0]:.2f}), 终止点: ({theta[-1]:.2f}, {phi[-1]:.2f})")
    print(f"初始路径长度: {initial_length:.6f}")
    print(f"起始点到终止点直线距离 (3D): {straight_line_distance:.6f}")
    print(f"优化后测地线长度: {m_geodesic_length:.6f}")
    print(f"解析大圆弧长度 (理论值): {arc_length_analytic:.6f}\n")

print("--- 沿赤道(简单情况)---")
check_geodesic((0, 0), (1, 0), 100) # 从 (0,0) 到 (1,0)

print("--- 非平凡测地线 ---")
check_geodesic((0, 0.5), (1, 0.5), 100) # 从 (0,0.5) 到 (1,0.5)
运行结果示例:
--- 沿赤道(简单情况)---
起始点: (0.00, 0.00), 终止点: (1.00, 0.00)
初始路径长度: 0.999996
起始点到终止点直线距离 (3D): 0.958851
优化后测地线长度: 0.999996
解析大圆弧长度 (理论值): 1.000000

--- 非平凡测地线 ---
起始点: (0.00, 0.50), 终止点: (1.00, 0.50)
初始路径长度: 0.877579
起始点到终止点直线距离 (3D): 0.841471
优化后测地线长度: 0.868509
解析大圆弧长度 (理论值): 0.868512
从结果可以看出,优化后的测地线长度与解析计算的大圆弧长度非常接近,尤其是在分段数 n 足够大的情况下。对于沿赤道的简单情况,初始的直线插值路径本身就是测地线,因此优化前后长度几乎不变。对于非平凡测地线,优化过程显著缩短了路径长度,使其更接近真实测地线。
注意事项与局限性
- 离散化精度: 测地线的计算是基于路径的离散化。分段数 n 越大,近似精度越高,但计算成本也随之增加。
- 初始猜测: scipy.optimize.minimize 的性能在一定程度上依赖于初始猜测 x0。一个合理的初始猜测(例如简单的直线插值)有助于算法更快地收敛到全局最优解。对于复杂曲面或远离初始猜测的测地线,可能需要更精细的初始猜测策略。
- 局部最优: 优化算法可能会陷入局部最优解。选择合适的优化方法(method 参数)和多次运行并比较结果可能有助于缓解此问题。
- 计算效率: 对于非常长的路径或需要高精度的大量点,计算成本可能较高。
- 曲面表示: 本方法适用于可以方便地参数化并计算点之间距离的曲面。对于隐式定义的曲面,可能需要额外的处理。
总结
本文提出了一种利用 scipy.optimize.minimize 计算椭球体上测地线的有效方法。通过将测地线问题转化为路径长度最小化问题,并结合路径离散化技术,我们能够避免直接求解复杂的边值问题。该方法具有良好的通用性,可应用于其他可参数化的曲面,为解决几何路径优化问题提供了一个实用的工具。在实际应用中,需要权衡计算精度、效率以及初始猜测的选择。
给出LiteLLM1.109.0五项迁移配置,说明fallback列表、local缓存、router_settings硬限流、Gemini参数和Lens独立部署,并区分LTS/旧补丁/RC。
agent-desktop 1.3.1让已经启动的沙箱在启动器退出后继续运行,并更新rustix至1.1.6。对通过JSON快照操作桌面的用户而言,沙箱存活、平台权限与ref有效性需要分别判断,不能用其中一项正常代替整项任务的验收。
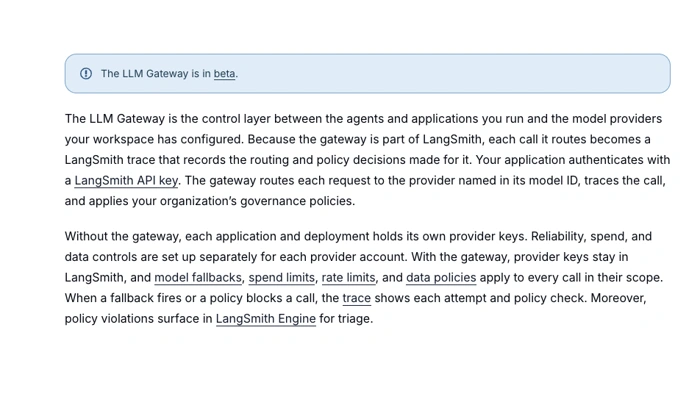
langchain-core 1.8.1新增的langsmith_gateway用于上下文级LangSmith Gateway覆盖。它并非一次模型调用的临时请求参数:路由在模型构造时解析,因而生效位置、集成支持和配置优先级都需要一起理解。
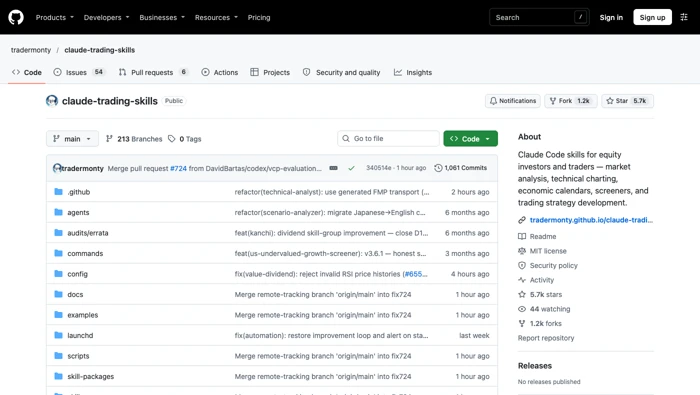
Claude Trading Skills分别记录覆盖完整性、数据来源和规则确认;维护者自动扫描标记的not_verified不能等同完整安全验证或已发生密钥泄露,相关Skill代码未在该审查提交中修改。

llama.cpp预发布b12420、b12424、b12426、b12428分别带来模型与模板层面的变化。文本模型、文本转语音、语音识别和Jinja渲染不是一项能力;按任务对应构建,可以避免把某个新增支持误认为适用于所有模型的通用升级。
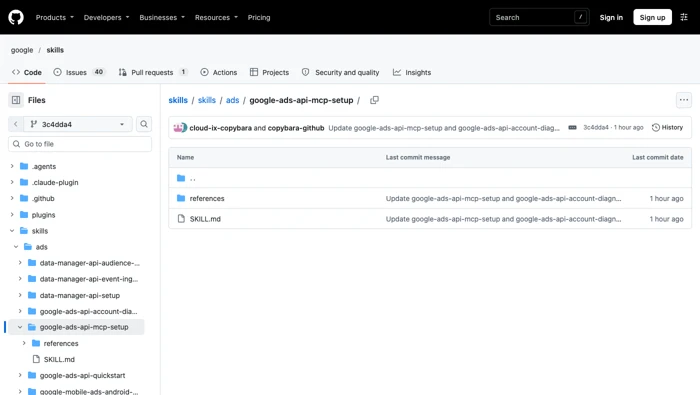
Google Ads设置与Quickstart Skills 1.1.1、账号诊断1.0.3明确MCP有限写入、只读配置和结构化search参数,安装前提为Python3.10+与pipx。
LangChain四个模型集成包共同移除Python3.10支持并加入Gateway路由,需区分独立包版本与各自修复。
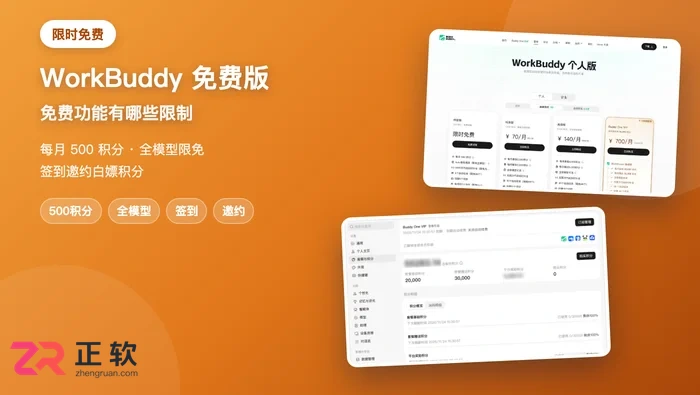
WorkBuddy 免费版能用:体验版限时免费,每月 500 积分,限免期间享全模型调度、无限代码补全、99 个自动任务额度、每项目 5 人协作,另有 3 个自动任务、5 个项目、5GB 资料库、10 个云服务应用的数量限制。本文含官网定价页截图、积分消耗规律和免费补积分方法。
解释Qwen Code 0.27.4临时目录授权、Managed Web Terminal、风险确认及飞书企业微信有序分段回复的边界。
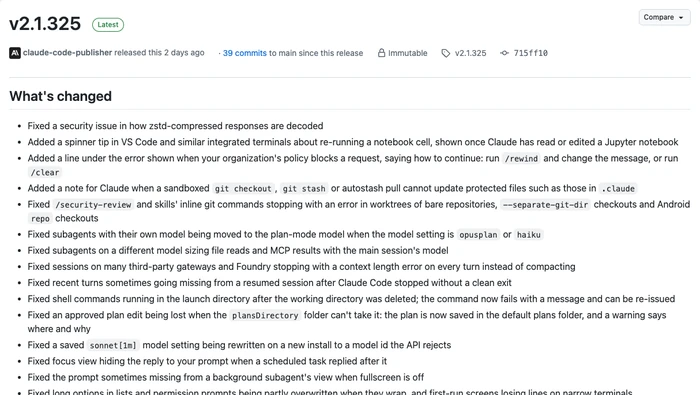
Claude Code 2.1.325改变了两类自动执行的默认行为:沙箱内Bash默认走常规权限流程,定时任务及/loop执行带allowed-tools或hooks声明的Skill会先请求确认。官方提供了对应配置,但受管环境必须遵守最高优先级的管理来源。





火山引擎是字节跳动旗下企业级云与AI服务平台。聚焦大模型核心能力,依托字节自研豆包多模态大模型,凭借火山方舟一站式平台,提供模型精调、推理部署、智能应用搭建等全链路服务,结合高性能AI算力,助力各行业快速落地大模型数字化与智能化应用。



