

Go并发安全Map处理技巧
本文深入探讨Go语言中并发访问map时可能导致的运行时崩溃问题,分析其根本原因在于map非并发安全的特性。文章详细介绍了两种主流的解决方案:利用sync.RWMutex实现读写锁机制,以及采用中心化Goroutine结合通道(channels)进行数据通信。通过代码示例和最佳实践,旨在帮助开发者构建健壮、并发安全的Go应用程序。

本文深入探讨Go语言中并发访问`map`时可能导致的运行时崩溃问题,分析其根本原因在于`map`非并发安全的特性。文章详细介绍了两种主流的解决方案:利用`sync.RWMutex`实现读写锁机制,以及采用中心化Goroutine结合通道(channels)进行数据通信。通过代码示例和最佳实践,旨在帮助开发者构建健壮、并发安全的Go应用程序。
在Go语言的并发编程实践中,开发者常会遇到因不当处理共享数据而引发的运行时错误。其中,对内置map类型进行并发读写操作而未加同步控制,是导致程序崩溃的常见原因之一。本教程将详细解析这类问题,并提供两种标准的解决方案。
理解Go Map的并发安全性
Go语言的map类型设计为非并发安全。这意味着当多个Goroutine同时对同一个map进行读写操作时,会发生数据竞争(data race)。这种竞争可能导致不可预测的行为,包括但不限于数据损坏、程序逻辑错误,甚至像提供的堆栈跟踪所示的运行时崩溃(unexpected fault address 0x0,fatal error: fault)。
典型错误堆栈分析:
当出现类似以下堆栈跟踪时,通常是并发map访问问题的信号:
unexpected fault address 0x0
fatal error: fault
[signal 0xb code=0x80 addr=0x0 pc=0x407d50]

goroutine ... [running]:
runtime.throw(...)
runtime.sigpanic()
hash_lookup(...) // 或其他与map操作相关的内部函数
runtime.mapaccess(...) // 核心指示器:Go运行时在访问map时出错
...
堆栈中出现runtime.mapaccess或hash_lookup,并伴随fatal error: fault,明确指向了map操作中发生了底层内存访问错误,这正是并发数据竞争的典型后果。Go运行时无法在这种不确定状态下继续执行,因此选择崩溃以避免更严重的问题。
解决方案:实现并发安全的Map访问
为了安全地在多个Goroutine之间共享和操作map,Go语言提供了两种主要的同步机制:互斥锁(Mutex)和通道(Channels)。
1. 使用 sync.RWMutex 实现读写锁
sync.RWMutex(读写互斥锁)是Go标准库sync包提供的一种同步原语,它允许多个读取者同时访问资源,但在写入时会独占资源。这在读操作远多于写操作的场景下,能提供比普通sync.Mutex更好的性能。
实现方式:
通常,我们会将map封装在一个自定义的结构体中,并将sync.RWMutex作为该结构体的字段。
package cache

import (
    "sync"
    "fmt"
)

// 假设 model.HistogramKey 和 model.HistogramValue 已定义
type HistogramKey string
type HistogramValue struct {
    Count int
    Data  []float64
}

// HistogramCache 封装了 map 和读写锁
type HistogramCache struct {
    mu    sync.RWMutex
    cache map[HistogramKey]*HistogramValue
}

// NewHistogramCache 创建并返回一个新的 HistogramCache 实例
func NewHistogramCache() *HistogramCache {
    return &HistogramCache{
        cache: make(map[HistogramKey]*HistogramValue),
    }
}

// Get 从缓存中获取值
func (hc *HistogramCache) Get(key HistogramKey) (*HistogramValue, bool) {
    hc.mu.RLock() // 获取读锁
    defer hc.mu.RUnlock() // 确保在函数返回时释放读锁
    value, ok := hc.cache[key]
    return value, ok
}

// Set 向缓存中设置值
func (hc *HistogramCache) Set(key HistogramKey, value *HistogramValue) {
    hc.mu.Lock() // 获取写锁
    defer hc.mu.Unlock() // 确保在函数返回时释放写锁
    hc.cache[key] = value
}

// Delete 从缓存中删除值
func (hc *HistogramCache) Delete(key HistogramKey) {
    hc.mu.Lock()
    defer hc.mu.Unlock()
    delete(hc.cache, key)
}

func main() {
    hc := NewHistogramCache()

    // 模拟并发读写
    var wg sync.WaitGroup
    for i := 0; i < 100; i++ {
        wg.Add(1)
        go func(i int) {
            defer wg.Done()
            key := HistogramKey(fmt.Sprintf("key-%d", i%10)) // 模拟少量key
            value := &HistogramValue{Count: i, Data: []float64{float64(i)}}

            // 写入
            hc.Set(key, value)
            // 读取
            if val, ok := hc.Get(key); ok {
                fmt.Printf("Goroutine %d: Read key %s, value count %d\n", i, key, val.Count)
            }
        }(i)
    }
    wg.Wait()
    fmt.Println("All goroutines finished.")

    // 最终检查
    if val, ok := hc.Get("key-0"); ok {
        fmt.Printf("Final check: key-0 count %d\n", val.Count)
    }
}
注意事项:
- RLock() 和 RUnlock(): 用于读操作,允许多个Goroutine同时持有读锁。
- Lock() 和 Unlock(): 用于写操作,一次只能有一个Goroutine持有写锁,且在持有写锁时,所有读锁和写锁都会被阻塞。
- defer 关键字: 确保锁在操作完成后被释放,避免死锁。
- 粒度: 锁的粒度应适中。如果锁住整个map导致并发度降低,可以考虑更细粒度的锁或分区map。
2. 使用中心化Goroutine与通道(Actor模型)
另一种更Go风格的解决方案是采用“不要通过共享内存来通信,而要通过通信来共享内存”的原则。这意味着创建一个专门的Goroutine来“拥有”并管理map,所有对map的访问请求都通过通道发送给这个中心化的Goroutine。
实现方式:
创建一个Goroutine作为map的管理者,并定义用于发送请求和接收结果的通道。
package cache

import (
    "fmt"
    "sync"
)

// HistogramKey 和 HistogramValue 同上
type HistogramKey string
type HistogramValue struct {
    Count int
    Data  []float64
}

// Map操作类型
type opType int

const (
    getOp opType = iota
    setOp
    deleteOp
)

// MapOp 请求结构体
type MapOp struct {
    Type  opType
    Key   HistogramKey
    Value *HistogramValue // 用于设置操作
    Resp  chan *MapOpResp // 响应通道
}

// MapOpResp 响应结构体
type MapOpResp struct {
    Value *HistogramValue // 用于获取操作
    Found bool            // 用于获取操作和删除操作
    Err   error
}

// StartMapManager 启动一个Goroutine来管理map
func StartMapManager() chan<- *MapOp {
    requests := make(chan *MapOp)
    cache := make(map[HistogramKey]*HistogramValue)

    go func() {
        for req := range requests {
            resp := &MapOpResp{}
            switch req.Type {
            case getOp:
                val, ok := cache[req.Key]
                resp.Value = val
                resp.Found = ok
            case setOp:
                cache[req.Key] = req.Value
                resp.Found = true // 假设设置成功
            case deleteOp:
                _, ok := cache[req.Key]
                delete(cache, req.Key)
                resp.Found = ok // 表示是否成功删除(如果存在)
            }
            // 将响应发送回请求者
            if req.Resp != nil {
                req.Resp <- resp
            }
        }
    }()
    return requests
}

// 辅助函数,简化map操作
func GetFromManager(manager chan<- *MapOp, key HistogramKey) (*HistogramValue, bool) {
    respChan := make(chan *MapOpResp)
    manager <- &MapOp{Type: getOp, Key: key, Resp: respChan}
    resp := <-respChan
    return resp.Value, resp.Found
}

func SetToManager(manager chan<- *MapOp, key HistogramKey, value *HistogramValue) {
    // 对于Set操作,如果不需要知道是否成功,可以不使用响应通道
    // 但为了完整性,这里也可以添加一个空的响应通道
    manager <- &MapOp{Type: setOp, Key: key, Value: value}
}

func DeleteFromManager(manager chan<- *MapOp, key HistogramKey) bool {
    respChan := make(chan *MapOpResp)
    manager <- &MapOp{Type: deleteOp, Key: key, Resp: respChan}
    resp := <-respChan
    return resp.Found
}

func main() {
    manager := StartMapManager()

    var wg sync.WaitGroup
    for i := 0; i < 100; i++ {
        wg.Add(1)
        go func(i int) {
            defer wg.Done()
            key := HistogramKey(fmt.Sprintf("key-%d", i%10))
            value := &HistogramValue{Count: i, Data: []float64{float64(i)}}

            // 写入
            SetToManager(manager, key, value)
            // 读取
            if val, ok := GetFromManager(manager, key); ok {
                fmt.Printf("Goroutine %d: Read key %s, value count %d\n", i, key, val.Count)
            }
        }(i)
    }
    wg.Wait()
    fmt.Println("All goroutines finished.")

    // 最终检查
    if val, ok := GetFromManager(manager, "key-0"); ok {
        fmt.Printf("Final check: key-0 count %d\n", val.Count)
    }

    // 关闭管理器通道,停止管理器Goroutine (可选,取决于应用生命周期)
    // close(manager)
}
注意事项:
- 单一所有权: 只有map管理器Goroutine直接访问map,消除了数据竞争。
- 请求/响应模式: 通过通道发送操作请求和接收操作结果。
- 复杂性: 相比互斥锁,这种模式通常需要更多的代码来实现请求和响应结构,但对于复杂的并发逻辑和更高级的并发控制(如优先级队列、超时等)提供了更大的灵活性。
- 性能: 通道通信会引入一定的开销,但在高并发场景下,由于避免了锁竞争,其整体性能可能优于互斥锁。
总结与最佳实践
Go语言的map并非并发安全,直接进行并发读写会导致运行时崩溃。解决此问题的核心在于引入适当的同步机制。
- sync.RWMutex: 适用于读多写少的场景,通过读写锁控制对map的访问。它实现简单,易于理解和使用。
- 中心化Goroutine与通道: 适用于需要更复杂并发控制或追求更纯粹Go并发风格的场景。它将map的所有权委托给一个专门的Goroutine,所有操作通过消息传递完成。
选择哪种方案?
- 如果并发逻辑相对简单,且map操作主要是读写,sync.RWMutex通常是更直接和高效的选择。
- 如果map的操作逻辑复杂,需要进行排队、优先级处理、或者与其他并发组件进行更复杂的协调,那么中心化Goroutine和通道模式可能更合适,它能提供更清晰的职责分离和更好的可维护性。
通用建议:
- 避免全局无保护的map: 任何在多个Goroutine之间共享的map都必须进行同步保护。
- 使用Go的竞态检测器: 在开发和测试阶段,使用go run -race或go build -race命令来编译和运行代码,可以帮助发现潜在的并发问题。
- 封装: 将map及其同步机制封装在一个结构体中,对外提供安全的方法,是良好的设计实践。
通过理解Go map的并发特性并恰当应用上述同步策略,开发者可以有效避免因并发访问map导致的运行时崩溃,构建出稳定、高性能的Go应用程序。

遇到PHP递归报错时,不要盲目调大max_nesting_level。本文教你区分Xdebug限制、内存耗尽和正则递归错误,提供代码级的终止条件优化与迭代替代方案,彻底解决栈溢出问题。

本文分析PHP递归中static变量导致的状态污染及引用传递引发的共享数据修改问题。提供具体的代码复现、缓存键设计建议及调试打印技巧,帮助开发者避免隐蔽的逻辑错误。

解析PHP递归函数在树形数据处理中的性能瓶颈,提供预加载数据消除I/O、使用显式栈替代深层递归的实战方案,帮助开发者在代码可读性与执行效率间做出合理取舍。
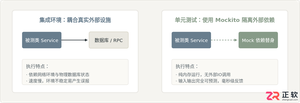
详细讲解在Java单元测试中如何使用Mockito模拟依赖对象,包括引入依赖、创建Mock、打桩返回值、行为验证以及Mock与Spy的核心差异和常见陷阱排查。
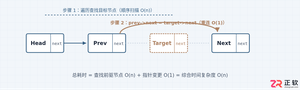
详细分析链表删除节点的时间复杂度,深入探讨单链表与双向链表在不同已知前提下的查找与删除开销,并结合完整代码与清晰图解进行对比总结。
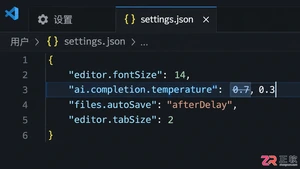
想知道如何让AI写出的代码更贴合你的习惯?本文手把手教你在VS Code中调整Codex相关模型参数,通过修改配置文件优化温度值和令牌限制,解决代码建议不准确或响应慢的问题。
通过实测展示Claude Code在终端中如何理解自然语言指令、自动修改代码文件并处理复杂编程任务,帮助开发者评估其实际辅助能力。
本教程详细讲解如何使用Visual Studio创建WinForms项目,通过添加按钮和标签控件并编写点击事件代码,实现一个基础的计数器功能,适合C#初学者快速上手Windows窗体应用开发。
详解Cursor编辑器中自动补全功能的开启与优化设置,涵盖Tab触发机制、上下文窗口调整及模型切换,帮助开发者解决补全延迟、干扰大等问题,提升编码流畅度。
详解Pandas中数据格式转换的核心方法,包括astype强制转换、to_numeric容错处理及日期解析技巧,解决常见类型错误并提升数据处理效率。




Photoshop 2026 是 Adobe 推出的专业图像处理与视觉设计软件,支持 Windows、macOS 和 iPad 等平台,广泛应用于摄影修图、电商设计、平面海报、数字绘画及视觉合成等创作场景。

Blender 是一款免费开源、跨平台的专业 3D 创作软件,集建模、动画、渲染、视频编辑与视觉合成等功能于一体,广泛应用于影视动画、游戏设计和建筑可视化等领域。软件支持 Cycles 物理渲染器与 Eevee 实时渲染引擎,并提供多边形建模、骨骼绑定、物理模拟等专业工具。Blender 兼容 Windows、macOS 和 Linux 系统,安装包轻巧、运行流畅,依托活跃的全球开发者社区持续更新,是从初学者到专业创作者都值得选择的正版 3D 创作工具。


Photoshop 2026 是 Adobe 推出的专业图像处理与视觉设计软件,支持 Windows、macOS 和 iPad 等平台,广泛应用于摄影修图、电商设计、平面海报、数字绘画及视觉合成等创作场景。
Blender 是一款免费开源、跨平台的专业 3D 创作软件,集建模、动画、渲染、视频编辑与视觉合成等功能于一体,广泛应用于影视动画、游戏设计和建筑可视化等领域。软件支持 Cycles 物理渲染器与 Eevee 实时渲染引擎,并提供多边形建模、骨骼绑定、物理模拟等专业工具。Blender 兼容 Windows、macOS 和 Linux 系统,安装包轻巧、运行流畅,依托活跃的全球开发者社区持续更新,是从初学者到专业创作者都值得选择的正版 3D 创作工具。