

作业帮拍照搜题如何更准确-作业帮提升拍照搜题识别率的小技巧
提升拍照搜题准确率的几个关键技巧 作业帮的拍照搜题功能,确实是解决学习难题时的高效工具,相信不少同学都依赖过它。但有时候,拍出来的题目就是识别不准,或者干脆搜不出答案,这挺影响学习节奏的。问题出在哪儿呢?其实,核心往往不在于软件本身,而在于我们拍照的“姿势”是否正确。下面就来聊聊,如何通过几个简单的
提升拍照搜题准确率的几个关键技巧
作业帮的拍照搜题功能,确实是解决学习难题时的高效工具,相信不少同学都依赖过它。但有时候,拍出来的题目就是识别不准,或者干脆搜不出答案,这挺影响学习节奏的。问题出在哪儿呢?其实,核心往往不在于软件本身,而在于我们拍照的“姿势”是否正确。下面就来聊聊,如何通过几个简单的操作,最大化地提升识别的准确率。
光线要充足均匀

识别效果好不好,第一关就是光线。在昏暗环境下拍摄,照片容易模糊、产生阴影,这些干扰信息会让识别系统“看”不清题目。最理想的选择,是找一个光线明亮且均匀的地方,比如靠窗的书桌。让充足的自然光均匀地洒在题目上,确保每一个字都清晰呈现,能从根本上减少因光线不足导致的识别误差。
角度要正
拍摄角度是个容易被忽略的细节。如果手机拿歪了,画面里的题目就会倾斜甚至变形,这对于依赖图像分析的识别算法来说,无疑是增加了难度。正确的做法是,尽量让手机与题目所在的平面保持垂直,从正上方进行拍摄。这样拍出来的题目完整、平整,系统处理起来自然就顺畅多了,准确率自然水涨船高。
裁剪要精准
拍完照先别急着点识别。看看照片里,是不是还包含了桌布、手指或者其他无关的背景?这些多余信息会分散系统的“注意力”。经验表明,花上几秒钟,使用裁剪工具把画面聚焦在题目本身,剔除所有无关背景,能让识别引擎更专注地分析核心内容,结果往往会精准不少。

保证题目清晰完整
心急吃不了热豆腐,这话用在拍照搜题上也合适。匆忙一拍,可能题目没拍全,或者字迹因为对焦不准而模糊。拍照前,务必确认整个题目都已纳入画面,并且每一个字都清晰可辨。如果原题有涂改或破损,尽量先处理干净,或者誊抄一遍再拍。提供一个清晰的“源文件”,是获得准确识别结果的坚实基础。
及时更新软件

最后,别忘了技术本身也在进步。作业帮的后台团队会持续优化识别算法和题库。因此,保持应用版本更新到最新,意味着你能直接享受到最新的技术进步和更丰富的题库资源。这看似简单的一步,往往是提升效率和准确率最省力的方法。
说到底,把这几步做到位——光线足、角度正、画面净、内容全、软件新——就能让拍照搜题这个工具发挥出它应有的威力。掌握了这些技巧,相当于给自己配了一位更得力的学习助手,解决起难题来,自然事半功倍。
漫蛙漫画官方入口与核心功能解析 寻找一个稳定、资源丰富的漫画在线阅读平台,是许多漫画爱好者的共同需求。其中,漫蛙漫画官方入口及其免费全集服务,受到了不少关注。那么,这个平台究竟如何?下面,我们就来深入了解一下它的具体信息与特色功能。 平台的官方访问地址是:https://www.manwa123.c
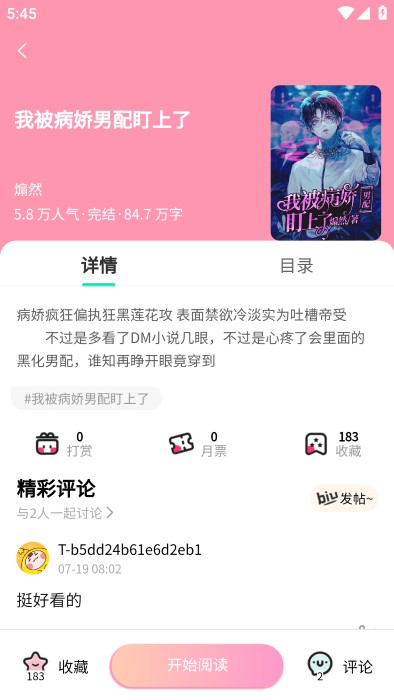
对于动漫爱好者而言,找到一个资源全、体验佳的追番平台,常常是件头疼事。漫蛙动漫APP的定位很明确:就是要打造一个聚合全球正版动漫资源的专属乐园。无论是当季火爆的日漫新番、值得回味的经典国创,还是那些小众却精彩的优质动画,在这里基本都能一网打尽。平台底层采用了智能缓冲技术,最大程度保证了播放的流畅度,
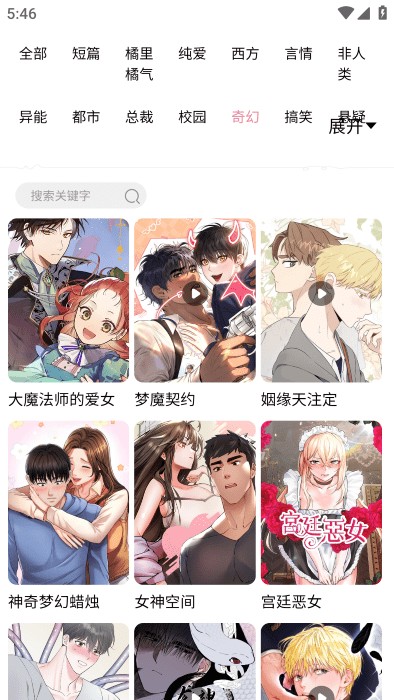
想要获取正版manwa漫蛙APP?官方指定下载渠道就是漫蛙官网入口。 对于漫画迷而言,找到一款心仪的阅读神器至关重要。漫蛙APP正是这样一款专为全球漫画爱好者打造的平台,它汇聚了从日韩人气连载到本土原创精品的海量资源。说它“应有尽有”毫不为过。更重要的是,其界面设计清爽直观,搭配智能检索功能,能让用
想要畅享海量正版漫画资源?漫蛙漫画平台不容错过 对于漫画迷来说,找到一个资源丰富、体验流畅的正版平台实属幸事。漫蛙漫画凭借其优质的在线阅读服务,已经成为了许多资深读者的心头好。今天,我们就来详细拆解一下平台的访问方法与实用技巧,助你轻松开启漫画之旅。 漫蛙漫画网页入口页面指南 想立刻体验?官方在线观
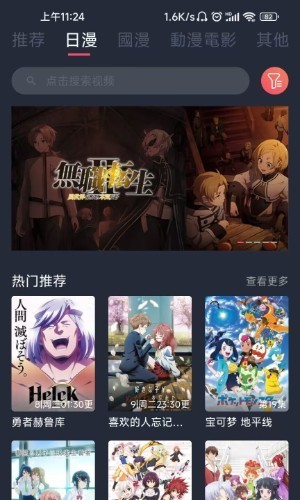
漫蛙漫画网APP官方下载方法全解析 对于资深漫画迷来说,找到一个资源全、更新快、体验佳的阅读平台,就像淘到了宝藏。漫蛙漫画网APP,正是这样一个专为爱好者打造的精品集散地。它汇聚了全球优质的正版漫画,从火爆的日漫连载到崛起的国创佳作,平台都能做到实时同步更新。当然,第一步得先把它装到设备上。接下来,
漫蛙漫画APP:专业漫画阅读工具的全面革新 作为一款专业的漫画阅读工具,漫蛙漫画APP整合了全球优质漫画资源,其升级版漫蛙2在功能与体验上可谓全面革新。这款应用不仅囊括日漫经典与国漫新作,更通过简洁直观的界面设计和流畅操作,为用户打造沉浸式阅读环境,充分满足各类漫画爱好者的多样化需求。 漫蛙漫画特色
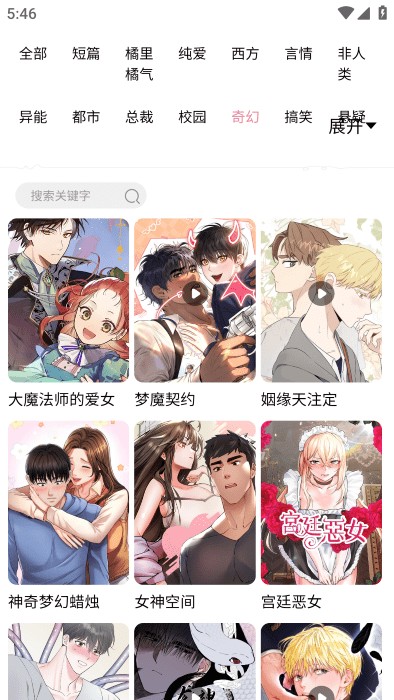
当下动漫圈热议的卖茶叶妈妈3d漫蛙下载,凭借其突破性的3D视觉技术成为焦点 最近动漫爱好者们都在讨论一个现象级产品——卖茶叶妈妈3d漫蛙下载。这款由漫蛙漫画平台倾力打造的3D作品专区,用立体建模与动态分镜彻底颠覆了传统二维漫画的阅读模式。你猜怎么着?现在只需通过专区提供的便捷下载通道,无论是热血冒险
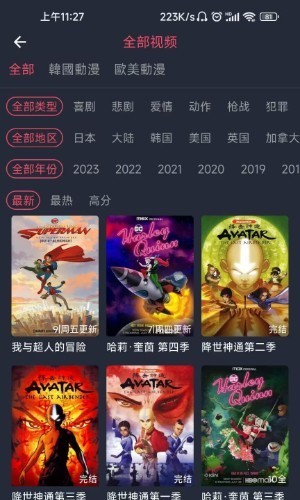
漫蛙APP:资深漫画迷的移动图书馆与阅读利器 对于漫画爱好者来说,找到一个资源全、体验好的阅读平台,从来都不是件容易的事。而漫蛙APP,恰恰就是为这个需求而生的。它凭借海量的正版漫画库和极其便捷的离线下载功能,在圈内积累了相当不错的口碑。更重要的是,从经典的日本热血漫到新兴的国产原创作品,它几乎一网
专为漫画爱好者打造的漫蛙app:一款完全免费的阅读神器 对于漫画迷来说,找到一款资源全、体验好的阅读应用,常常不是件容易事。漫蛙app的出现,或许能打消这个顾虑。它主打完全免费,却汇集了海量国内外优质漫画资源。无论是追日韩的热门连载,还是淘本土的原创佳作,你都能在这里找到丰富的选择。应用的核心功夫下
漫蛙漫画APP:一款如何征服漫画爱好者的阅读利器 在众多漫画阅读平台中,漫蛙漫画APP免费版一直是许多深度爱好者的心头好。原因无他:它真正做到了将海内外精品漫画资源一网打尽。无论是历久弥新的日系经典,还是势头正劲的本土原创,在这里都能轻松找到。当然,光有海量内容还不够,应用的智能排版技术保证了画面的




Postman是一套面向API全生命周期的开发与测试平台,可在Mac上发送和调试多种协议请求,管理集合、环境及认证信息,并完成脚本测试、模拟服务、监控、文档发布和团队协作。它适合开发、测试及运维人员使用,提供个人免费方案。

Docker Desktop 是 Docker 官方为 Mac 提供的容器开发环境,集成 Docker Engine、命令行工具、Compose、Build、Kubernetes 与图形化管理界面。

Android Studio 是 Google 面向安卓应用开发提供的官方集成开发环境,基于 IntelliJ IDEA 构建。它整合智能代码编辑、Gradle 构建、界面预览、设备模拟、性能分析、调试测试及 APK 分析等工具。

PixPix 是面向品牌、卖家和内容团队的在线 AI 图片视频创作平台,提供图视频 Agent、无限画布、图片生成、视频生成、自然语言编辑及商品套图、产品精修和带货视频等电商工具。

Postman 是面向 API 全生命周期的开发与协作平台。Windows 桌面版可用于构建和发送 HTTP、GraphQL、gRPC、WebSocket、MQTT 等请求,并提供环境变量、集合、脚本测试、模拟服务、监控、文档及团队工作区等

Docker Desktop 为 Windows 开发者提供集成式容器环境,内置 Docker Engine、命令行工具、Compose、Build 与 Kubernetes 等组件,可在本机完成镜像构建、容器运行、日志查看和资源管理。