

AI终于“长”进机器人身体里!机械臂学会用触觉思考
香港科技大学团队研发出EmArm机械臂,将软触觉皮肤嵌入硬质机械臂,实现亚毫米级触觉定位与闭环感知-行动。它可识别触摸方式、稳定夹持物体,在视觉遮挡下自主规划路径,触觉分辨率优于人类,为人机安全交互提供技术路径。
机器人终于长出了“带触觉”的皮肤,而且,轻轻碰一下,它就能读懂你的意图。
先想象一个日常场景:假设有人轻轻扶住你的手臂,你几乎不用思考,就能判断那是善意引领还是顺便挡一下——这种近乎本能的触觉理解,正是传统机器人一直缺失的。再比如,闭上眼睛被人碰一下,你也能立刻感知到接触的位置和力度,并迅速作出反应。
然而,大多数机器人依赖的仍然是视觉和稀疏的力感知。这一短板,让他们在面对物理接触时显得格外“迟钝”。
这个局面,如今有了实质性的突破。香港科技大学申亚京教授团队近期推出了一款名为 EmArm(具身感觉运动机械臂)的机器人手臂,核心亮点在于:它实现了亚毫米级的触觉定位,并且能够实时闭环“感知-行动”。
与以往技术最大的不同在于,这款机械臂采用了一种共生的设计思路——将自带“神经”的软皮肤直接嵌入到硬质的机械臂中。这样一来,EmArm第一次同时具备了覆盖全臂的高分辨率、高稳定性触觉能力,以及高精度的运动能力。
不仅如此,研究团队还开发了一套“感知-驱动”一体化算法,融合了大面积触觉、本体感受、特征提取和闭环控制。这套算法专为处理机器人的接触问题而设计,能够适应动态变化的环境。
换言之,机器人不再只是“感觉到”被触碰,而是能像人一样,在接触外界的瞬间理解环境,并实时调整后续动作。
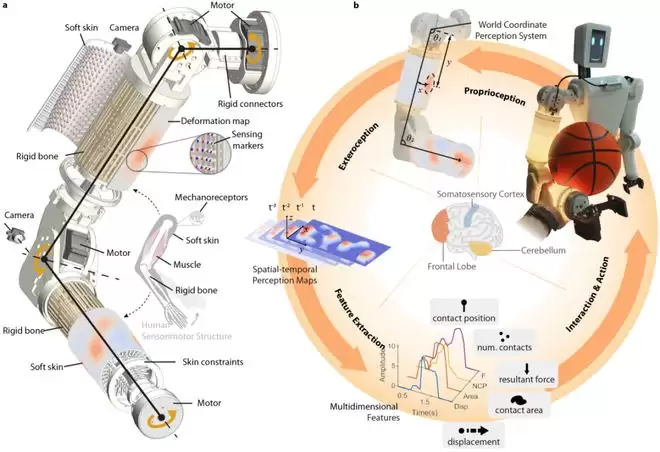
图丨感知驱动一体化架构(来源:Nature Sensors)
在实验中,这套系统的表现相当惊艳。它不仅能够识别出人类不同的触摸方式,还能稳稳托住一个重心失衡的篮球;更关键的是,即便摄像头被遮挡、看不到障碍物,它也能依靠触觉自主停止运动,判断障碍物是否还在,然后重新规划运动轨迹,绕开障碍继续完成任务。
这项研究的意义在于,为打造具备物理 AI、能在复杂环境中安全、自适应且直观操作的机器人,提供了一条可规模化的技术路径。申亚京对 DeepTech 表示:“EmArm 可以进一步扩展到机器人的腿部、躯干等部位,为人形机器人在家庭服务、协作工业、医疗辅助等场景中,实现安全自适应的交互奠定基础。”
近日,相关论文以《面向全臂触觉感知与自适应机器人操作的具身感觉运动整合》(Embodied sensorimotor integration for whole-arm tactile sensing and adaptive robotic manipulation)为题,发表在 Nature Sensors[1] 上。香港科技大学博士后唐一峰是第一作者,申亚京教授担任通讯作者。
图丨相关论文(来源:Nature Sensors)
能跳舞的机器人,为何扶不稳一个杯子?
机器人领域近年发展迅猛,我们看到机器人已经能流畅地跳舞,甚至跑完马拉松。但这些场景展示的,其实都只是机器人的运动能力。要让机器人真正具备工作能力,必须让它与环境或人进行主动或被动的接触。
想在这种情境下实现智能,稳定可靠的触觉感知能力是重要的硬件基础。机器人必须知道接触发生的时间、地点、对象,否则,它很可能把操作物体夹碎、掉落,甚至误伤人类。
据研究团队介绍,这项研究的灵感最初来源于生物体的结构。实际上,无论是人类还是动物,其驱动与感知都是深度集成的,皮肤、骨骼、肌肉共同构成了一个智能体的硬件基础。
从这个角度看,机器人也应该做一体化设计。研究团队将大面积软光学触觉皮肤深度嵌入到刚性机械骨架内部,实现了刚性运动链与软体触觉感知的原生一体化。
更重要的是,在多数情况下,人体的感知和决策也是集成在一起的。但传统的触觉系统往往停留在传感层面,鲜有研究深入讨论一个实际问题:采集了海量高维触觉数据后,如何实时提取有意义的特征,并将其转化为驱动电机自适应调整的动作指令?
一根手臂的“第六感”:摸得到,更知道该怎么动
申亚京团队长期从事机器人触觉解决方案的研究。2024 年,该团队曾设计出一种大面积的触觉感知方案[2]。在前期研究的基础上,研究人员这次提出了感知驱动一体化共型设计的方法和相应的算法,为机器人的具身感知运动提供了一条全新思路。
实验数据显示,EmArm 的两点辨别阈(即能区分两个接触点的最小间距)范围在 18.2 至 21.6 毫米之间,而人类手臂皮肤的这项能力是 30 至 50 毫米。换句话说,EmArm 的触觉分辨率甚至优于人类。除了两点分辨能力,系统对单个接触点的定位精度同样出色,空间分辨率达到亚毫米级,综合定位精度小于 0.1 mm。
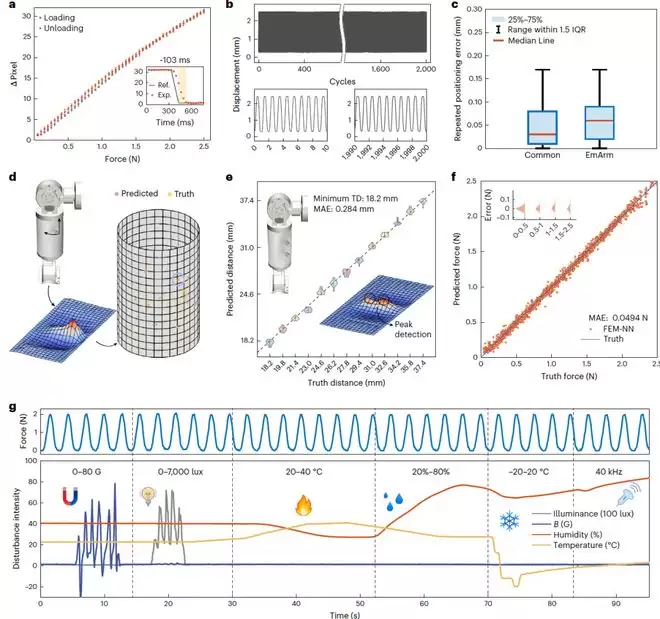
图丨触觉感知性能(来源:Nature Sensors)
更值得关注的是,在面临电磁干扰、温湿度变化、光照波动、机械载荷等复杂环境干扰时,EmArm 接触力重建的准确率依然能保持 97.9%。这一数据表明,该技术已具备实际部署工程系统的潜力,为未来落地工厂、走进家庭提供了可能性。
这一指标的实现,是多种优化设计共同作用的结果。对于平行式光触觉系统,要获得更小的两点分辨能力,关键在于获得更高的标记点密度。
“实际上,这里实现比较高的标记点密度也是团队前期研究奠定的基础。此前我们提出了一种螺旋形标记点排布方法和材料变形的控制方法,这种设计让标记点密度提升了将近两倍,也一度保持了平行式光触觉系统中的最高密度记录。”唐一峰告诉 DeepTech。
在高密度标记点基础上,结合本次研究提出的超分辨重建算法,最终实现了媲美甚至优于人类手臂皮肤的两点分辨能力。
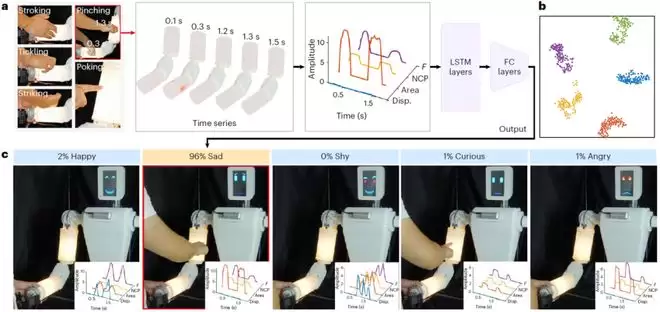
图丨基于触摸的人-机器人交互(来源:Nature Sensors)
研究团队还在实验中验证了 EmArm 对戳、击、挠、捏、抚五种触摸动作的识别能力,准确率可达 99.8%。它还能实时判断人类意图,并做出快乐、悲伤、好奇、害羞或生气的表情反馈。
当然,这并不代表机器人拥有真正的情感认知。它的原理是解析触觉信号,区分触摸类型,再触发对应的拟人表情。更有趣的是,当人类用手握住 EmArm 的前臂时,它能感知到“我被温柔地握住了”。这种对社交触摸的理解,是机器人从工具迈向伙伴的关键一步。但这是否意味着机器人真正理解了情绪?
申亚京解释道:“我们对情绪的理解,实际上是通过观察对象的行为、反应等多个维度的特征来判断的。对人类,尤其是婴儿而言,接触是传递情绪的一种最基本的方式,甚至早于听觉和视觉。”
另一方面,由于无法感知意外接触,传统机械臂往往需要与人隔离。EmArm 的 100 毫秒级响应,在经过 2,000 次循环加载后性能无衰减,并具备快速轨迹重规划能力,这为未来人与机器人无需隔离协作提供了技术基础。
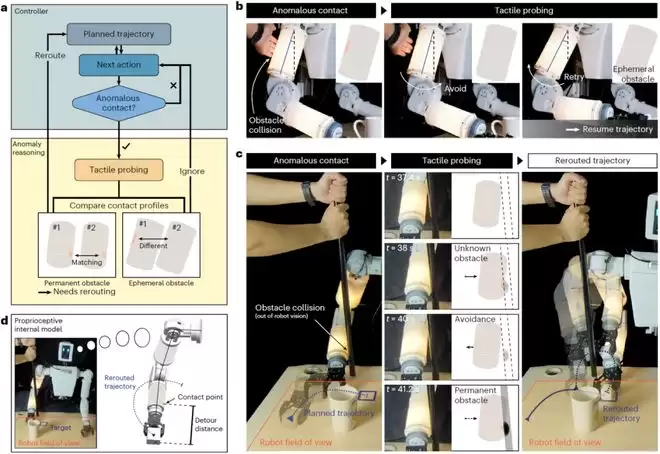
图丨在不可预测环境下的实时轨迹重规划(来源:Nature Sensors)
在操控任务中,当篮球以偏心状态放置于手臂上时,EmArm 通过全手臂触觉反馈与力控制,自主调整姿态,将不稳定物体稳定夹持。更具挑战性的是轨迹重规划实验:当视觉不可见的动态障碍物(如人手)突然出现,EmArm 能立即通过触觉检测紧急停止,判断障碍物的临时性或永久性,并自主重新规划路径绕行。这充分展示了它在视觉遮挡、非结构化环境中的智能表现。
这项研究为基于“接触”的情感交互提供了物理接口,并验证了可行性。从人类角度定义的“情绪理解”,应该综合视觉、接触、声音、场景等多个维度的信息,这也是该团队接下来要深入研究的方向。
机器人缺的,不是一层皮肤,而是整个身体
触觉是机器人进入人们日常生活的重要能力之一。任何需要物理接触交互的场景,比如灵巧操作、人机协作、养老陪伴等,都离不开机器人的触觉能力。从更长远和更本质的视角来看,研究团队认为,具身触觉智能是机器人的标配感官。
假如人类没有触觉感知系统,可能连一个杯子都拿不稳。同样地,只有拥有更好、更稳定的感知驱动能力,机器人才能更好地融入家庭,真正走向千家万户。
研究团队表示,EmArm 所代表的具身感觉运动架构,与当前大热的 RT-2、OpenVLA 等具身智能大模型存在一定程度的互补关系。现在的机器人系统,无论是硬件还是大模型算法,都还没有完全准备好来迎接真正的具身智能。这项研究试图从硬件和算法两个方面提供解决方案,可直接应用于或融合于目前主流的具身智能大模型。EmArm 产生的高维触觉数据,有望成为未来具身智能大模型的全新感知模态,让 AI 真正“长”在机器人身体里。
该团队认为,未来机器人要想实现真正的具身智能,需要软硬件深度绑定与集成。考虑到目前机器人触觉能力的缺失,该团队目前的工作主要集中在机器人触觉硬件接口及对应的算法策略上。
据了解,本次研究是他们在大范围身体触觉感知方面的成果之一。除此之外,该实验室也在指尖、手掌等部位的触觉感知方面进行探索,并与业界保持积极合作,希望共同加速技术迭代。“我们希望与领域内的学者和工业伙伴共同努力,攻克机器人各个方面的技术难题,早日实现场景的落地。”申亚京表示。
当前,特斯拉 Optimus、Figure AI、宇树科技等人形机器人产品持续迭代,赛道热度高涨。但多数产品的运动和交互仍依赖于视觉,与人类存在显著的区别。在涉及接触和交互的场景中,它们仍缺乏全身触觉能力。EmArm 架构所提倡的感知系统和驱动系统协同设计,以及软硬件深度集成,在一定程度上填补了人形机器人“缺皮肤”的短板。
研究团队认为,未来最大的挑战可能来自机器人的硬件需要重新定义。现有的机器人可能需要从底层重新设计或优化,这需要投入巨大的人力财力。具体到技术路径,EmArm 的感知系统会侵占一部分机器人的躯体空间,如何协调这些空间与电机、线束、电子系统、计算单元之间的关系,是必然要面对的工程问题。
EmArm 证明,只有当感知、特征提取、运动控制被整合为统一架构时,机器人才真正获得身体。这或许正是通往真正物理 AI 的关键一步:让机器在物理世界中,像所有生灵一样,通过自己的身体去理解、适应并塑造现实。
参考资料:
1.Tang, Y., Yin, T., Zhang, T. et al. Embodied sensorimotor integration for whole-arm tactile sensing and adaptive robotic manipulation. Nat. Sens. (2026). https://doi.org/10.1038/s44460-026-00097-1
2. Tang, Y., Li, G., Zhang, T. et al. Digital channel–enabled distributed force decoding via small datasets for hand-centric interactions. Sci. Adv. 11, eadt2641 (2025). DOI:10.1126/sciadv.adt2641
注:封面/首图由 AI 辅助生成(封面图从左至右分别为:申亚京教授、EmArm 机器人、唐一峰博士)
认识AI Agent、Genie 4与机器人的区别:任务输入不等于完成结果,世界模拟不等于现实执行,装载机动作展示也不能替代完整工程验收。
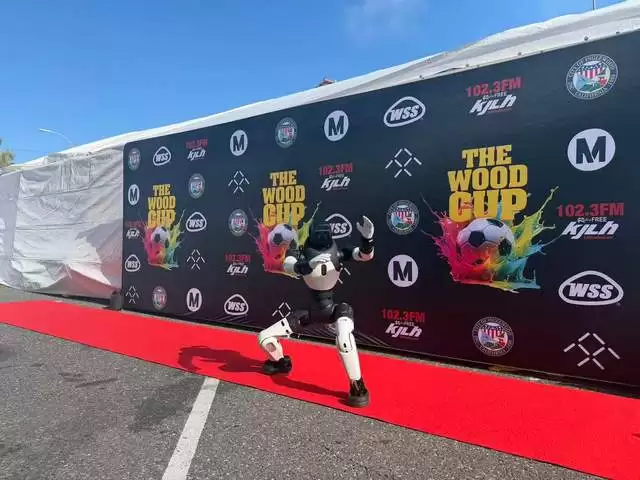
法拉第未来EAI机器人亮相洛杉矶世界杯庆典,被CBS报道,实现零广告费破圈。目前推出三大系列机器人,截至5月累计交付137台,年度目标上调至1500台。近期获7000万美元融资,将发布机器人教育生态战略,加速物理AI领域布局。
启元机器人加速线下布局,亚洲首店已在深圳卓悦中心设围挡,上海全球首店同步筹备,西安等地也在推进中。作为上纬新材在消费级具身智能领域的核心载体,其聚焦个人机器人赛道,研发投入同比增长超500%。
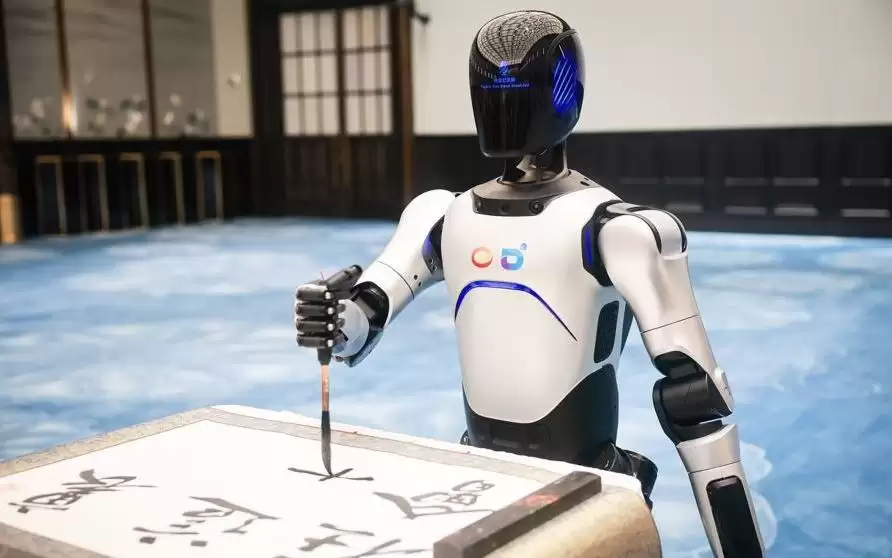
6月16日,世界会客厅迎来首位智能导览员——编号001的人形机器人正式上岗。它身高约1.7米,通体银白,可提供多语种讲解、智能引导与互动问答,致力于提升智慧化参观体验。同日,世界会客厅举办了年度品牌日暨首秀5周年纪念活动。
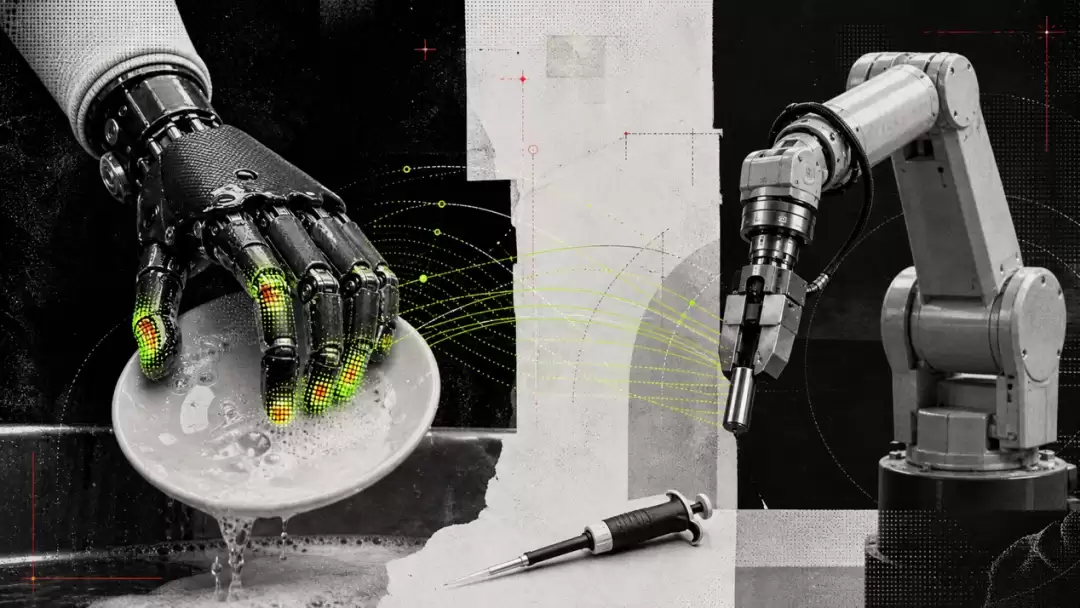
约300名截肢患者日常使用仿生手产生的触觉与运动数据,被PSYONIC用于机器人灵巧手训练,通过“真实到真实”迁移绕过仿真环节,将人类操控经验直接迁移至机器人。已与ABB、NVIDIA合作探索汽车制造等工业场景,但数据规模与可靠性仍需验证。
ACE-Ego-0框架将人类双手视频与机器人数据统一到头部摄像头坐标系,通过形态条件化和可靠性加权损失处理结构差异与噪声。在超6000小时数据上预训练,于仿真和真实双臂机器人测试中刷新多项基准,平均成功率72.8%,真实任务达78.3%。
暑期科技研学聚焦北京、上海、深圳、杭州,项目涵盖京东智能物流、小米汽车工厂、火箭制造、3D打印、机器人、无人机、航天及大飞机总装等,让孩子深入体验智能制造,实现沉浸式职业启蒙。
顺丰同城上线机器人末端运力,与肯德基“车速取”合作,实现即停即取。机器人独立承担门店与路边取餐点间短途接驳,替代店员跑腿,推动无人物流从室内走向室外场景,拓宽服务半径。
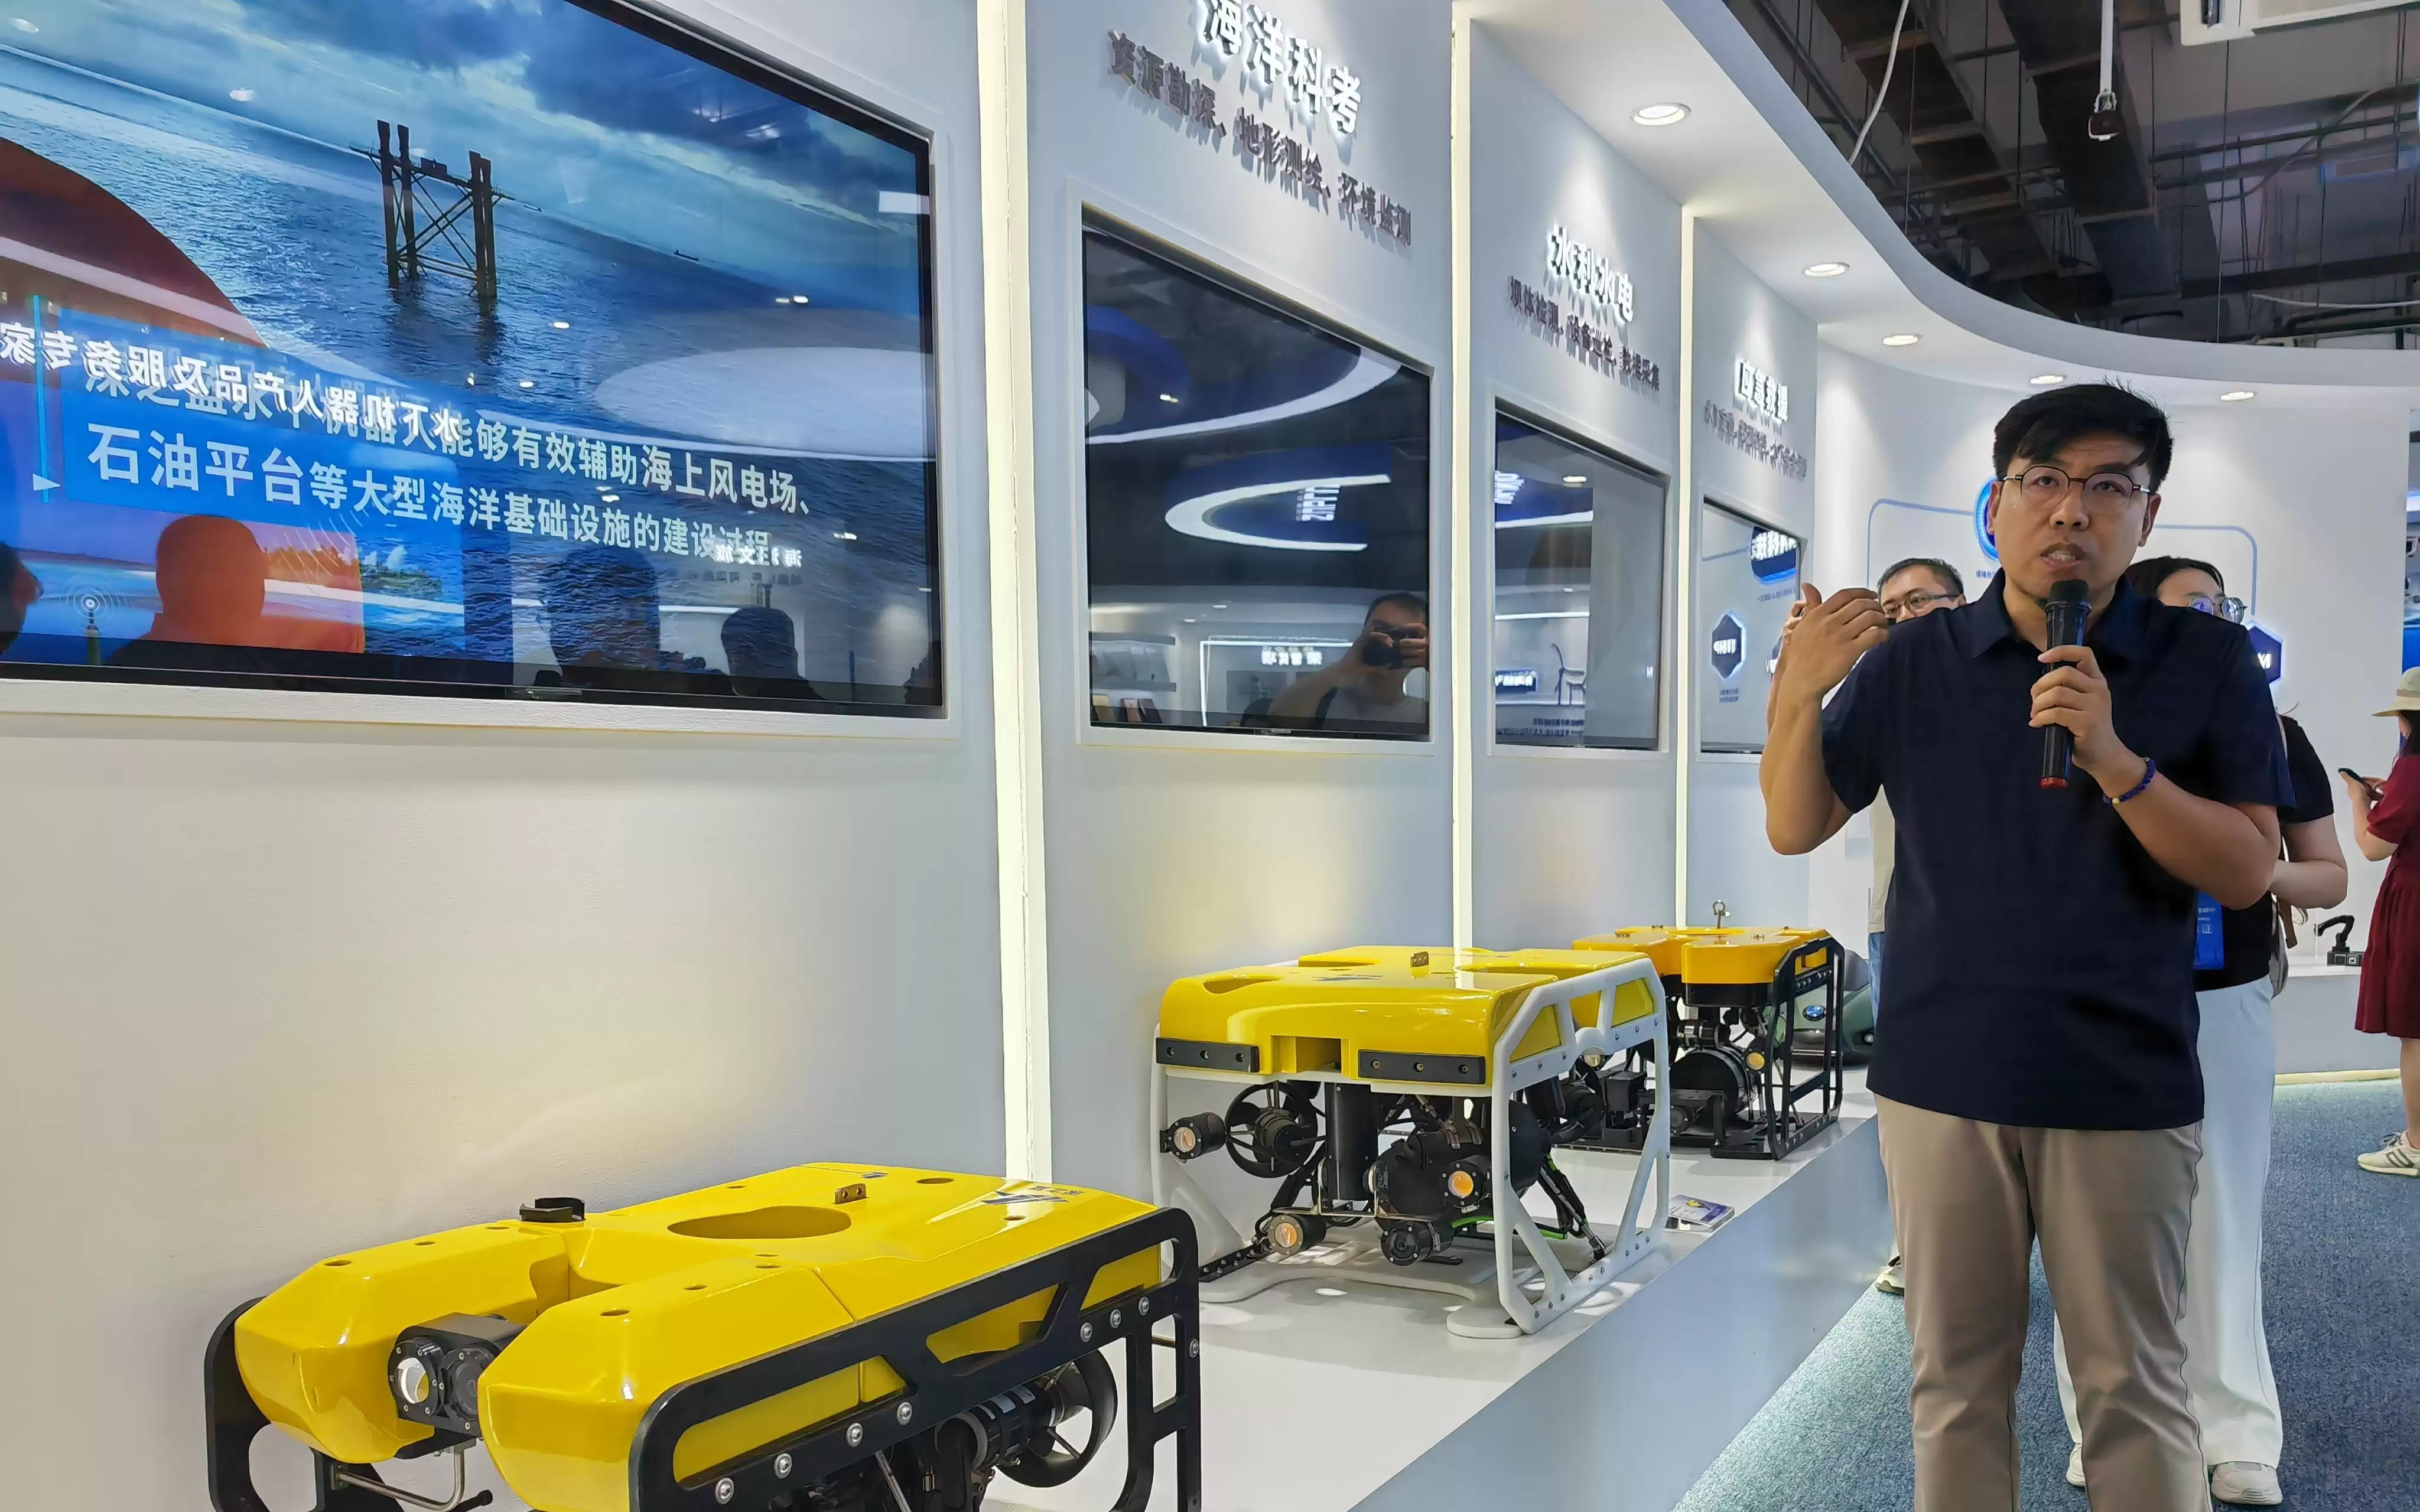
天津机器人产业加速爆发,水下助推器、高速分拣并联机器人及人形取货机器人等应用场景涌现。智能机器人已列重点产业链,前4个月规上企业产值同比增长12.8%,产业生态逐步构建。
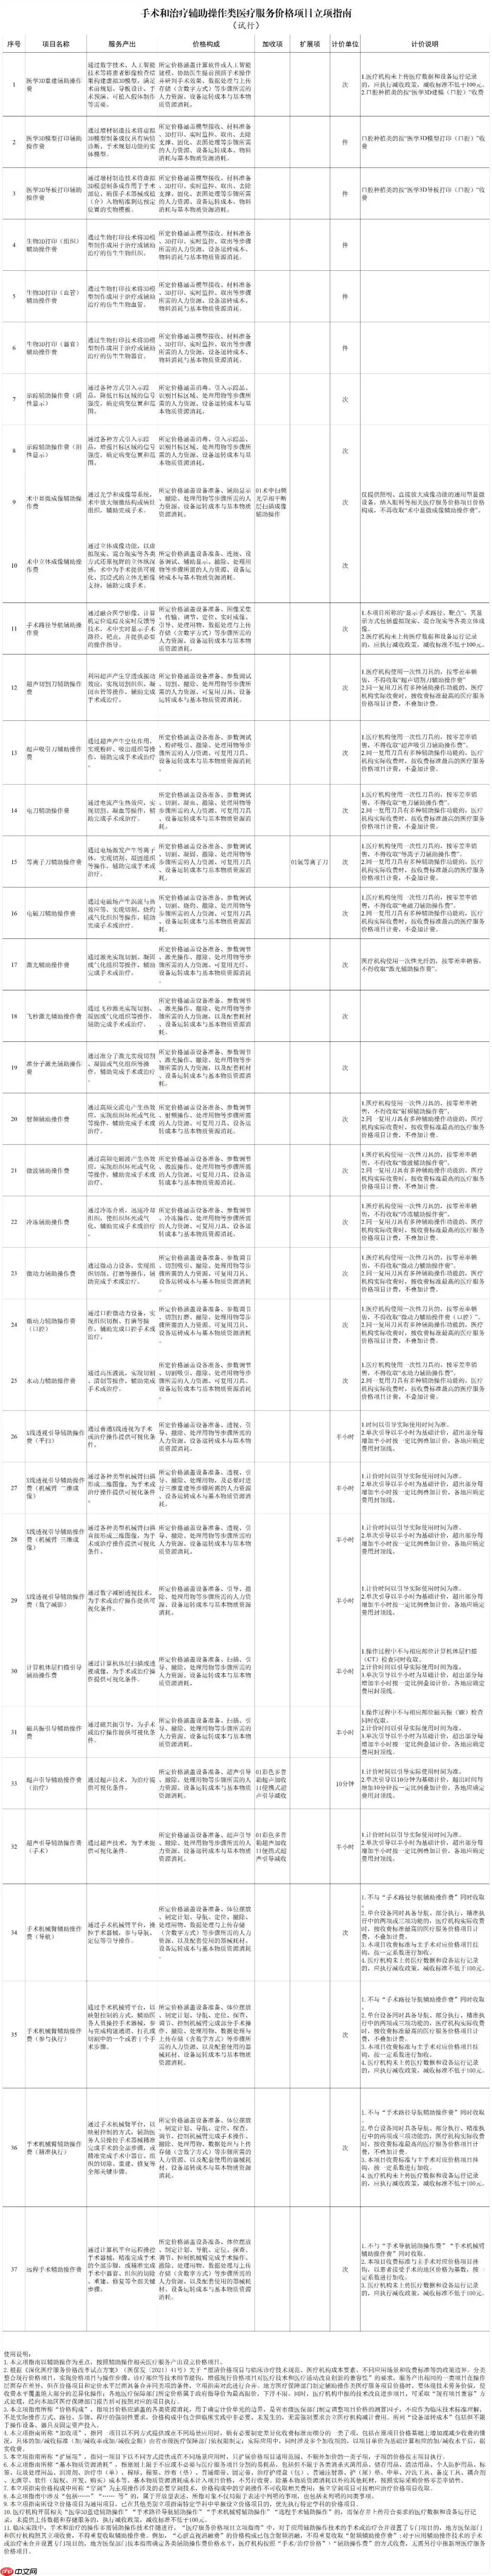
国家医保局发布指南,为3D打印、手术机器人、远程手术等辅助操作统一价格立项,按技术精度分类定价,鼓励用于高难度手术。机械臂耗材费用纳入定价,降低患者支出;首次设立远程手术辅助操作费;要求医疗数据及设备日志本地存储并实时上传,否则核减价格。





火山引擎是字节跳动旗下企业级云与AI服务平台。聚焦大模型核心能力,依托字节自研豆包多模态大模型,凭借火山方舟一站式平台,提供模型精调、推理部署、智能应用搭建等全链路服务,结合高性能AI算力,助力各行业快速落地大模型数字化与智能化应用。



