

CVPR 2024 | 零样本6D物体姿态估计框架SAM-6D,向具身智能更进一步
在许多实际应用中,物体姿态估计扮演着关键角色,比如在具身智能、机器人操作和增强现实等领域。在这一领域中,最先受到关注的任务是实例级别6D姿态估计,其需要关于目标物体的带标注数据进行模型训练,使深度模型具有物体特定性,无法迁移应用到新物体上。后来研究热点逐步转向类别级别6D姿态估计,用于处理未见过的物体,但要求该物体属于已知的感兴趣类别。而零样本6D姿态估计是一种更具泛化性的任务设置,给定任意物体的CAD模型,旨在场景中检测出该目标物体,并估计其6D姿态。尽管其具有重要意义,这种零样本的任务设置在物体检测和
在许多实际应用中,物体姿态估计扮演着关键角色,比如在具身智能、机器人操作和增强现实等领域。
在这一领域中,最先受到关注的任务是实例级别 6D 姿态估计,其需要关于目标物体的带标注数据进行模型训练,使深度模型具有物体特定性,无法迁移应用到新物体上。后来研究热点逐步转向类别级别 6D 姿态估计,用于处理未见过的物体,但要求该物体属于已知的感兴趣类别。
而零样本 6D 姿态估计是一种更具泛化性的任务设置,给定任意物体的 CAD 模型,旨在场景中检测出该目标物体,并估计其 6D 姿态。尽管其具有重要意义,这种零样本的任务设置在物体检测和姿态估计方面都面临着巨大的挑战。
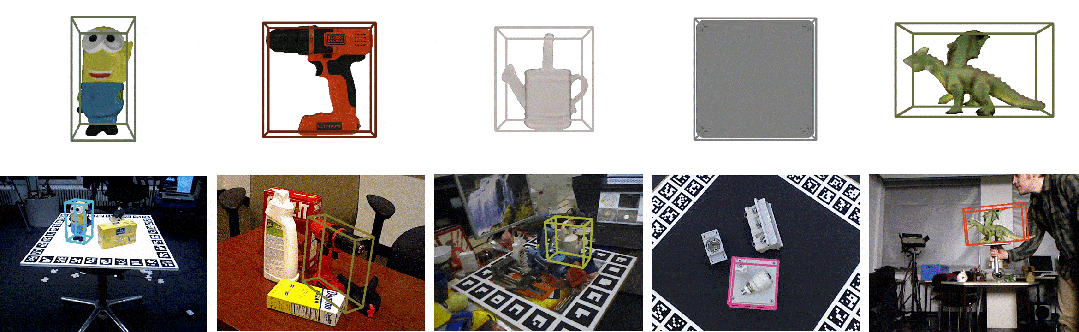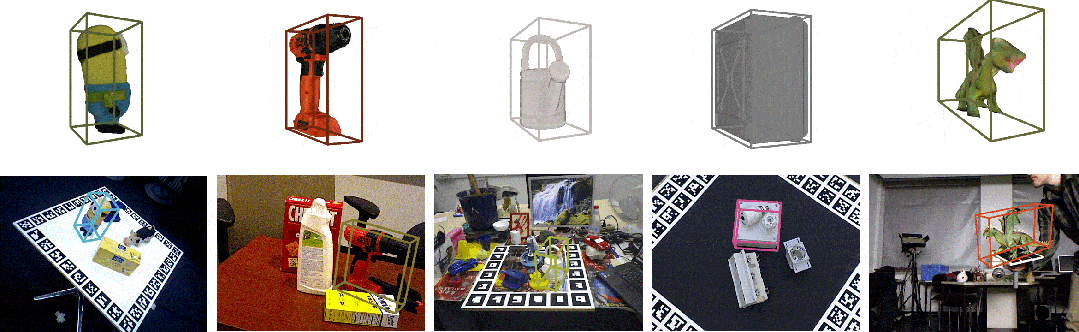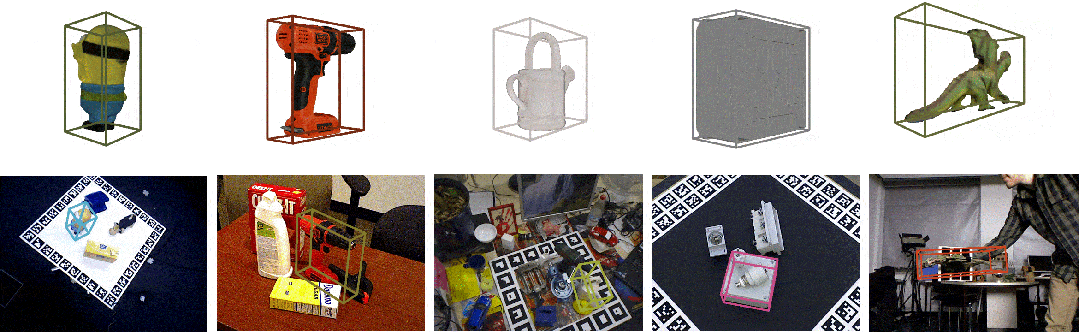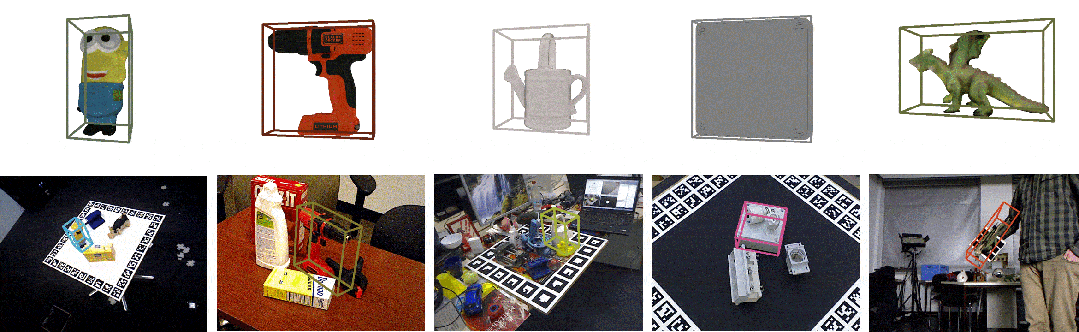
图 1. 零样本 6D 物体姿态估计任务示意
最近,分割一切模型 SAM [1] 备受关注,其出色的零样本分割能力令人瞩目。SAM 通过各种提示,如像素点、包围框、文本和掩膜等,实现高精度的分割,这也为零样本 6D 物体姿态估计任务提供了可靠的支撑, 展现了其前景的潜力。
因此,一项新的零样本 6D 物体姿态估计框架 SAM-6D 被跨维智能、香港中文大学(深圳)、华南理工大学的研究人员提出。这一研究成果已经受到 CVPR 2024 的认可。
论文链接: https://arxiv.org/pdf/2311.15707.pdf
代码链接: https://github.com/JiehongLin/SAM-6D
SAM-6D 通过两个步骤来实现零样本 6D 物体姿态估计,包括实例分割和姿态估计。相应地,给定任意目标物体,SAM-6D 利用两个专用子网络,即实例分割模型(ISM)和姿态估计模型(PEM),来从 RGB-D 场景图像中实现目标;其中,ISM 将 SAM 作为一个优秀的起点,结合精心设计的物体匹配分数来实现对任意物体的实例分割,PEM 通过局部到局部的两阶段点集匹配过程来解决物体姿态问题。SAM-6D 的总览如图 2 所示。
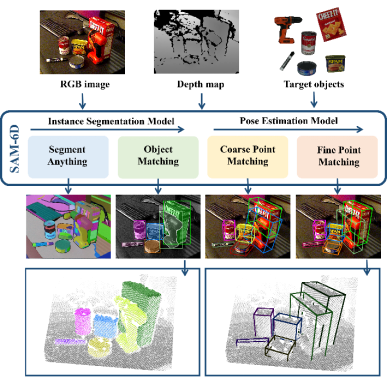
图 2. SAM-6D 总览图
总体来说,SAM-6D 的技术贡献可概括如下:
SAM-6D 是一个创新的零样本 6D 姿态估计框架,通过给定任意物体的 CAD 模型,实现了从 RGB-D 图像中对目标物体进行实例分割和姿态估计,并在 BOP [2] 的七个核心数据集上表现优异。
SAM-6D 利用分割一切模型的零样本分割能力,生成了所有可能的候选对象,并设计了一个新颖的物体匹配分数,以识别与目标物体对应的候选对象。
SAM-6D 将姿态估计视为一个局部到局部的点集匹配问题,采用了一个简单但有效的 Background Token 设计,并提出了一个针对任意物体的两阶段点集匹配模型;第一阶段实现粗糙的点集匹配以获得初始物体姿态,第二阶段使用一个新颖的稀疏到稠密点集变换器以进行精细点集匹配,从而对姿态进一步优化。
实例分割模型 (ISM)
SAM-6D 使用实例分割模型(ISM)来检测和分割出任意物体的掩膜。
给定一个由 RGB 图像表征的杂乱场景,ISM 利用分割一切模型(SAM)的零样本迁移能力生成所有可能的候选对象。对于每个候选对象,ISM 为其计算一个物体匹配分数,以估计其与目标物体之间在语义、外观和几何方面的匹配程度。最后通过简单设置一个匹配阈值,即可识别出与目标物体所匹配的实例。
物体匹配分数的计算通过三个匹配项的加权求和得到:
语义匹配项 —— 针对目标物体,ISM 渲染了多个视角下的物体模板,并利用 DINOv2 [3] 预训练的 ViT 模型提取候选对象和物体模板的语义特征,计算它们之间的相关性分数。对前 K 个最高的分数进行平均即可得到语义匹配项分数,而最高相关性分数对应的物体模板视为最匹配模板。
外观匹配项 —— 对于最匹配模板,利用 ViT 模型提取图像块特征,并计算其与候选对象的块特征之间的相关性,从而获得外观匹配项分数,用于区分语义相似但外观不同的物体。
几何匹配项 —— 鉴于不同物体的形状和大小差异等因素,ISM 还设计了几何匹配项分数。最匹配模板对应的旋转与候选对象点云的平均值可以给出粗略的物体姿态,利用该姿态对物体 CAD 模型进行刚性变换并投影可以得到边界框。计算该边界框与候选边界框的交并比(IoU)则可得几何匹配项分数。
姿态估计模型 (PEM)
对于每个与目标物体匹配的候选对象,SAM-6D 利用姿态估计模型(PEM)来预测其相对于物体 CAD 模型的 6D 姿态。
将分割的候选对象和物体 CAD 模型的采样点集分别表示为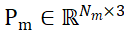 和
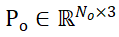 ,其中 N_m 和 N_o 表示它们点的数量;同时,将这两个点集的特征表示为
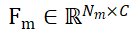 和
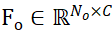 ,C 表示特征的通道数。PEM 的目标是得到一个分配矩阵,用于表示从 P_m 到 P_o 之间的局部到局部对应关系;由于遮挡的原因,P_o 只部分与匹配 P_m,而由于分割不准确性和传感器噪声,P_m 也只部分与匹配 P_o。
为了解决两个点集非重叠点的分配问题,ISM 为它们分别配备了 Background Token,记为  和
 ,则可以基于特征相似性有效地建立局部到局部对应关系。具体来说,首先可以计算注意力矩阵如下:
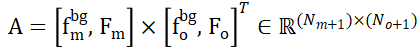
接着可得分配矩阵
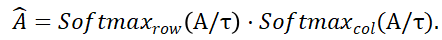
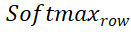 和
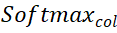 分别表示沿着行和列的 softmax 操作,
 表示一个常数。
 中的每一行的值(除了首行),表示点集 P_m 中每个点 P_m 与背景及 P_o 中点的匹配概率,通过定位最大分数的索引,则可以找到与 P_m 匹配的点(包括背景)。
一旦计算获得  ,则可以聚集所有匹配点对 {(P_m,P_o)} 以及它们的匹配分数,最终利用加权 SVD 计算物体姿态。
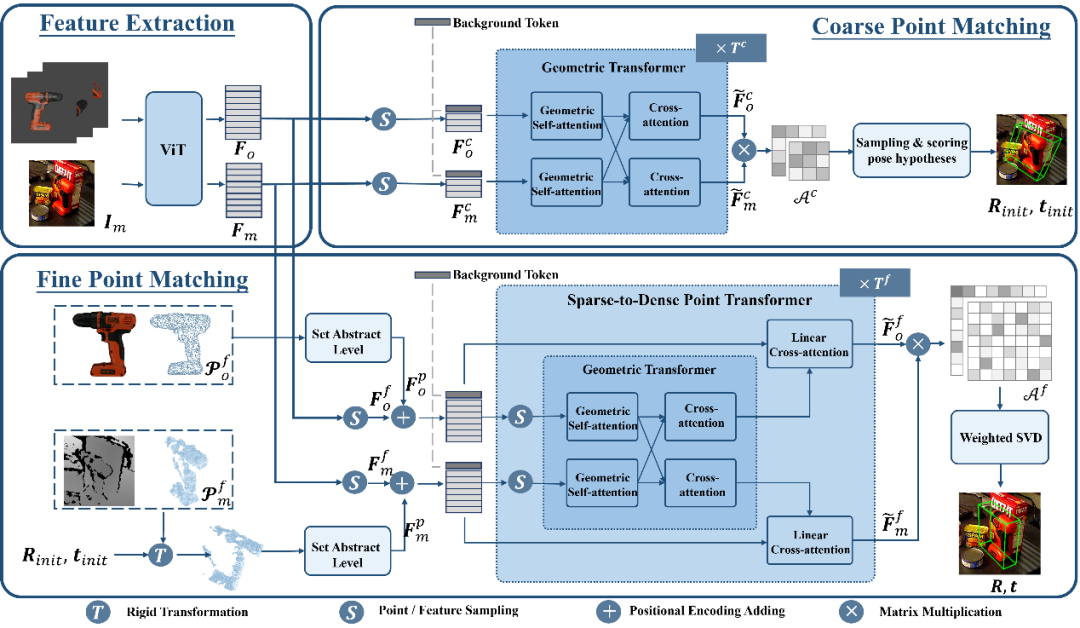
图 3. SAM-6D 中姿态估计模型 (PEM) 的示意图
利用上述基于 Background Token 的策略,PEM 中设计了两个点集匹配阶段,其模型结构如图 3 所示,包含了特征提取、粗略点集匹配和精细点集匹配三个模块。
粗糙点集匹配模块实现稀疏对应关系,以计算初始物体姿态,随后利用该姿态来对候选对象的点集进行变换,从而实现位置编码的学习。
精细点集匹配模块结合候选对象和目标物体的采样点集的位置编码,从而注入第一阶段的粗糙对应关系,并进一步建立密集对应关系以得到更精确的物体姿态。为了在这一阶段有效地学习密集交互,PEM 引入了一个新颖的稀疏到稠密点集变换器,它实现在密集特征的稀疏版本上的交互,并利用 Linear Transformer [5] 将增强后的稀疏特征扩散回密集特征。
实验结果
对于 SAM-6D 的两个子模型,实例分割模型(ISM)是基于 SAM 构建而成的,无需进行网络的重新训练和 finetune,而姿态估计模型(PEM)则利用 MegaPose [4] 提供的大规模 ShapeNet-Objects 和 Google-Scanned-Objects 合成数据集进行训练。
为验证其零样本能力,SAM-6D 在 BOP [2] 的七个核心数据集上进行了测试,包括了 LM-O,T-LESS,TUD-L,IC-BIN,ITODD,HB 和 YCB-V。表 1 和表 2 分别展示了不同方法在这七个数据集上的实例分割和姿态估计结果的比较。相较于其他方法,SAM-6D 在两个方法上的表现均十分优异,充分展现其强大的泛化能力。
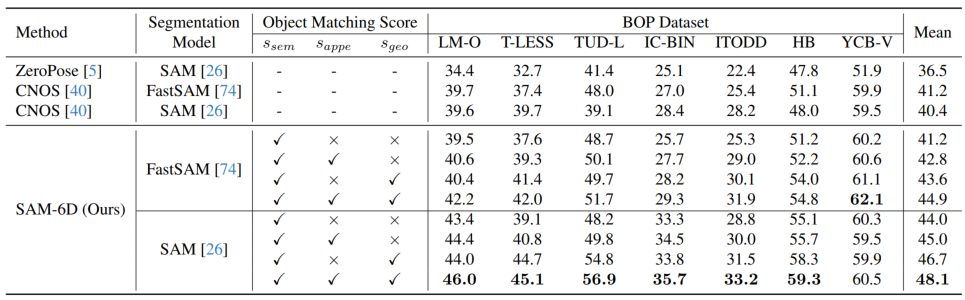
表 1. 不同方法在 BOP 七个核心数据集上的实例分割结果比较
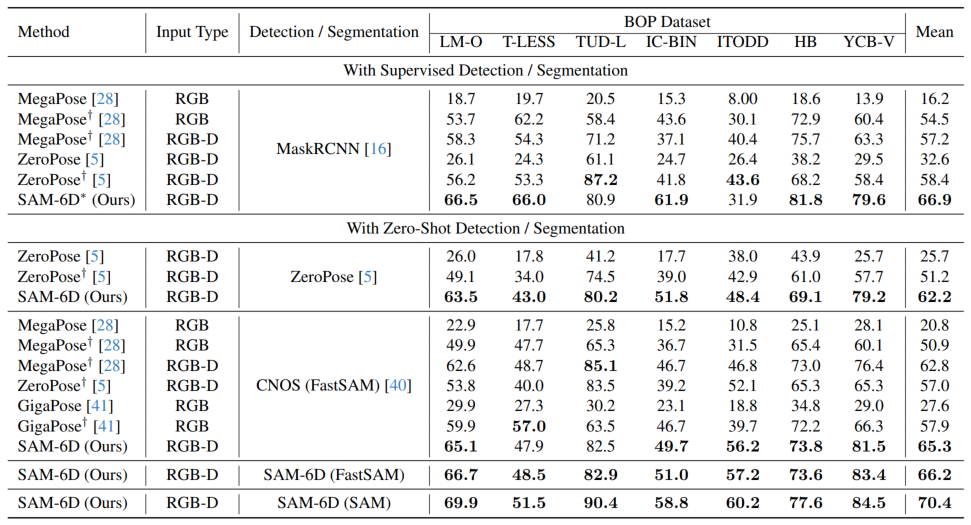
表 2. 不同方法在 BOP 七个核心数据集上的姿态估计结果比较
图 4 展示了 SAM-6D 在 BOP 七个数据集上的检测分割以及 6D 姿态估计的可视化结果,其中 (a) 和 (b) 分别为测试的 RGB 图像和深度图,(c) 为给定的目标物体,而 (d) 和 (e) 则分别为检测分割和 6D 姿态的可视化结果。
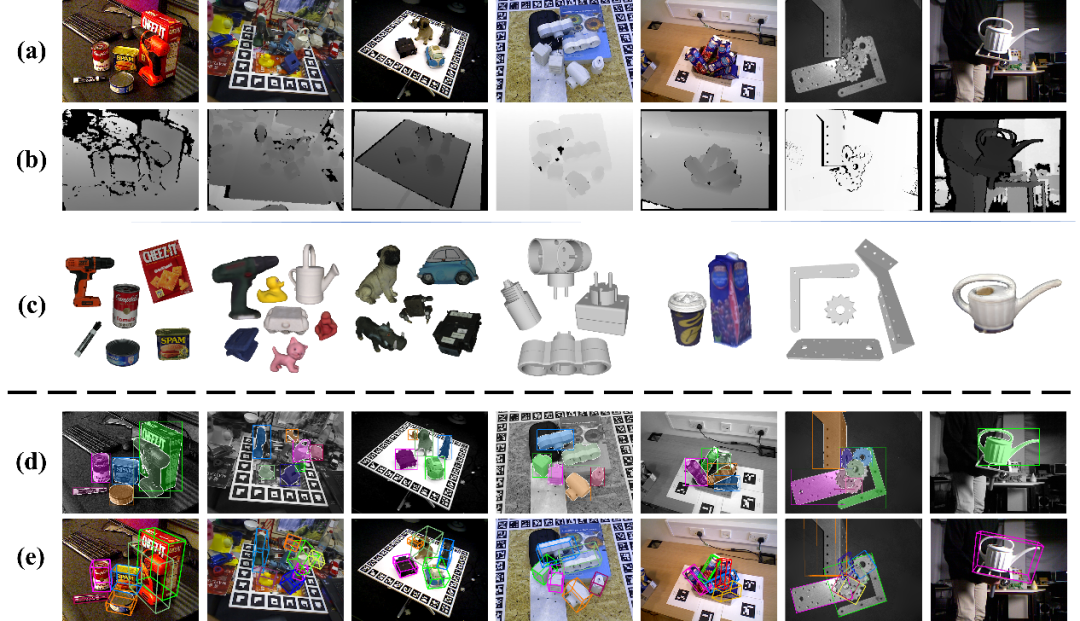
图 4. SAM-6D 在 BOP 的七个核心数据集上的可视化结果。
关于 SAM-6D 的更多实现细节, 欢迎阅读原论文.
参考文献:
[1] Alexander Kirillov et. al.,“Segment anything.”
[2] Martin Sundermeyer et. al.,“Bop challenge 2022 on detection, segmentation and pose estimation of specific rigid objects.”
[3] Maxime Oquab et. al.,“Dinov2: Learning robust visual features without supervision.”
[4] Yann Labbe et. al.,“Megapose: 6d pose estimation of novel objects via render & compare.”
[5] Angelos Katharopoulos et. al., “Transformers are rnns: Fast autoregressive
transformers with linear attention.”


比特现金(BCH)的未来发展前景看好。凭借其可扩展性、支付采用、价值存储、智能合约和坚实的社区支持,比特现金有望在多个领域取得显著发展,成为一种多功能且广泛使用的加密货币。

ACH 总共发行了 10 亿枚,用于支付网关费用、治理投票和质押奖励。ACH 基于 BEP-20 标准,采用 PoS 机制,可通过私募、公募和生态系统分配获取,其价值受服务需求、实用性和市场趋势影响,可在币安、火币等交易所购买。

Coinbase Pro 设置步骤:下载并安装软件后,打开并登录,点击右上角齿轮图标进入“首选项”。在首选项中,你可以调整界面、安全、通知、交易和API设置,完成后点击“保存”按钮确认更改。

IoTeX、DePHY和peaq是构建物联网生态系统的关键基础设施。IoTeX提供去中心化网络,确保物联网交易和数据的安全性。DePHY利用区块链技术实现频谱共享和自治管理。peaq促进设备间的数据标准化和共享。通过这些基础设施的协同作用,物联网生态系统实现了去中心化、安全、互操作性和自治,充分释放了物联网的潜力。









Windows 10 是一款微软推出的经典操作系统,拥有硬件兼容性与多任务处理能力。它更偏向把系统状态查看和常用调节动作放在一起,适合需要持续观察和微调设备状态的场景。

极度公式是一款跨平台专业LaTeX公式识别编辑软件,支持OCR公式识别和多平台编辑。和使用说明,避免使用,享受完整功能与稳定支持。做扫描整理、文字提取和表格转换时,它能把识别后的处理步骤接得更顺,资料录入这类场景会省下不少时间。
