

基于状态机的聊天机器人设计经验总结
为了更好地了解智能机器人项目的需求和改进方向,我们常常需要研发一些工具。在我参与的多个机器人项目中,大多数都能够成功地满足产品需求。通过这些实践,我们深刻认识到,如果要不断进步和提高,就必须对现有的机器人定义语言进行重大的改进。简化需要复杂对话流程的机器人的创建过程。最大限度地提高可重用性,通过重用过去已经定义过的模块和对话路径来创建机器人在传统的做法中,完成这些并不容易,因为意图定义与部分排序约束混合在一起,限制了对话路径的自由度。这对于处理“开放式”机器人(常见于FAQ样式的机器人),其中大多数问题是
为了更好地了解智能机器人项目的需求和改进方向,我们常常需要研发一些工具。在我参与的多个机器人项目中,大多数都能够成功地满足产品需求。通过这些实践,我们深刻认识到,如果要不断进步和提高,就必须对现有的机器人定义语言进行重大的改进。
- 简化需要复杂对话流程的机器人的创建过程。
- 最大限度地提高可重用性,通过重用过去已经定义过的模块和对话路径来创建机器人
在传统的做法中,完成这些并不容易,因为意图定义与部分排序约束混合在一起,限制了对话路径的自由度。这对于处理“开放式”机器人(常见于FAQ样式的机器人),其中大多数问题是独立的且始终可用的,这已经足够了。但对于更“封闭”的机器人来说,潜在的对话限制要多得多(比如用于从在线订票机器人)。
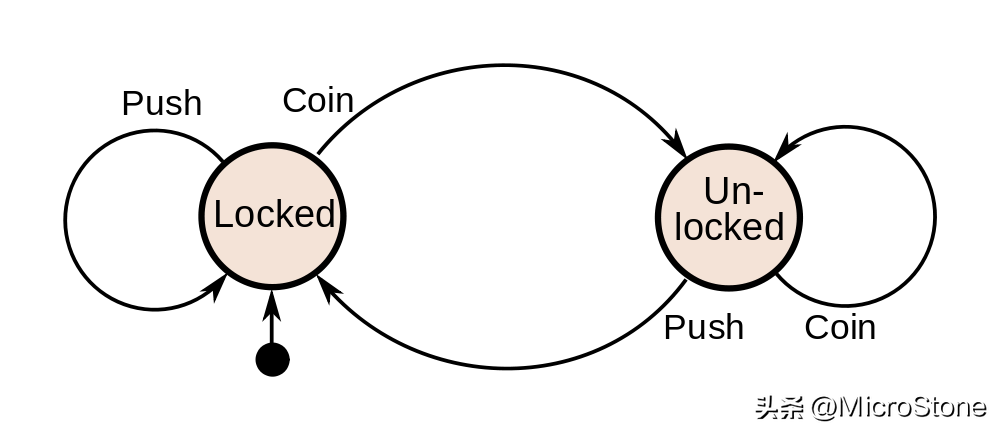
为了将聊天机器人定义语言的功能提升到一个新的水平,在一些项目中我们引进了更接近状态机语义的DSL,并完全将意图定义与控制机器人执行定点可用意图的转换规则分离,这么做有以下优势:
- 新机器人中可以复用以前的意图,即使设置的对话路径不同。
- 可以使用状态机定义复杂的对话流,让机器人保持清晰和精确的语义。
- 可以创建复杂的状态守护来控制转换。根据用户输入、即将发生的事件以及之前的数据、对话参数等,将机器人移动到新状态。
- 可以使用状态主体来存储复杂的对话逻辑,以响应用户请求。
- 可以将机器人模块化,以便在其他机器人中重用部分状态机。
- 可以将本地回退定义为状态行为的一部分。除了默认的全局回退,还可以将本地回退与状态相关联,以便在状态上下文中处理错误,比如显示一条消息,帮助用户回答机器人在对话中的特定状态下提出的问题。
意图定义语言
意图定义现在与执行部分解耦,但仍然是一个单独的子语言。对于每个意图,我们只需提供一些训练句子,让机器人能够识别出用户话语的意图,并从中提取所需的参数。
举个例子,我们有一个简单的机器人,它只能理解两种类型的用户话语:问候和陈述姓名。我们可以为每种话语类型提供几个示例句子,让机器人学会如何识别它们。当用户输入一个话语时,机器人会根据它的意图执行相应的操作,并从中提取所需的参数。
intent Hello {
inputs {
"你好"
"早上好"
}
}

intent MyNameIs {
inputs {
"我的名字叫小明"
"我是小明"
"你可以叫我小明"
}
creates context Greetings {
set parameter name from fragment "小明" (entity any)
}
}
我们为每种意图提供一些样本句子,来训练机器人如何识别它们。此外,在某些情况下,我们还会在上下文中收集一些参数(例如,用户的姓名),以便以后能够更个性化地回答用户。
我们还没有具体说明机器人应该先尝试匹配哪种意图,这是执行部分语言的内容。这种方法使我们能够重复利用这些意图(例如,在另一个机器人中,我们可能需要询问用户的姓名,而不仅仅是在问候意图之后)。
执行定义语言
使用执行文件来定义一个状态机,描述机器人如何响应意图/事件,并且可以进行转换。这使得机器人的设计者可以查看执行文件,了解整个对话流程。
执行语言中的每个状态包含 3 个部分
- Body (可选):机器人在进入状态时执行的反应。
- Next (必选):定义了出站转换,表示为 condition –> State。 当接收到事件/意图时,会评估条件,如果满足转换,则执行引擎会移动到指定的状态并执行其相应的反应。需要注意的是,转换条件可以非常复杂。 它们是真正的守卫,这意味着如果整个条件不为真,则转换不可导航,引擎将保持当前状态。
- Fallback (可选):此部分可以包含任意代码(就像 Body 部分一样),如果引擎无法找到可导航的转换,则会执行这些代码。
执行模型还包含 2 个特殊状态:
- Init:是创建用户会话时进入的常规状态。它可以包含 Body、_Next_和 Fallback 部分。
- Default_Fallback:它只能包含 Body 部分,并且不能作为转换的目标状态。该状态表示在当前状态中未定义本地回退时执行的默认回退代码。该状态可用于打印通用错误消息(例如,“抱歉,我没明白您的意思”),而本地回退则可以打印针对当前状态的定制消息(例如,“请回答是或否”)。
最后,一个状态可以定义一个单一的通配符转换(使用保留字符___作为转换条件),当计算状态主体时将自动导航。这使我们能够在多个地方重用相同的代码并模块化执行逻辑。下面是一个简单的机器人示例,它只回复问候意图,询问用户名并向用户问好。这个机器人的回复可以通过我们基于 React 的聊天小部件显示。
//We can always have an init state in case we need to initialize some bot parameters (e.g. welcoming message)
Init {
Next {
//Here we state that the bot will first listen for an utterance matching the Hello intent, it will ignore anything else
intent == Hello --> HandleHello
}
}
HandleHello {
Body {
 ReactPlatform.Reply("你好, 你叫什么名字?")
}
Next {
//We wait for the user to input the name, no other transition is possible at this point
//Obviously, in more complex bots we may have several possible outgoing transitions in a given state
intent == MyNameIs --> HandleMyNameIs
}
}
HandleMyNameIs {
Body {
ReactPlatform.Reply("你好 " + context.get("Greetings").get("name"))
}
Next {
// An automatic transition to the Init state since at this point the conversation is finished and we can start again
_ --> Init
}
}
// Default Fallback state could go here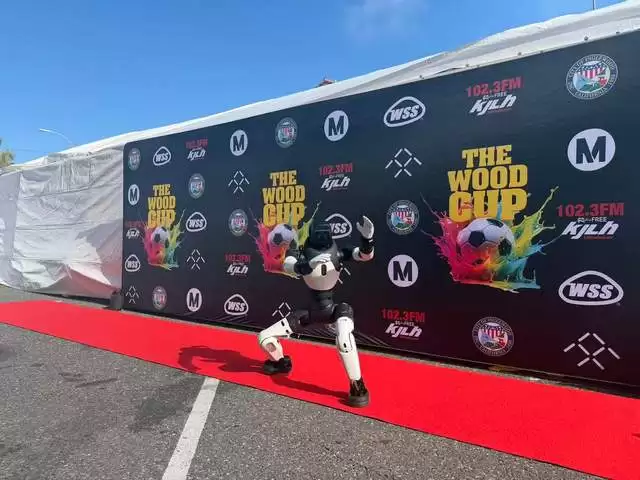
法拉第未来EAI机器人亮相洛杉矶世界杯庆典,被CBS报道,实现零广告费破圈。目前推出三大系列机器人,截至5月累计交付137台,年度目标上调至1500台。近期获7000万美元融资,将发布机器人教育生态战略,加速物理AI领域布局。
启元机器人加速线下布局,亚洲首店已在深圳卓悦中心设围挡,上海全球首店同步筹备,西安等地也在推进中。作为上纬新材在消费级具身智能领域的核心载体,其聚焦个人机器人赛道,研发投入同比增长超500%。
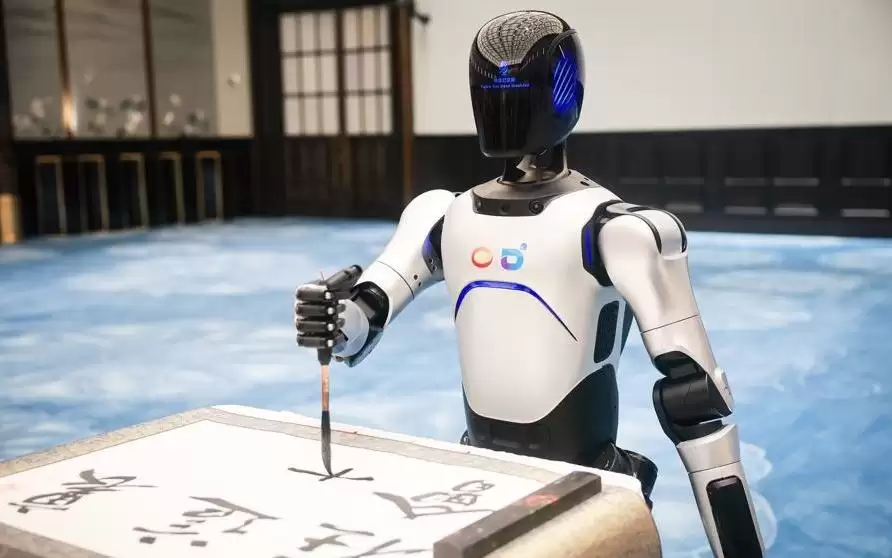
6月16日,世界会客厅迎来首位智能导览员——编号001的人形机器人正式上岗。它身高约1.7米,通体银白,可提供多语种讲解、智能引导与互动问答,致力于提升智慧化参观体验。同日,世界会客厅举办了年度品牌日暨首秀5周年纪念活动。
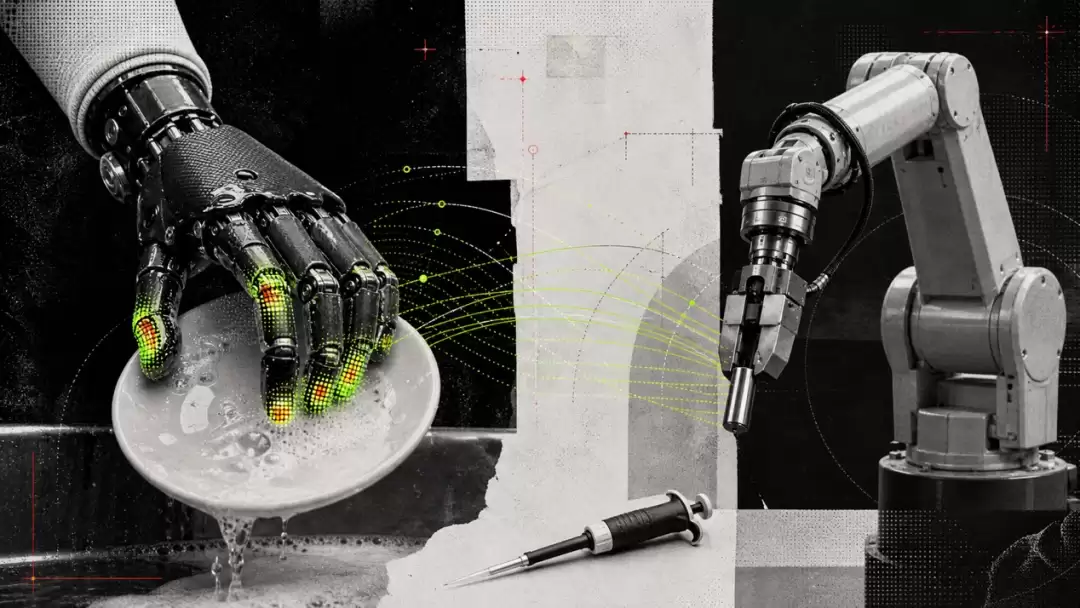
约300名截肢患者日常使用仿生手产生的触觉与运动数据,被PSYONIC用于机器人灵巧手训练,通过“真实到真实”迁移绕过仿真环节,将人类操控经验直接迁移至机器人。已与ABB、NVIDIA合作探索汽车制造等工业场景,但数据规模与可靠性仍需验证。
ACE-Ego-0框架将人类双手视频与机器人数据统一到头部摄像头坐标系,通过形态条件化和可靠性加权损失处理结构差异与噪声。在超6000小时数据上预训练,于仿真和真实双臂机器人测试中刷新多项基准,平均成功率72.8%,真实任务达78.3%。
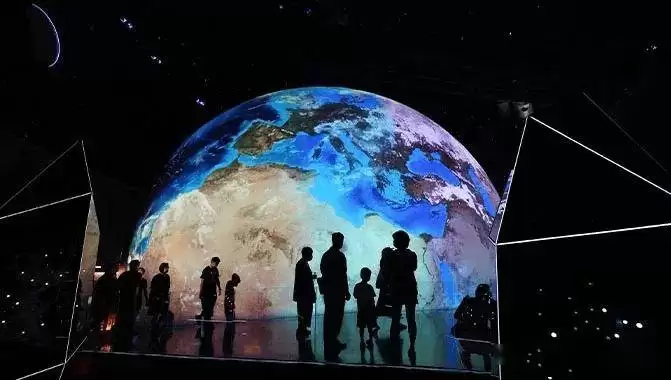
暑期科技研学聚焦北京、上海、深圳、杭州,项目涵盖京东智能物流、小米汽车工厂、火箭制造、3D打印、机器人、无人机、航天及大飞机总装等,让孩子深入体验智能制造,实现沉浸式职业启蒙。
顺丰同城上线机器人末端运力,与肯德基“车速取”合作,实现即停即取。机器人独立承担门店与路边取餐点间短途接驳,替代店员跑腿,推动无人物流从室内走向室外场景,拓宽服务半径。
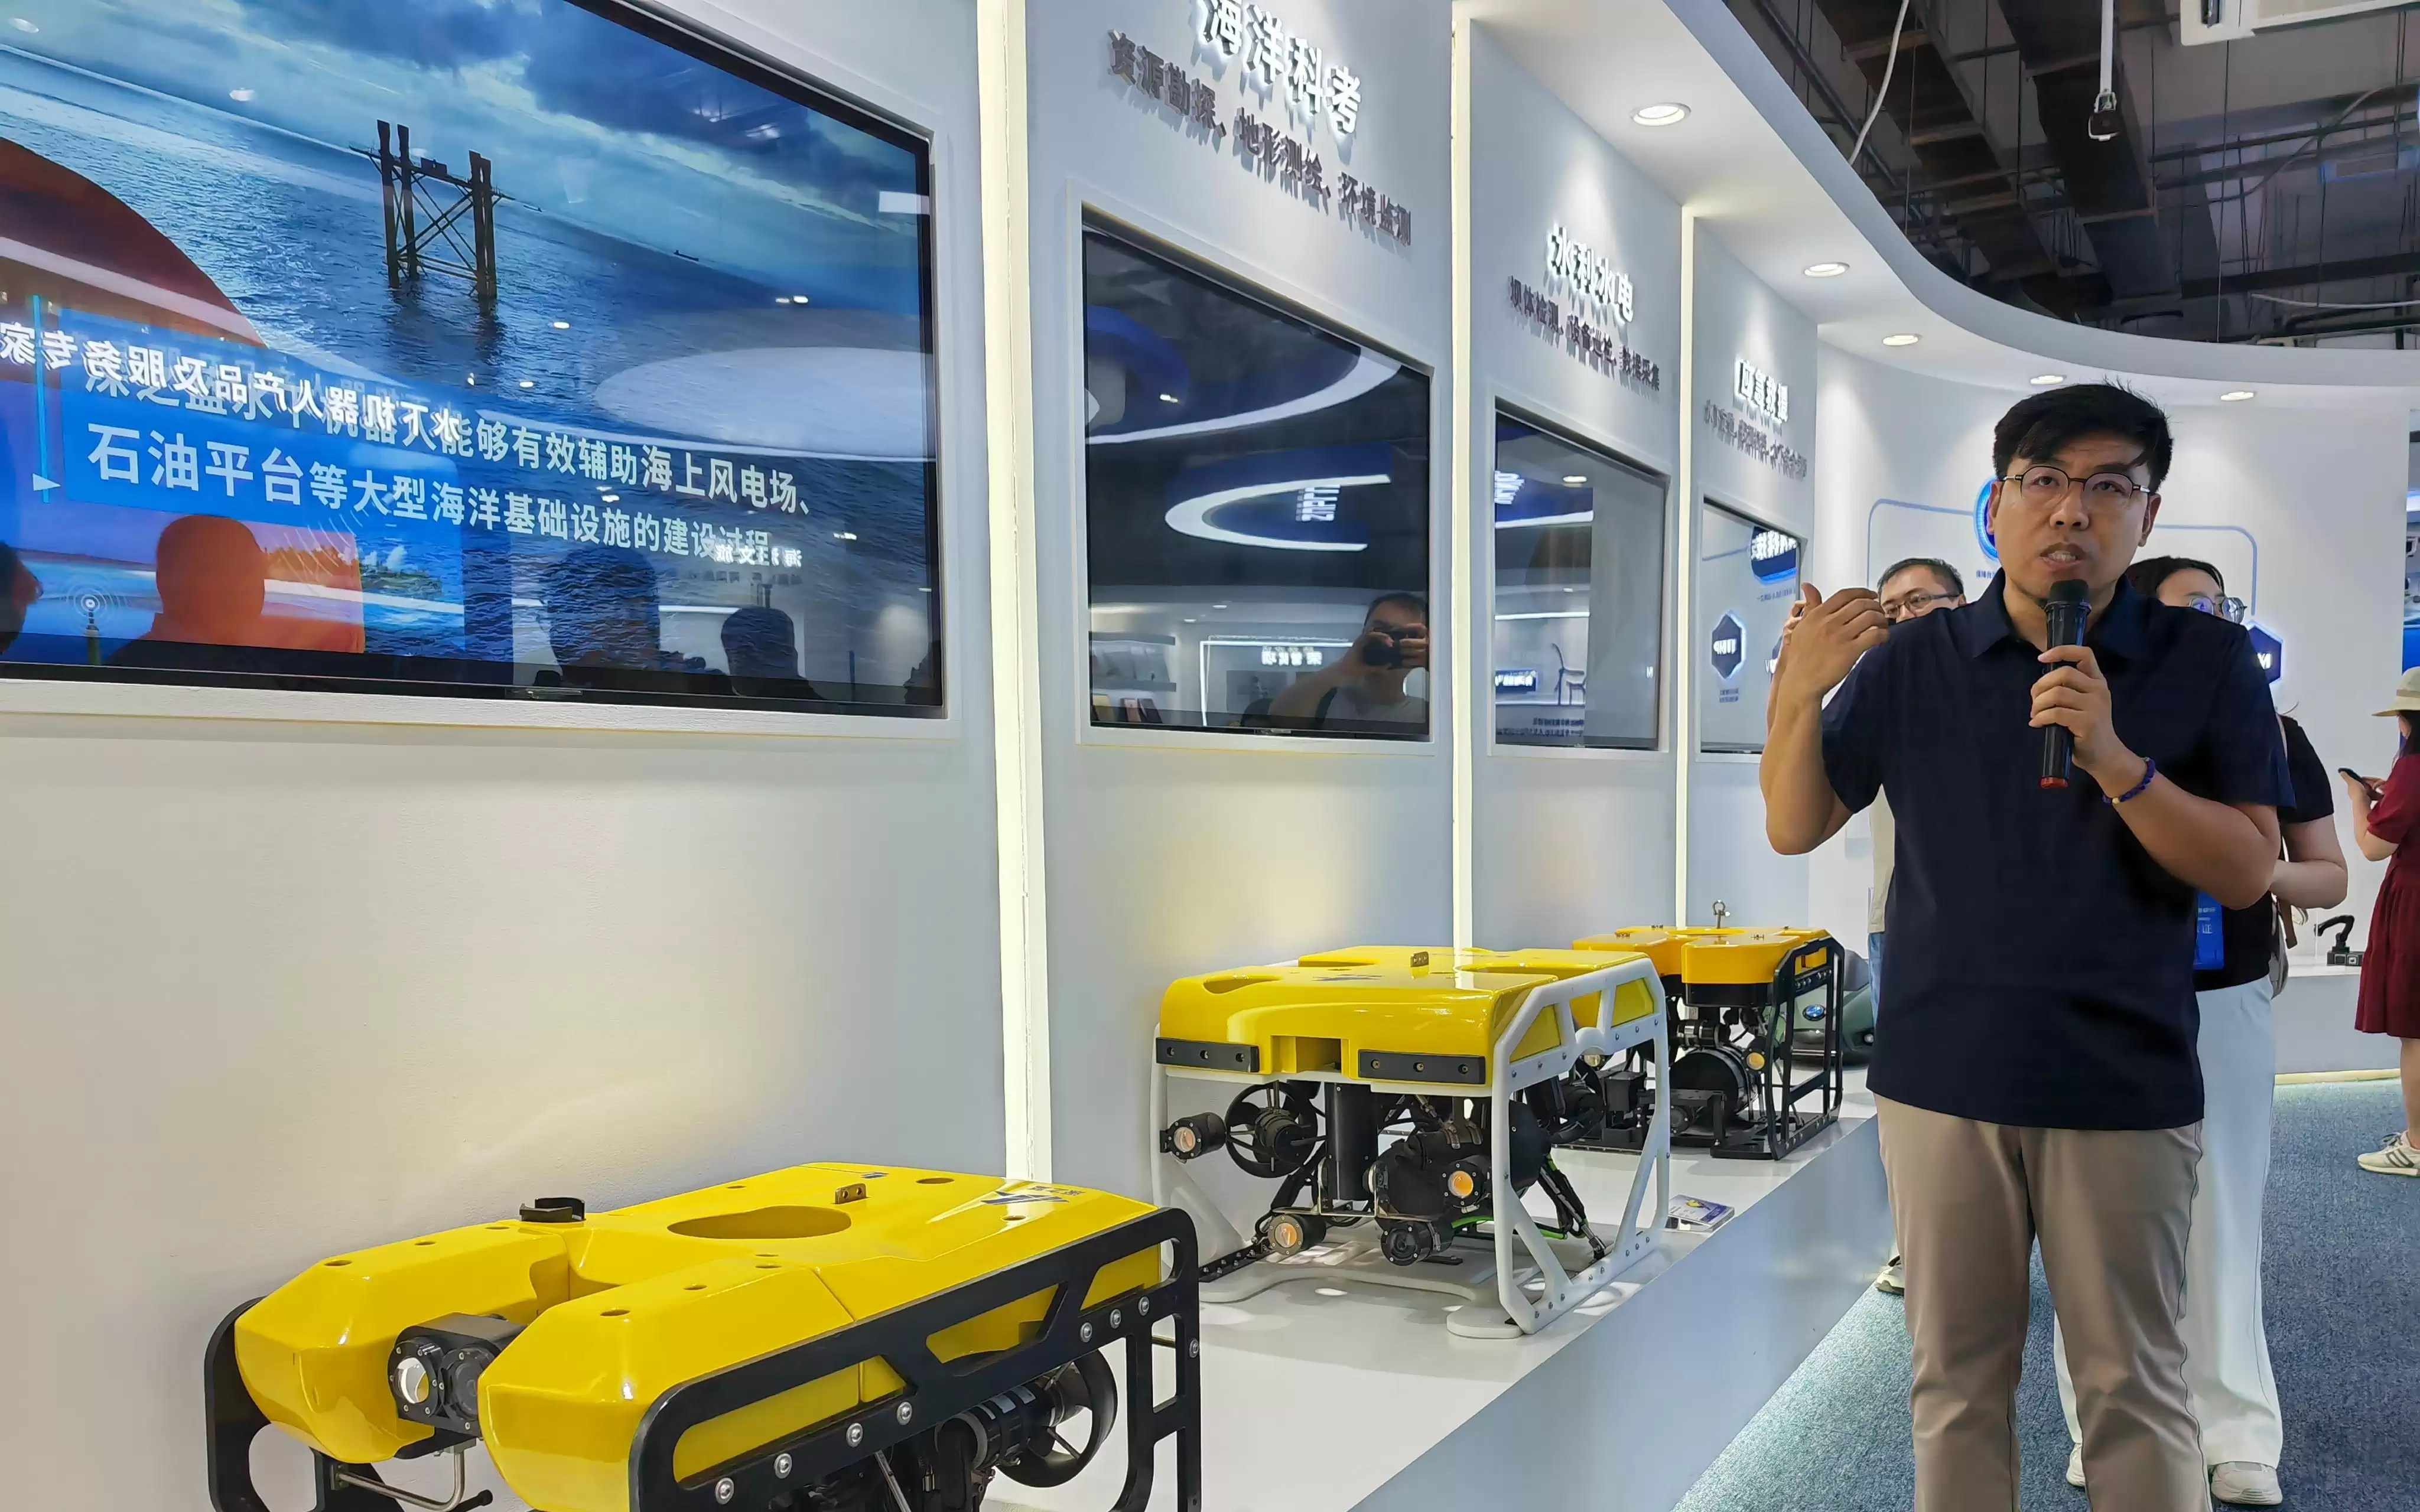
天津机器人产业加速爆发,水下助推器、高速分拣并联机器人及人形取货机器人等应用场景涌现。智能机器人已列重点产业链,前4个月规上企业产值同比增长12.8%,产业生态逐步构建。

国家医保局发布指南,为3D打印、手术机器人、远程手术等辅助操作统一价格立项,按技术精度分类定价,鼓励用于高难度手术。机械臂耗材费用纳入定价,降低患者支出;首次设立远程手术辅助操作费;要求医疗数据及设备日志本地存储并实时上传,否则核减价格。
讯飞星火更新文档中心,提供HTTP与WebSocket两套接口,降低开发接入门槛。HTTP适用于服务端场景,WebSocket支持流式实时交互。文档详列请求地址、鉴权、参数及示例代码,补充上下文传递、报错处理等细节,明确模型参数边界,有效降低试错与评估成本。






Windows 10 是一款微软推出的经典操作系统,拥有硬件兼容性与多任务处理能力。它更偏向把系统状态查看和常用调节动作放在一起,适合需要持续观察和微调设备状态的场景。

极度公式是一款跨平台专业LaTeX公式识别编辑软件,支持OCR公式识别和多平台编辑。和使用说明,避免使用,享受完整功能与稳定支持。做扫描整理、文字提取和表格转换时,它能把识别后的处理步骤接得更顺,资料录入这类场景会省下不少时间。
