

一文聊聊SLAM技术在自动驾驶的应用
定位在自动驾驶中占据着不可替代的地位,而且未来有着可期的发展。目前自动驾驶中的定位都是依赖RTK配合高精地图,这给自动驾驶的落地增加了不少成本与难度。试想一下人类开车,并非需要知道自己的全局高精定位及周围的详细环境,有一条全局导航路径并配合车辆在该路径上的位置,也就足够了,而这里牵涉到的,便是SLAM领域的关键技术。什么是SLAMSLAM(SimultaneousLocalizationandMapping),也称为CML(ConcurrentMappingandLocalization)
定位在自动驾驶中占据着不可替代的地位,而且未来有着可期的发展。目前自动驾驶中的定位都是依赖RTK配合高精地图,这给自动驾驶的落地增加了不少成本与难度。试想一下人类开车,并非需要知道自己的全局高精定位及周围的详细环境,有一条全局导航路径并配合车辆在该路径上的位置,也就足够了,而这里牵涉到的,便是SLAM领域的关键技术。
什么是SLAM
SLAM (Simultaneous Localization and Mapping),也称为CML (Concurrent Mapping and Localization),即时定位与地图构建,或并发建图与定位。问题可以描述为:将一个机器人放入未知环境中的未知位置,是否有办法让机器人一边逐步描绘出此环境完全的地图,同时一边决定机器人应该往哪个方向行进。例如扫地机器人就是一个很典型的SLAM问题,所谓完全的地图(a consistent map)是指不受障碍行进到房间可进入的每个角落。
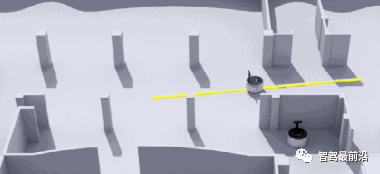
SLAM最早由Smith、Self和Cheeseman于1988年提出。由于其重要的理论与应用价值,被很多学者认为是实现真正全自主移动机器人的关键。
模拟人类来到一个陌生的环境时,为了迅速熟悉环境并完成自己的任务(比如找饭馆,找旅馆),这时应当依次做以下事情:
a.用眼睛观察周围地标如建筑、大树、花坛等,并记住他们的特征(特征提取)
b.在自己的脑海中,根据双目获得的信息,把特征地标在三维地图中重建出来(三维重建)
c.当自己在行走时,不断获取新的特征地标,并且校正自己头脑中的地图模型(bundle adjustment or EKF)
d.根据自己前一段时间行走获得的特征地标,确定自己的位置(trajectory)
e.当无意中走了很长一段路的时候,和脑海中的以往地标进行匹配,看一看是否走回了原路(loop-closure detection)。实际这一步可有可无。以上五步是同时进行的,因此是Simultaneous Localization and Mapping。
激光SLAM与视觉SLAM
目前用在SLAM上的传感器主要分两大类,激光雷达和摄像头。激光雷达有单线多线之分,角分辨率及精度也各有千秋。
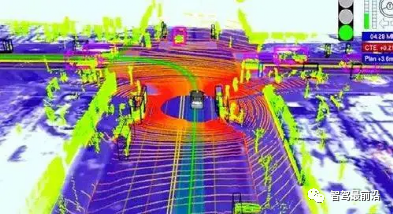
而VSLAM则主要用摄像头来实现,摄像头品种繁多,主要分为单目、双目、单目结构光、双目结构光、ToF几大类。他们的核心都是获取RGB和depth map(深度信息)。由于受制成本的影响,视觉SLAM在近些年变得越来越流行,通过低成本的摄像头进行实时的建图与定位,这里面的技术难度也是非常之大。以ToF(Time of Flight),一种很有前景的深度获取方法为例。
传感器发出经调制的近红外光,遇物体后反射,传感器通过计算光线发射和反射时间差或相位差,来换算被拍摄景物的距离,以产生深度信息。类似于雷达,或者想象一下蝙蝠,softkinetic的DS325采用的就是ToF方案(TI设计的)。但是它的接收器微观结构比较特殊,有2个或者更多快门,测ps级别的时间差,但它的单位像素尺寸通常在100um的尺寸,所以目前分辨率不高。
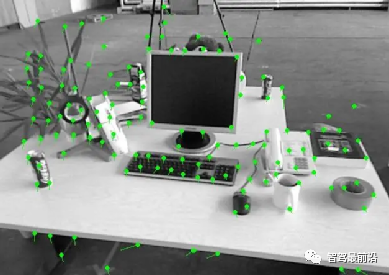
在有了深度图之后呢,SLAM算法就开始工作了,由于Sensor和需求的不同,SLAM的呈现形式略有差异。大致可以分为激光SLAM(也分2D和3D)和视觉SLAM(也分Sparse、semiDense、Dense),但其主要思路大同小异。
SLAM算法实现的要素
SLAM技术非常实用,同时难度也相当大,在时刻需要精确定位的自动驾驶领域,想要完成SLAM落地也是困难重重。一般来说,SLAM算法在实现的时候主要考虑以下4个方面:
1、地图表示问题,比如dense和sparse都是它的不同表达方式,这个需要根据实际场景需求去抉择;
2、信息感知问题,需要考虑如何全面的感知这个环境,RGBD摄像头FOV通常比较小,但激光雷达比较大;
3、数据关联问题,不同的sensor的数据类型、时间戳、坐标系表达方式各有不同,需要统一处理;
4、定位与构图问题,就是指怎么实现位姿估计和建模,这里面涉及到很多数学问题,物理模型建立,状态估计和优化;其他的还有回环检测问题,探索问题(exploration),以及绑架问题(kidnapping)。
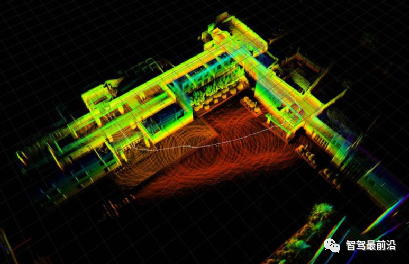
目前比较流行的视觉SLAM框架主要包含前端和后端:
前端
前端相当于VO(视觉里程计),研究帧与帧之间变换关系。
首先提取每帧图像特征点,利用相邻帧图像,进行特征点匹配,然后利用RANSAC去除大噪声,然后进行匹配,得到一个pose信息(位置和姿态),同时可以利用IMU(Inertial measurement unit惯性测量单元)提供的姿态信息进行滤波融合后端则主要是对前端出结果进行优化,利用滤波理论(EKF、UKF、PF)、或者优化理论TORO、G2O进行树或者图的优化。最终得到最优的位姿估计。
后端
后端这边难点比较多,涉及到的数学知识也比较多,总的来说大家已经慢慢抛弃传统的滤波理论走向图优化去了。
因为基于滤波的理论,滤波器稳度增长太快,这对于需要频繁求逆的EKF(扩展卡尔曼滤波器),PF压力很大。
而基于图的SLAM,通常以keyframe(关键帧)为基础,建立多个节点和节点之间的相对变换关系,比如仿射变换矩阵,并不断地进行关键节点的维护,保证图的容量,在保证精度的同时,降低了计算量。
SLAM未来在自动驾驶领域的应用
Slam技术目前已经在多个领域都取得了不错的落地效果与成绩,包括室内的移动机器人,AR场景以及无人机等等。而在自动驾驶领域,SLAM技术却一直未得到太多的重视,一方面由于定位在目前的自动驾驶行业中大多通过RTK来解决,并不会投入过多的资源去进行深入的研究,另一方面也是由于目前技术还不成熟,在自动驾驶这种关乎生命的领域,任何一种新技术都得经过时间的检验才能被接受。
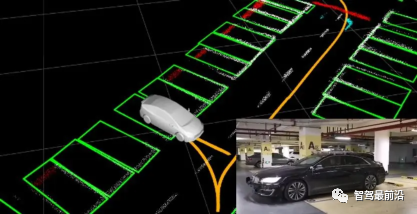
在未来,随着传感器精度的逐渐提升,SLAM也会在自动驾驶领域大显身手,其成本的低昂性,性能的鲁棒性,都将为自动驾驶带来革命性的变化。而随着SLAM技术的逐渐火热,也将有越来越多的定位人才涌进自动驾驶领域,为自动驾驶注入新鲜血液,带来新的技术方向与研究领域。
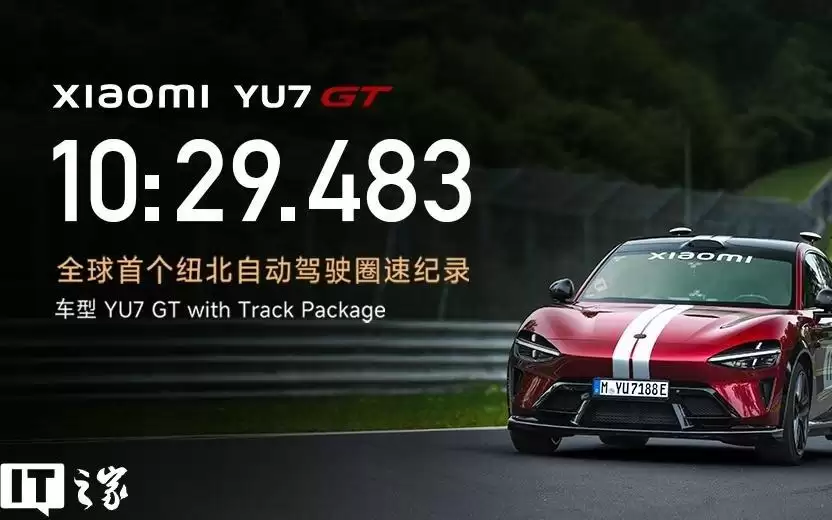
小米YU7GT在纽博格林北环以自动驾驶模式跑出10分29秒483,创全球量产车自动驾驶圈速纪录。胡峥楠表示,这体现小米入局汽车的梦想:电能替代化学能,智能替代人工。纽北因此将小米列为三大顶级合作伙伴之一。该成绩相当于老司机水平,但仅是起点。
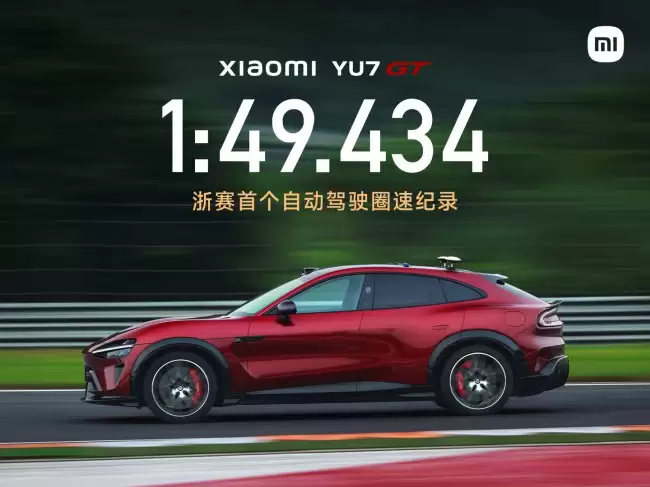
小米YU7GT在浙江国际赛车场以1分49秒434创下自动驾驶圈速纪录,此前于纽博格林北环也取得全球首个自动驾驶圈速成绩。该车最大马力1003匹,零百加速2.92秒,CLTC续航705km,基于897V碳化硅高压平台,全程无人干预。
曹操出行与自动驾驶企业MayMobility达成战略合作,在欧洲探索Robotaxi商业化。双方将联合开展可行性研究,优先在欧洲试点,由曹操出行负责运营,MayMobility提供自动驾驶技术支撑,共同推进无人驾驶出租车服务落地。
由中、欧、英、美、加、日六方牵头的联合国自动驾驶系统全球技术法规获批发布,首次从产品全生命周期明确核心技术指标,将安全管理、试验验证及持续监控纳入制造商义务,提供完整评估方法,使各国自动驾驶车辆拥有统一标准,推动产业化从碎片化走向体系化。
大众与博世在自动驾驶领域合作或告终,因项目进展缓慢、成本压力大且缺乏竞争力。大众计划另寻供应商采购软硬件,目标将技术普及至亲民车型。L3级自动驾驶预计2030年成为新车标准配置。
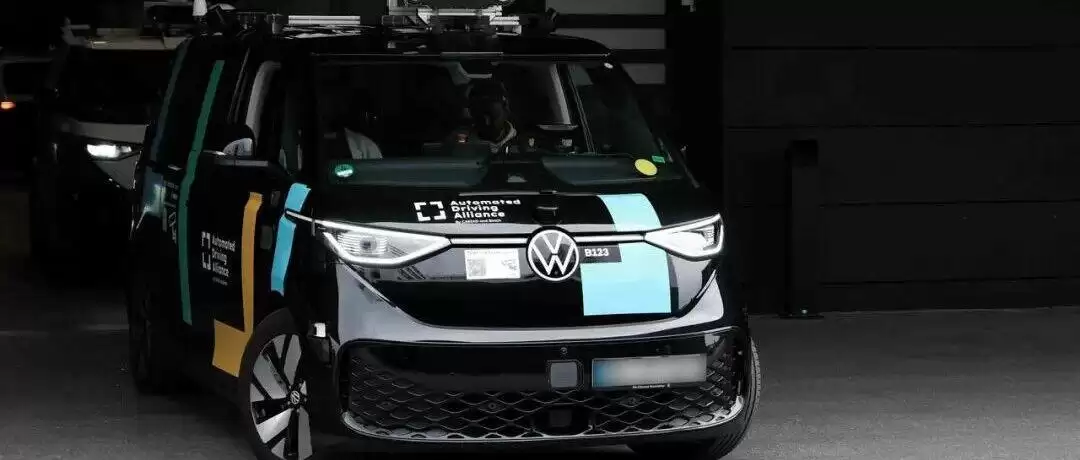
大众集团计划终止与博世在自动驾驶领域的合作,因15亿欧元投入未达预期。同时,大众酝酿激进重组,全球裁员或扩至10万人,并拟中期关停4家德国工厂,方案将于7月提交监事会。
理想汽车调整组织架构,将产品部电动本体团队并入整车研发部门,自动驾驶终端团队并入基座模型研发部门,旨在简化产品决策流程,减少沟通层级,从而提升产品定义效率与协同能力,以应对市场竞争。
全球首个自动驾驶系统全球技术法规由中国牵头制定并发布,明确了核心技术指标与管理要求,为智驾安全落地提供统一规则,助力中国车企降低海外合规成本,推动智能新能源汽车加速全球化进程。





火山引擎是字节跳动旗下企业级云与AI服务平台。聚焦大模型核心能力,依托字节自研豆包多模态大模型,凭借火山方舟一站式平台,提供模型精调、推理部署、智能应用搭建等全链路服务,结合高性能AI算力,助力各行业快速落地大模型数字化与智能化应用。



