

一文详解智能汽车激光雷达技术
激光雷达在自动驾驶应用中主要用来探测道路上的障碍物信息,把数据和信号传递给自动驾驶的大脑,再做出相应的驾驶动作,但室外常见的干扰因素如雨、雾、雪、粉尘、高低温等对激光雷达的识别造成了极大的影响。因此,激光雷达投入实际应用前需要在雨、雾、光、尘等特殊环境中进行大量的测试。在自然环境条件下,所需要的测试场景可遇不可求且无法复现,无法满足激光雷达大量真实环境测试的需求。在此基础上,国家智能网联汽车(长沙)测试区即将打造完成雨、雾、光、尘等典型测试场景,也是目前国内唯一同时具备雨、雾、光、尘等场景的测试区,可满足
激光雷达在自动驾驶应用中主要用来探测道路上的障碍物信息,把数据和信号传递给自动驾驶的大脑,再做出相应的驾驶动作,但室外常见的干扰因素如雨、雾、雪、粉尘、高低温等对激光雷达的识别造成了极大的影响。因此,激光雷达投入实际应用前需要在雨、雾、光、尘等特殊环境中进行大量的测试。在自然环境条件下,所需要的测试场景可遇不可求且无法复现,无法满足激光雷达大量真实环境测试的需求。在此基础上,国家智能网联汽车(长沙)测试区即将打造完成雨、雾、光、尘等典型测试场景,也是目前国内唯一同时具备雨、雾、光、尘等场景的测试区,可满足激光雷达等传感器大批量可复现的真实环境测试需求。
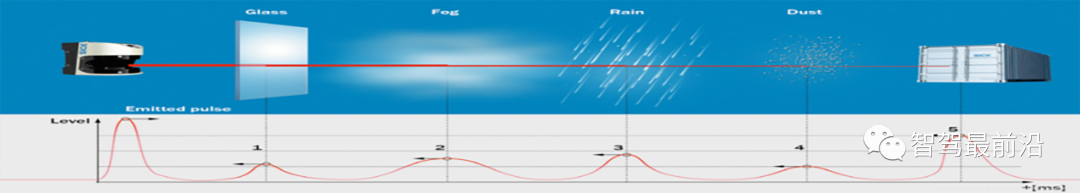
图1 激光雷达受环境的影响
激光雷达(LiDAR)是当前正在改变世界的传感器,它广泛应用于自动驾驶汽车、无人机、自主机器人、火箭等。激光通过测定传感器发射器与目标物体之间的传播距离(Time of Flight,TOF)(如图2所示),分析目标物体表面的反射能量大小、反射波谱的幅度、频率和相位等信息,输出点云,从而呈现出目标物精确的三维结构信息。
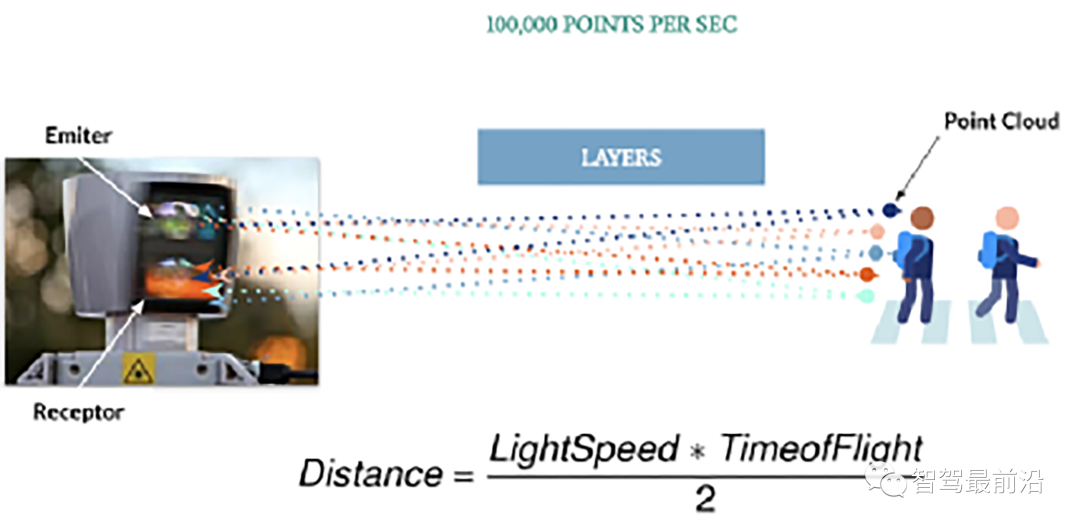
图2 激光雷达测距及点云
激光雷达是由激光发射单元和激光接收单元组成,发射单元的工作方式是向外发射激光束层,层数越多,精度也越高(如图3所示),不过这也意味着传感器尺寸越大。发射单元将激光发射出去后,当激光遇到障碍物会反射,从而被接收器接收,接收器根据每束激光发射和返回的时间,创建一组点云,高质量的激光雷达,每秒最多可以发出200多束激光。
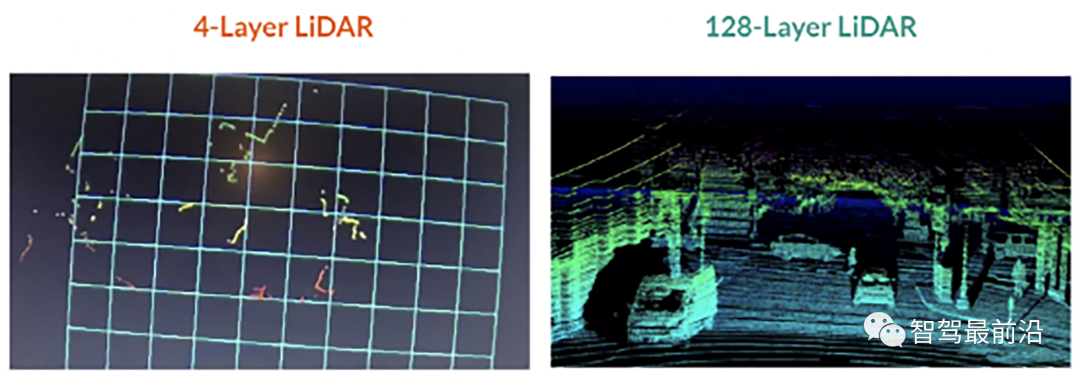
图3 不同激光束形成的激光点云
对于激光的波长,目前主要使用使用波长为905nm和1550nm的激光发射器,波长为1550nm的光线不容易在人眼液体中传输。故1550nm可在保证安全的前提下大大提高发射功率。大功率能得到更远的探测距离,长波长也能提高抗干扰能力。但是1550nm激光需使用InGaAs,目前量产困难。故当前更多使用Si材质量产905nm的LiDAR。通过限制功率和脉冲时间来保证安全性。
01 激光雷达的结构
激光雷达的关键部件按照信号处理的信号链包括控制硬件DSP(数字信号处理器)、激光驱动、激光发射发光二极管、发射光学镜头、接收光学镜头、APD(雪崩光学二极管)、TIA(可变跨导放大器)和探测器,如图4所示。其中除了发射和接收光学镜头外,都是电子部件。随着半导体技术的快速演进,性能逐步提升的同时成本迅速降低。但是光学组件和旋转机械则占具了激光雷达的大部分成本。
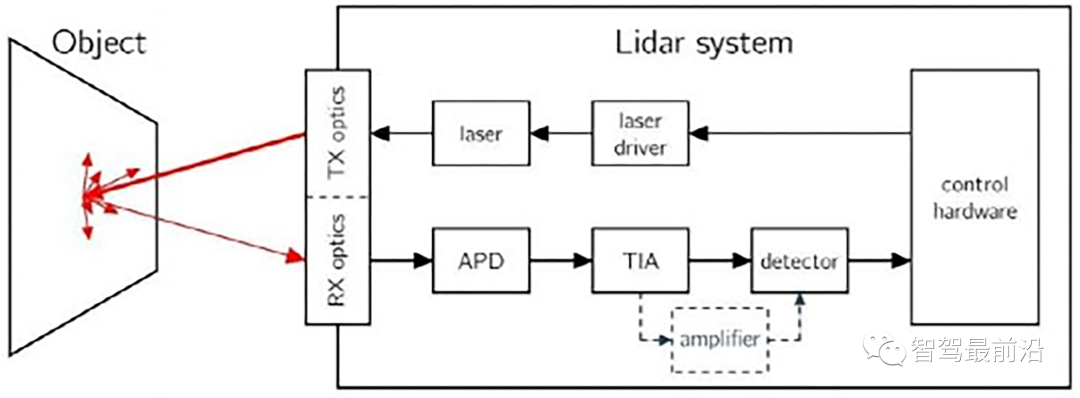
图4 激光雷达的关键部件
02 激光雷达的种类
目前市面上有不同种类的激光雷达,按驱动方式可分为机械式、MEMS、相控阵、泛光面阵式(FLASH)。
机械式
以Velodyne 2007年推出的64线雷达为例。它把64个激光器垂直堆叠在一起,以20rpm速度旋转。简单理解就是通过旋转将激光点变成线,通过64线堆叠将线转化为面,得到点云数据获取3D环境信息。
机械式结构需要复杂的机械结构,同时点云的测量又需要对安装进行精确定位。考虑环境和老化的影响,平均的失效时间仅1000-3000小时,难以达到车厂最低13000小时的要求。且由于LiDAR安装在车顶,民用领域需考虑外界养护的问题,如洗车的影响。因此机械式结构极大的限制了成本和应用推广。
MEMS
MEMS激光雷达利用微电子机械系统的技术驱动旋镜,反射激光束指向不同方向。
固态激光雷达的优点包括了:数据采集速度快,分辨率高,对于温度和振动的适应性强;通过波束控制,探测点(点云)可以任意分布,例如在高速公路主要扫描前方远处,对于侧面稀疏扫描但并不完全忽略,在十字路口加强侧面扫描。而只能匀速旋转的机械式激光雷达是无法执行这种精细操作的。
典型应用有法雷奥SCALA激光雷达。目前应用在奥迪A8(第一款L3级的自动驾驶车辆)。安装在前保险杠位置,使用MEMS技术得到145°的扫描角度,80m的探测距离。
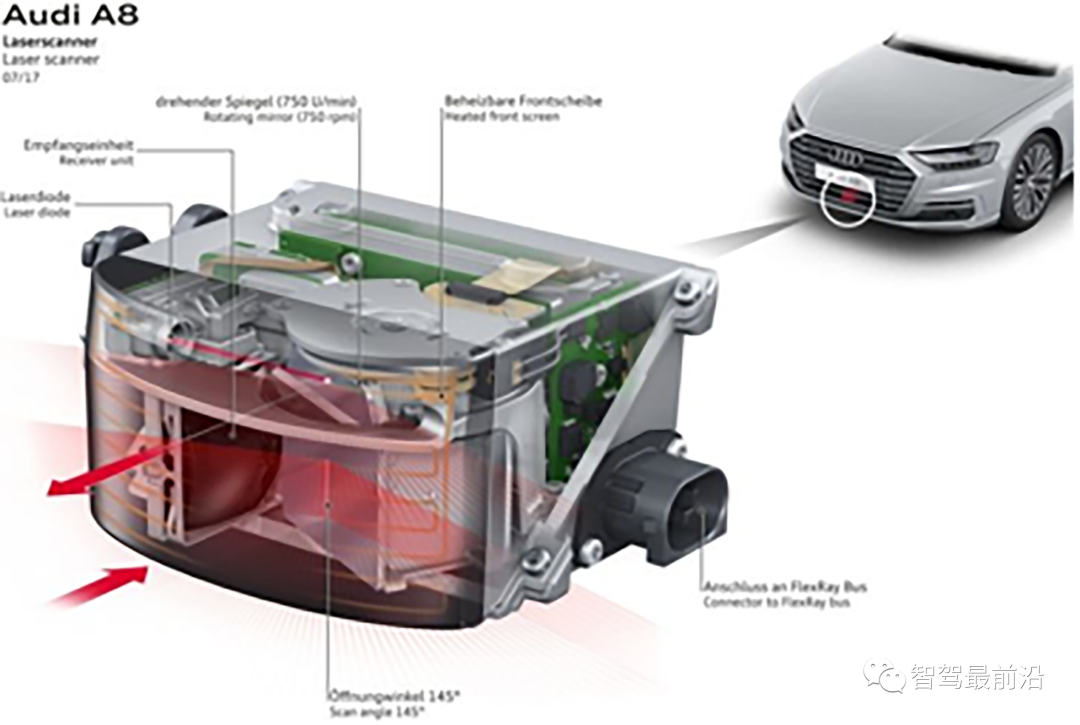
图5 奥迪A8的激光雷达
相控阵(OPA)
原理:主要利用光的干涉原理。可以通过改变不同缝中入射光线的相位差即可改变光栅衍射后中央明纹(主瓣)的位置,如下图所示。
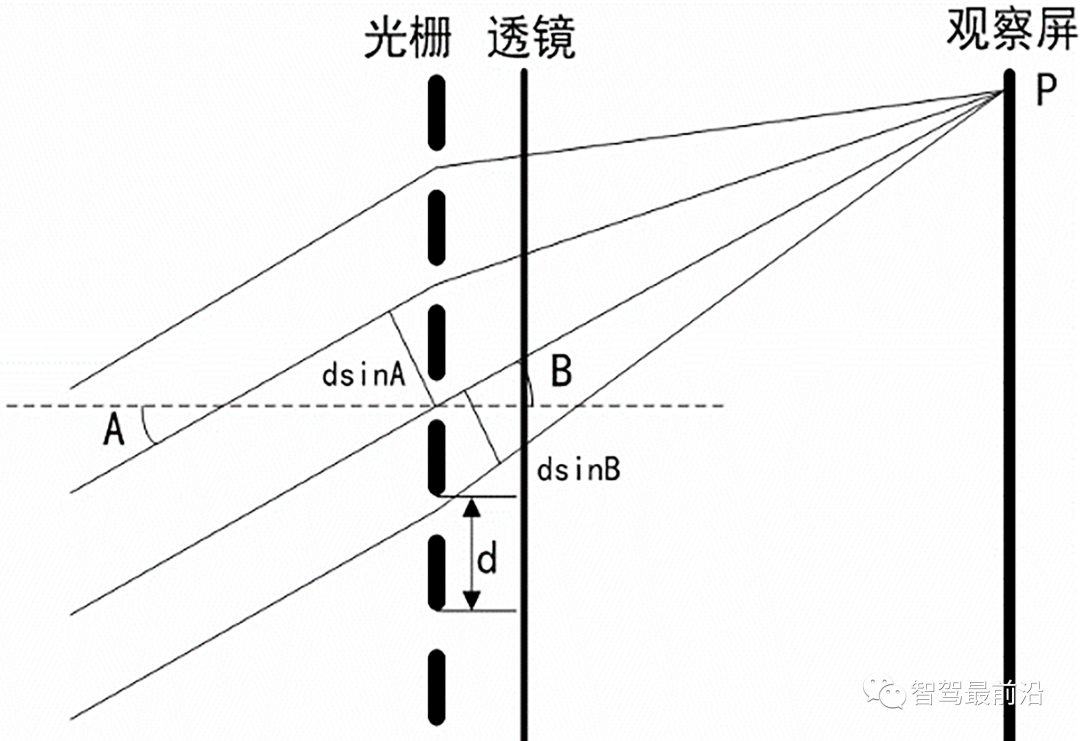
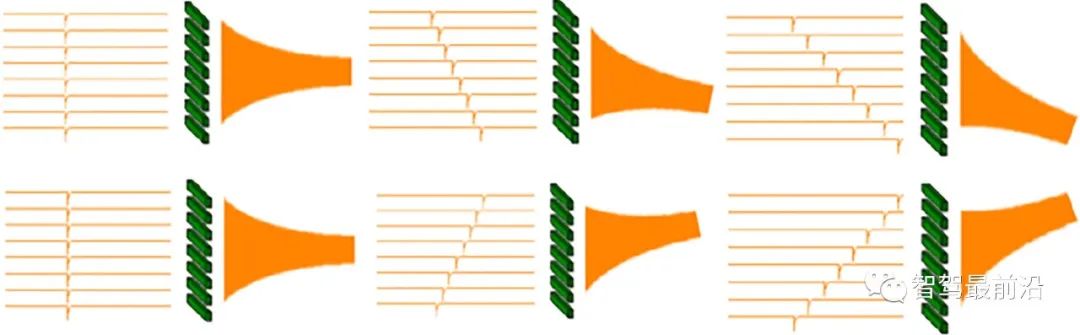
相控阵(OPA)的优缺点
优点:
①结构简单、尺寸小:由于不需要旋转部件,可以大大压缩雷达的结构和尺寸,提高使用寿命,并降低成本。
②标定简单:机械式激光雷达由于光学结构固定,适配不同车辆往往需要精密调节其位置和角度,固态激光雷达可以通过软件进行调节,大大降低了标定的难度。
③扫描速度快:不用受制于机械旋转的速度和精度,光学相控阵的扫描速度取决于所用材料的电子学特性,一般都可以达到MHz量级。
④扫描精度高:光学相控阵的扫描精度取决于控制电信号的精度,可以达到千分之一度量级以上。
⑤可控性好:光学相控阵的光束指向完全由电信号控制,在允许的角度范围内可以做到任意指向,可以在重点区域进行高密度的扫描。
⑥多目标监控:一个相控阵面可以分割为多个小模块,每个模块分开控制即可同时锁定监控多个目标。
缺点:
①扫描角度有限:调节相位最多只能让中央明纹改变约±60°,实际做到360°采集的话一般需要6个。
②旁瓣问题:光栅衍射除了中央明纹外还会形成其他明纹,这一问题会让激光在最大功率方向以外形成旁瓣,分散激光的能量。
③加工难度高:光学相控阵要求阵列单元尺寸必须不大于半个波长,一般目前激光雷达的工作波长均在1微米左右,故阵列单元的尺寸必须不大于500nm。而且阵列密度越高,能量也越集中,这都提高了对加工精度的要求,需要一定的技术突破。
④接收面大、信噪比差:传统机械雷达只需要很小的接收窗口,但固态激光雷达却需要一整个接收面,因此会引入较多的环境光噪声,增加了扫描解析的难度。
泛光面阵式(FLASH)
泛光面阵式的原理类似TOF相机,也就是快闪,它不像MEMS或OPA的方案会去进行扫描,而是短时间直接发射出一大片覆盖探测区域的激光,再以高度灵敏的接收器,来完成对环境周围图像的绘制。它运行起来更像摄像头。激光束会直接向各个方向漫射,因此只要一次快闪就能照亮整个场景。随后,系统会利用微型传感器阵列采集不同方向反射回来的激光束。
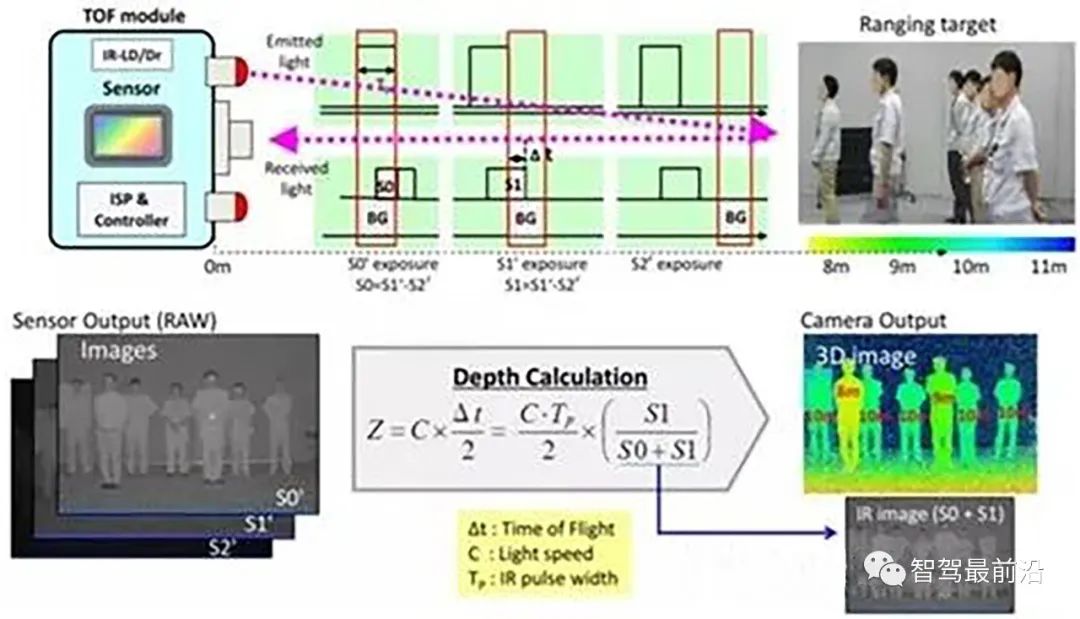
图7 泛光式激光雷达
Flash LiDAR 的一大优势是它能快速记录整个场景,避免了扫描过程中目标或激光雷达移动带来的各种麻烦。当前的发展方向有2个,一种是盖格模式APD的单光子计数型直接对光子计数生成数字图像;一种是传统的CMOS光强模拟采集得到强度图,将强度图转化为距离信息。
03 激光雷达的数据传输
LiDAR由于数据量较大,当前的控制架构中,基本采用将每个光点的原始数据发回到中央控制器处理,所以通常会采用FlexRay或以太网此类高带宽的网络进行通讯。如法雷奥的SCALA在1代采用Flexray,2代则开始使用以太网。
LiDAR 通常从硬件层面支持授时,通常会提供支持三种时间同步接口。
1) IEEE 15882008同步,遵循精确时间协议,通过以太网对测量以及系统控制实现精确的时钟同步。
2) 脉冲同步(PPS),脉冲同步通过同步信号线实现数据同步。
3) GPS同步(PPS+UTC),通过同步信号线和UTC时间(GPS时间)实现数据同步。
以目前最普遍的旋转式激光雷达的数据为例,其数据为10hz,即LiDAR在0.1s时间内转一圈,并将硬件得到的数据按照不同角度切成不同的packet,而每一个packet包含了当前扇区所有点的数据,包含每个点的时间戳,每个点的xyz数据,每个点的发射强度,每个点来自的激光发射机的id等信息。而如最新的Livox Horizon激光雷达,也包含了多回波信息及噪点信息。
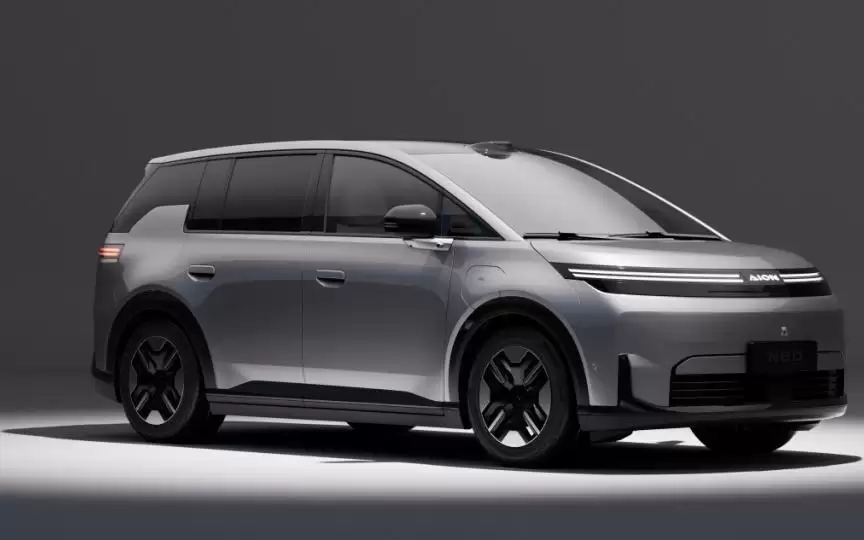
2026年上半年,组合驾驶辅助功能新车渗透率达70%,30万级智驾配置加速下探至10万级市场。埃安N60上市两月销量破万,在10-15万级纯电SUV激光雷达智驾细分市场占据73.3%份额,其全系标配128项配置,以L4级同源算法实现高阶智驾平权。
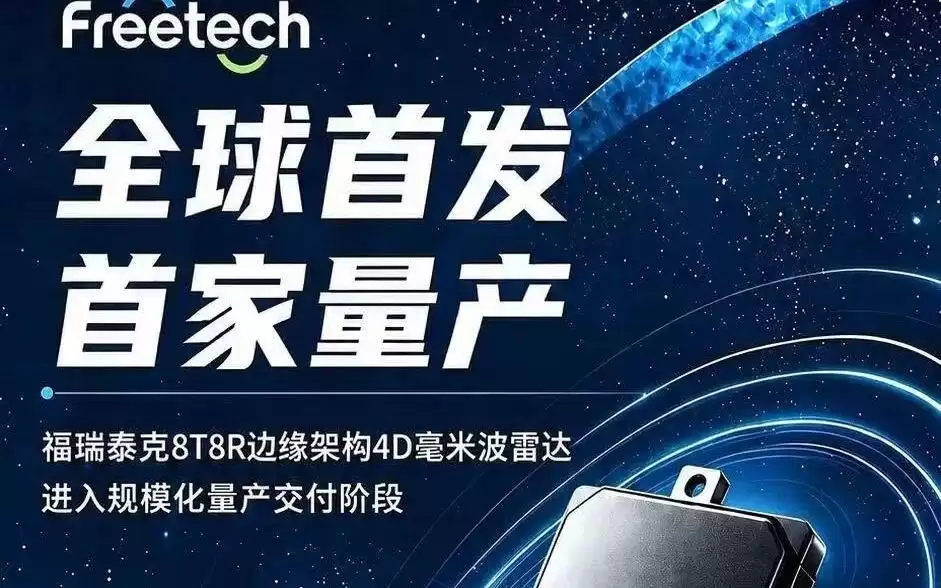
福瑞泰克宣布全球首发量产8T8R边缘架构4D成像毫米波雷达FVR60,与英飞凌合作,探测距离达350米,水平角分辨率0.9°,俯仰角分辨率1.2%,各项指标全面超越国标。后续还将推出卫星雷达及超大天线阵列产品。
近日,我国航天与能源基建领域传来一则重磅消息:首颗能源工程专用卫星“电建一号”成功发射,顺利进入预定轨道。这标志着我国在重大基础设施的“天基监测”能力上,迈出了关键一步。 这颗卫星由中国电力建设集团有限公司所属的成都院牵头,联合中国地质大学(武汉)及天仪空间科技股份有限公司共同打造。它的特别之处在于
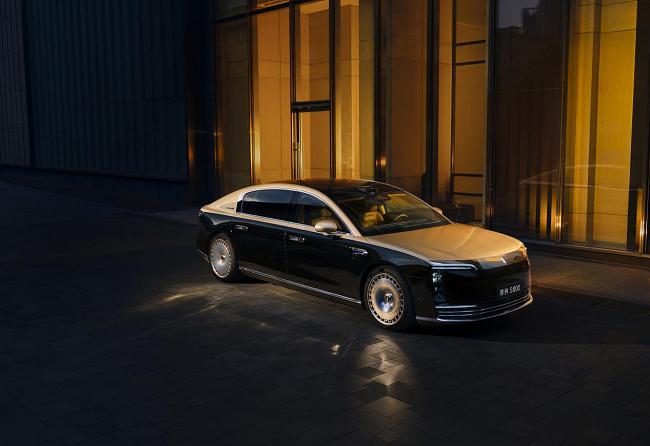
在自动驾驶步入攻坚阶段的2026年,算力竞赛已逐渐走向平台化与标准化,产业竞争的焦点正悄然转向感知能力的维度跃迁。据内部消息人士透露,鸿蒙智行即将启动一轮关键性技术升级,其中最具突破性的亮点,当属全新一代激光雷达的正式登场。事实上,激光雷达性能的跨越式进步具有深远战略价值。当部分车企仍在纯视觉方案与多传感器融合路径之间反复权衡时,业内普遍研判,鸿蒙智行正通过强化底层感知硬件,为全场景高阶智能驾驶打造更牢靠的三维物理世界建模根基。有接近项目的消息源进一步指出,这项有望重新定义行业技术边界的前沿成果,或将率先
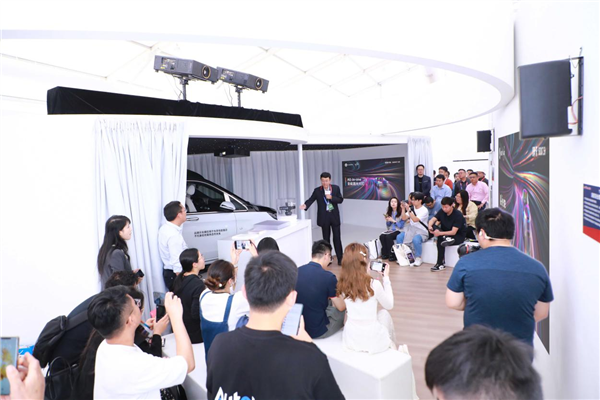
4月27日消息,在盛大的2024北京车展上,光峰科技惊艳亮相,推出了全球首款创新性的ALL-in-ONE全能激光大灯。这款独特的激光大灯在全球范围内内置独树一帜,因为它不仅具备远光ADB大灯的功能,还融合了可变色温大灯,甚至能兼容雾灯模式,更融合了远光照明、地面信息显示以及汽车影院等多重功能。如此丰富的功能被巧妙地集成在一个小巧的车灯模组内,实现了以往需要多个模组才能完成的复杂功能,从而全面满足了照明、显示、安全以及娱乐等多重需求。基于小编了解,这种高度集成化的设计理念不仅仅显著降低了整个系统的功耗和体积
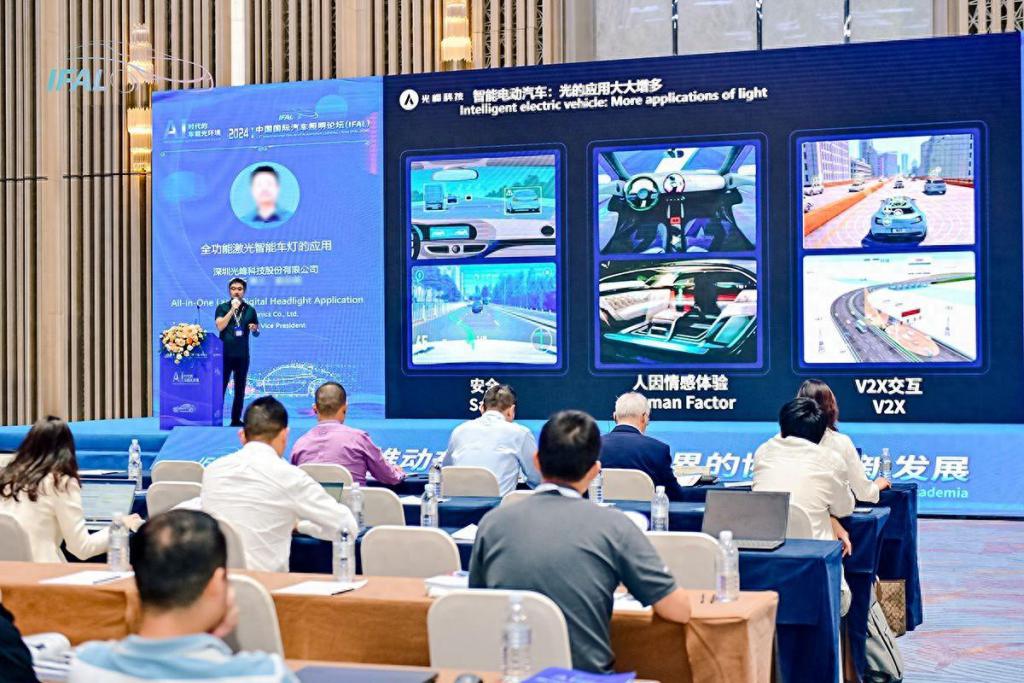
10月16日~18日,第十二届中国国际汽车照明论坛(IFAL)在上海举行。IFAL是全球汽车照明产学研的交流平台,汇聚业界精英,共同探讨汽车照明与视觉科技领域的前沿话题和科研成果,其学术性和专业性备受国内外专家赞誉。科创板首批上市企业光峰科技(688007.SH)受邀参会,车载产品总监李士杰在会上发表了题为《全功能激光智能车灯的应用》的演讲,介绍原创ALPD半导体激光光源技术在汽车照明领域的应用优势,并就公司此前发布的全球首款ALL-in-ONE全能激光大灯的市场应用做进一步的解读。1.本次论坛以“AI时
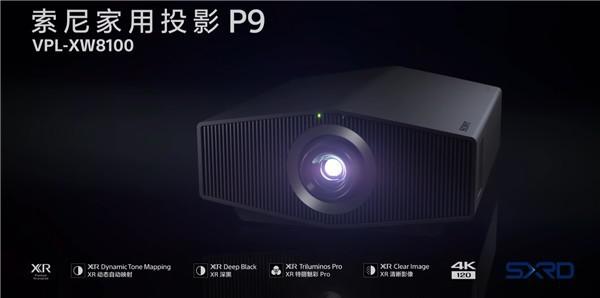
索尼家用投影机P9,定价19.9999万元,近日面向中国市场正式发布,这是一款全新原生4K激光投影产品。该设备预计将于2024年11月中旬与消费者见面,建议零售价199,999元。1.P9搭载专为投影机设计的XR图像处理器,该处理器优化自索尼BRAVIA电视中的XR处理器。P9支持XR动态自动映射、XR深黑、XR特丽魅彩Pro、XR清晰影像等图像处理技术,提供专业级电影观看体验。XR动态自动映射逐帧分析峰值亮度,实现色调映射,提升图像层次、亮度和色彩。兼容Control4、Crestron、Savant、
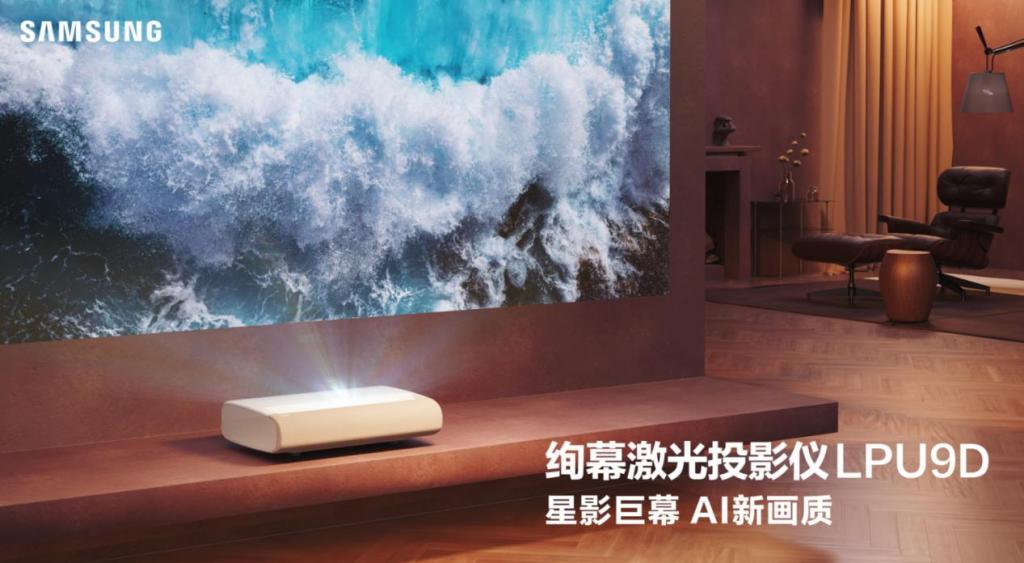
8月18日,三星"六感之神"电视战略发布会成功举行,开启唤醒六感的"神愈"之旅,并重磅推出全新升级的三星绚幕激光投影仪新品LPU9D与LPU7D。当前,家庭娱乐正经历着深刻变革,大屏化观影趋势愈发显著。三星绚幕激光投影仪新品凭借卓越的音画表现、智慧的娱乐系统、匠心独运的优雅设计以及灵活的使用方式,重新定义了家庭观影体验,更精准捕捉了市场对于大尺寸、高画质视听设备日益增长的需求,为追求极致沉浸感的消费者提供了前所未有的视觉盛宴,彰显了品牌对于未来智能生活场景的深刻理解与前瞻布局。AI赋能打造130英寸视听盛
一个可以自动分析PDF、网页、海报、Excel图表内容的大模型,对于打工人来说简直不要太方便。上海AILab,香港中文大学等研究机构提出的InternLM-XComposer2-4KHD(简写为IXC2-4KHD)模型让这成为了现实。相比于其他多模态大模型不超过1500x1500的分辨率限制,该工作将多模态大模型的最大输入图像提升到超过4K(3840x1600)分辨率,并支持任意长宽比和336像素~4K动态分辨率变化。发布三天,该模型就登顶HuggingFace视觉问答模型热度榜单第一。轻松拿捏4K图像理
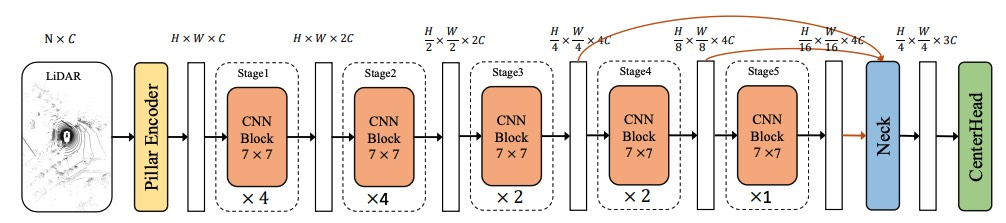
写在前面&&笔者的个人理解在自动驾驶领域,一辆自动驾驶汽车通常配备多种传感器,例如激光雷达传感器用于采集点云数据,相机传感器用于采集图像数据等。由于激光雷达传感器能够更准确地获取待检测物体的几何和位置信息,因此基于点云的感知算法模型得以迅速迭代和发展。目前,基于点云的感知算法主要分为以下两大类一类是基于Voxel-based的感知算法,如经典的SECOND、VoxelNet等算法。Voxel-based的算法模型首先会将输入的点云数据转换成3D的体素结构表示,然后利用3D的卷积算法模型实现后续的特征提取,





火山引擎是字节跳动旗下企业级云与AI服务平台。聚焦大模型核心能力,依托字节自研豆包多模态大模型,凭借火山方舟一站式平台,提供模型精调、推理部署、智能应用搭建等全链路服务,结合高性能AI算力,助力各行业快速落地大模型数字化与智能化应用。



