

Meta 最新触觉机械手登 Science 子刊封面,操作未知物体精度最高提升 94%
现在,随便丢给机械手一个陌生物体,它都可以像人类一样轻松拿捏了——除了苹果,罐头、乐高积木、大象玩偶、骰子,都不在话下:这就是来自MetaFAIR团队最新的NeuralFeels技术,通过融合触觉和视觉,机械手可以更精确地操作未知物体,精度最高提升了94%!这项研究还登上了ScienceRobotics的封面,团队同时也公开了包含70个实验的新测试基准FeelSight。如何让机械手精确操作未知物体?让机械手拿取常见的魔方、水果等早已是基操,但如何让机器人更好地操作未知物体一直是一个研究难题。一个重要原因
现在,随便丢给机械手一个陌生物体,它都可以像人类一样轻松拿捏了——
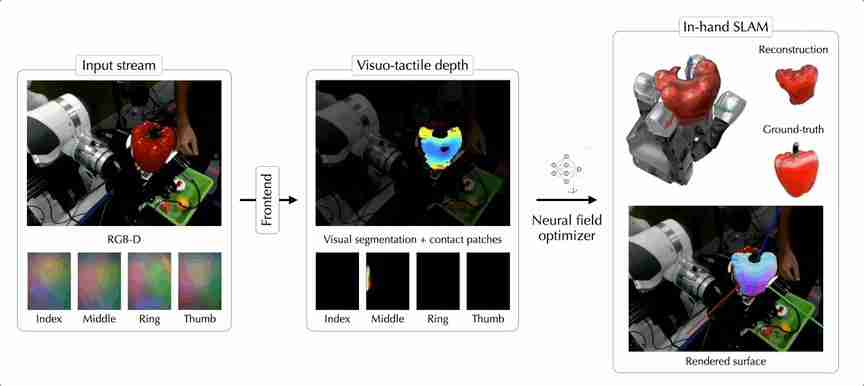
除了苹果,罐头、乐高积木、大象玩偶、骰子,都不在话下:

这就是来自Meta FAIR团队最新的NeuralFeels技术,通过融合触觉和视觉,机械手可以更精确地操作未知物体,精度最高提升了 94%!
这项研究还登上了Science Robotics的封面,团队同时也公开了包含 70 个实验的新测试基准FeelSight。
如何让机械手精确操作未知物体?
让机械手拿取常见的魔方、水果等早已是基操,但如何让机器人更好地操作未知物体一直是一个研究难题。
一个重要原因是目前的机械手训练都太过于依靠视觉,并且仅限于操作已知的先验物体,而现实中很多时候物体都会受到视觉遮挡,导致训练往往进步缓慢。
对此,团队研发出一种名为 NeuralFeels 的创新技术,为机器人在复杂环境中的物体感知与操作带来了新的突破。
这究竟是怎么做到的呢?让我们来一起看一下技术细节——
融合了触觉的多模态感知
NeuralFeels 技术的创新之处在于结合了视觉和触觉,通过多模态融合的方式,让机器手能够对未知物体持续进行 3D 建模,更精确地估计手持操作中物体的姿态和形状。
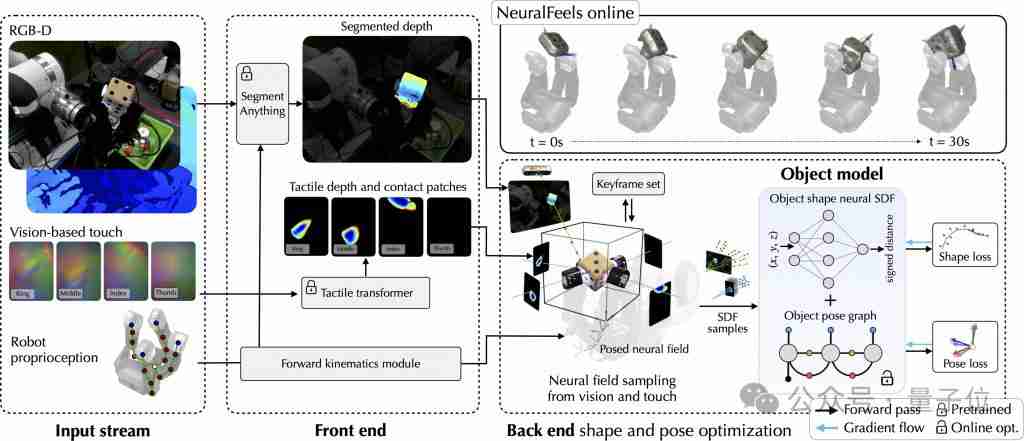
具体的处理流程如下图所示,前端实现了视觉和触觉的鲁棒分割和深度预测,而后端将此信息结合成一个神经场,同时通过体积采样进一步优化姿态。
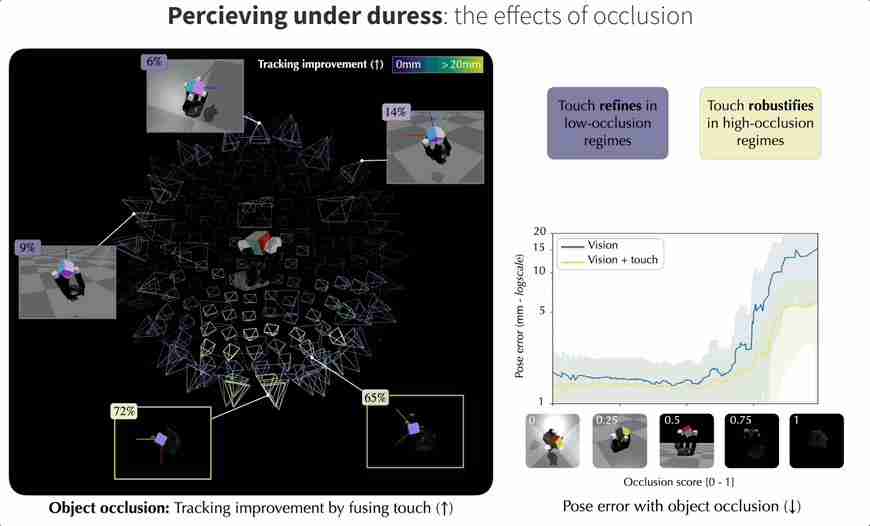
而在遮挡视角下,视觉与触觉融合有助于提高跟踪性能,还可以从无遮挡的局部视角进行跟踪。团队在摄像机视角的球面上量化了这些收益。
从下图中可以观察到,当视觉严重遮挡时,触觉的作用更大,而在几乎没有遮挡时,触觉会发挥微调作用。
前端深度学习策略
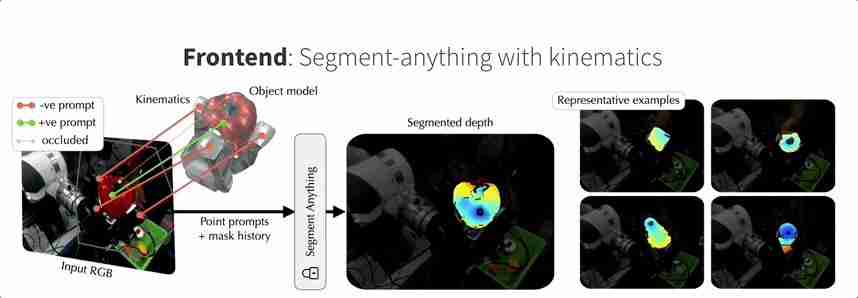
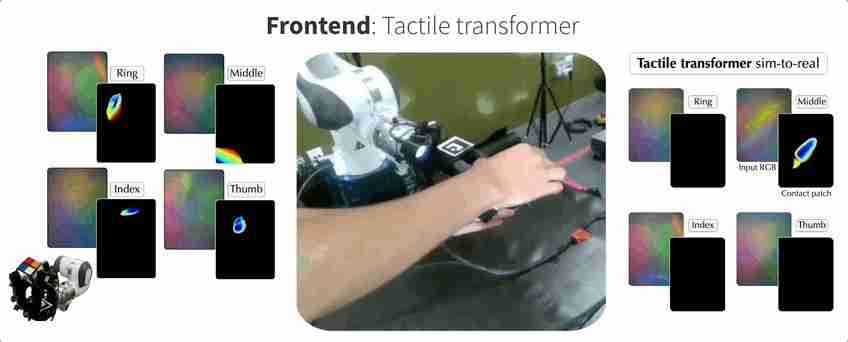
首先来看看 NeuralFeels 技术的前端(Front end),它采用了基于深度学习的分割策略和触觉 Transformer,可以精确提取目标对象深度。
用运动学分割一切
神经优化非常依赖分割对象的输入深度,所以团队将前端设计成能够从视觉中鲁棒地提取对象深度的形式。深度在 RGB-D 相机中是现成的,但为了应对严重遮挡的问题,团队还引入了一种基于强大视觉基础模型的动力学感知分割策略。
触觉 Transformer
最近有研究表明,在自然图像中使用 ViT 进行密集深度预测更有效,于是团队提出了一种触觉 Transformer,用于通过视觉触觉预测接触深度,这个 Transformer 完全在模拟中训练,可在多个真实世界的 DIGIT 传感器上通用。机械手可以用嵌入式摄像头直接感知发光的胶垫,通过监督学习获得接触深度。
后端姿势优化
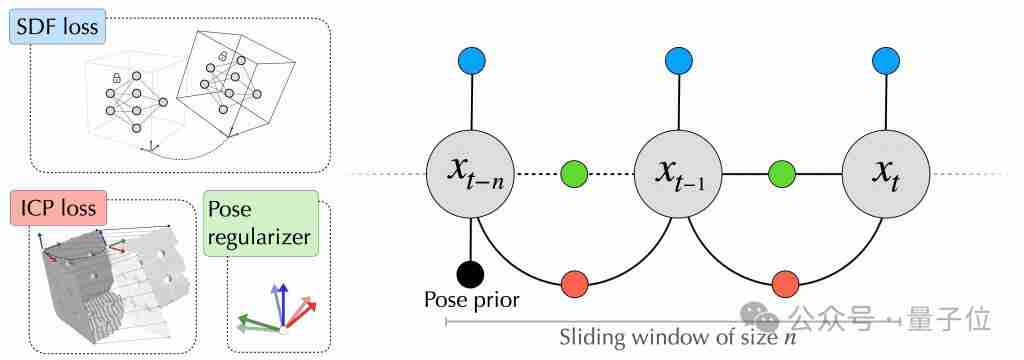
NeuralFeels 的后端(Back end)部分通过使用 Theseus 中的自定义测量因子,将前端的中间输出转化为非线性最小二乘问题进行优化。
形状和姿态优化器
后端模块从前端模块得到中间输出,并在线构对象模型。这个过程将交替使用来自视觉 - 触觉深度流的样本进行地图和姿态优化步骤。在本研究的地图优化器中,即时 NGP 模型的权重可以完全描述物体的 3D 几何结构。
神经 SLAM
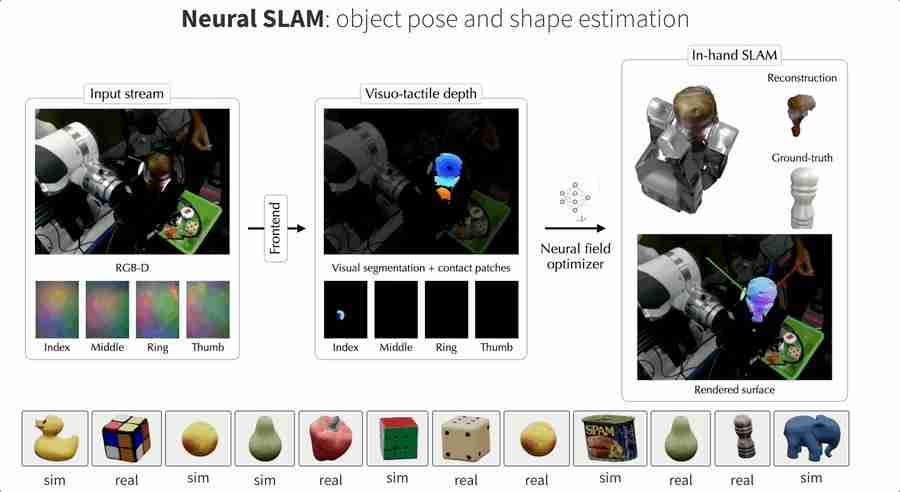
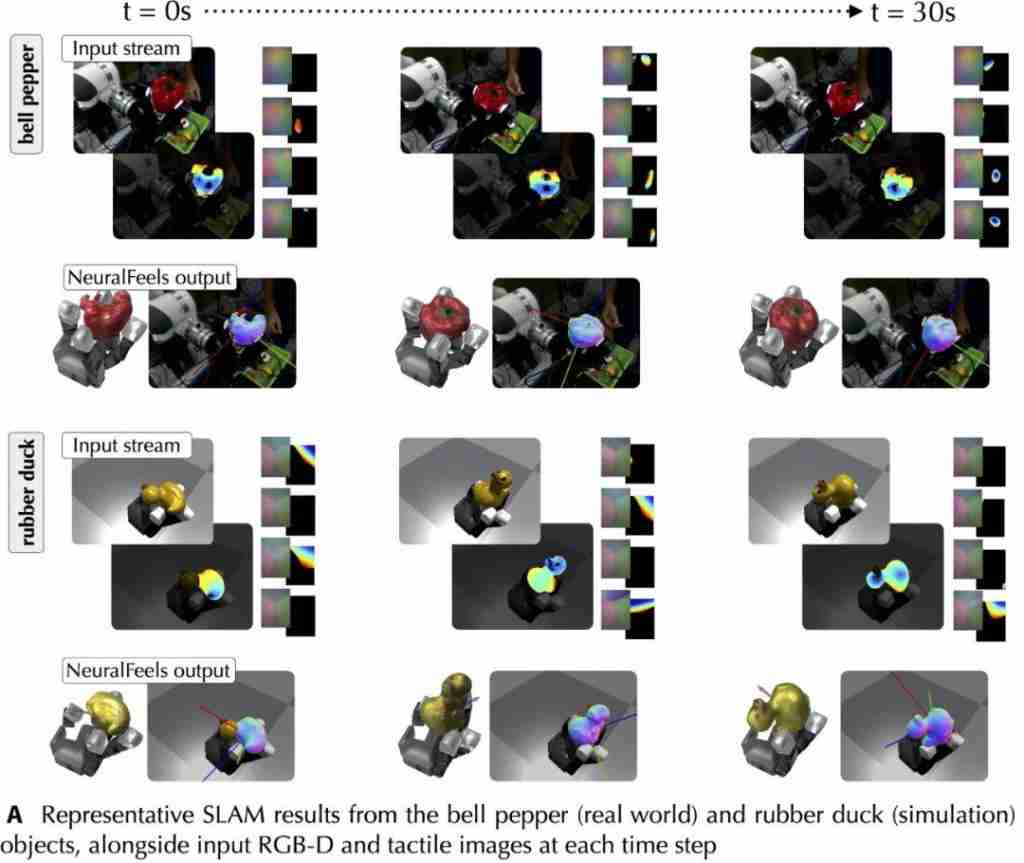
在现实世界和模拟中,团队构建了一个不断演进的神经 SDF,它整合了视觉和触觉,并可以同时跟踪物体。下图展示了对应的 RGB-D 和触觉图像的输入流,以及相应的姿态重建。
神经跟踪:给定形状的对象姿态估计
当目标对象存在对应的 CAD 模型时,NeuralFeels 可以实现优秀的多模态姿态跟踪能力。此时目标对象的 SDF 模型是预先计算的,NeuralFeels 会冻结神经场的权重,仅使用前端估计进行视觉 - 触觉跟踪。
NeuralFeels 大大提升了机械手性能
为了评估 NeuralFeels 技术的性能,研究团队在模拟和真实世界环境中进行了多次实验,涉及 14 种不同物体,相关测试集 FeelSight 也已发布!
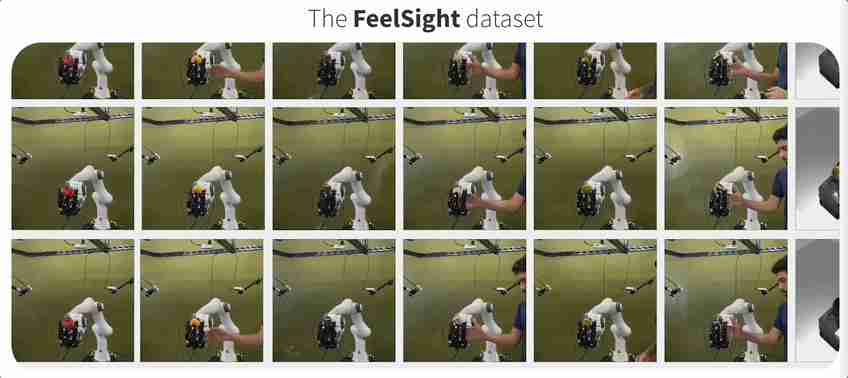
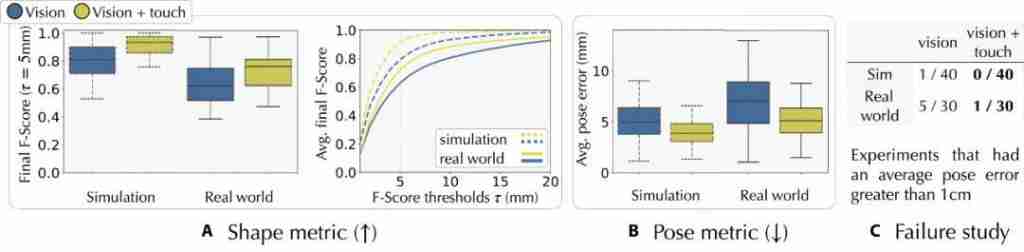
实验中使用了多种评估指标,包括用于评估姿势跟踪误差的对称平均欧几里得距离(ADD-S),以及用于衡量形状重建精度和完整性的 F 分数等。
结果非常令人惊喜,NeuralFeels 技术在以下 3 个方面都有非常出色的表现:
1. 物体重建精度大幅提升
在物体重建方面,研究发现结合触觉信息后,表面重建精度在模拟环境中平均提高了 15.3%,在真实世界中提高了 14.6%。
最终重建结果在模拟环境中的中位误差为 2.1 毫米,真实世界中为 3.9 毫米。这表明 NeuralFeels 技术能够有效地利用触觉信息补充视觉信息,更准确地重建物体形状。
2. 物体姿态跟踪更加精准
在物体姿态跟踪方面,NeuralFeels 技术相比仅使用视觉信息的基线方法有显著改进。
在模拟环境中,姿态跟踪精度提高了 21.3%,真实世界中提高了 26.6%。
在已知物体形状的姿态跟踪实验中,即使存在不精确的视觉分割和稀疏的触摸信号,该技术也能实现低误差的姿态跟踪,平均姿态误差可降至 2 毫米左右。
并且,触觉信息在降低平均姿态误差方面发挥了重要作用,在模拟环境中可使误差降低 22.29%,在真实世界中降低 3.9%。
3. 应对复杂场景表现出色
在面对严重遮挡和视觉深度噪声等具有挑战性的场景时,NeuralFeels 技术同样表现非常出色。
在模拟的 200 个不同相机视角的遮挡实验中,平均跟踪性能提升 21.2%,在严重遮挡情况下提升幅度可达94.1%!
在视觉深度噪声模拟实验中,随着噪声增加,融合触觉信息能有效降低误差分布,使机器人在视觉信息不理想的情况下仍能准确跟踪物体姿态。
研究意义
NeuralFeels 技术的创新之处在于它融合了多模态数据、并结合了在线神经场,这些技术让机器人能够在操作未知物体时实现更准确的姿态跟踪和形状重建。
而且,与复杂的传感器相比,团队使用空间感知组合所需的硬件更少,也比端到端感知方法更容易解释。
尽管目前在一些方面仍存在改进空间,如在长期跟踪中由于缺乏闭环检测可能导致小误差累积,但对于提升机械手操作精度的效果非常显著,
未来,研究人员计划进一步优化技术,例如通过基于特征的前端获取更粗略的初始化,加入长期闭环检测以减少姿态误差的累积,通过控制神经 SLAM 的输出进行通用灵巧性研究等。
这样一来,家庭、仓库和制造业等复杂环境中作业的机器人的性能都有可能得到极大的提升了!
参考资料:
[ 1 ] https://www.science.org/doi/10.1126/scirobotics.adl0628
[ 2 ] https://suddhu.github.io/neural-feels/
网络操作系统大观:四大主流家族的演进与特性 1、Windows家族:从桌面到网络的持续进化 提到网络操作系统,Windows家族是绕不开的重量级选手。一路走来,这个系列的变化可谓巨大。从16位、32位再到64位的技术基石变迁,版本更迭的轨迹清晰可见:从最初的Windows 1.0,到后来成为一代人记
在UNIX系统中赋予普通用户安全的关机权限 在UNIX系统里,关机操作通常被划归为超级用户的核心权限之一,这很好理解,毕竟这关系到整个系统的生死。不过,在实际的运维场景中,我们常常会遇到一个矛盾的需求:既希望普通用户能执行关机操作(比如在公共机房的终端机旁),又必须严格限制他们获得任何其他超级权限。
2025年CVPR会议:首届具身智能通用机器人操作研讨会及挑战赛(GRAIL)全球顶级计算机视觉与人工智能会议CVPR将于2025年6月11日至15日在美国田纳西州举行。届时,INRIA、华盛顿大学、MBZUAI等顶尖机构将联合举办首届具身智能通用机器人操作研讨会和挑战赛(GRAIL)。该研讨会旨在攻克机器人操作的通用性难题,推动通用机器人技术发展。研讨会亮点:聚焦挑战:真实世界机器人操作面临诸多挑战,例如处理多样化物体、适应不同场景变化以及执行未知任务。GRAIL研讨会将汇聚计算机视觉、
无邀请码,就能轻松入手!北大校友推出的号称"最强通用Agent"的Fairies(中文名“仙女”),具备执行深度研究、代码编写、邮件发送等多达1000项功能的能力。编辑部的同事初次使用便忍不住赞叹。启动Fairies后,它支持自主挑选GPT4.1、Gemini2.5Pro、Claude4等多款模型,而且全是最新的版本。官方已展示了几个实用性很强的例子。例如帮推荐一款适合工作的Mac电脑,需兼顾便携性、可连接多显示器、支持视频创作与编辑等功能。不久后,Fairies不仅在对话框
强化学习(RL)结合真实搜索引擎可以显著提升大模型的检索和推理能力。然而,这一方法面临两大挑战:搜索引擎返回的文档质量不稳定,导致训练过程中的噪音和不稳定性;RL训练需要频繁部署,产生大量API开销,限制了可扩展性。针对这些问题,阿里通义实验室推出了开源解决方案ZeroSearch,这是一个无需与真实搜索引擎交互的强化学习框架。实验表明,ZeroSearch只需使用3B参数的LLM作为检索模块,就能有效提升搜索能力,并大幅节省API成本。ZeroSearch让LLM实现自给自足
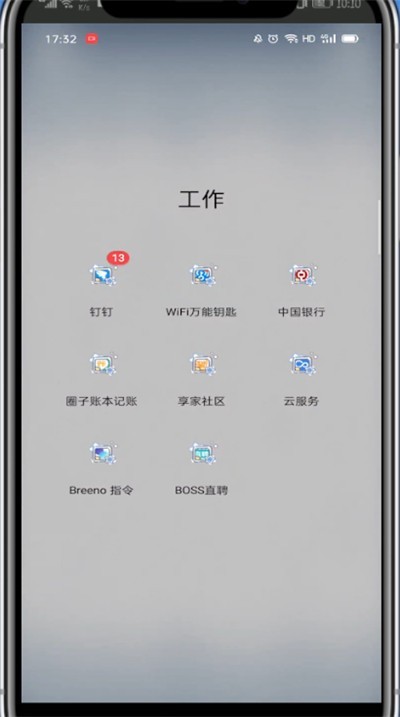
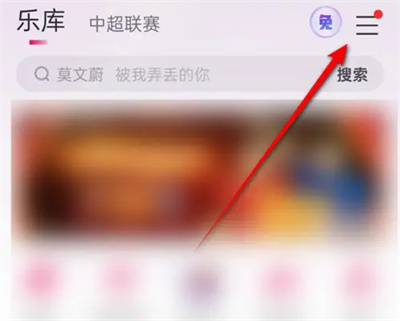
咪咕音乐软件是专门给大家听歌打造推出的,里面整合了各种不同风格类型的歌曲,都是免费给各位收听的,里面还能够自动播放MV,对此还不是很了解的朋友们,就赶快来PHP中文网看看吧。咪咕音乐自动播放MV方法分享1.打开手机中的咪咕音乐APP进入后,在音乐界面的右上角点击三条横线的图标打开。2.来到新的页面后,在里面找到【设置】功能并在上面点击进入。3.接下来,在设置页面里有一个【启用自动播放MV】,找到后在它的后面点击箭头进入设置。4.在启用自动播放MV页面下图所示位置显示有一个开关按钮,在上面点击去进行设置。当
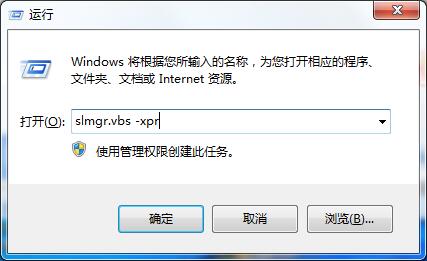
1、按win+r进入运行窗口,输入slmgr.vbs-xpr,回车即可,如图所示:2、随后会弹出一个提示框,显示计算机已永久激活(会根据具体情况显示),如图所示:

C盘和D盘在计算机中的作用分析在计算机中,C盘和D盘是两个常见的硬盘分区,它们在存储和管理数据方面扮演着重要的角色。本文将就C盘和D盘在计算机中的作用进行分析,帮助读者更好地理解其各自的功能和用途。首先,我们来看看C盘。作为计算机中的主要系统盘,C盘通常包含操作系统及相关系统文件,是计算机正常运行所必需的。在Windows系统中,C盘默认情况下是系统安装盘,





火山引擎是字节跳动旗下企业级云与AI服务平台。聚焦大模型核心能力,依托字节自研豆包多模态大模型,凭借火山方舟一站式平台,提供模型精调、推理部署、智能应用搭建等全链路服务,结合高性能AI算力,助力各行业快速落地大模型数字化与智能化应用。



