

7.31学术速递:今日学术新知
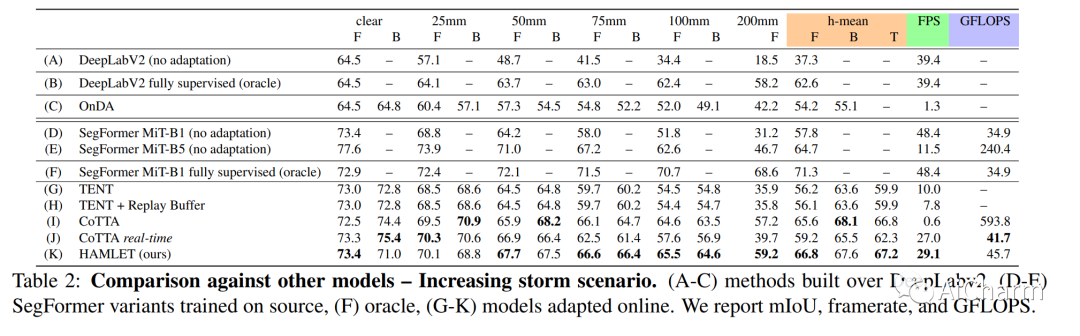
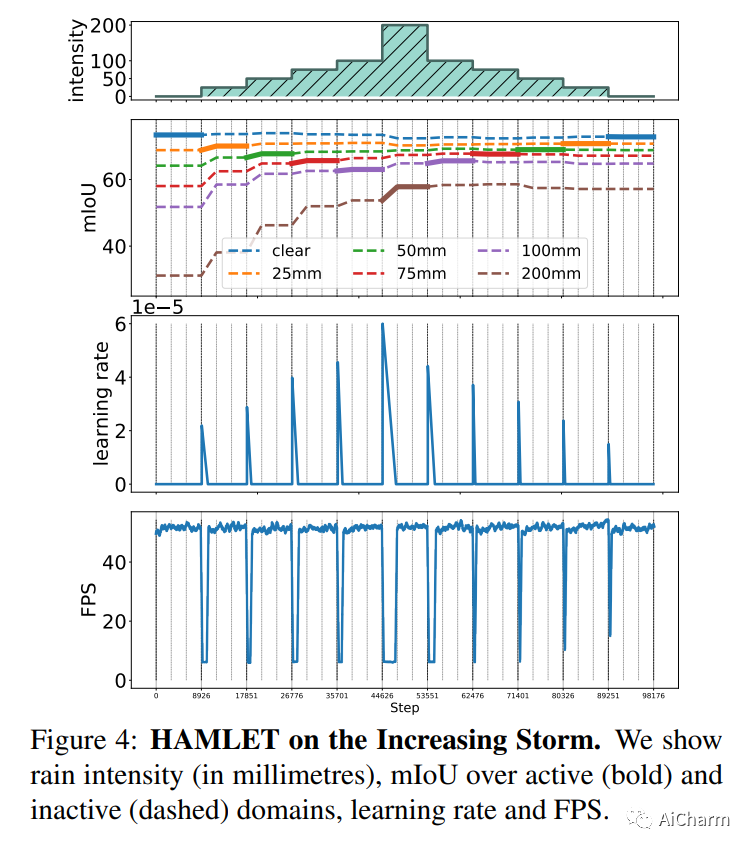
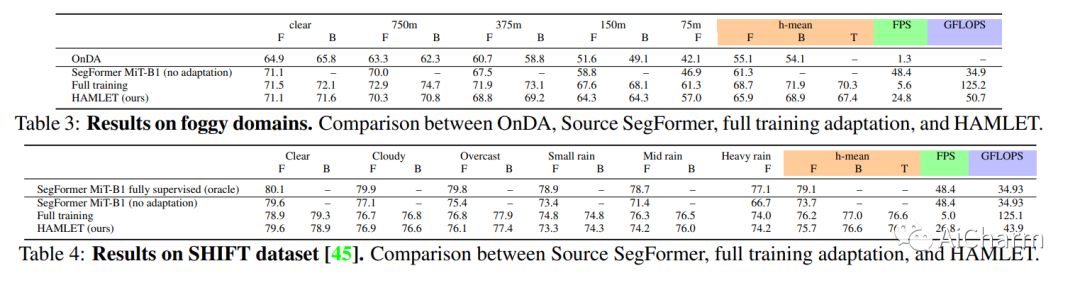
适应还是不适应?语义分割的实时适应(ICCV2023)标题:适应还是不适应?语义分割的实时适应作者:MarcBotetColomer,PierLuigiDovesi,TheodorosPanagiotakopoulos,JoaoFredericoCarvalho,LinusHärenstam-Nielsen,HosseinAzizpour,HedvigKjellström,DanielCremers,MatteoPoggi文章链接:https://arxiv.or
- 适应还是不适应?语义分割的实时适应(ICCV 2023)
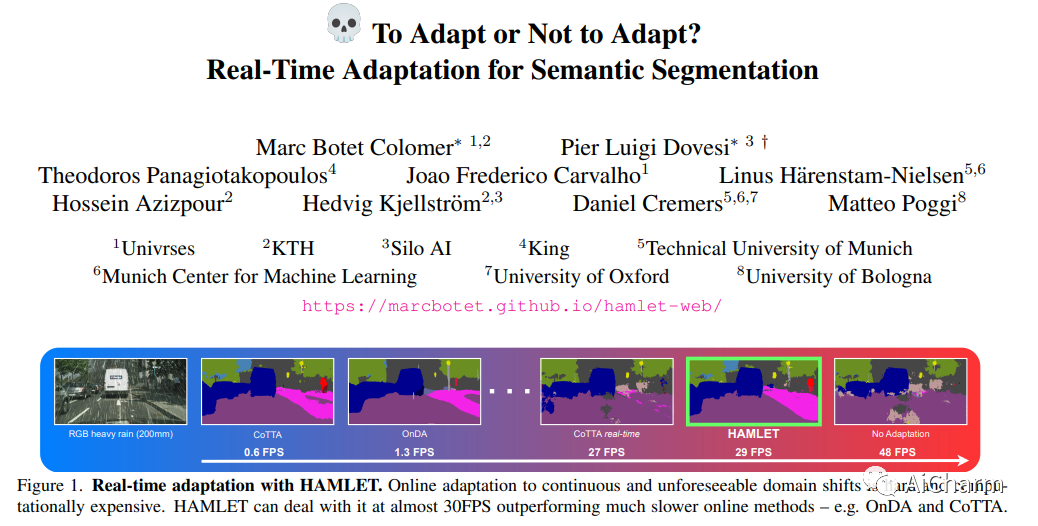 标题:适应还是不适应?语义分割的实时适应
作者:Marc Botet Colomer, Pier Luigi Dovesi, Theodoros Panagiotakopoulos, Joao Frederico Carvalho, Linus Härenstam-Nielsen, Hossein Azizpour, Hedvig Kjellström, Daniel Cremers, Matteo Poggi
文章链接:https://arxiv.org/abs/2307.15063
项目代码:https://marcbotet.github.io/hamlet-web/
 摘要:
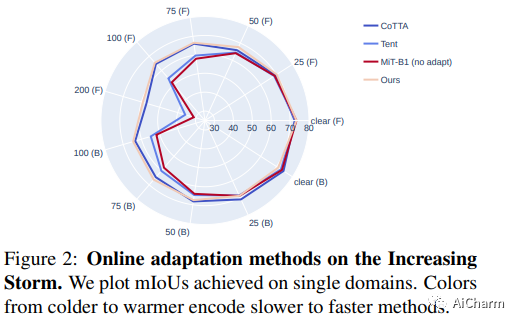
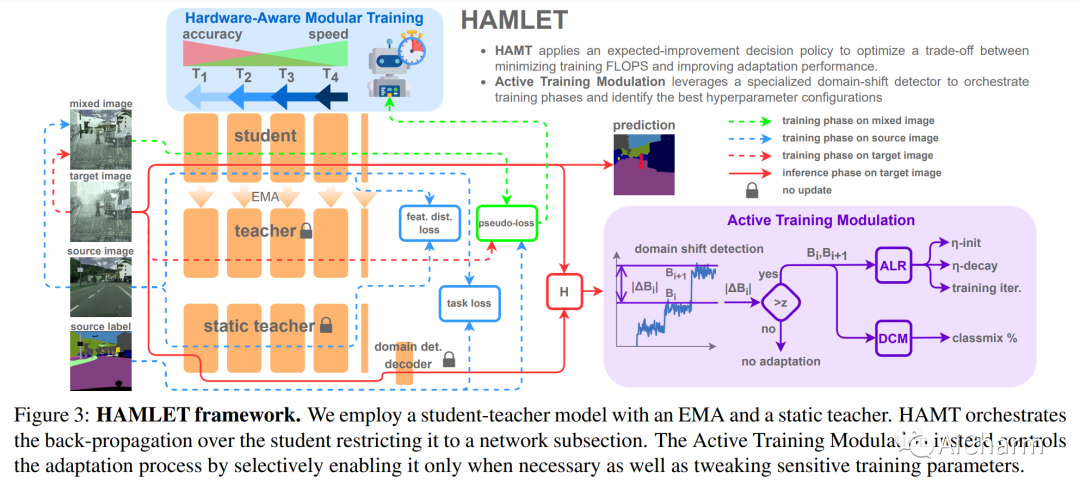
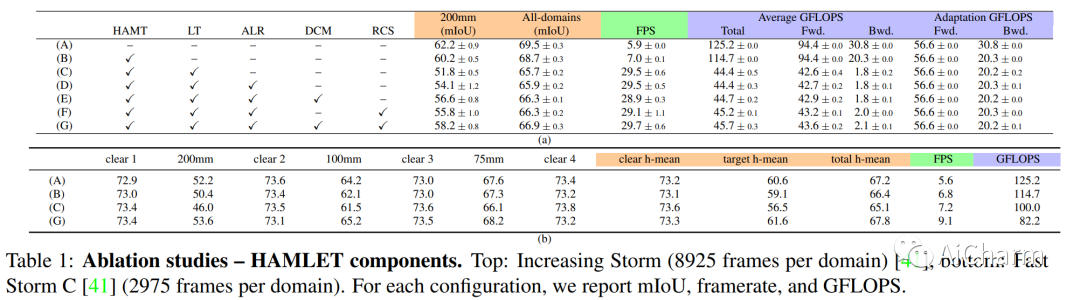
在线域适应在语义分割中的目标是应对部署过程中出现的不可预测的域变化,例如突如其来的天气事件。然而,暴力适应的高计算成本使得这种方法在现实世界的应用中不可行。本文提出了 HAMLET,一种针对实时域适应的硬件感知模块化最便宜训练框架。我们的方法包括一个硬件感知的反向传播编排代理(HAMT)和一个专用的域转移检测器,可以主动控制模型何时以及如何进行调整(LT)。得益于这些创新,我们的方法能够在单个消费级 GPU 上以超过 29FPS 的速度执行语义分割并进行调整。我们的框架在 OnDA 和 SHIFT 基准上的实验结果展示了令人鼓舞的准确性和速度平衡。
主题:cs.RO
- 放大和缩小:语言引导的机器人技能习得
 标题:放大和缩小:语言引导的机器人技能习得
作者:Huy Ha, Pete Florence, Shuran Song
文章链接:https://arxiv.org/abs/2307.14535
项目代码:https://www.cs.columbia.edu/~huy/scalingup/
 摘要:
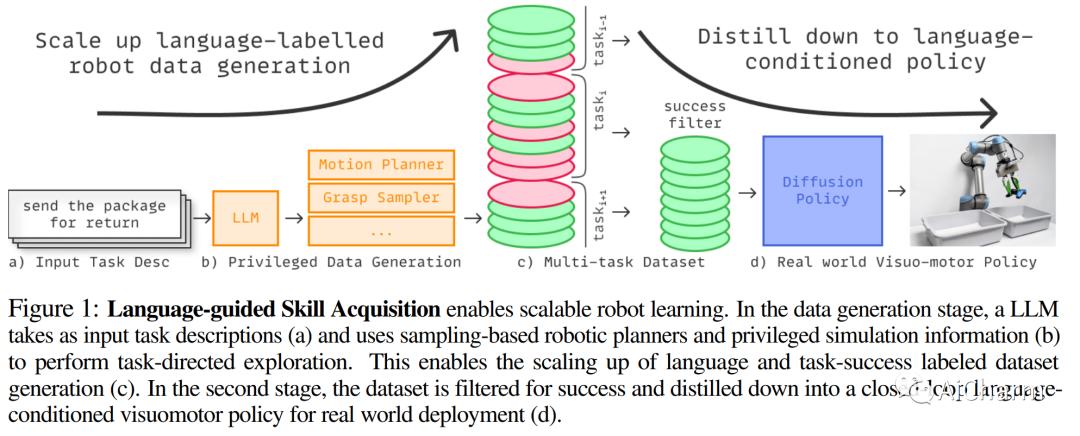
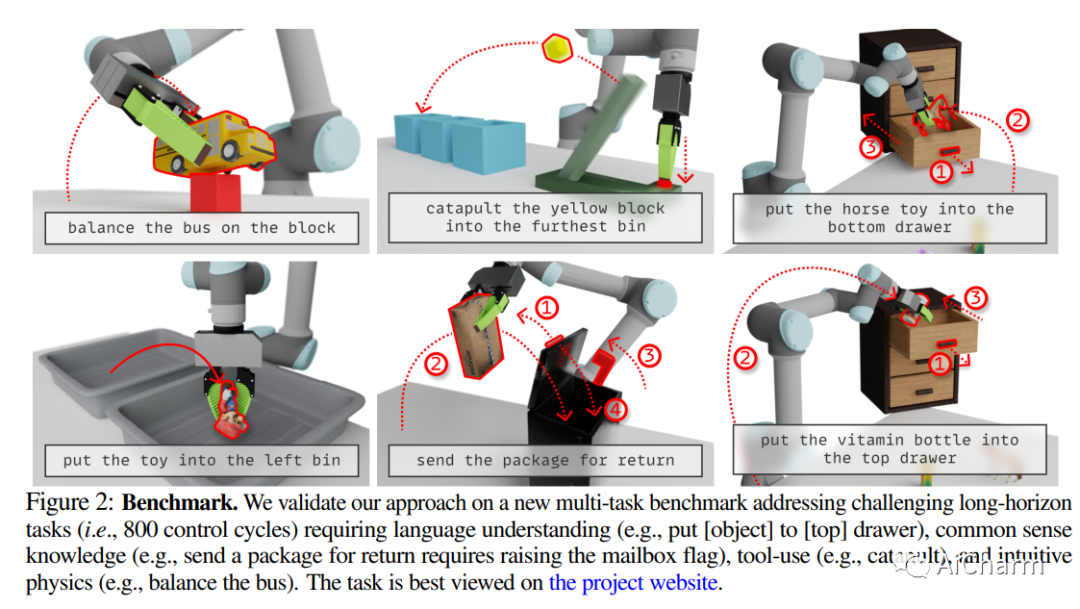
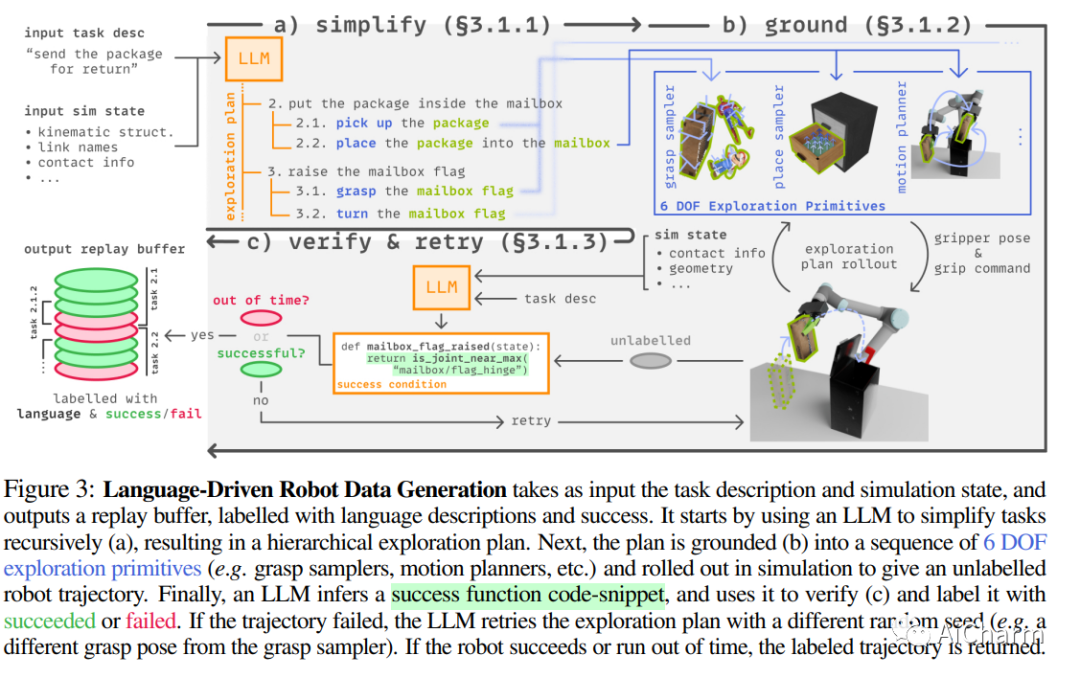
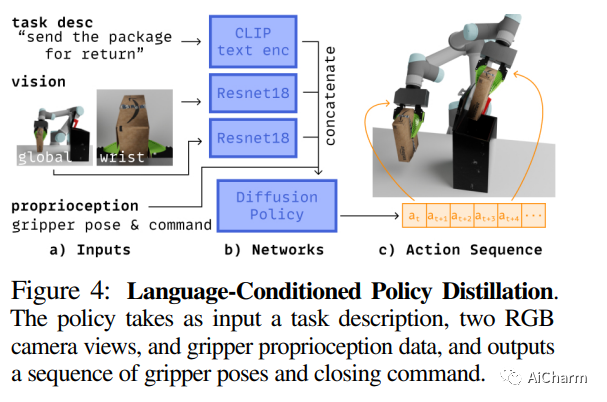
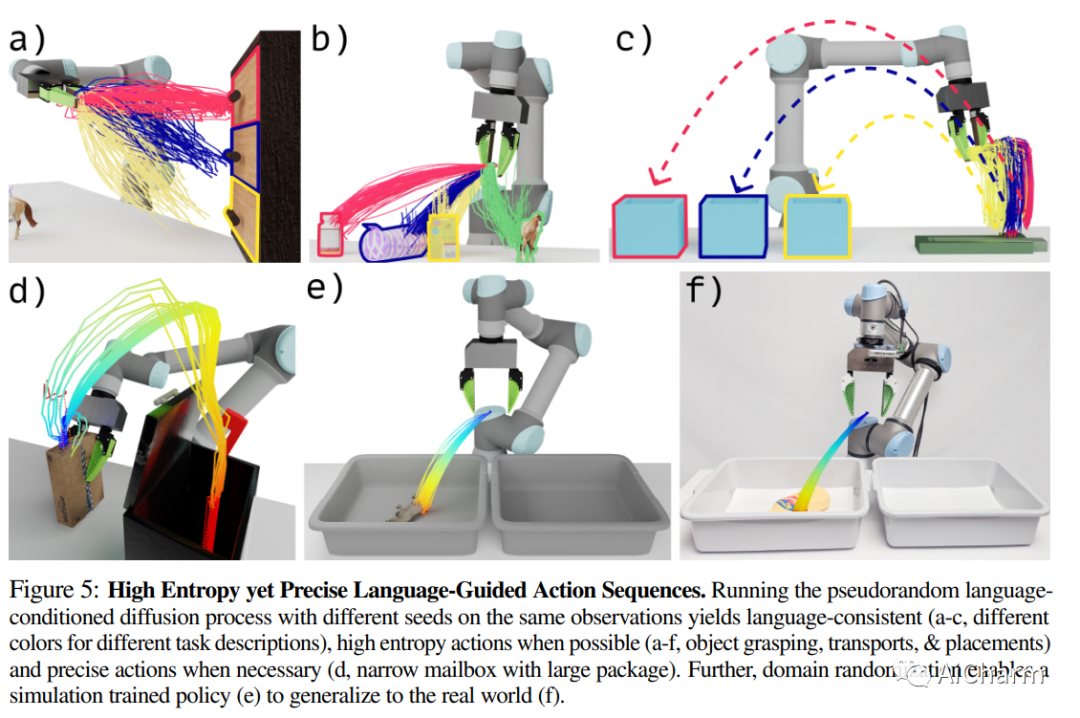
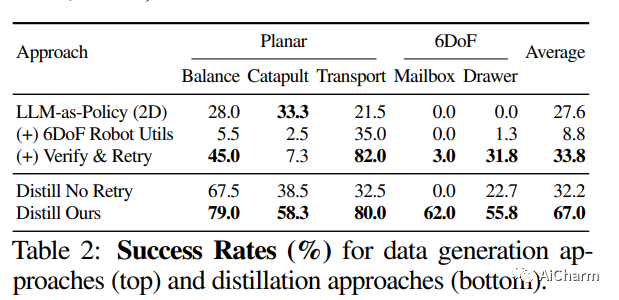
我们提出了一个机器人技能获取框架,该框架1)有效地扩大了语言标记机器人数据的数据生成,2)有效地将这些数据提炼成强大的多任务语言条件视觉运动策略。对于(1),我们使用大型语言模型(LLM)来指导高级规划,并使用基于采样的机器人规划器(例如运动或抓取采样器)来生成多样化且丰富的操作轨迹。为了增强此数据收集过程,LLM 还推断每个任务成功条件的代码片段,同时使数据收集过程能够检测失败和重试,并自动标记成功/失败的轨迹。对于(2),我们将扩散策略单任务行为克隆方法扩展到具有语言调节的多任务设置。最后,我们提出了一个新的多任务基准,包含跨五个领域的 18 项任务,以测试长期行为、常识推理、工具使用和直观物理。我们发现,我们的精炼策略成功地学习了数据收集策略中稳健的重试行为,同时将五个域的绝对成功率平均提高了 34.8%。
主题:cs.CL
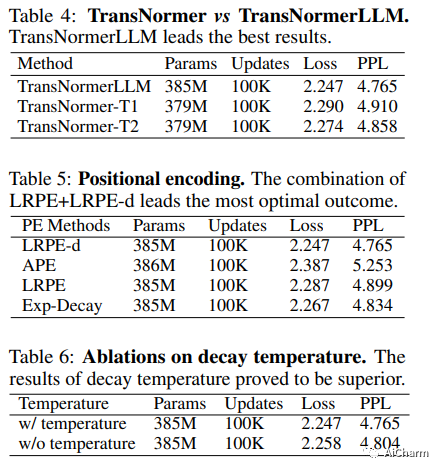
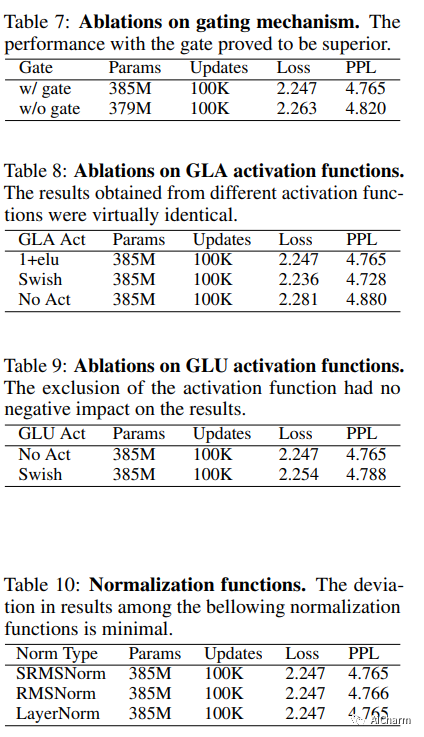
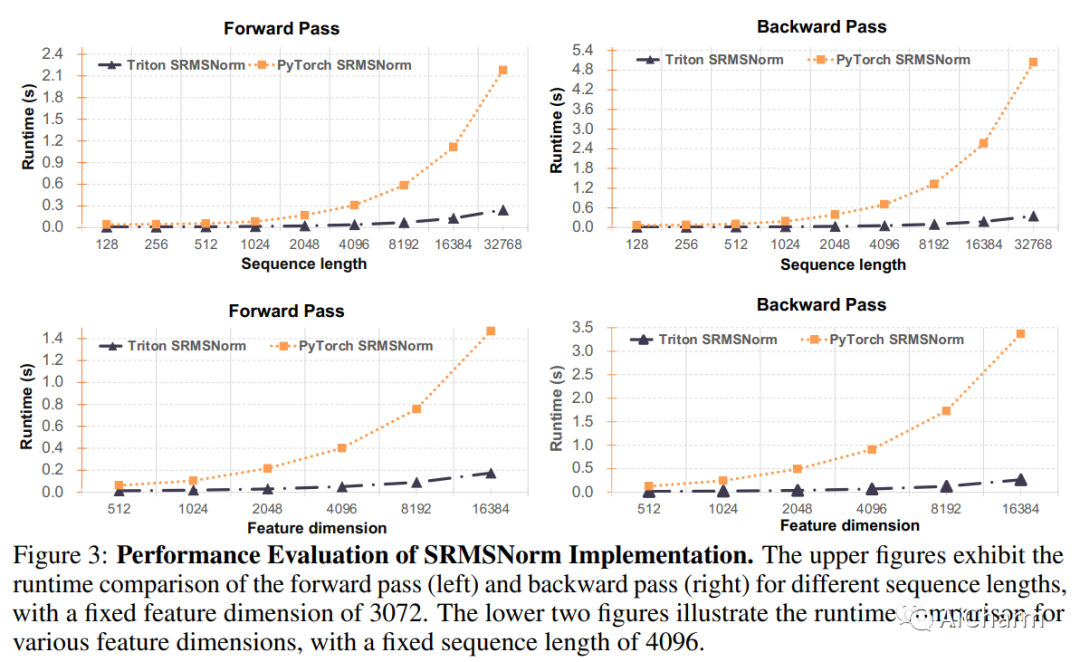
- 将 TransNormer 扩展到 1750 亿个参数(上海 AI 实验室)
标题:将 TransNormer 扩展到 1750 亿个参数
作者:Zhen Qin, Dong Li, Weigao Sun, Weixuan Sun, Xuyang Shen, Xiaodong Han, Yunshen Wei, Baohong Lv, Fei Yuan, Xiao Luo, Yu Qiao, Yiran Zhong
文章链接:https://arxiv.org/abs/2307.14995
项目代码:https://github.com/OpenNLPLab/TransnormerLLM
 摘要:
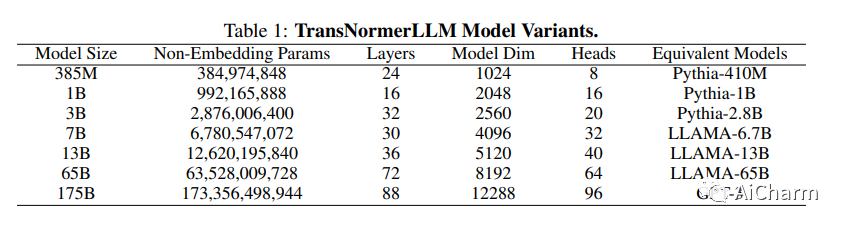
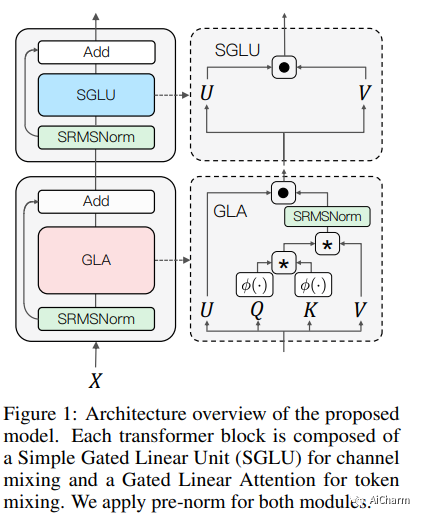
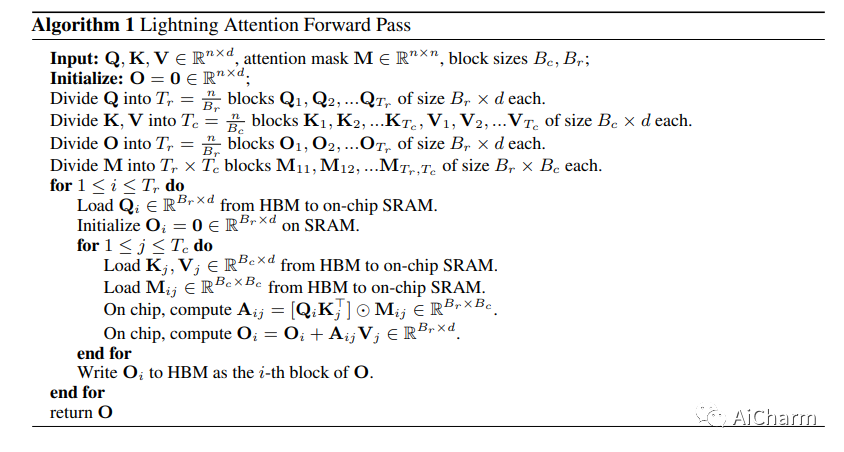
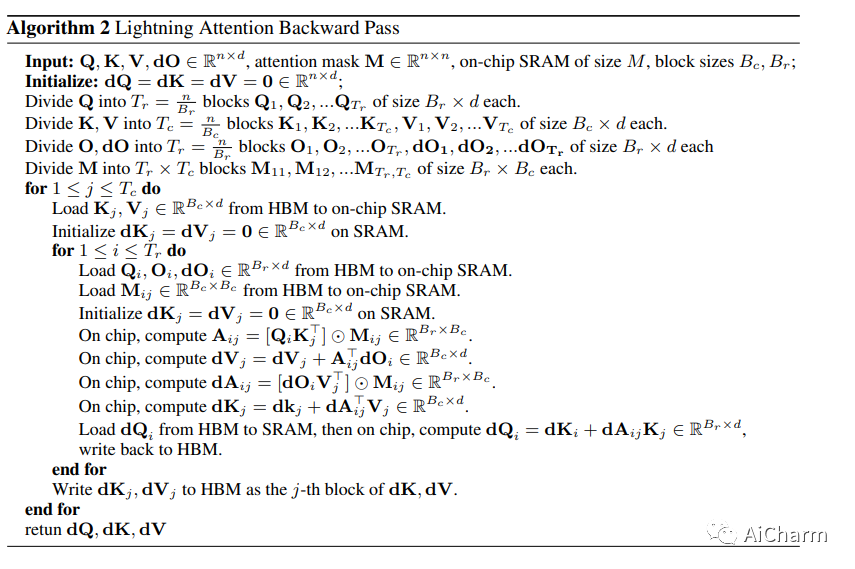
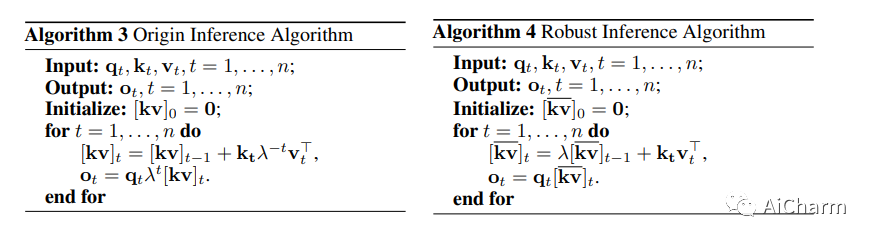
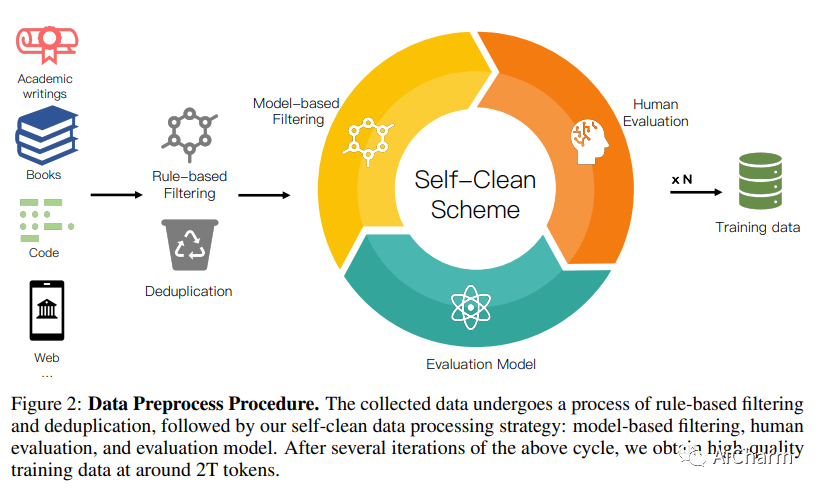
我们提出了 TransNormerLLM,这是第一个基于线性注意力的大语言模型 (LLM),它在准确性和效率上都优于传统的基于 softmax 注意力的模型。TransNormerLLM 从之前的线性注意力架构 TransNormer 演变而来,进行了高级修改,包括位置嵌入、线性注意力加速、门控机制、张量归一化、推理加速和稳定性。具体来说,我们将 LRPE 与指数衰减结合使用,以避免注意力稀释问题,同时允许模型保留令牌之间的全局交互。此外,我们提出了闪电注意力(Lightning Attention),这是一种尖端技术,可以在运行时将线性注意力加速两倍以上,并将内存使用量减少四倍。为了进一步增强 TransNormer 的性能,我们利用门控机制来平滑训练,并利用新的张量归一化方案来加速模型,从而获得超过 20% 的令人印象深刻的加速。此外,我们开发了一种强大的推理算法,无论序列长度如何,都能确保数值稳定性和一致的推理速度,从而在训练和推理阶段展现出卓越的效率。可扩展性是我们模型设计的核心,可以在大规模集群上实现无缝部署,并促进扩展到更广泛的模型,同时保持出色的性能指标。我们的模型设计是通过对我们自收集的语料库进行一系列综合实验来实现的,该语料库的大小超过 6TB,包含超过 2 万亿个代币。为了确保数据质量和相关性,我们实施了新的自我清理策略来过滤收集的数据。我们将发布预先训练的模型,以促进高效 LLM 社区的进步。
推荐阅读每日学术速递7.30
2023-07-30
 每日学术速递7.29
2023-07-29
 这次来真的?室温常压超导全球复现一文速览
2023-07-28
认识AI Agent、Genie 4与机器人的区别:任务输入不等于完成结果,世界模拟不等于现实执行,装载机动作展示也不能替代完整工程验收。
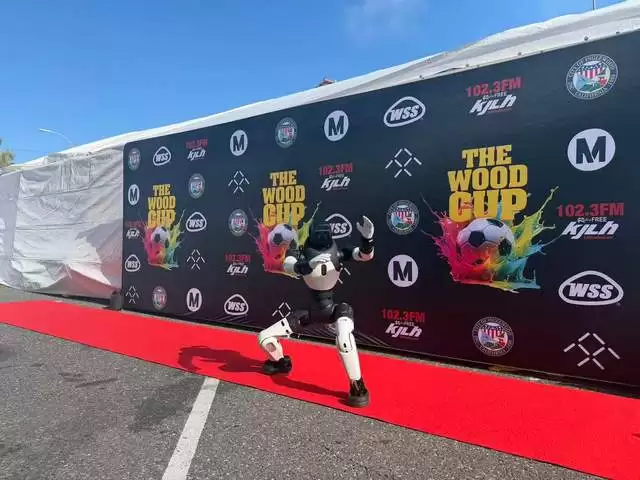
法拉第未来EAI机器人亮相洛杉矶世界杯庆典,被CBS报道,实现零广告费破圈。目前推出三大系列机器人,截至5月累计交付137台,年度目标上调至1500台。近期获7000万美元融资,将发布机器人教育生态战略,加速物理AI领域布局。
启元机器人加速线下布局,亚洲首店已在深圳卓悦中心设围挡,上海全球首店同步筹备,西安等地也在推进中。作为上纬新材在消费级具身智能领域的核心载体,其聚焦个人机器人赛道,研发投入同比增长超500%。
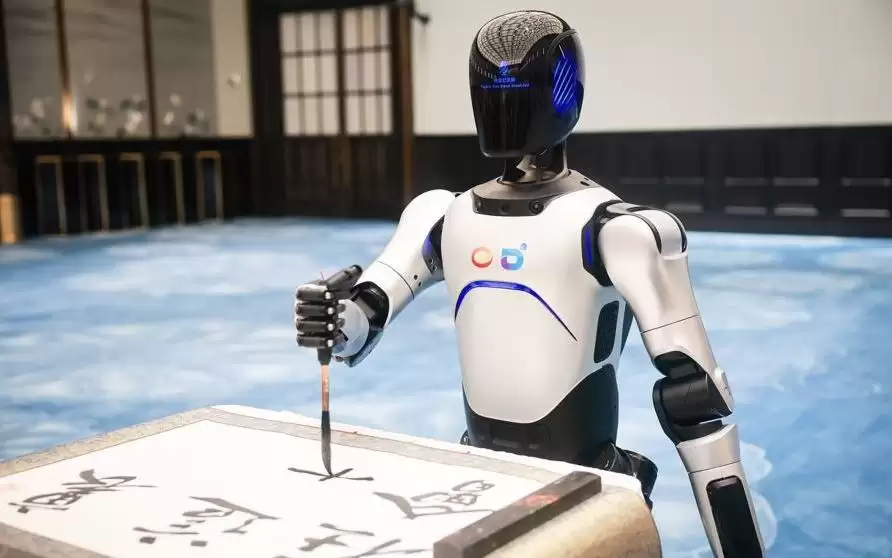
6月16日,世界会客厅迎来首位智能导览员——编号001的人形机器人正式上岗。它身高约1.7米,通体银白,可提供多语种讲解、智能引导与互动问答,致力于提升智慧化参观体验。同日,世界会客厅举办了年度品牌日暨首秀5周年纪念活动。
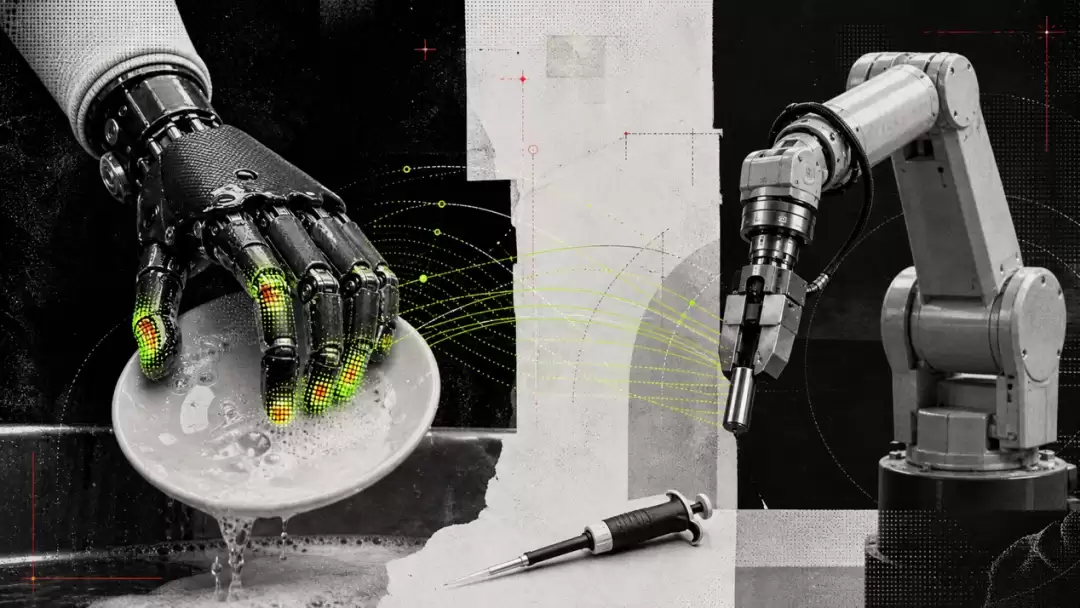
约300名截肢患者日常使用仿生手产生的触觉与运动数据,被PSYONIC用于机器人灵巧手训练,通过“真实到真实”迁移绕过仿真环节,将人类操控经验直接迁移至机器人。已与ABB、NVIDIA合作探索汽车制造等工业场景,但数据规模与可靠性仍需验证。
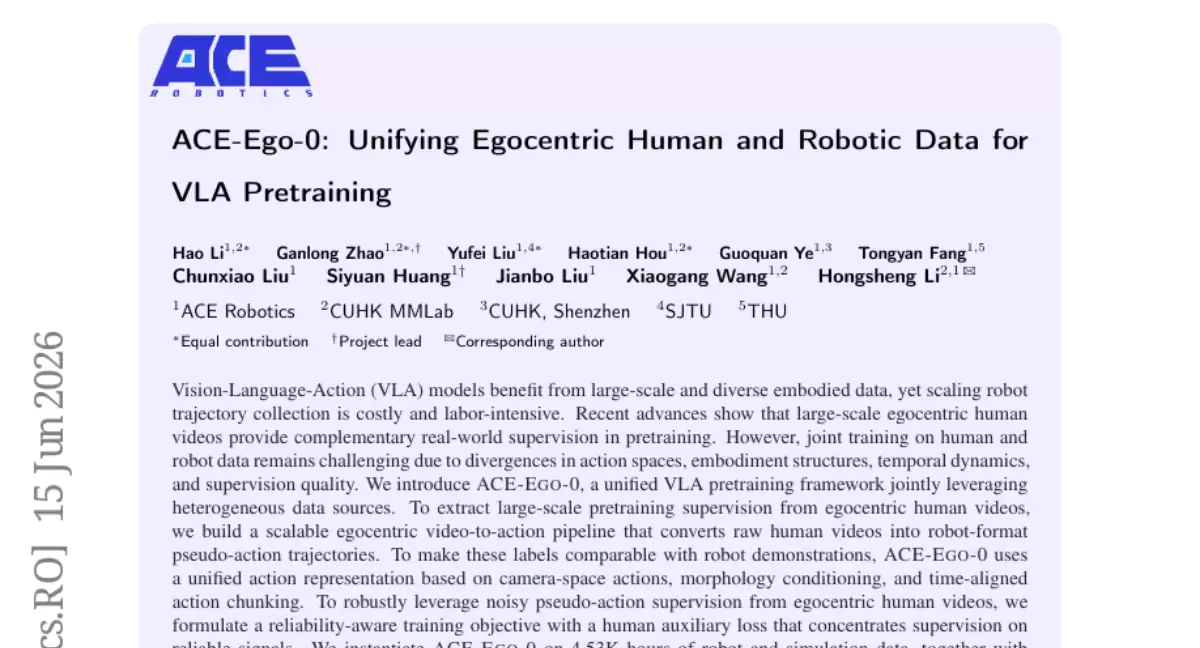
ACE-Ego-0框架将人类双手视频与机器人数据统一到头部摄像头坐标系,通过形态条件化和可靠性加权损失处理结构差异与噪声。在超6000小时数据上预训练,于仿真和真实双臂机器人测试中刷新多项基准,平均成功率72.8%,真实任务达78.3%。
暑期科技研学聚焦北京、上海、深圳、杭州,项目涵盖京东智能物流、小米汽车工厂、火箭制造、3D打印、机器人、无人机、航天及大飞机总装等,让孩子深入体验智能制造,实现沉浸式职业启蒙。
顺丰同城上线机器人末端运力,与肯德基“车速取”合作,实现即停即取。机器人独立承担门店与路边取餐点间短途接驳,替代店员跑腿,推动无人物流从室内走向室外场景,拓宽服务半径。
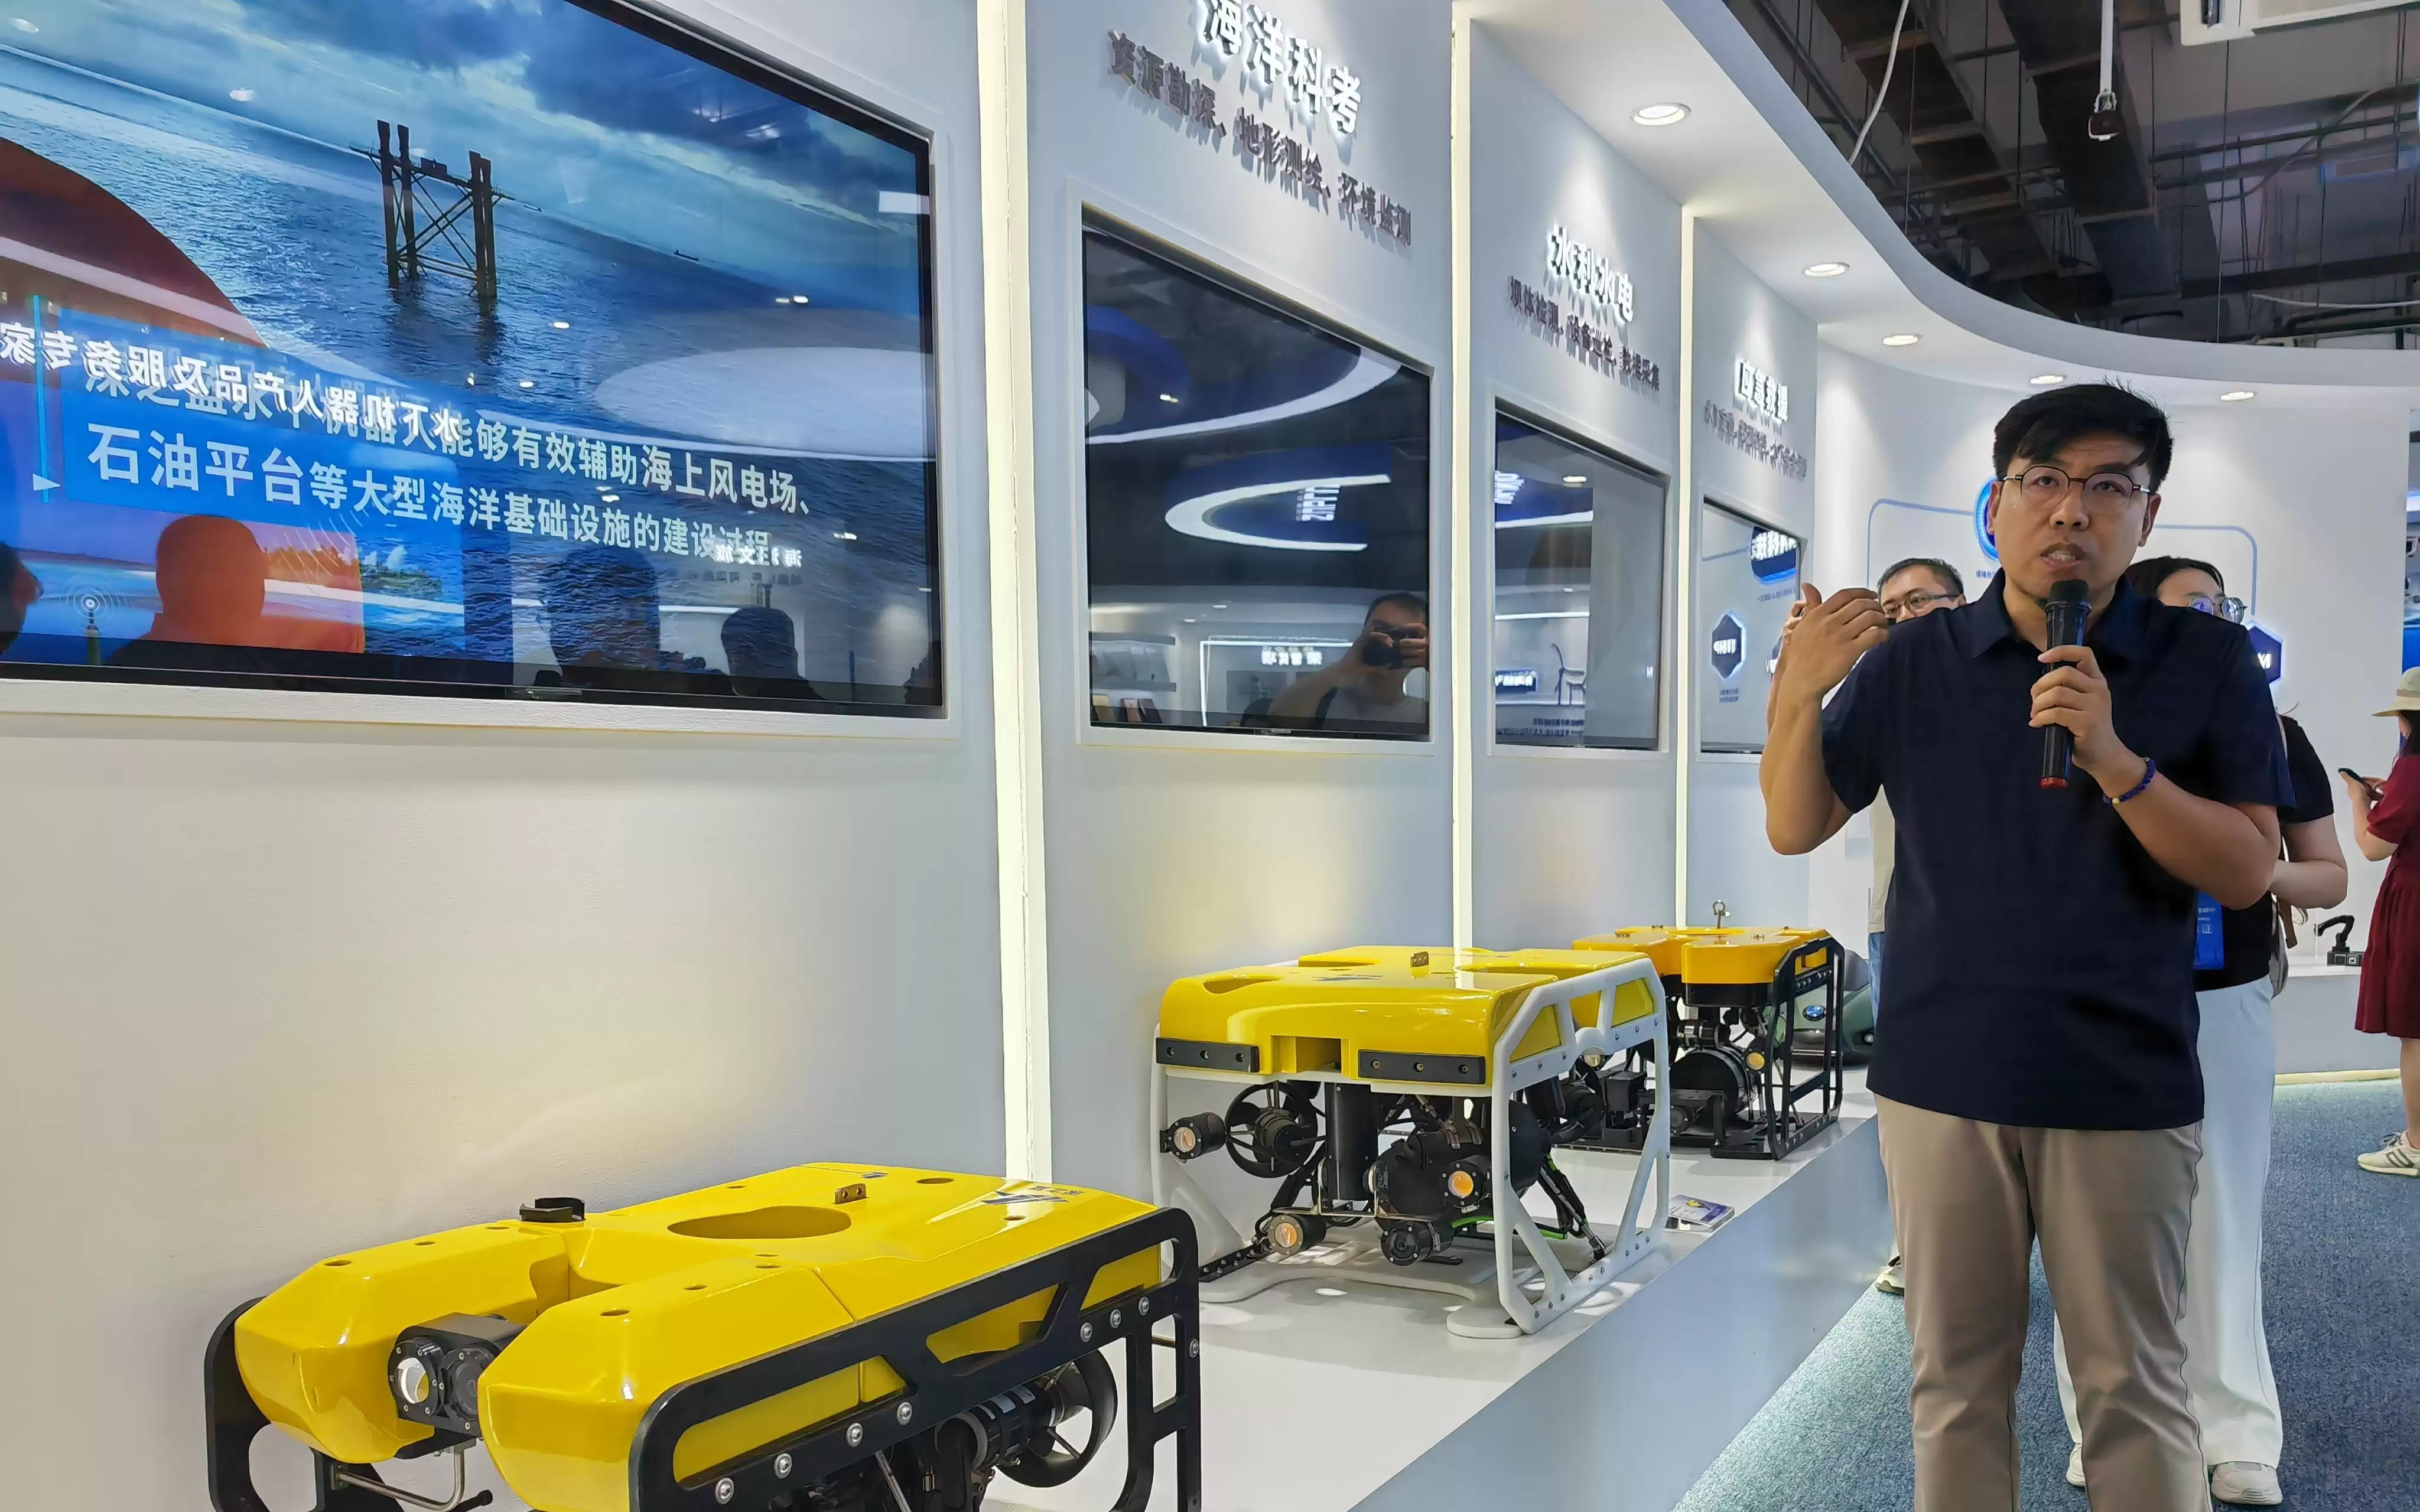
天津机器人产业加速爆发,水下助推器、高速分拣并联机器人及人形取货机器人等应用场景涌现。智能机器人已列重点产业链,前4个月规上企业产值同比增长12.8%,产业生态逐步构建。
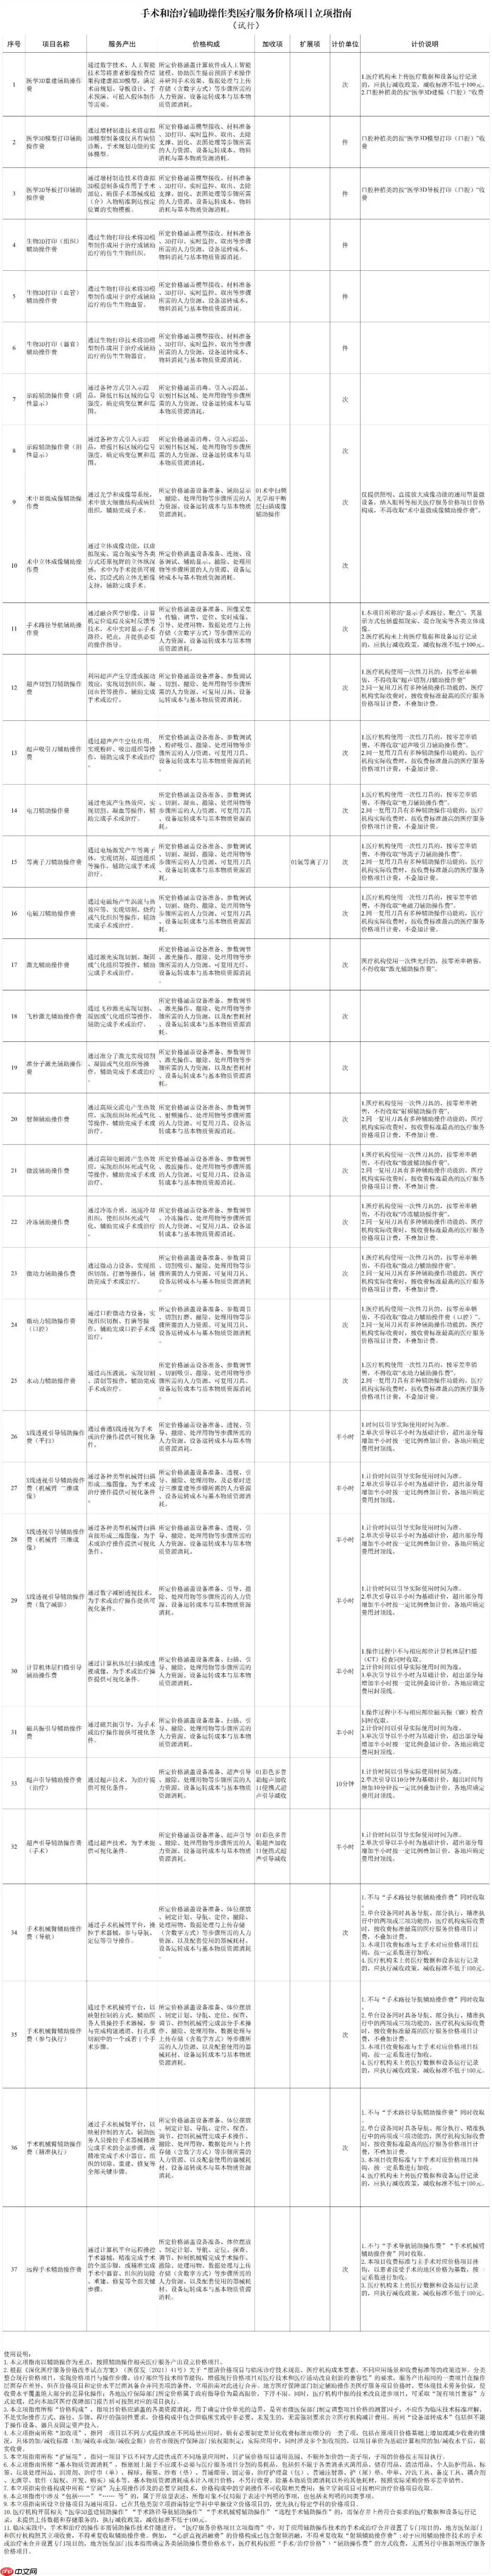
国家医保局发布指南,为3D打印、手术机器人、远程手术等辅助操作统一价格立项,按技术精度分类定价,鼓励用于高难度手术。机械臂耗材费用纳入定价,降低患者支出;首次设立远程手术辅助操作费;要求医疗数据及设备日志本地存储并实时上传,否则核减价格。





火山引擎是字节跳动旗下企业级云与AI服务平台。聚焦大模型核心能力,依托字节自研豆包多模态大模型,凭借火山方舟一站式平台,提供模型精调、推理部署、智能应用搭建等全链路服务,结合高性能AI算力,助力各行业快速落地大模型数字化与智能化应用。



