

两种动态感知算法实现方式,普渡机器人技术为何升级不断?
随着商用服务机器人得到了越来越大的关注和普及,或者说人们当前在越来越多的领域能够“遇见”商用服务机器人这个“新物种”,一些人机交互场景就成了绕不开的话题。例如:1、机器人如何在通道与人相对而行2、如何避免突然横穿的行人3、在直行时,人从后面“变道加塞”机器人4、在转弯时,人从后面“弯道超车”机器人5、突然飘逸掉头的人这些细节一眼看去和我们的道路驾驶情况非常类似。实际上作为一种低速无人驾驶方案,场景的复杂化和细分化是商用服务机器人必然需要解决的难题。在人与人的交通行为中,这种情况往往已经有着约定俗成的规则,
随着商用服务机器人得到了越来越大的关注和普及,或者说人们当前在越来越多的领域能够“遇见”商用服务机器人这个“新物种”,一些人机交互场景就成了绕不开的话题。
例如:
1、机器人如何在通道与人相对而行
2、如何避免突然横穿的行人
3、在直行时,人从后面“变道加塞”机器人
4、在转弯时,人从后面“弯道超车”机器人
5、突然飘逸掉头的人
这些细节一眼看去和我们的道路驾驶情况非常类似。实际上作为一种低速无人驾驶方案,场景的复杂化和细分化是商用服务机器人必然需要解决的难题。在人与人的交通行为中,这种情况往往已经有着约定俗成的规则,但对于封闭或者半开放环境中的人机交互,却意味着非常多的新问题。
本文以中国服务机器人行业头部企业【普渡科技】为例,对普渡近年来所展示的技术和解决方案进行了详细分析。随着普渡机器人进入越来越多的场景,开始展现出了越来越强的技术实力,诸多复杂的细节性技术难题正逐一被普渡解决,复杂的环境使得普渡机器人“更聪明”、“更稳定”,多个产品综合解决方案更是多维度引领着全球服务机器人行业的技术潮流,代表了该领域最新的技术突破方向,这也帮助普渡实现了市场领先。
▍感知算法动态化升级
就核心技术而言,许多人机交互难题,所涉及的最大难题是动态感知算法。
以一个场景举例,商业服务机器人在拥挤、复杂的商用环境中行驶,导航和避障就需要考虑到多变的动态环境,确保机器人能够快速地检测物体,以合适的方式避开行人、宠物、孩子,这对于人机安全至关重要。同时,部分环境还提出需要确保顾客和餐厅工作人员能够轻松使用机器人并与之互动等新要求,互动性也需要机器人能够更“懂事”。
需要复杂交互的动态环境,对于动态物体的处理难度毫无疑问远高于处理静态物体的难度。因为静态障碍物感知大多能够仅借助激光雷达或者rgbd等传感器来实现,通过这些传感器,机器人可以检测到障碍物的存在,只需要知道障碍物与机器人的相对位置,即可实现简单的路径规划。
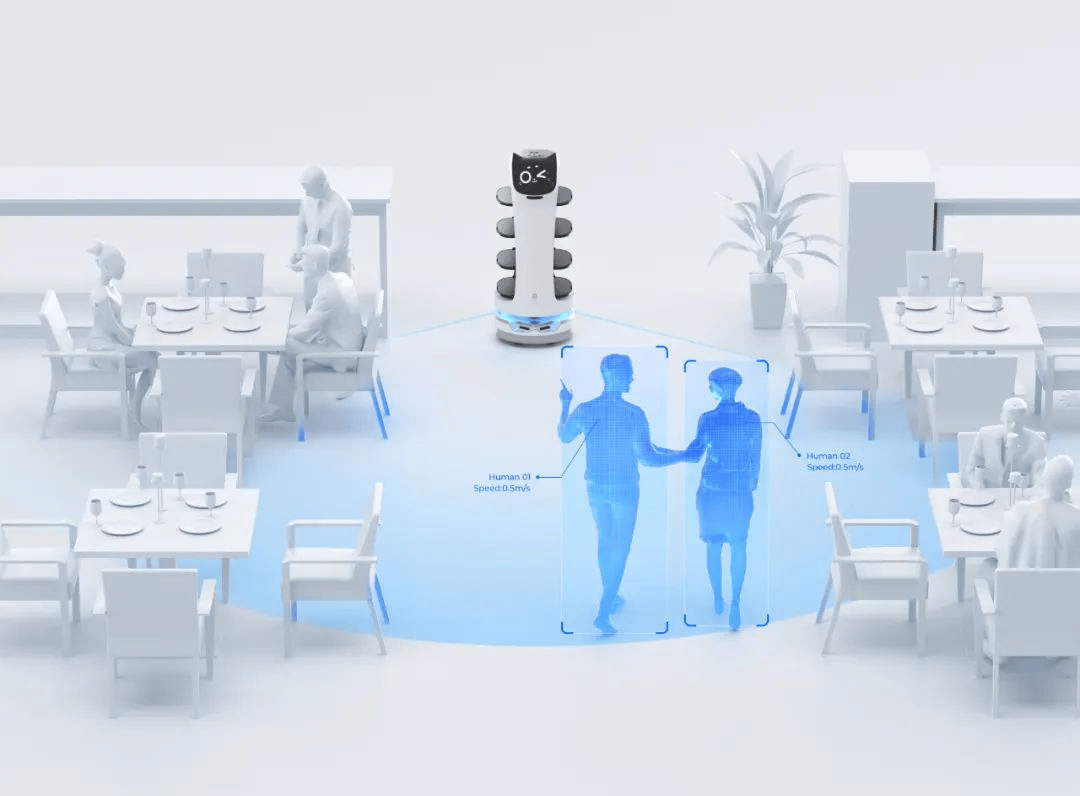
在静态障碍物的情况下,机器人的避障能力取决于传感器的能力,只要传感器没有盲区,或者能检测到物体,及时停顿等待,大概率就不会发生碰撞。但当机器人进入人流量较大的环境,面对复杂动态障碍物时,机器人如果仍然当成静态环境处理,在进行路径规划时并没有对未来障碍物的速度和位置进行计算,就非常容易碰撞。
就实际场景而言,这种高动态环境却很难再通过等待的方式实现通行,而是需要机器人能够首先识别障碍物的语义信息,例如判断碍物的类别:椅子,行人,或者桌子等。
其次,如果知道这个障碍物是动态障碍物,就可以通过连续多帧的跟踪来获取此动态障碍物的速度和运动方向,来预测未来一段时间此动态障碍物的运动轨迹。
最后,机器人在进行路径规划时针对此动态障碍物未来的运动轨迹,提前进行避让,让道,停止等操作,经过这样一个复杂的处理过程,才可以更好避免机器人与动态障碍物的碰撞。
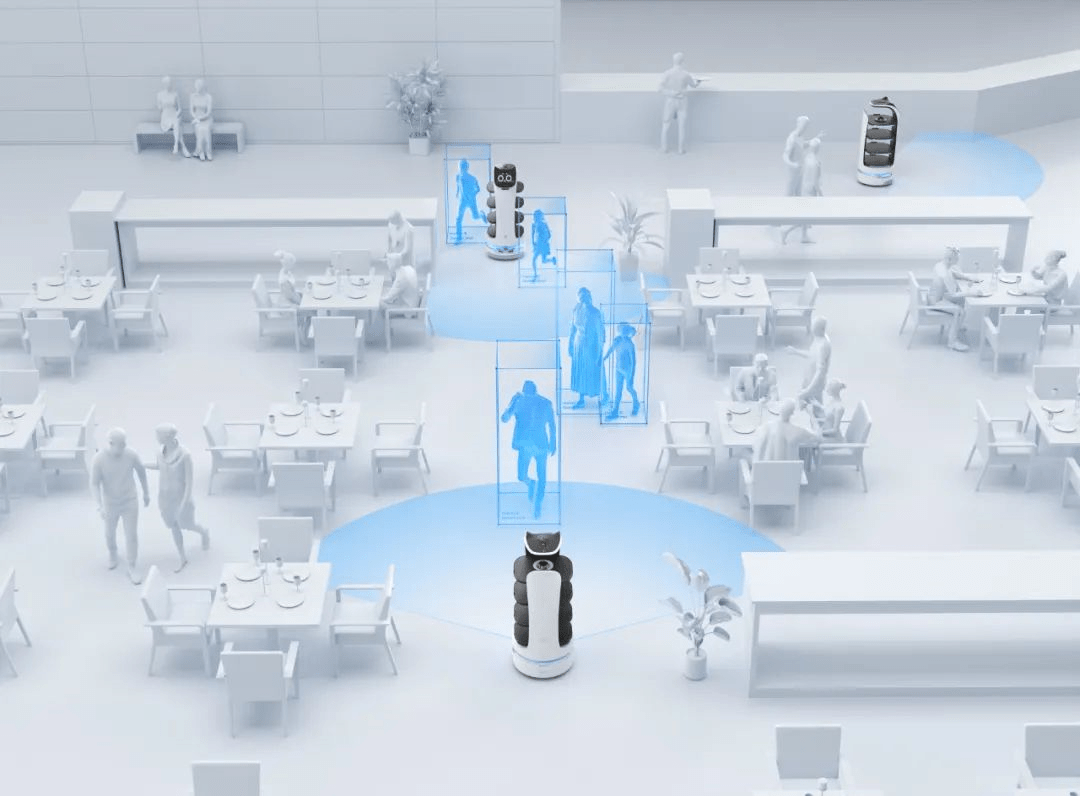
▍普渡动态感知算法方案解析
普渡科技目前的产品中,就展现出了两种动态感知算法的实现方式。
1、 RGBD DL
例如普渡巧乐送机器人,采取RGBD DL的实现方式,主要使用深度学习算法,如卷积神经网络(CNN)来训练模型,使其能够检测和分类不同的物体,并通过在图像中检测到物体的位置和边界框,可以实现物体识别。这种技术方案对于算力的要求较高,因此成本也相对较高。
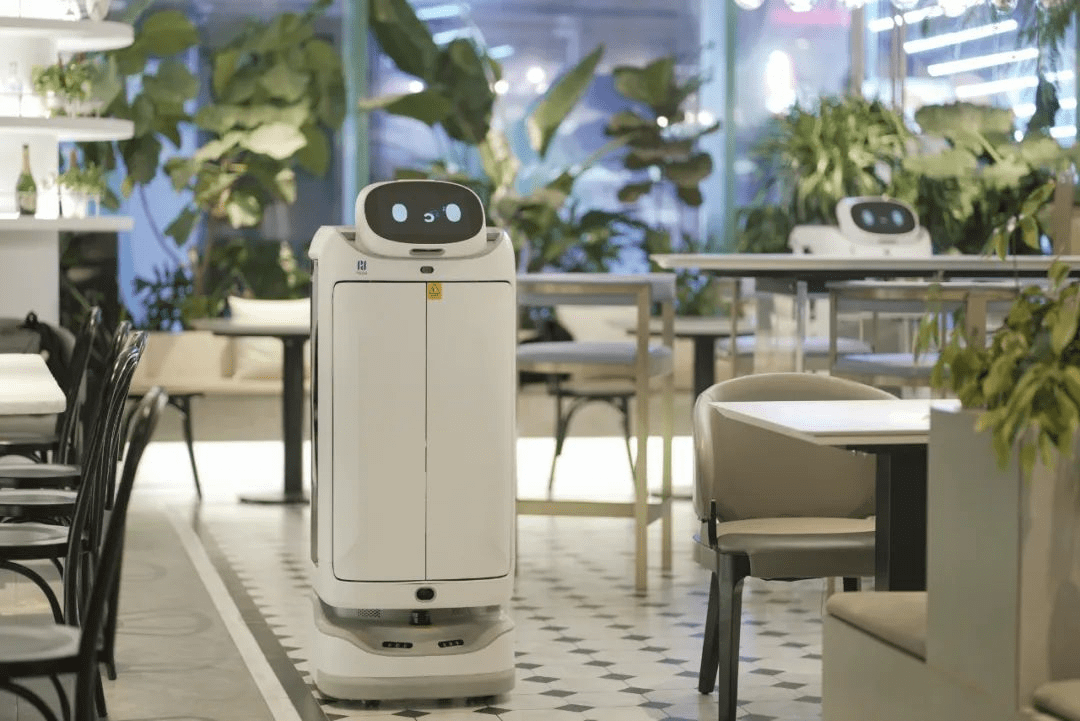
2、单线雷达+RGBD
例如普渡贝拉机器人,则主要采用了单线雷达+RGBD的技术方案,该方案主要使用随机森林的方法筛选出跟人腿类似的雷达点云聚类,rgbd点云聚类,根据雷达点云聚类和rgbd点云聚类的置信度,来进行后融合处理,提取出行人,再用卡尔曼滤波对多帧行人进行跟踪,来计算行人运动的方向和速度,进而预测出行人未来一段时间的运动轨迹,这种方式硬件限制低,普及性更高,也是普渡推出后,目前市场上较为主流的技术方案。
作为两类算法最早的使用者和推广者,普渡机器人的动态感知算法相对而言依然具有显著优势,例如在预判障碍物的运动轨迹的预测准确性上,以及后续根据预测做出避让等动作的决策鲁棒性上,普渡机器人领先于同行。
动态感知算法对终端的价值点不言而喻。其不仅提高了场景运动的安全性,还能够减少因发生碰撞而带来的冲突和麻烦,强化了机器人复杂场景的处理能力,在难以解决的场景,普渡机器人已经根据对环境的和场地的感知识别,来做到对相应场地更合适运行速度:比如在十字路口可以减速通过等。
普渡实现了两种动态算法后,又对机器人进行了严格的环境测试和验证,这些测试涉及对每种环境条件进行的50 次试验。在这些实验室环境的评估中,机器人展示了令人印象深刻的能力,可以同时检测最多 8 名行人。
此外,在该实验室测试中,机器人还通过识别距其所在位置最大距离 5 米内的物体来展示其强大能力,当遇到移动速度从每秒0.2米到每秒2米的动态障碍物时,机器人更是表现出100%的惊人避免碰撞成功率。这一卓越性能凸显了集成到这些机器人中的动态感知功能有效性。*
▍ioT技术赋能更大场景
不仅是高可靠性和鲁棒性的动态感知算法,随着机器人品类不断扩展,机器人覆盖更大面积,机器人可能涉及到更多跨空间楼层的状况。那么,与现有餐厅和配送系统等既有环境的无缝集成对于流畅的用户体验至关重要。
这是由于目前在许多场景下,缺乏明确的规则来管理在公共空间运行的商用服务机器人,因此如何让机器人能够更好通过自动门、实现梯控,或者完成远程传呼,解决环境的不可预测性,确保机器人能够有效地通行,传达其意图并应对复杂的社交情况,是动态感知算法之外机器人能够进一步实现环境和场景升维的可拓展方向。
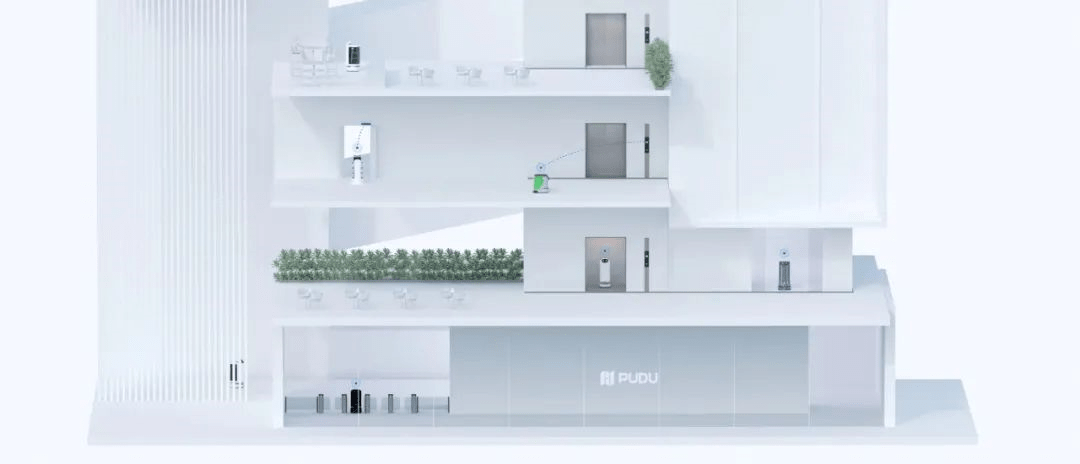
由于服务机器人品类较新,且缺乏专业的集成商,为此,不少商业服务机器人企业都自主在技术上实现了很多的集成延展,ioT技术就是普渡更进一步实现一体化产品解决方案的重要方式,这些ioT细分技术也让普渡拥有了更完善的整体解决方案提供能力。
例如在自动门/门禁领域,普渡开发出了纯软件对接、硬件对接两种方案,从技术上而言,纯软件对接普渡主要通过让机器人请求自动门门禁系统的“开关门服务”,机器人通过MQTT发送指令给到门禁系统,门禁系统控制门打开。而在硬件技术上,普渡则主要通过新增与门禁和机器人的通讯系统,让机器人通过蓝牙与普渡自研门禁模块通信,门禁模块控制门禁主机开关门。
在梯控领域,普渡机器人能够完成自主呼叫电梯,自动进梯和按下目标楼层按键,抵达楼层自动离开。其整套系统通过模拟人的行为完成机器人乘梯流程,不控制不破坏不参与电梯的一切内部系统,属于独立且安全的电梯物联方案,这也非常符合当下国内外对于电梯改造安规方面的要求。
普渡机器人针对不同的场景有着不同梯控技术,如针对弱网甚至无网场景下的普渡自研梯控模块改造技术,兼容多个电梯品牌厂商的云梯控技术、三方云技术,能够更好完成机器人乘梯。在前不久,普渡已经与奥的斯合作,“闪电匣”在日本成功打通梯控技术,成功实现与电梯无缝集成。
▍结语与未来
当下,非常多的服务场景已经非常愿意接受使用商业服务机器人以完成数字化升级改造。随着机器人进入越来越多的场景,为了扩大商用机器人服务范围,往往也开始需要对基础设施和运营进行重大改变,以满足不断增长的需求。
这对于机器人企业不单单是提出了某项技术的要求,而是需要具备整体解决方案的能力。从中也不难发现,服务机器人体系下所涉及的技术难题并不算少,高动态复杂人机交互场景开始对于产品的技术能力提出了更多要求,技术开始彰显出更大的场景价值。
但尽管存在这些挑战,普渡科技的研究人员正在积极努力克服这些困难,不断提高服务机器人的能力上限,扩大服务机器人的可应用范围,普渡科技的做法更是展现出,具备核心技术的头部企业,正通过技术迭代,深挖技术细节,持续优化了场景服务能力,开始得到越来越多的市场青睐,这进一步助推企业对于核心技术的重视度越来越强,形成了“技术-市场-技术”的闭环。
该方式也一定程度上展现了当前机器人等中国新兴战略性产业在市场与技术上的逻辑关系,为中国企业走向世界展示了新的技术样板。

Java快速排序算法实现及优化快速排序是一种经典的排序算法,在实际应用中具有广泛的应用。本文将介绍Java中快速排序算法的实现,并通过优化提升算法的效率。快速排序算法原理快速排序采用了分治的思想,其基本思想是通过一个"基准"将待排序的序列分成两部分,其中一部分小于基准,另一部分大于基准,然后对两部分分别递归地进行快速排序,最终使得整个序列有序。具体实现过程如
随着互联网技术的不断发展以及大数据时代的到来,数据结构和算法在各个行业中的应用越来越广泛。而作为一种高效、简洁、安全和可控的编程语言,Go语言受到了越来越多开发者和企业的喜爱和青睐。因此,学会使用Go语言进行数据结构和算法的实现是非常必要的,下面将详细介绍如何使用Go语言来实现数据结构和算法。一、Go语言的优势Go语言被广泛运用于各种系统编程和服务端编程,它
如何用Python编写贝尔曼-福特算法?贝尔曼-福特算法(Bellman-FordAlgorithm)是一种解决带有负权边的单源最短路径问题的算法。本文将介绍如何使用Python编写贝尔曼-福特算法,并提供具体代码示例。贝尔曼-福特算法的核心思想是通过逐步迭代来优化路径,直到找到最短路径为止。算法的步骤如下:创建一个数组dist[],存储从源点到其他顶点的
如何使用Java实现贪心算法贪心算法(GreedyAlgorithm)是一种解决问题的算法思想,其特点是每一步都选择当前最优解,希望通过每个局部最优解最终达到全局最优解。在解决一些最优化问题或者某些特定的问题时,贪心算法的简单而高效的特性使其成为一种常用的算法。本文将介绍如何使用Java实现贪心算法,并提供具体的代码示例。一、贪心算法的基本思想贪心算法的基
今天,华为云和百城主官齐聚上海需要重新书写的内容是:共同策划一项关乎每个人的重大事务“城市+AI”华为云从产业观点、能力方案到的内容需要进行改写与城市的创新实践AI从技术到行业再到城市的发展得到了深入的解释现阶段城市不得不面对的话题▶城市+AI能做啥?城市+AI从哪入手?面向“城市+AI”风潮,华为云提出AI大模型是城市新一轮的机遇,将重塑“数字城市”,重塑“以人为本”,华为云坚持技术扎根,通过算力、数据、模型、场景的创新,联手客户与伙伴,共筑云上美好城市!▶城市+AI成效几何?政务服务、城市治理“模”力
如何用Python编写PCA主成分分析算法?PCA(PrincipalComponentAnalysis)是一种常用的无监督学习算法,用于降低数据维度,从而更好地理解和分析数据。在这篇文章中,我们将学习如何使用Python编写PCA主成分分析算法,并提供具体的代码示例。PCA的步骤如下:标准化数据:将数据每个特征的均值归零,并调整方差到相同的范围,以确保
了解DeepSeek V4.1 Flash 1017的Agent Arena指标、约0.20美元任务成本中位数,以及Terminal-Bench 4.0和ProgramBench成绩变化与适用边界。
了解DeepSeek模型权重与DeepInfer推理框架的对象差异,查看官方项目入口,并从价格竞争、开发者协作和小团队参与三个角度理解开源策略。
理清幻方量化与DeepSeek的发展脉络,关键在于区分早期萤火二号的A100集群积累与DeepSeek-V3的H800训练配置。本文解析软硬件协同工程在其中的作用,避免将资金投入简单等同于模型能力。
了解 Kimi K3.1 Pro 案例费用、SKY-001 零件构建耗时和 Mercury 3 测试表的限定条件,查看经核实的官方产品说明入口。





火山引擎是字节跳动旗下企业级云与AI服务平台。聚焦大模型核心能力,依托字节自研豆包多模态大模型,凭借火山方舟一站式平台,提供模型精调、推理部署、智能应用搭建等全链路服务,结合高性能AI算力,助力各行业快速落地大模型数字化与智能化应用。



