

PCL Windows安装后测试代码详解
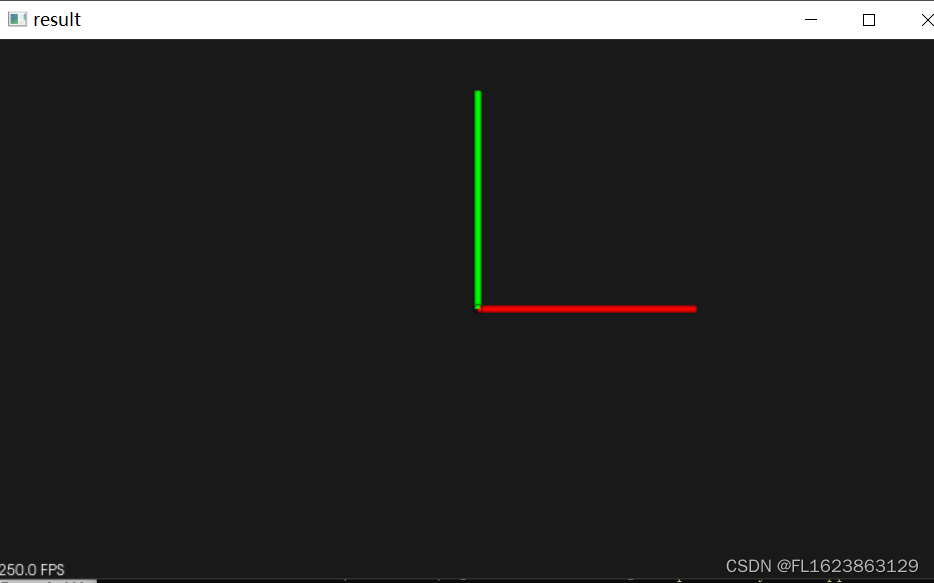
includeinclude<pcl/point_cloud.h>include<pcl/point_types.h>include<pcl/visualization/cloud_viewer.h>include<pcl/PCLHeader.h>usingnamespacestd;intmain(intargc,char**argv){pcl::PointCloud::Ptrpoint_cloud_ptr(newpcl::Po
include
include
include
include
include
using namespace std;
int main(int argc, char** argv)
{
pcl::PointCloud
for (float z(-1.0); z <= 1.0; z += 0.05)
{
for (float angle(0.0); angle <= 360.0; angle += 5.0)
{
pcl::PointXYZRGB point;
point.x = 0.5 * cosf(pcl::deg2rad(angle));
point.y = sinf(pcl::deg2rad(angle));
point.z = z;
uint32_t rgb = (static_cast(r) << 16 |
static_cast(g) << 8 |
static_cast(b));
point.rgb = *reinterpret_cast(&rgb);
point_cloud_ptr->points.push_back(point);
}
if (z < 1.0)
{
r -= 10;
g += 10;
}
}
point_cloud_ptr->width = static_cast(point_cloud_ptr->points.size());
point_cloud_ptr->height = 1;
pcl::visualization::CloudViewer viewer("result");
viewer.showCloud(point_cloud_ptr);
while (!viewer.wasStopped()) {}
return 0;
}
编译安装PCL(PointCloudLibrary)是在Ubuntu上使用自定义选项进行安装的一种方式。以下是一个基本的教程:安装依赖项:在开始编译PCL之前,需要安装一些必要的依赖项。打开终端,并运行以下命令:sudoapt-getupdatesudoapt-getinstallgitbuild-essentiallinux-libc-devcmakecmake-guilibusb-1.0-0-devlibusb-devlibudev-devmpi-default-devopenmpi-binopenm

本教程演示如何在 Windows 版 Typora 中开启 Highlight 高亮功能,通过双等号语法标记重点文本,并展示如何编辑、取消高亮及验证源码保存状态。

了解讯飞智作平台的在线创作流程:从文字配音到数字人视频生成,再到AIGC工具箱的素材处理。通过具体案例演示如何选择合适的功能入口、调整参数及核对成品权益,适合需要快速制作音频或播报视频的用户参考。

本文详细介绍 Gemini 官方网页版入口地址、个人与组织账号登录流程、运行环境要求、账号体系差异对比及常见访问异常的排查解决方法。

针对初次接触Steam平台的玩家,提供正版Steam官网网址识别、客户端官方安装包下载、本地安装配置及账号安全注册登录的详细图文操作教程。

针对各类支持驱动配置的鼠标,系统梳理鼠标宏设置软件的核心设置逻辑、全流程操作步骤、运行模式选择与排错验证方法,帮助读者准确掌握宏功能的配置与使用。

详解如何在 Word 中使用 EndNote 插件插入文献引用。涵盖从库中搜索记录、插入引文、选择样式到更新参考文献表的步骤,确保引文格式准确且可随时更新。


针对Codex近期更新引发的讨论,本文厘清自动审查的功能边界,区分即时额度恢复与留存重置卡的不同,帮助用户理性评估更新价值,避免对缓存和权益产生误解。
了解讯飞绘文AI写作功能:涵盖选题推荐、智能起稿、风格设定、知识融合及稿件校对。通过社区活动案例,掌握从构思到排版的完整操作逻辑,提升内容创作效率。





火山引擎是字节跳动旗下企业级云与AI服务平台。聚焦大模型核心能力,依托字节自研豆包多模态大模型,凭借火山方舟一站式平台,提供模型精调、推理部署、智能应用搭建等全链路服务,结合高性能AI算力,助力各行业快速落地大模型数字化与智能化应用。



