

高德地图路线切换失败解决方法
检查导航偏好与智能推荐设置,确保未限制路线选择;2.保持网络稳定并更新地图数据;3.重启导航或手动切换备选路线,解决临时卡滞问题。
检查导航偏好与智能推荐设置,确保未限制路线选择;2. 保持网络稳定并更新地图数据;3. 重启导航或手动切换备选路线,解决临时卡滞问题。

高德地图路线切换无效,通常和设置、网络或软件状态有关。直接检查关键设置并确保数据同步,基本能解决问题。
检查导航偏好与自动切换设置
系统可能因你的偏好设定而忽略更快路线。进入“我的”->“设置”->“导航设置”,查看“路线偏好”是否开启了“避开高速”或“躲避拥堵”等选项,这些可能限制路线选择。同时确认“智能路线推荐”功能已开启,否则不会主动提示更优路线。如果不想被频繁提醒更换路线,可关闭此功能,但需手动关注屏幕上方的备选路线卡片。
确保网络与地图数据更新
路线规划依赖实时路况,网络不稳定会导致信息延迟。优先连接稳定的Wi-Fi或开启移动数据。同时,打开高德地图“离线地图”功能,下载所在城市的最新地图包。过时的地图数据可能导致路径计算错误或无法识别新路。在“设置”中检查应用版本,及时更新到最新版,以获得最新的算法优化和bug修复。
重启导航或手动选择路线
当前导航进程可能出现临时卡滞。结束导航后重新输入目的地,让系统基于最新路况重新计算,往往能触发更优方案。在导航过程中,留意界面顶部显示的2-3条备选路线,包括距离最短、时间最快和避免收费等,直接点击即可切换,不必等待系统提示。
基本上就这些方法,从设置到操作都覆盖了,不复杂但容易忽略。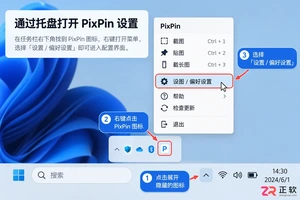
学习如何自定义PixPin快捷键。从打开设置面板、识别功能列表到录入新组合键及解决冲突,一步步教你优化截图、长截图和取色操作效率,避免按键冲突。
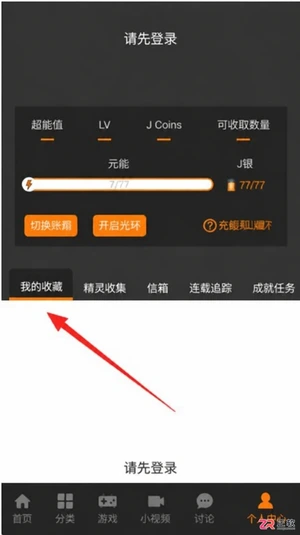
JM漫画app最新版入口是https://www.jmmanhua.top/,这里有免费观看、离线下载及极简操作优势。针对隐私保护需求,详细解析在设置中通过“隐私设置”与“我收藏的漫画”界面实现内容完全隐藏的具体步骤。同时解答新手关于操作流程、离线功能及适用性的常见疑问,帮助用户快速上手并享受无广告干扰的阅读体验。
面向希望获取丰富漫画资源并实现离线阅读的移动端用户,漫蛙3Manwa3(https://www.manwamh.top/)提供快速更新与多设备支持。针对网络不稳定或流量受限痛点,本文详解官方正版下载后的核心操作:包括通过详情页批量缓存章节、利用关键词与榜单精准检索韩漫、切换横竖屏及夜间模式优化体验,以及账号登录实现跨安卓设备进度同步,帮助用户高效管理本地资源库。
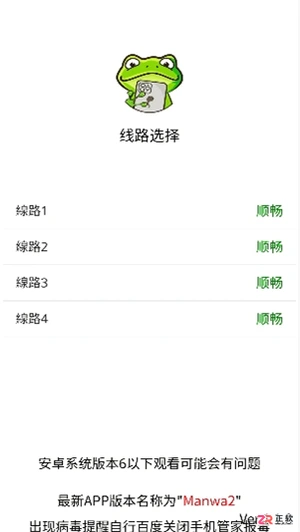
面向二次元漫画爱好者,漫蛙漫画(https://www.manwamh.top/)提供丰富的全彩漫画资源及多国语言阅读支持。针对用户寻找稳定入口、高效检索及舒适阅读的需求,本文介绍漫蛙漫画的线路选择、防走失网址收藏方法,详解从“最近更新”查找韩漫、一键搜索到离线下载的操作流程,并涵盖日间/夜间模式切换、书架管理等新手必备技巧,帮助用户快速上手享受流畅的追漫体验。
漫蛙Manwa3 APP最新版下载地址:https://www.manwamh.top/,这里包含核心功能与操作流程。针对账号注册、VIP开通及阅读设置等关键环节,本文详细梳理了从手机号注册登录、浏览热门榜单到开启高清无广告阅读的具体步骤。涵盖多语言切换、云同步、断点续传及多种阅读模式调整方法,帮助用户快速掌握软件用法,享受流畅的追漫体验。
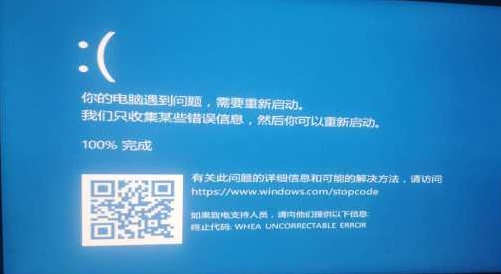
win10操作系统下运行3DMAX总是出现自动重启电脑的问题要怎么办,一般就是检测电源供电、硬件等问题即可,那么下面我们一起看看win10运行3DMAX自动重启解决方法。win10系统运行3DMAX自动重启:1、检测电源供电稳定,是否使用了电脑合适的电源大小。2、如果是新升级、添加硬件后出问题,拆除后试试。3、将电脑设置为——干净启动模式,启动电脑——全盘杀毒再尝试。4、如果以上调试无效,您可以报修或者联系就近服务站调试检修。5、如果你的CUP有16个线程将它变为14个线程尝试打开3DMAX。
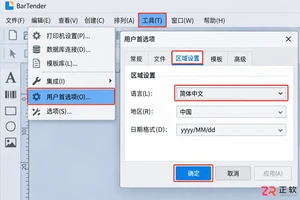
详解BarTender桌面版从英文界面切换至中文的操作步骤,包括用户首选项中的语言设置入口。随后依次介绍主菜单、工具栏、设计画布、工具箱及视图切换,帮助初学者快速建立软件整体地图,理清模板设计与数据源的关系。
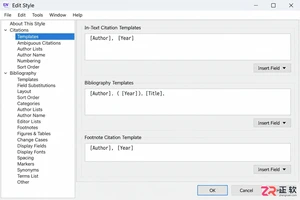
想要修改EndNote生成的参考文献格式?本教程演示如何安全地复制现有样式,编辑文内引文和参考文献模板,并在Word中一键更新为自定义格式,避免手动修改被覆盖。
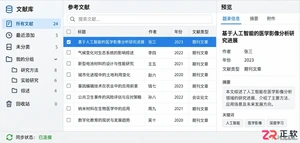
忘记EndNote密码导致无法登录或同步?本文详解如何区分在线账户密码与序列号,通过邮箱找回重置密码,并在桌面版EndNote中更新同步凭据,解决常见的登录验证错误。
漫蛙漫画官方入口与核心功能解析 寻找一个稳定、资源丰富的漫画在线阅读平台,是许多漫画爱好者的共同需求。其中,漫蛙漫画官方入口及其免费全集服务,受到了不少关注。那么,这个平台究竟如何?下面,我们就来深入了解一下它的具体信息与特色功能。 平台的官方访问地址是:https://www.manwa123.c




IntelliJ IDEA 是 JetBrains 推出的专业集成开发环境,重点服务于 Java、Kotlin 与 JVM 项目开发。软件集成代码补全、静态检查、重构、调试、测试、版本控制及构建工具,并可借助插件扩展语言和框架支持。

JetBrains PyCharm 是面向 Python 开发者的集成开发环境,提供智能补全、代码检查、重构、调试、测试、版本控制及虚拟环境管理功能。Mac 版兼容 Intel 与 Apple 芯片,核心功能可免费使用。

JetBrains WebStorm 是面向 JavaScript、TypeScript 和现代 Web 技术的专业集成开发环境,可智能理解项目结构,提供代码补全、重构、错误检查、运行调试、测试及 Git 工具。

JetBrains IntelliJ IDEA 是以 Java、Kotlin 和 JVM 项目为核心的专业集成开发环境,提供智能补全、代码检查、安全重构、调试、测试、版本控制及构建工具集成。统一发行版的核心功能可免费用于商业和非商业项目,

PhpStorm 是 JetBrains 面向 PHP 与现代 Web 开发打造的专业集成开发环境,提供代码补全、静态检查、重构、调试、测试、数据库、版本控制及前端语言支持。Windows 用户可直接下载安装程序,

PyCharm 是 JetBrains 推出的 Python 集成开发环境,提供智能代码补全、错误检查、重构、调试、测试、Git、终端及 Jupyter Notebook 支持。统一版安装后可体验 30 天 Pro 功能,


