

机器人为何总是"看不清"?韩国研究院解锁视觉智能新密码
看到机器人跌跌撞撞,连把椅子都绕不过去,你是不是也觉得奇怪:都说机器视觉多厉害,怎么连这么简单的事儿都搞不定?这背后,其实藏着一个AI领域的经典难题。不过,最近韩国国防发展署的一项研究,可能找到了破局的关键。他们提出的一套新方法,让机器人开始真正“看懂”世界了。 一、机器人的视觉困境:为什么“看见”
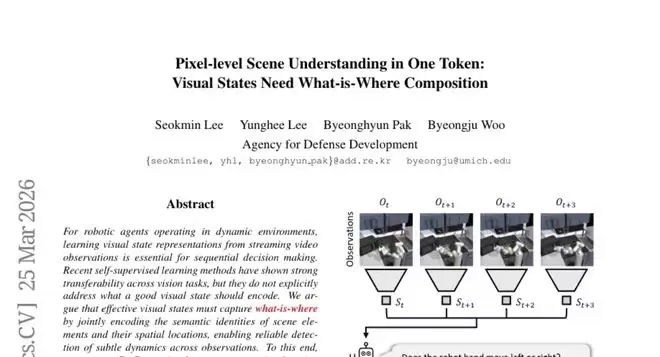
看到机器人跌跌撞撞,连把椅子都绕不过去,你是不是也觉得奇怪:都说机器视觉多厉害,怎么连这么简单的事儿都搞不定?这背后,其实藏着一个AI领域的经典难题。不过,最近韩国国防发展署的一项研究,可能找到了破局的关键。他们提出的一套新方法,让机器人开始真正“看懂”世界了。
一、机器人的视觉困境:为什么“看见”不等于“理解”
想想你走进一间屋子的瞬间,大脑在无意识中就完成了多少工作:扫一眼,不仅知道有沙发、电视、茶几,还能立刻理清他们的位置关系——沙发正对着电视,遥控器可能滑到了靠垫旁边。这种能力对我们来说稀松平常,但对机器而言,却是巨大的挑战。
传统的机器人视觉系统,更像是一个“认物不认路”的健忘者。它能认出画面里有椅子、桌子和杯子,却搞不清椅子是不是塞在桌子底下,杯子究竟在桌面还是椅面上。这种模糊的空间感,导致机器人执行任务时常常闹笑话,比如伸手去抓一个实际上被遮挡的物体。
问题出在哪里?现有的很多先进方法,虽然在图像分类上表现优异,但它们过于专注回答“这是什么”,而忽略了“这在哪里”。这就好比背熟了所有家具的说明书,却对房间布局一无所知,自然无法在需要时准确行动。
一旦环境动起来,情况就更糟了。物体一移动,机器人需要的不只是识别,还得实时追踪位置变化。缺乏精准的空间理解,就像让一个严重散光的人去打乒乓球,能看到球,却总也判断不准落点。
所以,关键的突破点就在于,必须让机器人学会将物体识别和空间定位融合起来理解,就像人脑那样自然。这才是它们能在复杂现实世界中做出可靠决策的基础。
二、CroBo的巧妙设计:用“窥探游戏”训练超级大脑
面对传统方法的局限,研究团队想出了一个极其聪明的训练策略,其核心可以用一个游戏来比喻:你是一位侦探,面前是一张完整的犯罪现场照片。忽然,照片的绝大部分被黑布遮住,只留下不到十分之一的一角。现在,你能仅凭这一点点线索,准确推理并还原出被遮住的全部场景吗?
这个看似不可能的任务,正是CroBo系统的日常训练。系统先完整“端详”整个场景,将所有信息压缩进一个叫做“记忆瓶颈”的超级压缩包里。这个压缩包很小,却必须存下精华。
真正的挑战来了:系统会看到一张从原场景中裁剪出来的极小图片,并且这张图的90%还被刻意遮挡。它必须依靠之前“记忆瓶颈”里存储的全局记忆,配合眼前仅存的10%的蛛丝马迹,准确“画出”被遮掉的所有内容。
这个设计的妙处在于,它无情地逼迫系统优化自己的记忆。如果“记忆瓶颈”只记了“有把椅子”而忘了位置,或者只记了大致布局却模糊了物体细节,重建任务都会失败。唯有同时精准记住“什么物体在什么位置”,系统才能通关。
为了强化学习,研究采用了共享权重的孪生网络。好比两个学生一起学,一个负责纵观全局形成印象,另一个负责研究局部碎片寻找线索,两人知识共享、互相印证。通过在各种场景(从静态房间到动态交互)中反复玩这个“窥探游戏”,系统的“记忆瓶颈”变得越来越智能,最终学会了牢牢抓住场景中物体与位置的综合信息。
三、从实验室到现实:CroBo如何征服机器人世界
理论巧妙,实际表现如何?研究团队给CroBo安排了一系列严格的“实习考核”,从家务到运动,全面检验其能力。
首先是在Franka Kitchen环境中的测试。机器人需要完成开灯、扭开关、开微波炉门等一连串厨房操作。对人类而言轻而易举,对机器来说却每一步都需要精密的视觉理解。比如开微波炉门,必须精准定位把手、理解铰链方向并规划手臂轨迹。
结果令人振奋。在最难的开微波炉门任务上,CroBo的成功率达到了64.8%,比之前的最佳方法提升了13.6个百分点。在机器人领域,这种幅度的提升堪称显著。更突出的是,在开灯(87.6%)和转旋钮(65.6%)这类需要精确定位的任务上,CroBo优势明显,证明它确实掌握了“在哪里”的关键。
在DeepMind控制套件的运动测试中,CroBo同样出色。控制虚拟角色行走、站立、够取物体,需要理解自身肢体与目标物的相对位置。CroBo在行走任务上取得80.8%成功率,站立平衡更是高达92.0%,均大幅超越已有方法。
为了探究其实力来源,团队测试了不同规模的模型。令人惊喜的是,即便使用最小的ViT-S/16架构,CroBo平均成功率也有65.0%,这已经超过了用更大架构的传统方法。这说明性能优势主要源于更优的学习策略,而非蛮力堆砌计算资源。当使用更大的ViT-L/16架构时,平均成功率进一步提升至71.1%,领先优势扩大到7.8个百分点。
这些实验强有力地证明,让机器人学会编码“什么在哪里”的空间语义组合信息,是提升其在动态环境中可靠性的关键。
四、透视CroBo的“慧眼”:重建实验揭示的视觉奥秘
CroBo到底“看”到了什么?一系列重建实验像一次深度视力检查,揭示了它理解世界的独特方式。
在CLEVR合成数据集中,面对颜色、形状各异的几何体,CroBo展现了惊人细节还原能力。一个经典案例是:场景中有两个青色球体,但在给CroBo的输入图片里,这两个球体被完全遮挡,仅能看见周围背景。然而,CroBo不仅准确地在正确位置重建出了两个球体,连颜色和形状都完美还原。这表明,它的记忆里保存的不是抽象概念,而是精确的空间布局地图。
在真实的动态场景(如DA VIS数据集的海滩视频)中,即使只看到马匹的一小部分躯体,CroBo也能重建出完整的马匹姿态、沙滩甚至背景人影,显示出对场景层次关系的把握。
在更复杂的冰球比赛场景(MOSEv2数据集)中,多个球员相互遮挡,CroBo依据局部线索便能推断出被遮挡球员的姿势和位置,说明它理解了物体间的空间关联。
尤为值得一提的是对物理现象的理解。在包含金属球体的场景中,CroBo重建出了球体本身,还准确再现了其表面的反光和地面的投影。这意味着它学到的不只是物体外观,还包括光影之间的物理关系。
这些实验共同表明,CroBo通过训练,确实将物体识别与位置信息深度融合,形成了对视觉场景深刻且实用的理解。
五、时间的艺术:CroBo如何感知运动的诗意
在真实世界生存,机器人还得理解运动。CroBo在这方面表现如何?研究团队引入了一个来自神经科学的优雅概念——感知直线性——来评估它。
这个概念描述的是,人脑能将复杂的视觉运动感知为平滑的内在轨迹。研究团队让CroBo观看视频,并将其内部对每帧画面的理解(即表征)投射出来,连点成线。如果系统真正理解了运动逻辑,这条线应该平滑而连贯;反之,则会杂乱无章。
在DA VIS数据集的测试中,CroBo生成轨迹的平均曲率仅为75.4度,远低于对比方法DINOv2的103.28度,说明它的内部运动表征更为平滑连贯。
一个生动的例子是“海滩放风筝”视频:人物先右后左行走。其他方法生成的轨迹锯齿摇摆,混乱不堪;而CroBo的轨迹则是一条优美的平滑弧线,清晰对应了人物转向的运动模式。
在“旋转雷达”视频中,天线周期性转动五次,CroBo的轨迹呈现出一个重复的美丽C形图案,类似于利萨如曲线,显示出对周期运动的精确捕捉。
在机器人开微波炉门的操作视频中,CroBo的轨迹在关键动作点(如抓住把手瞬间)出现了清晰的L形转折,表明它甚至能感知到动作的语义变化。
这些结果表明,CroBo不仅理解了静态的“在哪里”,更把握了动态的“往哪去”,为机器人在变化环境中的流畅交互打下了基础。
六、精准调试:揭示CroBo成功背后的设计智慧
任何优秀系统都离不开精密的设计抉择。研究团队通过对比实验,验证了CroBo几个关键设计的合理性。
首先是一个根本选择:应该让AI学习时间上的对应(从当前帧预测未来帧),还是空间上的对应(从局部线索重建整体)?实验结果很清楚:侧重于空间对应的“Crop”方法,在所有任务上都完胜侧重于时间对应的“Time”方法。原因在于,时间变化充满不确定性(物体动、相机动、光线变),学习目标模糊;而空间重建则有明确答案,能提供更清晰的监督信号。
更有趣的是,当把两者简单结合起来(“Time+Crop”)时,性能反而最差。说明二者目标不同,强行合并会相互干扰。
另一个关键是遮挡比例。测试发现,遮挡比例越高(从75%提到90%甚至95%),性能越好。这印证了核心假设:只有当局部线索极其稀缺时,系统才会被“逼着”去深度挖掘和依赖全局记忆,从而学到更强大的场景理解能力。这就像闭卷考试比开卷更能检验真才实学。
模型规模实验则带来了另一个洞见:即使使用较小的模型,CroBo也能凭借更优的学习策略取得超越大型传统模型的成绩。这说明在视觉理解上,巧妙的训练方法往往比单纯堆算力更有效。
总而言之,CroBo的成功并非偶然,它源于对机器人视觉本质困境的深刻洞察——即必须融合“是什么”与“在哪里”——以及为此设计的、极具巧思的训练范式。这项研究为机器人视觉智能指明了一条切实可行的新路径。
当机器人开始真正理解空间而不仅仅是识别像素时,它们离在人类世界中自如、可靠地工作就更近了一步。从精准的厨房助手到灵动的运动专家,CroBo展示的潜力令人期待。这项研究的完整细节,已通过论文编号arXiv:2603.13904v2公开,为后续探索打开了大门。
Q&A
Q1:CroBo是什么,它和传统机器人视觉系统有什么区别?
A:CroBo是一套能同时理解物体身份与其精确位置的机器人视觉系统。传统系统往往只能“认物”,却像健忘症一样记不住物体的具体方位关系。CroBo通过独特训练,让机器人获得了融合物体识别与空间定位的复合理解能力。
Q2:CroBo的训练方法有什么特别之处?
A:其核心是一种“极限窥探式”训练。系统先记忆整个场景,然后面对一张该场景的极小局部图片(且90%内容被遮挡),必须凭借之前的全局记忆和仅存的10%线索,准确重建出被遮掉的所有内容。这种方法迫使系统在其记忆中必须精细编码物体及其位置信息。
Q3:CroBo在实际机器人任务中表现如何?
A:在多个标准测试中表现突出。例如,在厨房任务中开微波炉门成功率提升13.6%;在运动控制中行走成功率超80%。值得一提的是,即便使用较小模型,其性能也能超越使用大模型的传统方法,证明其优势来源于更高效的理解策略。
认识AI Agent、Genie 4与机器人的区别:任务输入不等于完成结果,世界模拟不等于现实执行,装载机动作展示也不能替代完整工程验收。
想了解Claude怎么收费?本文梳理了Claude Free、Pro及Team版的最新月费价格、消息限额与高级功能权益,并对比了不同层级的性价比,助你快速找到适合的AI办公伙伴。

本文详细解析Sora在国内的使用现状,指出目前官方未对公众开放注册,提醒用户警惕虚假链接,并提供关注官方动态及替代方案的实用建议。
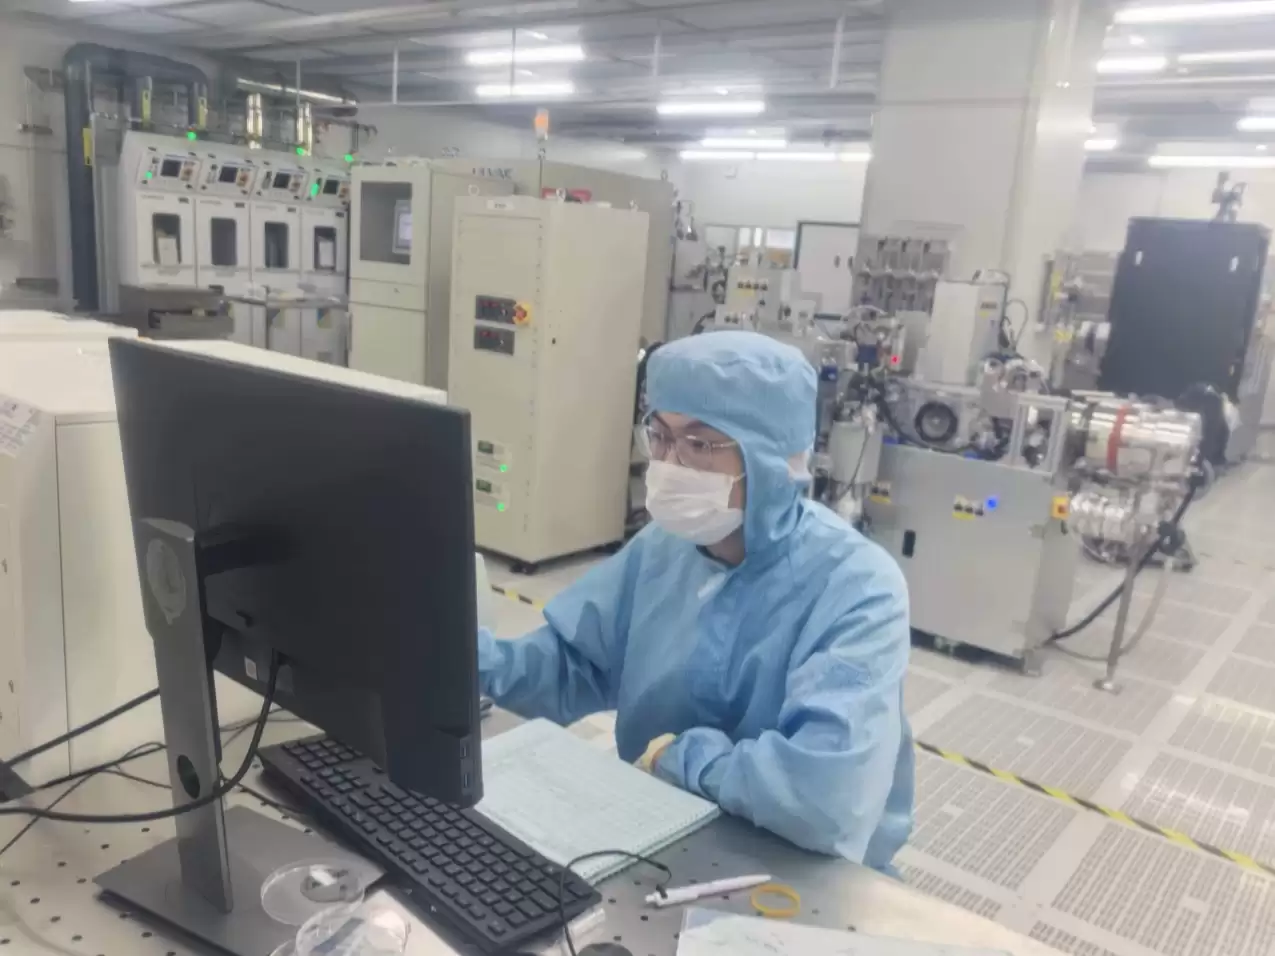
南京邮电大学“光擎智算”团队联合南京大学,攻克GaN基Micro-LED器件技术,成功搭建实验室级光计算验证系统。团队自主研发的5×5 Micro-LED光电计算阵列芯片已进入流片封装阶段,实现了图像识别等算力任务验证,推动光计算技术从理论走向工程落地。

苹果与铠侠签署为期3-5年的NAND闪存长期供应协议,且可能不设价格上限。此举旨在应对AI数据中心需求激增导致的芯片供应紧张,从单纯压价转向确保稳定供货。
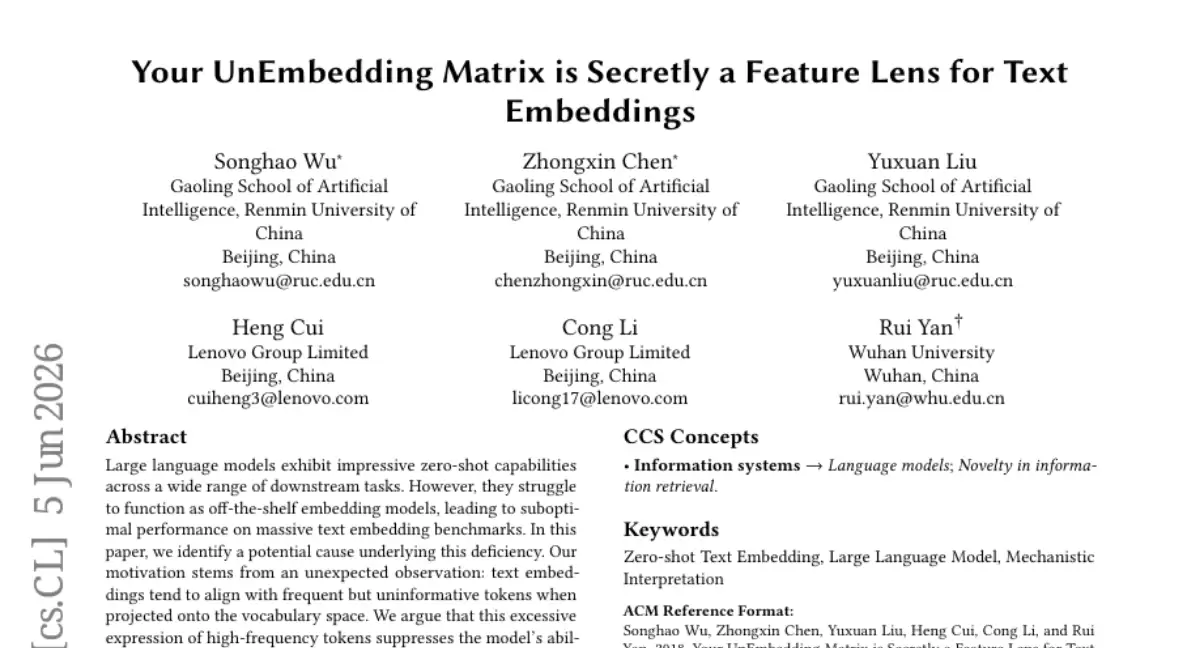
一项研究揭示大语言模型在文本嵌入任务中表现平庸的根源:反嵌入矩阵边缘频谱引入高频词偏见。提出的EmbedFilter方法通过滤除该噪声,在MTEB49项任务上显著提升性能,且无需重新训练,兼容多种基线方法。
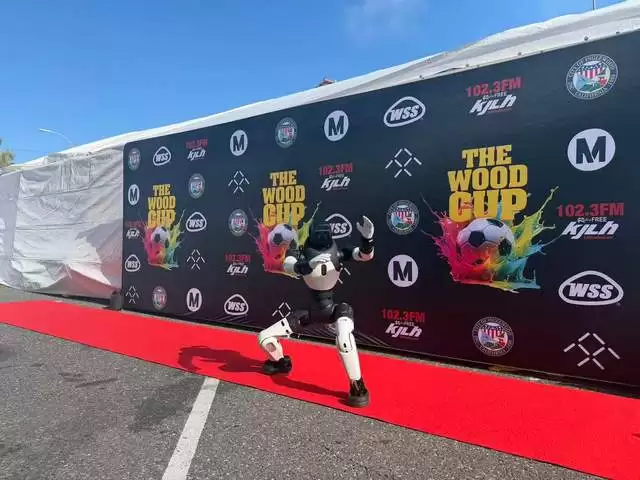
法拉第未来EAI机器人亮相洛杉矶世界杯庆典,被CBS报道,实现零广告费破圈。目前推出三大系列机器人,截至5月累计交付137台,年度目标上调至1500台。近期获7000万美元融资,将发布机器人教育生态战略,加速物理AI领域布局。
启元机器人加速线下布局,亚洲首店已在深圳卓悦中心设围挡,上海全球首店同步筹备,西安等地也在推进中。作为上纬新材在消费级具身智能领域的核心载体,其聚焦个人机器人赛道,研发投入同比增长超500%。
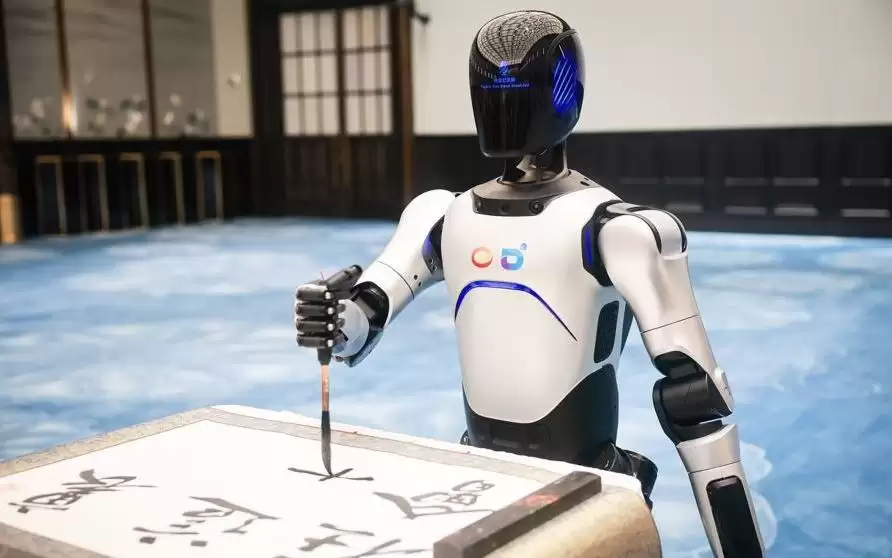
6月16日,世界会客厅迎来首位智能导览员——编号001的人形机器人正式上岗。它身高约1.7米,通体银白,可提供多语种讲解、智能引导与互动问答,致力于提升智慧化参观体验。同日,世界会客厅举办了年度品牌日暨首秀5周年纪念活动。
2026年世界人工智能大会将于7月17日至20日举办,超过300款人工智能新品全球首发,1400多位嘉宾参会,近140场论坛,展览面积超过10万平方米,促成意向合作金额达162亿元,并且推出首个自主举办的国际顶级人工智能学术会议。





火山引擎是字节跳动旗下企业级云与AI服务平台。聚焦大模型核心能力,依托字节自研豆包多模态大模型,凭借火山方舟一站式平台,提供模型精调、推理部署、智能应用搭建等全链路服务,结合高性能AI算力,助力各行业快速落地大模型数字化与智能化应用。



