

MIT团队实现“穿墙透视”,用的是你手机里就有的传感器
2012年,麻省理工学院Ramesh Raskar教授的团队在《自然-通讯》上发表了一项开创性研究:他们利用飞秒激光和精密光学平台,首次实现了对拐角后方物体的三维形状重建。这套系统的代价不菲——造价高达50万至100万美元,并且需要占据一整间实验室。 谁曾想到,仅仅十四年后,来自同一个实验室的博士生
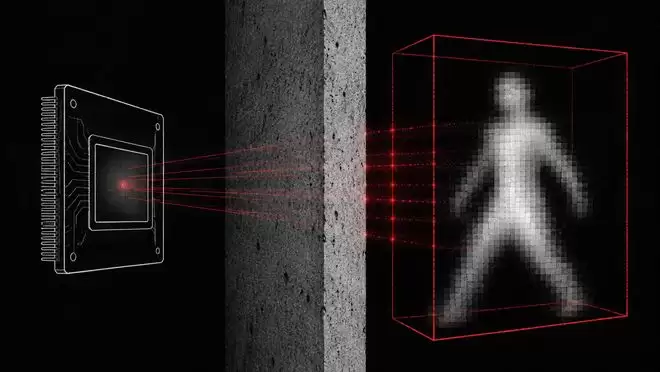
2012年,麻省理工学院Ramesh Raskar教授的团队在《自然-通讯》上发表了一项开创性研究:他们利用飞秒激光和精密光学平台,首次实现了对拐角后方物体的三维形状重建。这套系统的代价不菲——造价高达50万至100万美元,并且需要占据一整间实验室。
谁曾想到,仅仅十四年后,来自同一个实验室的博士生Siddharth Somasundaram,用一颗批量售价仅3.6美元的商用传感器,就实现了近乎相同的目标。
这项里程碑式的研究于今年5月20日登上了《自然》杂志。研究团队的核心硬件,是一颗意法半导体的VL53L8CX飞行时间传感器芯片。这颗边长仅6.4毫米的芯片,集成了940纳米垂直腔面发射激光器和一个单光子雪崩二极管探测器阵列,能以每秒30帧的速度捕获深度信息。整套演示系统的硬件成本被控制在100美元以内,无需任何额外校准,却能稳定探测到视线之外的隐藏物体。
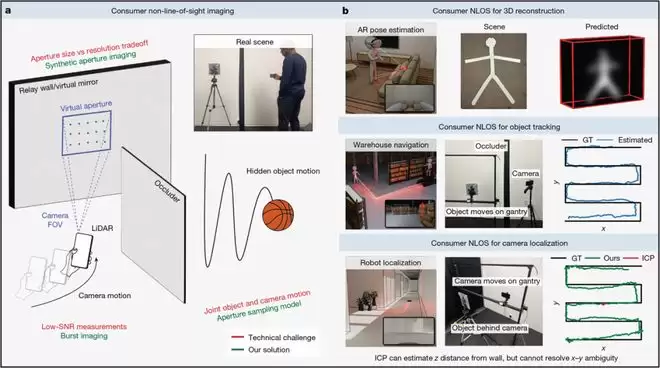
图丨消费级非视距成像(来源:Nature)
这种听起来颇具科幻色彩的技术,其背后的物理原理其实相当直观。它依赖于激光脉冲在场景中的多次反射:光从传感器发出,先打到可见的墙面上,其中一部分光子会继续弹射到墙后隐藏的物体上,再反射回墙面,最终被传感器捕获。通过精确测量这些“曲折旅行”后抵达的光子的飞行时间,系统就能反推出隐藏物体的位置与轮廓。在这个过程中,那面可见的墙,本质上充当了一面“虚拟的镜子”。
这项技术被称为非视距成像,在学术界已耕耘了十多年。2018年,O'Toole等人在《自然》上提出的光锥变换方法,曾将重建算法的效率提升了三个数量级。然而,硬件的高门槛始终是阻碍其走向实用的最大绊脚石。
实验室级别的系统依赖灵敏度极高的单光子探测器和皮秒级的时间分辨率,才能从极其微弱的多次反射信号中提取有效信息。消费级传感器则面临多重限制:出于人眼安全考虑,激光功率必须很低;为了适应动态场景,曝光时间必须很短;空间分辨率也有限。其结果就是,单帧数据中的信噪比远远不足以完成重建。
那么,Somasundaram团队是如何突破这一瓶颈的呢?他们的核心思路是放弃从单帧中寻找答案,转而寻求大量帧数据的“合力”。团队提出了一个名为“运动诱导孔径采样”的创新模型。这个模型的巧妙之处在于,它将隐藏物体的形状、物体的运动以及相机自身的运动,统一到了一个连贯的测量框架之中。
其灵感来源其实是两项非常成熟的技术:一是智能手机相机通过连拍多张照片进行合成,以提升画质和动态范围;二是合成孔径雷达通过综合多个天线位置的信号,来等效获得一个大口径天线的分辨率。MAS模型所做的正是类似的事情——它利用手持相机时不可避免的自然微小晃动,来等效扩大观测的“虚拟孔径”;同时,利用多帧数据之间的冗余信息,显著提升整体信噪比。
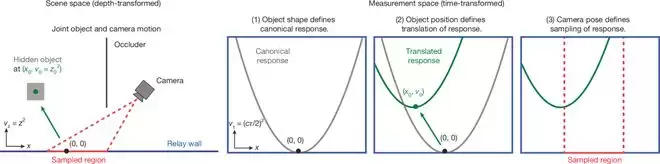
图丨运动诱导孔径采样模型(来源:Nature)
正如Somasundaram所解释的:“一旦我们开发出能够跨多次测量合并信息的算法,那些原本被噪声淹没的隐藏信号,就开始清晰地浮现出来了。”
在论文中,团队成功演示了该系统的三项核心能力。
首先是三维重建。只需让相机在墙面前自然移动,系统便能重建出墙后静止物体的三维点云形状。
其次是实时物体追踪。在已知物体大致形状的前提下,系统可以实时追踪其在三维空间中的运动轨迹,甚至能同时追踪多个目标。研究团队还展示了一个有趣的应用:用户戴上特制的回射材料手套后,系统可以稳定追踪被完全遮挡的双手位置。
第三项能力是利用隐藏物体进行自身定位。这对于机器人或自动驾驶系统颇具意义。当机器人面对一面缺乏纹理特征的白墙时,传统的视觉里程计往往会失效。但如果知道墙后有某个已知物体,那么分析非视距信号反而能帮助机器人精准确定自身的位置。
值得注意的是,这三项能力都实现了实时在线处理。以追踪任务为例,系统采用了粒子滤波算法,用1000个粒子来表征物体位置的概率分布,并在每秒30帧的速率下,完成粒子的运动预测、数据权重评估与重采样全过程。
当然,必须清醒认识到,目前的效果距离科幻电影中的“透视”画面还有巨大差距。Somasundaram也坦率指出,系统恢复的只是微弱信号中极其稀疏的几何和运动信息,与手机摄像头拍摄的百万像素级清晰图像不可同日而语。
系统目前依赖于几个较强的先验假设:隐藏物体的形状和运动在连续帧之间需要保持相对一致,这样才能将大量微弱测量累积成强信号。如果目标突然剧烈改变姿态,或者被部分遮挡导致外形突变,亦或相机发生剧烈抖动,这些假设就会失效,导致性能下降。
论文也指出,面对真实世界中复杂的反射特性,手工设计的评分函数可能难以稳健工作。未来的改进方向,很可能需要借助机器学习来学习更优的信号匹配策略。
此外,系统对普通漫反射物体的效果,远不如对专门的回射材料。虽然论文证明了MAS模型在漫反射条件下依然有效,但由于光强遵循四次方衰减定律,且存在大量非共焦路径的干扰,信号质量会显著降低。
话说回来,这项研究能登上《自然》,或许并非因为某一项具体指标达到了极致,而在于它标志着一个重要的范式转换。过去的非视距成像研究,往往始于搭建一个价值数万美元、需要数小时精密校准的实验平台。而Somasundaram团队的工作证明,一颗量产的、现成的SPAD传感器,就足以完成有意义的追踪和定位任务,且无需物理校准或额外硬件。研究团队已在GitHub上开源了全部代码。
“我们认为这项工作最重要的意义在于技术的民主化,”Somasundaram强调,“当一项技术变得人人可及时,人们往往会发掘出远超原始研究者想象的应用场景。”
潜在的应用方向已经可以窥见一斑:自动驾驶汽车在盲区路口提前感知行人或车辆;仓储机器人在杂乱环境中避开拐角后的障碍;AR头显更精准地追踪用户的身体姿态……但这些可能只是冰山一角。正如研究者所言,真正革命性的应用,或许正来自他们此刻还未曾想到的领域。
参考资料:
1.https://www.nature.com/articles/s41586-026-10502-x
2.https://spectrum.ieee.org/smartphone-grade-lidar
寻影推出MeetFlip4KAI会议摄像头:一体化翻折设计搭配金属转轴,搭载索尼1/2英寸传感器,支持4K@30fps与相位对焦。具备AI构图、挥手控制变焦、双麦克风四种收音模式及美颜功能,首发价599元。
一种新型量子传感器通过两个不同位置的原子干涉仪共用同一束激光测量,有效抵消激光噪声,成功提取微弱信号。实验表明该装置能排除噪声干扰,捕捉模拟的早期引力波和超轻暗物质信号,为研究超大质量黑洞形成和暗物质本质开辟新途径。
索尼黑卡RX10V相机将于七月九日发布,核心升级为新处理器与NP-FZ100电池,运算速度与自动对焦性能均大幅提升,传感器与镜头沿用前代一英寸两千万像素CMOS及24-600mmF2.4-F4镜头。此外,FX5电影摄影机也预计于7月中旬后登场。
索尼FX5电影摄影机实拍图曝光,菜单采用威尼斯风格,搭载1600万像素全堆栈传感器,支持5K片门全开、三原生ISO,可机内录制X-OCNLTRAW格式,具备高动态范围和优秀低光性能,采用紧凑机身设计,画质出色,预计本月下旬发布。
斗鱼APP,作为备受欢迎的直播平台,其首页界面内容丰富多样,特别适合喜欢通过直播进行社交互动的人群。它不仅提供了大量的游戏类直播、短视频和资讯文章,还支持用户进行自主创作和分享。然而,有部分用户反映,在使用过程中经常会受到“摇一摇”“扭一扭”等基于传感器触发的广告干扰,这对正常的使用体验造成了影响。
尼康DL系列紧凑型数码相机有望复活,搭载2400万像素堆栈式1英寸传感器与变焦镜头,机身设计接近原DL18-50和DL24-85,或合并为24-70版本,支持灵活颜色控制,附皮革相机包,EVF可单独购买。目前仍属爆料阶段。
IT之家 8 月 15 日消息,中国科学院合肥物质科学研究院强磁场科学中心联合中国科学院宁波材料技术与工程研究所、宁波东方理工大学,围绕通过调控自旋织构动力学来抑制磁传感器噪声这一物理机制取得进展,成功研制出一种同时具备高灵敏度和低噪声特性的反常霍尔磁传感器。相关成果已经发表于《物理评论快报》。高性
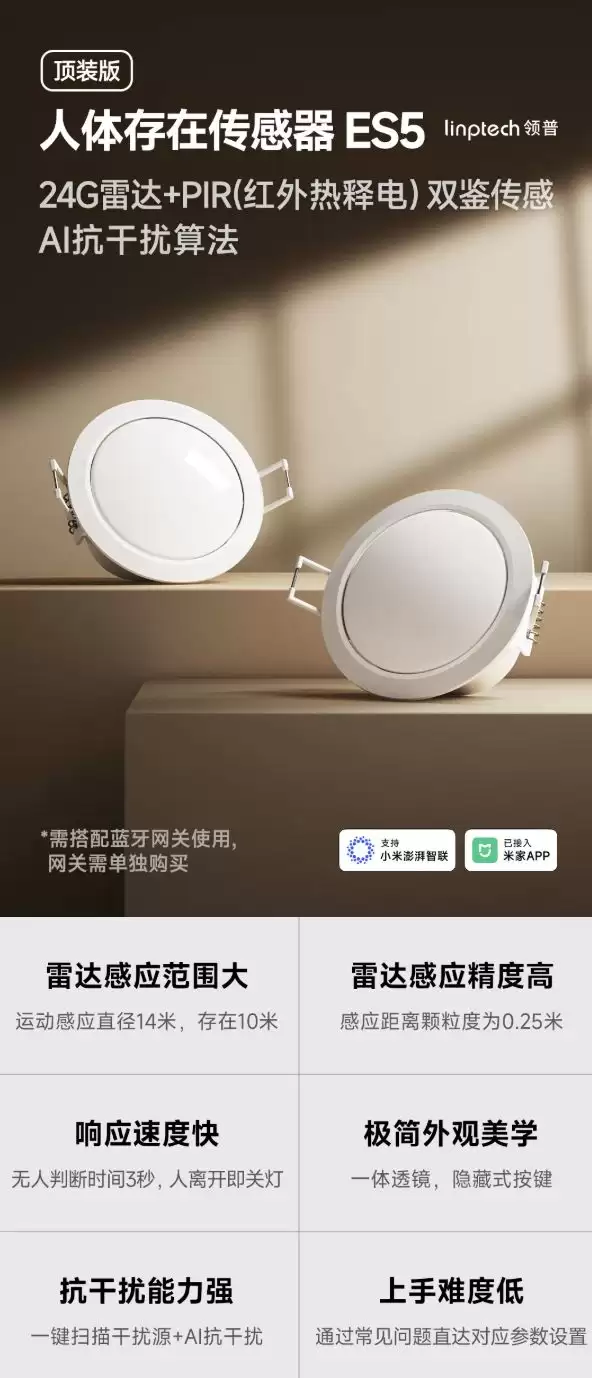
领普人体存在传感器ES5顶装版售价69元,采用雷达、红外与光照三模融合设计,可探测呼吸、微动等细微动作。顶装需预留75mm孔位及零火线,支持30°角度调节,运动探测直径14米,存在探测直径10米。提供融合与雷达双模式,支持一键扫描干扰源,内置光照传感器联动灯具。
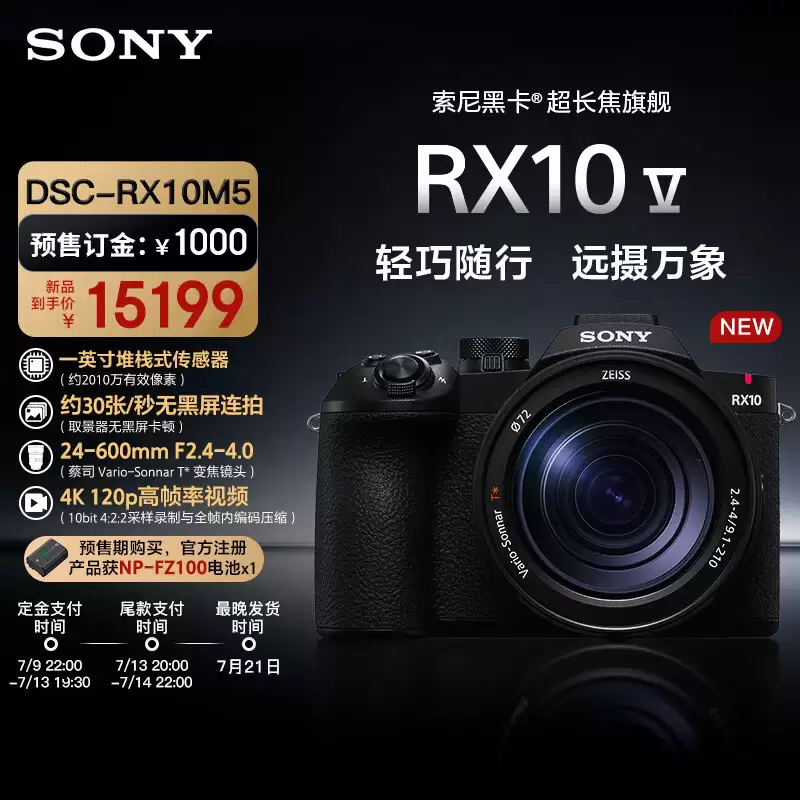
索尼全新黑卡RX10V第五代旗舰级长焦相机发布,搭载2010万像素高画质1英寸堆栈式传感器与等效24-600mm超远摄镜头,国行15199元。支持每秒30张高速连拍、AI智能主体识别系统、无裁切4K60p视频录制,配备新型NP-FZ100锂电池,续航约630张照片。
据爆料,尼康即将推出一款APS-C高端相机,搭载4500万像素堆栈式传感器,具备高速连拍能力,定位类似D500后续机型,或为融合RED技术的迷你Z9/ZR变体,预计8至9月发布。



IntelliJ IDEA 是 JetBrains 推出的专业集成开发环境,重点服务于 Java、Kotlin 与 JVM 项目开发。软件集成代码补全、静态检查、重构、调试、测试、版本控制及构建工具,并可借助插件扩展语言和框架支持。

JetBrains PyCharm 是面向 Python 开发者的集成开发环境,提供智能补全、代码检查、重构、调试、测试、版本控制及虚拟环境管理功能。Mac 版兼容 Intel 与 Apple 芯片,核心功能可免费使用。

JetBrains WebStorm 是面向 JavaScript、TypeScript 和现代 Web 技术的专业集成开发环境,可智能理解项目结构,提供代码补全、重构、错误检查、运行调试、测试及 Git 工具。

JetBrains IntelliJ IDEA 是以 Java、Kotlin 和 JVM 项目为核心的专业集成开发环境,提供智能补全、代码检查、安全重构、调试、测试、版本控制及构建工具集成。统一发行版的核心功能可免费用于商业和非商业项目,

PhpStorm 是 JetBrains 面向 PHP 与现代 Web 开发打造的专业集成开发环境,提供代码补全、静态检查、重构、调试、测试、数据库、版本控制及前端语言支持。Windows 用户可直接下载安装程序,

PyCharm 是 JetBrains 推出的 Python 集成开发环境,提供智能代码补全、错误检查、重构、调试、测试、Git、终端及 Jupyter Notebook 支持。统一版安装后可体验 30 天 Pro 功能,


