

机器人的"记忆危机":KAIKAKU团队如何让AI只记住真正有用的东西
KAIKAKU团队提出AURA-Mem记忆机制,通过“行动惊喜度”判断是否写入,使机器人只在影响动作的时刻更新记忆。该机制固定内存大小,写入次数减少5至9倍,推理状态内存占用仅为4KB,较传统KV缓存降低6061倍,在真实机器人测试中保持同等成功率。
一项来自KAIKAKU公司的最新研究,以预印本形式(编号arXiv:2606.02775v1)探讨了一个非常实际的问题:如何让机器人的记忆力像人一样,学会“挑重点”?
不妨想想看,一个干了十年办公室的老员工,他不会记得每天早晨进门的每一块地砖,也不会记得每一次电梯门打开的声响。他脑子里存的,是那些真正影响决策的关键信息——比如客户的特殊要求、机器昨天的故障、下午的重要会议。这种“选择性记忆”对人类来说是天性,但对于那些正在进入工厂、仓库,乃至手术室的机器人而言,却是一道尚未完全解开的工程难题。
KAIKAKU的团队为此设计了一套名为AURA-Mem(Action-Utility Recurrent Adaptive Memory)的全新记忆机制。其核心思想简单到可以用一句话概括:**教会记忆,在什么时候该“闭嘴”。**
一、记忆的代价:当机器人的“日记本”成为包袱
要理解这项研究的价值,得先看看机器人现在是怎么“思考”的。
目前最先进的机器人控制系统,大多是基于所谓的“视觉-语言-动作模型”(VLA)。这类模型能同时处理摄像头画面、语言指令和动作控制,被认为是通往通用机器人技术的关键路径。而它们的底层架构,大多数都依赖于一个叫“Transformer”的神经网络——没错,就是支撑ChatGPT的那个技术。
Transformer有一个特点:它需要记住之前看到的全部内容,这样才能做出连贯的判断。为此,工程师们设计了一个叫“KV缓存”(Key-Value Cache)的机制。你可以把它想象成机器人随身携带的一本“实时日记”——它每走一步、每转一下手腕,都要在日记本上记上一笔。随着时间推移,这本日记只会越来越厚。
在数据中心里,这没问题,因为每次对话都是短暂的,结束后日记就清空了。但机器人不一样。一台在仓库里分拣货物的机器人,可能一天要连续工作八小时甚至更久。它的“日记”不会有人替它扔掉,只会持续膨胀。
研究团队给出了一个很直观的数字:在他们测试的配置下,一个运行了十万步的机器人,其KV缓存占用的内存高达2560万字节(约25.6MB)。而采用AURA-Mem后,在整个十万步运行过程中,内存占用始终固定在4224字节(约4KB)。这个差距是6061倍。
这不仅仅是数字上的胜利。现实中,机器人身上的边缘计算芯片内存极度有限且昂贵。2026年初全球高带宽内存(HBM)供应紧张,DRAM合同价格单季暴涨近一倍。在这种硬件背景下,节省每一个字节都意味着实实在在的成本。而且,每一次内存写入都在消耗能量、磨损硬件。特别是新一代基于闪存的高带宽内存,写入次数是有限的。写得越少,硬件寿命就越长。所以,“减少不必要的写入”这件事,有着非常直接的经济和工程价值。
二、现有方案的困境:要么越用越胖,要么步步都在写
当然,学术界也不是没想过办法,但现有方案各有各的局限。
一类方案是“KV缓存压缩与淘汰”,比如H2O、SnapKV等技术。思路很简单:既然日记越来越厚,那就定期扔掉不重要的几页。但问题在于,无论怎么扔,日记的总量依然会随时间线性增长,只是慢一点。对于需要无限运行的任务,这不过是把内存爆炸的时间点向后推迟了,并未从根子上解决问题。
另一类方案是“状态空间模型”(SSM),比如大名鼎鼎的Mamba。这类模型的好处是,它们运行时占用的内存大小是固定的,不会随时间增长。听起来很完美?问题是,这类模型每走一步都需要更新一次状态,不管这一步有没有带来任何新信息。这就好比,无论今天发生了什么——哪怕你只是在办公室喝杯水——你都必须写满一整页日记。虽然内存大小固定了,但写入频率没降下来,硬件磨损依旧。
而AURA-Mem的诞生,正是为了填补这个空白:既要内存大小固定,又要写入次数尽可能少。同时实现这两个目标,才是这项研究真正的技术贡献所在。
三、聪明的守门人:一个懂得“值不值得记”的写入门控
AURA-Mem的架构可以用一个很形象的比喻来理解:它是一个配备了智能守门员的、固定大小的保险箱。
保险箱的大小永远不变——无论机器人工作了五分钟还是五个小时,这个保险箱就这么大。里面装的是一种叫“快权重矩阵”(fast-weight matrix)的东西,可以理解成一份高度压缩的“世界摘要”。机器人每次做决策时,都会从这个保险箱里读取信息,这个读取操作每步都会发生。
但是,要想往保险箱里写入新信息,就必须通过守门员的审核。这位守门员有一个专门的判断标准:当前看到的这个画面,会不会导致我下一步做出不同的动作?如果答案是“不会”,它就拒不开门,保险箱内容保持不变。只有当答案是“会”时,它才打开门,把新信息更新进去。
这位守门员在技术术语里叫“写入门控”(write gate),它的判断依据叫做“行动惊喜度”(action-utility surprise)。它会计算一个数值:当前的“世界摘要”对当下的观测有多“吃惊”?如果预测很准,说明没什么新意;如果预测很糟,说明发生了值得记录的新情况,应该更新记忆。
请注意,这个判断标准的关键在于“行动相关性”。守门员不是在问“这个画面漂不漂亮”,也不是在问“和上一帧有没有变化”,它只关心一个核心问题:“如果我不更新记忆,接下来的动作会不会出错?” 这一点,是AURA-Mem与所有前辈方案的本质区别。
四、训练方法:用“犯错的代价”教会守门人
守门人的判断能力不是天生的,需要后天训练。而它的训练方式本身,也是这项研究的一大亮点。
大多数同类方案在训练时,用的是“语言建模损失”——简单说,就是看模型能不能准确预测下一个词或下一帧画面。这本质上是“重建”目标:记忆好不好,看你能否复原看过的东西。
AURA-Mem则完全不同。它用的是“行动损失”(action loss):记忆好不好,看你能否做出正确的动作。训练时,模型会根据当前记忆去预测专家示范的动作,如果预测错了,就会收到一个惩罚信号。这个惩罚信号会反向传播,连守门人的判断逻辑也会被优化。于是,守门人慢慢学会了:哪些时刻不写入会导致动作出错,哪些时刻不写入则毫无影响。
在这基础上,训练目标还包含了两个调节项:一个是“信息瓶颈项”,它鼓励记忆在保持行动准确的前提下,尽可能少保留信息;另一个是“写入稀疏性惩罚”,直接限制守门人的开门频率,防止它每步都写。
这三者协同工作,最终塑造出一个这样的守门员:它既会根据行动需求判断“值不值得写”,又会在不影响任务质量的前提下尽量少写。它还提供了一个可调节的“写入频率旋钮”,方便部署时按需调整。
五、技术内核:快权重矩阵是如何存储和更新记忆的
保险箱里的“快权重矩阵”,本质上是一个小型的“联想记忆”——它存储的是“键”到“值”的映射关系,就像大脑里“看到X,就联想到Y”的连接。
读取记忆的方式很简单:把当前观测编码成一个“查询向量”,用它乘以这个矩阵,结果就是最相关的历史信息。这个操作每步都执行,成本很低。
更新记忆的方式,则借鉴了一种叫“测试时训练”(test-time training)的技术思路:在实际运行过程中,对记忆矩阵执行一步微小的梯度下降,把新信息“压印”进去。这个更新有一个非常优雅的数学特性:它的梯度可以用闭合公式直接计算,无需额外的自动求导过程,计算成本极低。同时,更新时还有一个“遗忘因子”,让旧信息慢慢淡出,防止记忆被过时的内容占满。
最核心的设计在于:这个矩阵从第一步到最后一步,形状永远不变。它吸收新信息的方式是改变矩阵里的数值,而不是添加新的行或列。这和KV缓存每步追加新行的做法,有着本质的区别。正是这个设计,保证了内存占用的严格恒定。
六、实验结果:数字说话,但要看清数字在说什么
研究团队在合成的记忆压力测试任务“含噪长距离召回”上,对AURA-Mem和多种方案进行了系统评估。这个任务专门考验模型的记忆能力,难度可调。
在最关键的带宽效率测试中,AURA-Mem以每秒2.18次的写入频率,实现了和每步都写入(每秒20次)完全相同的任务准确率(均为1.0)。这意味着,准确率丝毫不降的情况下,写入次数减少了9.19倍。
不过,研究团队很诚实:这个结果是在任务本身已经“饱和”的配置下取得的,所有非随机方案都能拿满分。真正能看出差距的,是更难的配置。在“困难任务”下,AURA-Mem在写入次数减少5到6倍的同时,依然和最强的固定大小状态基线保持统计上无显著差异的准确率。
团队还做了一个很有说服力的对比:如果把守门人的智能判断,换成同等频率的随机写入或周期性写入,任务成功率会直接跌到约0.37。而AURA-Mem依然能维持1.0。这个对比直接证明:关键不在于写了多少次,而在于选择在哪些时刻写。守门人的“行动惊喜度”判断信号,才是真正的价值所在。
此外,他们还尝试训练了一个用画面重建目标(而非行动损失)训练的“学习型词元门控”。结果非常戏剧性:这个守门人在所有配置下都陷入了“永不写入”的崩溃状态。这从反面印证了:用行动损失训练守门人,不是一个可选项,而是让整个机制正常工作的必要条件。
七、真实机器人测试:理论落地,守门人实战表现如何?
合成测试固然重要,但团队还专门在一个70亿参数的真实机器人控制模型(OpenVLA-OFT)上进行了验证。他们在LIBERO-Long基准测试上进行了闭环评估——机器人真的会因动作改变环境,并重新观测。
测试分三组:base(无记忆)、kv(传统的每步写入KV缓存)、aura(AURA-Mem智能写入)。结果非常清晰:base的成功率为14/60≈0.233,kv为13/60≈0.217,aura为14/60≈0.233。AURA-Mem和不使用记忆的基线持平,略优于总是写入的KV方案。而同时,aura的写入次数只有504次,kv则高达3541次,相差7倍。内存占用方面,aura始终维持在4224字节的固定大小,kv则膨胀到了90万字节以上,相差214倍。
研究团队很坦诚:三组方案的成功率差异(0.217 vs 0.233)在60个样本下统计上不显著。这说明守门人没有让机器人变笨,但也没让它变聪明。绝对成功率只有约0.23,远低于该模型在标准评测下的0.90-0.98,这是因为本次测试采用了极简的零样本、单随机种子设置。这个实验的意义,在于证明了机制的“可移植性”,而非声称AURA-Mem能提升能力。
有趣的是,守门人在实战中展现了一个特性:它在部署时的实际写入频率(0.142),比训练时设定的目标(0.175)和训练时的实际频率(0.281)都要低。换句话说,面对真实的控制循环,它变得更谨慎、更节制了,而机器人的表现并未因此变差。这正是“只记真正有用的东西”最生动的体现。
八、理论保障:这套记忆方案有没有数学上的质量保证?
研究团队不满足于实验结果,他们还尝试从理论上回答一个更根本的问题:这种固定大小的压缩记忆,和拥有完整历史记录的理想记忆相比,会让决策质量损失多少?
他们借用了“近似信息状态”(AIS)的理论框架。该框架指出,只要压缩后的记忆能准确预测当前的奖励和下一时刻的压缩状态,决策质量的损失就可以被一个公式界定。这个公式里有两个关键参数:ε(衡量行动预测误差)和δ(衡量状态转移预测误差)。
团队实际测量了这两个参数:ε均值仅为0.0021,说明行动预测非常准确。然而,当把这些数字代入完整的价值损失公式时,结果令人沮丧:计算出的上界高达52.69,而任务的最大可能价值跨度只有10.0。一个上界比量程还大,等于没有提供任何有用的保证。团队很坦诚地称这个结果为“空洞的”(vacuous)。他们把这部分工作定位为“方法论示范”,证明了这类理论框架可以被应用到这里,但尚未找到有实际指导意义的保证。
九、诚实的局限:这项研究还没有做到什么
这篇论文的一个显著特点,是团队花了大量篇幅主动列举自己的局限,措辞坦率在学术论文中颇为少见。
所有量化结论都来自合成任务,而非真实的机器人物理环境。动态噪声、传感器误差、执行延迟等现实因素,均未涉及。研究者明确表示,AURA-Mem目前只是一个研究原型,不适用于安全关键场景的部署。
在准确率上,AURA-Mem并没有超越最强的固定大小状态基线,两者统计持平。它的主要贡献是写入效率,而非准确率提升。此外,守门人自身带来了额外的计算负担(多了6337个梯度激活参数),这个不对等没被完全控制。信息瓶颈训练的独立贡献也只是“边界正面”,统计显著性不够。实际墙钟延迟也没有被测量。
说到底,AURA-Mem做到的事情是:在固定大小的记忆中,让机器人只在“会影响下一个动作”的时刻写入新信息,从而在不损失任务能力的前提下,将内存写入次数减少约5-9倍,并将推理状态的内存占用维持在一个常数。这个成果,在“硬件资源极度紧张、机器人需要无限期运行”的物理AI部署场景下,有着非常直接的实用价值。
归根结底,这项研究提出的问题或许比它给出的答案更有价值:一个真正好的机器人记忆系统,应该用动作质量而非画面重建来衡量记忆的好坏。它应该教会记忆在什么时候“闭嘴”,而不是让记忆每步都写。它应该占用固定的空间,而不是无限膨胀。这三条原则,构成了一个清晰的思考框架。未来的工作,就是要在真实物理硬件上验证这些原则,并让理论保证真正收紧到有实际意义。
Q&A
Q1:AURA-Mem和普通KV缓存的内存占用差距有多大?
A:在测试配置下,运行十万步后,普通KV缓存占用约25.6MB内存,而AURA-Mem的推理状态始终保持在4224字节(约4KB),两者相差6061倍。这个差距是结构性的——AURA-Mem的状态大小从初始化时就固定了,不随运行时间增长。
Q2:AURA-Mem的守门人是怎么判断要不要写入记忆的?
A:守门人使用“行动惊喜度”作为判断标准。它计算当前记忆对抗当下观测的预测误差。如果预测很准,说明当前画面没有新信息,不写入;如果预测很差,说明发生了新情况,才更新记忆。关键是与“动作会不会出错”直接挂钩,而非仅仅看画面变化。
Q3:AURA-Mem在真实机器人上的成功率为什么只有0.233?
A:0.233的成功率反映的是底层基础策略模型(OpenVLA-OFT)在零样本、单随机种子评测下的表现,不是AURA-Mem本身的局限。该模型在标准评测下成功率约为0.90到0.98。这次测试的目的,是验证加入记忆层后机器人不会变差,而非刷新成功率记录。
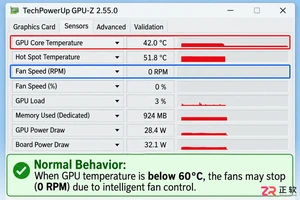
发现显卡风扇不转先别慌,这很可能是正常的智能启停功能。本文详解如何区分待机静音与硬件故障,提供从软件检测到物理清理的完整解决思路。
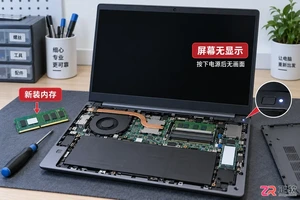
笔记本加装新内存后遇到黑屏或无法开机?不要慌张,本文通过重新插拔、清洁金手指、单根测试等具体操作步骤,帮你快速判断是安装失误还是硬件不兼容,并给出相应解决办法。
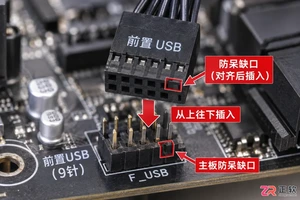
针对电脑主机前置USB接口无法识别设备的问题,本文提供一套基于因果逻辑的排查流程。涵盖检查机箱内部USB针脚连接、验证BIOS中USB控制器状态、更新芯片组驱动以及排除供电不足等常见原因,帮助用户快速恢复接口功能。
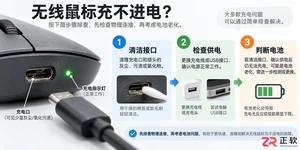
遇到无线鼠标充不进电的问题,不要急于更换设备。本文详解从清理接口氧化层、更换数据线到检测电池电压的完整排查流程,帮助你判断是临时故障还是硬件损坏。
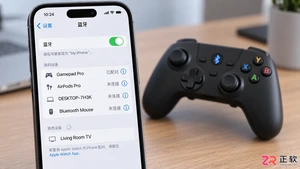
想知道如何用蓝牙手柄玩吃鸡游戏?本文详细讲解手机蓝牙手柄的连接步骤、主流映射软件的使用方法以及实战中的键位布局技巧,助你提升射击手感,同时解析外设玩家的匹配机制与注意事项。
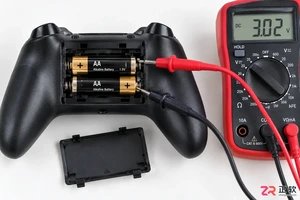
本文深入分析游戏手柄蓝牙频繁断开且需重连的根本原因,涵盖电池电压检测、操作系统电源管理策略及驱动冲突。通过具体的系统设置调整和固件更新步骤,解决蓝牙握手失败问题,恢复手柄的稳定连接状态。
小米智能门锁更换新电池后无法开机或屏幕不亮?本文详解电池极性检查、金属触点清洁及强制重启方法,帮你快速解决供电问题,让门锁恢复正常使用。
想让电视声音更震撼?本文详解如何通过HDMI ARC、光纤、蓝牙和3.5mm接口将电视连接至外置音响,包含具体设置步骤与常见问题排查,助你轻松打造家庭影院。




Photoshop 2026 是 Adobe 推出的专业图像处理与视觉设计软件,支持 Windows、macOS 和 iPad 等平台,广泛应用于摄影修图、电商设计、平面海报、数字绘画及视觉合成等创作场景。

Blender 是一款免费开源、跨平台的专业 3D 创作软件,集建模、动画、渲染、视频编辑与视觉合成等功能于一体,广泛应用于影视动画、游戏设计和建筑可视化等领域。软件支持 Cycles 物理渲染器与 Eevee 实时渲染引擎,并提供多边形建模、骨骼绑定、物理模拟等专业工具。Blender 兼容 Windows、macOS 和 Linux 系统,安装包轻巧、运行流畅,依托活跃的全球开发者社区持续更新,是从初学者到专业创作者都值得选择的正版 3D 创作工具。


Photoshop 2026 是 Adobe 推出的专业图像处理与视觉设计软件,支持 Windows、macOS 和 iPad 等平台,广泛应用于摄影修图、电商设计、平面海报、数字绘画及视觉合成等创作场景。
Blender 是一款免费开源、跨平台的专业 3D 创作软件,集建模、动画、渲染、视频编辑与视觉合成等功能于一体,广泛应用于影视动画、游戏设计和建筑可视化等领域。软件支持 Cycles 物理渲染器与 Eevee 实时渲染引擎,并提供多边形建模、骨骼绑定、物理模拟等专业工具。Blender 兼容 Windows、macOS 和 Linux 系统,安装包轻巧、运行流畅,依托活跃的全球开发者社区持续更新,是从初学者到专业创作者都值得选择的正版 3D 创作工具。