

川崎重工研发可骑行四足机器人,计划2035年开始销售
日本川崎重工正在研发可骑乘的四足机器人CORLEO,计划2028年完成试制、2035年销售。借助英伟达技术开发控制系统,采用150cc氢能引擎,骑乘者通过重心移动控制方向,可自动识别地形调整步伐。
日本川崎重工正在开发一款让人可以骑乘的四足机器人,名字叫“CORLEO”。7月28日,公司专门为此召开了项目说明会,透露了不少新进展。
这款机器人的开发团队在今年4月就组建起来了,目前有几十人规模。值得一提的是,他们还借助了英伟达的技术,正在加速推进控制系统的开发。时间表也很明确:计划2028年完成试制机,2035年正式推向市场。
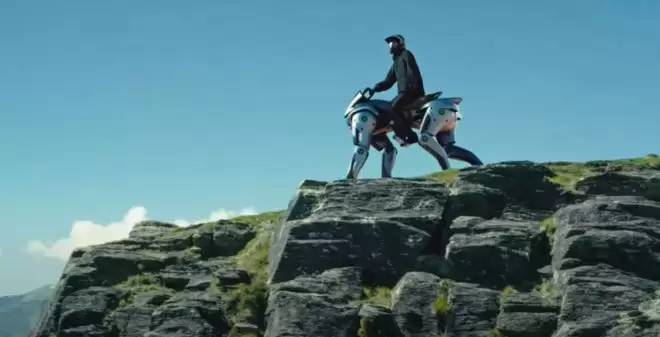
CORLEO的设计看起来相当独特——它像摩托车一样可以骑乘,但通过四条腿在山野间移动。外观灵感来自狮子,大小和大型摩托车差不多。骑行者需要握住把手,通过身体重心的移动来控制方向。机器人内置了摄像头和传感器,能够实时识别地面的凹凸状况,然后自动调整步伐向前行进。
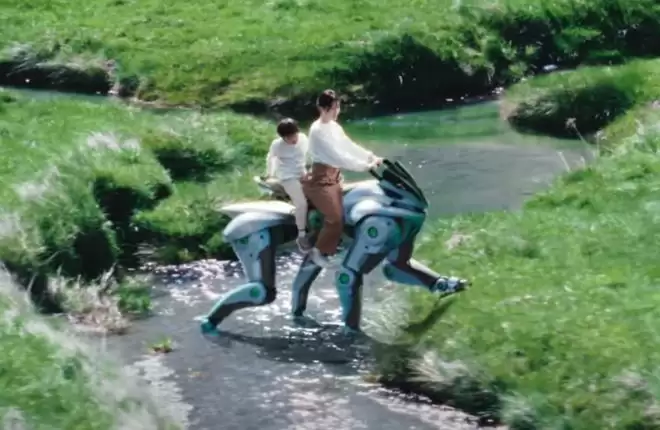
这款机器人其实早在去年4月就已经对外公布了概念设计。最新的消息还提到,它的动力系统是一台150cc的氢能发电引擎。车上配有一个交互式中控屏,可以实时显示导航和姿态数据,方便驾驶者随时掌握车辆状态。
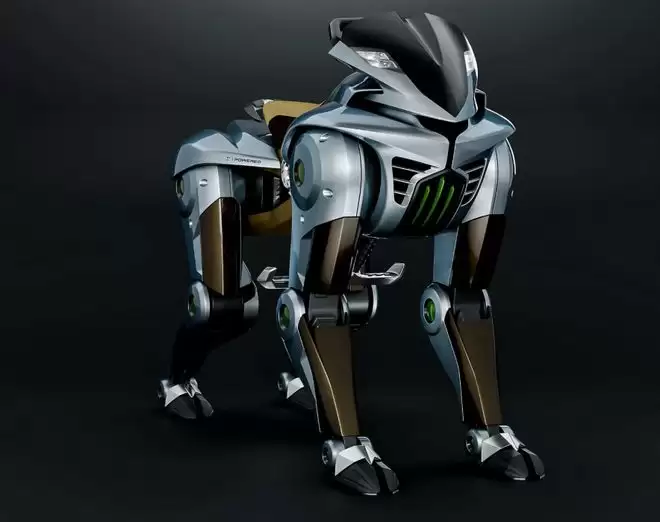
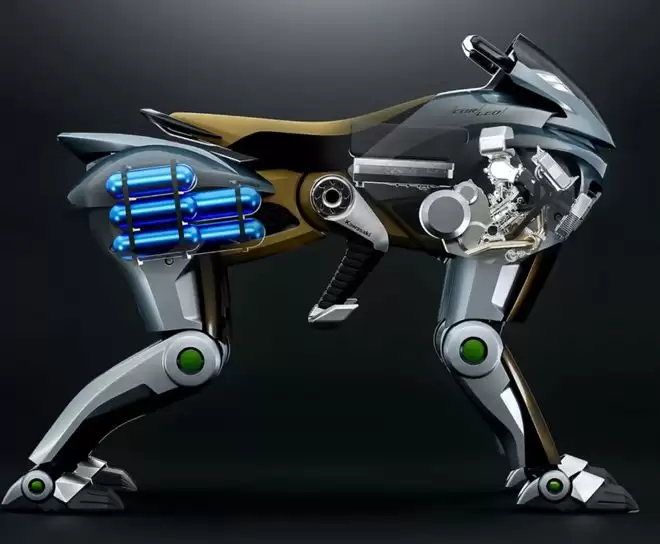
从目前的信息来看,CORLEO走的是一条相当非主流的路线——把四足机器人和骑乘体验结合起来,目标还是户外越野场景。氢能动力也是一个亮点,毕竟在小型化动力系统上,氢能比电池有更高的能量密度优势。当然,从概念到真正量产,中间还有不少技术难题需要攻克,尤其是四条腿的平衡控制和复杂地形下的运动算法,这可能是他们和英伟达合作的关键所在。
开普勒发布机械麒麟系列重载四足机器人,整机站立尺寸2175×800×1630毫米,自重约300公斤,满载能力近吨级。实测可承载多人站立、牵引商务车,续航达8小时,另有骑乘款。
最近,关于川崎重工那款四足行走机器人CORLEO,又有了新的进展。7月28日,川崎重工专门召开了一场项目说明会,向外界透露了这款机器人的最新开发动态。 目前,川崎重工已经组建了一支由数十人组成的开发团队,团队从今年4月就已经开始运转。值得一提的是,他们正与英伟达展开合作,借助后者的技术优势来加速控制
要说今年机器人圈子里什么最热闹,四足机器人肯定排在前面。 宇树科技、云深处这些头部公司,正在扎堆冲刺IPO。翻翻它们的招股书,释放的信号很明确——卖机器狗是真的能赚钱。与此同时,这条赛道上的融资和跨界入局的消息就没断过。根据高工机器人产业研究所的统计,今年前五个月,国内四足机器人行业的融资额就接近2
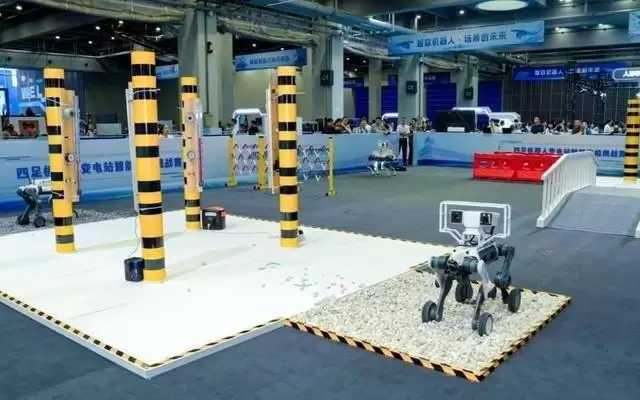
5月15日至16日,杭州举办国际具身机器人场景应用大赛,聚焦实战能力。赛事核心为四足机器人变电站智能巡检挑战赛,在模拟变电站中设置复杂地形通行、仪表识别等环节,统一使用指定机器人设备,比拼策略与应变能力。比赛检验了机器人在崎岖路况下的稳定与灵活性,为技术提供了真实场景。
蔚蓝科技发布新一代消费级四足机器人BabyAlphaA3,具备自主感知与决策能力,可在家庭中主动交互。产品采用自研计算集群与国产芯片,实现高性价比算力,能本地流畅运行大模型。感知系统全面升级,支持复杂环境下的精准导航与避障,并构建了全栈安全防护体系。该机器人计划于2026年上市。
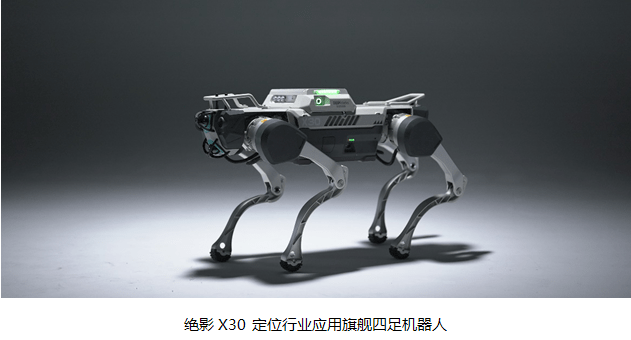
在政策激励和市场推动下,产业数字化的趋势让仿生机器人在工业应用上有更多可施展的空间与潜力,机器人硬件、电池,各种算力平台发展突飞猛进,也为仿生机器人的能力爆发提供支撑。但行业应用究竟需要什么样的仿生机器人?是炫酷的舞蹈动作,更仿生的陪伴交互体验,还是稳定灵巧的通过性,抗干扰能力,更长的续航与更强的负重能力?面对工业环境的复杂性,四足机器人拥有出色的越障能力,能够进入不确定性环境进行重复性、高危险性作业的优势,极大地拓展了机器人作业的边界。作为仿生机器人应用先行者的云深处科技,其“绝影”系列四足机器人在不同
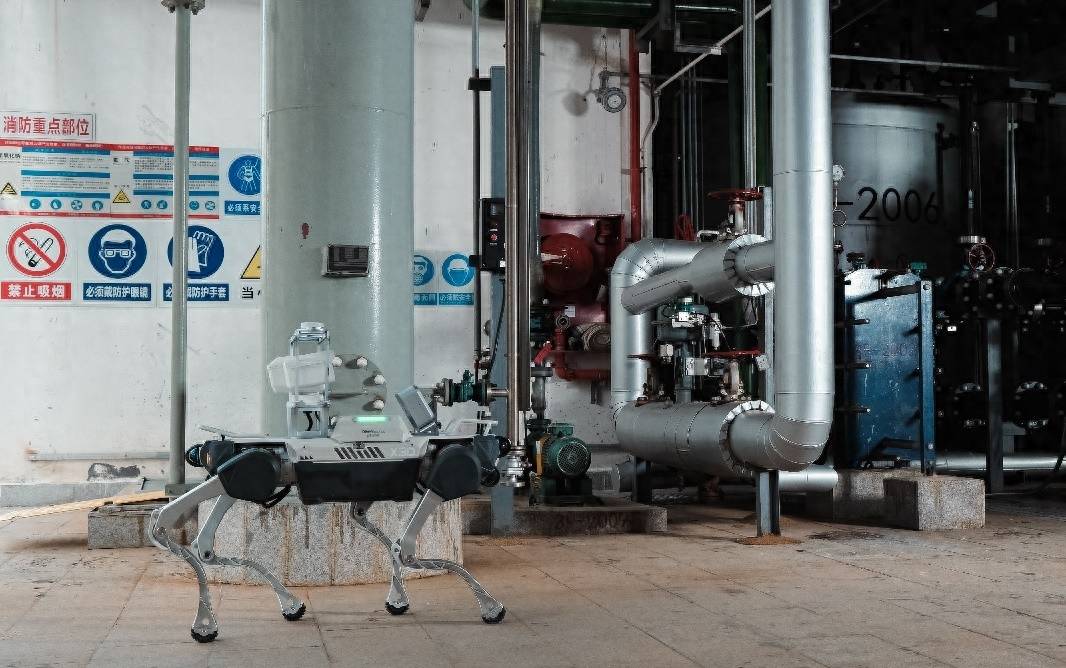
10月9日,云深处科技发布“绝影X30”四足机器人,作为面向行业应用的新一代行业级产品,针对电站、工厂、管廊巡检、以及应急救援、消防侦查、未来科研等多领域核心诉求,带来全球领先的行业能力:独创的融合感知能力,在亚洲率先实现多变环境下快速稳健越障、上下镂空工业楼梯、白天黑夜全天候自主巡检,打破更多场景限制,且能针对突发任务快速反应;在亚洲首次将四足机器人的使用温度范围扩展至-20℃至55℃,大幅拓宽应用地区与季节;自带实时监控系统及应急处理系统,保障智能作业更加安全高效。工信部等十七部门印发《“机器人+”应
使用单一的神经网络实现操纵,是四足机器人领域的一项重大技术突破跑酷是一项极限运动,需要参与者以高度动态的方式跨越障碍,对于大多数时候「笨手笨脚」的机器人来说,这似乎是件遥不可及的事,不过最近在机器人控制领域里出现了一些技术突破的趋势。几周前,本站曾报道过一个使用强化学习方法让机器狗实现跑酷的研究,实现了不错的效果。最近,卡内基梅隆大学(CMU)进行了一项新研究,针对机器狗跑酷的挑战提出了一种令人惊叹的新方法,效果进一步提升,以至于人们一致评价为“令人惊叹”观众说:“就像在《黑镜》里演的一样。”卡内基梅隆大
llama.cpp b12489、b12490、b12491、b12492、b12493、b12494、b12496、b12497、b12498 均为预发布构建,分别涉及服务器、语音模型及特定后端;适用范围须按模型、硬件和请求条件区分。
MiniMax-H3-Image新增DiffSynth-Studio文档推荐后,配置选择应围绕具体推理配方和独立训练流程展开。文档中的24GB GPU方案分别配合32GB或8GB主机RAM,所用量化、CPU或磁盘卸载方式不同;新增文档入口本身没有发布模型新权重或标注一个新的框架版本。





火山引擎是字节跳动旗下企业级云与AI服务平台。聚焦大模型核心能力,依托字节自研豆包多模态大模型,凭借火山方舟一站式平台,提供模型精调、推理部署、智能应用搭建等全链路服务,结合高性能AI算力,助力各行业快速落地大模型数字化与智能化应用。



