

具身智能场景应用大赛开赛 四足机器人电力巡检赛引关注
5月15日至16日,杭州举办国际具身机器人场景应用大赛,聚焦实战能力。赛事核心为四足机器人变电站智能巡检挑战赛,在模拟变电站中设置复杂地形通行、仪表识别等环节,统一使用指定机器人设备,比拼策略与应变能力。比赛检验了机器人在崎岖路况下的稳定与灵活性,为技术提供了真实场景。
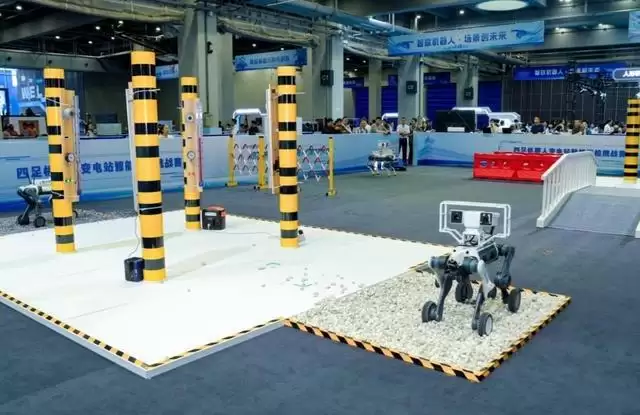
5月15日至16日,一场聚焦未来的科技赛事在杭州西湖区云栖小镇拉开帷幕。2026杭州国际具身机器人场景应用大赛以“智启未来,场景无界”为主题,将目光锁定在具身机器人的实战应用能力上。来自高校、科研院所及机器人科创企业的多支队伍汇聚于此,展开了一场科技感与实用性兼备的较量。
模拟实战:变电站巡检成为核心赛场
据了解,本届大赛的核心板块之一——四足机器人变电站智能巡检挑战赛,由云深处科技统筹承办。为了贴近真实作业环境,赛事方搭建了一个20米×20米的模拟变电站实景场地,并设定了三大挑战环节:复杂地形通行、仪表识别与安全绕行。这三个环节环环相扣,旨在全方位检验机器狗的专业素养和解决实际问题的能力。
为确保竞技的公平性与统一性,所有参赛队伍均使用由赛事方统一提供的设备:云深处科技的绝影X30四足机器人与山猫M20轮足机器人。这就意味着,比拼的核心不再是硬件本身的差异,而是各队伍对设备的操控策略、任务规划以及临场应变能力。
硬核挑战:复杂地形下的稳定与灵活
复杂地形通行环节,堪称对机器人移动能力的“综合大考”。场地内,1.2米窄道、18厘米连续台阶、15度斜坡、碎石路、鹅卵石路以及立柱围栏被精心设计、错落排布,高度还原了真实变电站中可能遇到的崎岖路况。
在这一环节中,两款机器狗展现了不同的技术特点。绝影X30四足机器人依靠其强大的自适应步态调节能力,在碎石坡地上行走得异常平稳;而山猫M20轮足机器人则充分发挥了其轮足复合结构的优势,在狭小通道内实现了灵活的转向与快速通行。尽管设计思路不同,但两款机器人都表现出了指令响应迅速、步态平稳、避障精准的共同优点。这种出色的操控兼容性与地形适应能力,为参赛选手施展操作技巧提供了坚实的硬件基础。
赛事价值:从技术验证到行业赋能
行业观察指出,此类大赛的举办,其意义远不止于一场比赛。它为前沿的具身机器人技术搭建了一个难得的真实场景实战检验平台。一方面,各类技术成果得以在高度仿真的环境中接受试炼,暴露问题、验证可靠性;另一方面,各参赛队伍也能在模拟的工况中,不断深化对具身智能技术逻辑和应用边界的理解。
这种从实验室到“准现场”的跨越,对于加速技术迭代、推动具身机器人走向规模化、商业化落地,无疑具有重要的奠基作用。当技术走出PPT,在模拟的碎石路和台阶上接受检验时,通往未来的道路,也就变得更加清晰。
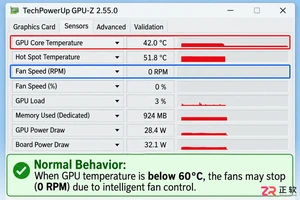
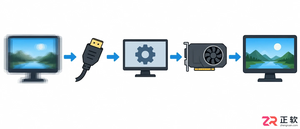
发现显卡风扇不转先别慌,这很可能是正常的智能启停功能。本文详解如何区分待机静音与硬件故障,提供从软件检测到物理清理的完整解决思路。
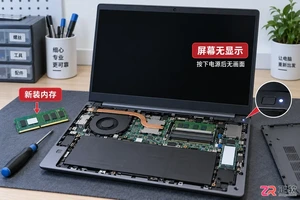
笔记本加装新内存后遇到黑屏或无法开机?不要慌张,本文通过重新插拔、清洁金手指、单根测试等具体操作步骤,帮你快速判断是安装失误还是硬件不兼容,并给出相应解决办法。
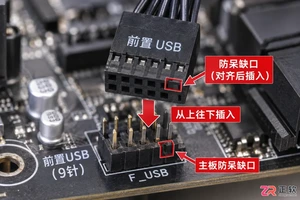
针对电脑主机前置USB接口无法识别设备的问题,本文提供一套基于因果逻辑的排查流程。涵盖检查机箱内部USB针脚连接、验证BIOS中USB控制器状态、更新芯片组驱动以及排除供电不足等常见原因,帮助用户快速恢复接口功能。
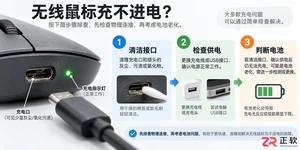
遇到无线鼠标充不进电的问题,不要急于更换设备。本文详解从清理接口氧化层、更换数据线到检测电池电压的完整排查流程,帮助你判断是临时故障还是硬件损坏。
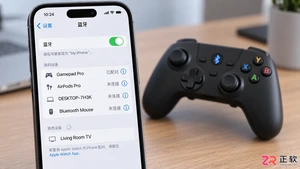
想知道如何用蓝牙手柄玩吃鸡游戏?本文详细讲解手机蓝牙手柄的连接步骤、主流映射软件的使用方法以及实战中的键位布局技巧,助你提升射击手感,同时解析外设玩家的匹配机制与注意事项。
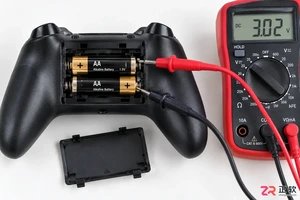
本文深入分析游戏手柄蓝牙频繁断开且需重连的根本原因,涵盖电池电压检测、操作系统电源管理策略及驱动冲突。通过具体的系统设置调整和固件更新步骤,解决蓝牙握手失败问题,恢复手柄的稳定连接状态。
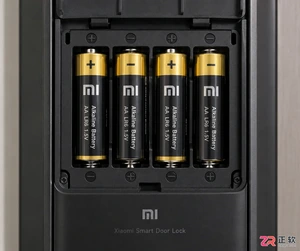
小米智能门锁更换新电池后无法开机或屏幕不亮?本文详解电池极性检查、金属触点清洁及强制重启方法,帮你快速解决供电问题,让门锁恢复正常使用。
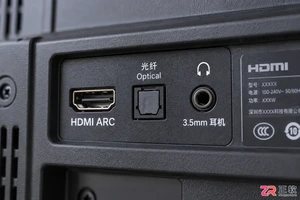
想让电视声音更震撼?本文详解如何通过HDMI ARC、光纤、蓝牙和3.5mm接口将电视连接至外置音响,包含具体设置步骤与常见问题排查,助你轻松打造家庭影院。




Shapr3D是一款面向工业设计、机械工程、建筑概念和三维打印工作流的CAD软件。Mac版采用Parasolid建模内核,支持草图约束、实体建模、工程图、可视化渲染及常见CAD格式交换,并可通过账户在多台设备之间同步项目。

REAPER是Cockos开发的数字音频工作站,提供多轨音频与MIDI录制、剪辑、处理、混音和母带制作工具。Mac版兼容Intel与Apple芯片,支持AU、VST、VST3、CLAP等插件格式,并提供高度可定制的工作流程。
Ableton Live 是面向音乐制作人与现场表演者的数字音频工作站,提供编曲视图、独具特色的现场视图、音频录制、MIDI创作、实时变速、乐器及效果器。Mac版原生支持Apple芯片,并可连接音频接口、MIDI控制器和第三方插件。
Photoshop 2026 是 Adobe 推出的专业图像处理与视觉设计软件,支持 Windows、macOS 和 iPad 等平台,广泛应用于摄影修图、电商设计、平面海报、数字绘画及视觉合成等创作场景。

Blender 是一款免费开源、跨平台的专业 3D 创作软件,集建模、动画、渲染、视频编辑与视觉合成等功能于一体,广泛应用于影视动画、游戏设计和建筑可视化等领域。软件支持 Cycles 物理渲染器与 Eevee 实时渲染引擎,并提供多边形建模、骨骼绑定、物理模拟等专业工具。Blender 兼容 Windows、macOS 和 Linux 系统,安装包轻巧、运行流畅,依托活跃的全球开发者社区持续更新,是从初学者到专业创作者都值得选择的正版 3D 创作工具。