

10.12 传感器专题(3)——加速度/陀螺仪传感器
本节引言: 这一节继续把目光放在 Android 里的传感器上,重点聊两个常用成员:加速度传感器(Accelerometer sensor)和陀螺仪传感器(Gyroscope sensor)。它们和上一节提到的方向传感器一样,同样对应 x、y、z 三个轴。不过有个细节最好先拎清:这里传感器里的 x、
本节引言:
这一节继续把目光放在 Android 里的传感器上,重点聊两个常用成员:加速度传感器(Accelerometer sensor)和陀螺仪传感器(Gyroscope sensor)。它们和上一节提到的方向传感器一样,同样对应 x、y、z 三个轴。不过有个细节最好先拎清:这里传感器里的 x、y 轴,别和绘图场景中的 x、y 轴混在一起。传感器坐标系是以左下角为原点,x 轴向右,y 轴向上。坐标关系先理顺,后面的内容学起来就顺手多了,接下来就按这个思路进入本节的传感器。
另外,想说一点的就是我们不是专门搞这个的,就写东西啊玩玩,见识下而已哈,很多东西
别太较真!
PS:方向传感器其实就是利用加速度传感器和磁场传感器来获取方位的,在2.2开始就被弃用了~
1.加速度传感器(Accelerometer sensor)
1)名词概念:
- 加速度传感器的单位:加速度(m/s^2)
- 方向传感器获取到的加速度是:手机运动的加速度与重力加速度(9.81m/s^2)的合加速度
- 另外重力加速度是垂直向下的!
关于这个不同方向合加速度的计算好像蛮复杂的,这里我们就不去纠结这个了! 先来看看加速度的value数组中的三个数的值吧~依旧是上节的代码,改下传感器而已~
水平放置: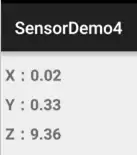 竖直平放:
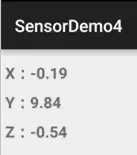 竖直横放:
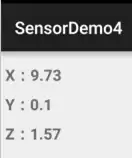
从上面我们知道value数组的三个值分别对应X,Y,Z轴上的加速度! 好的,知道个大概,我们来写个简易计步器来熟悉下用法!
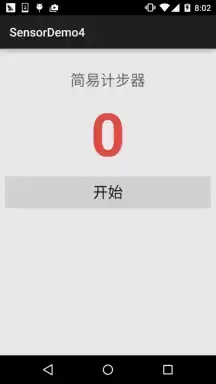
2).简易计步器的实现
运行效果图:
代码实现:
布局代码:activity_main.xml:
MainActivity.ja va:
public class MainActivity extends AppCompatActivity implements View.OnClickListener, SensorEventListener {
private SensorManager sManager;
    private Sensor mSensorAccelerometer;
    private TextView tv_step;
    private Button btn_start;
    private int step = 0;   //步数
    private double oriValue = 0;  //原始值
    private double lstValue = 0;  //上次的值
    private double curValue = 0;  //当前值
    private boolean motiveState = true;   //是否处于运动状态
    private boolean processState = false;   //标记当前是否已经在计步
@Override
    protected void onCreate(Bundle sa vedInstanceState) {
        super.onCreate(sa vedInstanceState);
        setContentView(R.layout.activity_main);
        sManager = (SensorManager) getSystemService(SENSOR_SERVICE);
        mSensorAccelerometer = sManager.getDefaultSensor(Sensor.TYPE_ACCELEROMETER);
        sManager.registerListener(this, mSensorAccelerometer, SensorManager.SENSOR_DELAY_UI);
        bindViews();
    }
private void bindViews() {
tv_step = (TextView) findViewById(R.id.tv_step);
        btn_start = (Button) findViewById(R.id.btn_start);
        btn_start.setOnClickListener(this);
    }
@Override
    public void onSensorChanged(SensorEvent event) {
        double range = 1;   //设定一个精度范围
        float[] value = event.values;
        curValue = magnitude(value[0], value[1], value[2]);   //计算当前的模
        //向上加速的状态
        if (motiveState == true) {
            if (curValue >= lstValue) lstValue = curValue;
            else {
                //检测到一次峰值
                if (Math.abs(curValue - lstValue) > range) {
                    oriValue = curValue;
                    motiveState = false;
                }
            }
        }
        //向下加速的状态
        if (motiveState == false) {
            if (curValue <= lstValue) lstValue = curValue;
            else {
                if (Math.abs(curValue - lstValue) > range) {
                    //检测到一次峰值
                    oriValue = curValue;
                    if (processState == true) {
                        step++;  //步数 + 1
                        if (processState == true) {
                            tv_step.setText(step + "");    //读数更新
                        }
                    }
                    motiveState = true;
                }
            }
        }
    }
@Override
    public void onAccuracyChanged(Sensor sensor, int accuracy) {}
@Override
    public void onClick(View v) {
        step = 0;
        tv_step.setText("0");
        if (processState == true) {
            btn_start.setText("开始");
            processState = false;
        } else {
            btn_start.setText("停止");
            processState = true;
        }
    }
//向量求模
    public double magnitude(float x, float y, float z) {
        double magnitude = 0;
        magnitude = Math.sqrt(x * x + y * y + z * z);
        return magnitude;
    }
@Override
    protected void onDestroy() {
        super.onDestroy();
        sManager.unregisterListener(this);
    }
}
好的,真的是非常简易的计步器...上面的步数是我坐着拿手撸出来的... ,毕竟写来玩玩而已~
2.陀螺仪传感器(Gyroscope sensor)
1)名词概念:
陀螺仪又叫角速度传感器,一般用来检测手机姿态的,好像手机中的陀螺仪传感器一般都是三轴的! 体感游戏用得最多,手机拍照防抖,GPS惯性导航,还有为APP添加一些动作感应(比如轻轻晃动手机 关闭来电铃声)等等,具体的可以自己去百度下~
- 陀螺仪传感器的单位:角速度(弧度/秒)radians/second
- 获得传感器用的是:Sensor.TYPE_GYROSCOPE
他的三个值依次是沿着X轴,Y轴,Z轴旋转的角速度,手机逆时针旋转,角速度值为正,顺时针则为负值! 经常用于计算手机已经转动的角度!这是网上的一段代码~
private static final float NS2S = 1.0f / 1000000000.0f;
private float timestamp;
public void onSensorChanged(SensorEvent event)
{
    if (timestamp != 0)
    {
        // event.timesamp表示当前的时间,单位是纳秒(1百万分之一毫秒)
        final float dT = (event.timestamp - timestamp) * NS2S;
        angle[0] += event.values[0] * dT;
        angle[1] += event.values[1] * dT;
        angle[2] += event.values[2] * dT;
    }
    timestamp = event.timestamp;
}
通过陀螺仪传感器相邻两次获得数据的时间差(dT)来分别计算在这段时间内手机延X、 Y、Z轴旋转的角度,并将值分别累加到angle数组的不同元素上
3.本节示例代码下载:
SensorDemo4.zip
本节小结:
好的,本节给大家简单的跟大家介绍了下加速度传感器和陀螺仪,写了个简易计步器, 感觉传感器没怎么玩过,没什么好写,算了,下节就简单的把剩下的传感器介绍下 算了,就当科普科普,以后要用到再深入研究吧~

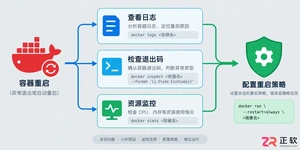
遇到Docker容器频繁自动重启?本文提供从查看容器日志、解读退出代码到配置Restart Policy的完整排查与修复方案,确保服务稳定性。
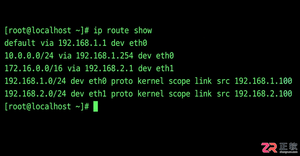
学习如何在Linux中使用命令行添加临时静态路由,并通过修改网络配置文件实现重启后依然有效的永久静态路由设置,涵盖CentOS和Ubuntu的不同配置方法。
摄像头连接电脑后不知如何查看画面?本教程演示如何使用Windows自带的“相机”应用快速调取实时视频流,无需下载额外软件,步骤简单直观,适用于大多数USB及内置摄像头。
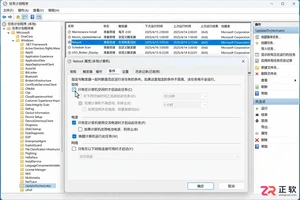
针对 Windows 11 电脑在无人操作时自动关机或重启的问题,本文详解如何通过任务计划程序禁用更新重启任务,并调整电源睡眠策略,从根源解决非预期的自动关机现象。
详细讲解在Windows电脑上测试摄像头人脸识别功能的步骤,包括开启Windows Hello、录入面部数据、不同环境下的效果验证及常见问题排查,帮助用户确认设备兼容性与识别准确率。
当 Docker 容器启动后立即退出时,不要盲目重启。本文详解如何通过 docker logs 查看标准输出错误,利用 docker inspect 检查挂载与网络配置,并修正入口点脚本权限问题,提供一套高效的因果排查流程。
详解如何利用Windows 10自带功能将安卓手机画面投射至电脑屏幕,涵盖开启步骤、连接技巧及延迟分析,适合临时演示与多屏协作场景。
详细介绍如何在Windows系统中为移动硬盘解除BitLocker加密,包括解锁驱动器、关闭加密功能及监控解密进度的完整操作流程,帮助用户安全移除数据保护。
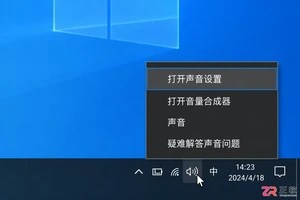
本文详解Windows 10笔记本耳机无声音的常见原因与解决方法,涵盖物理接口检查、默认播放设备切换、驱动程序更新及音频增强关闭等操作,并分析蓝牙耳机连接异常的例外场景。
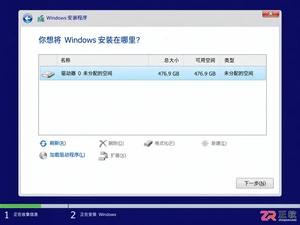
还在为SATA固态硬盘装Win10怎么分区头疼?本教程详解安装过程中的分区步骤,涵盖4K对齐检查、ESP引导分区处理及容量规划建议,助你一次性搞定系统盘,避免后期卡顿与空间浪费。



Blender 是一款免费开源、跨平台的专业 3D 创作软件,集建模、动画、渲染、视频编辑与视觉合成等功能于一体,广泛应用于影视动画、游戏设计和建筑可视化等领域。软件支持 Cycles 物理渲染器与 Eevee 实时渲染引擎,并提供多边形建模、骨骼绑定、物理模拟等专业工具。Blender 兼容 Windows、macOS 和 Linux 系统,安装包轻巧、运行流畅,依托活跃的全球开发者社区持续更新,是从初学者到专业创作者都值得选择的正版 3D 创作工具。


赤友清理大师是一款为 Mac 设计的智能清理优化工具,可精准扫描垃圾、大文件、重复文件等,释放磁盘空间。做扫描整理、文字提取和表格转换时,它能把识别后的处理步骤接得更顺,资料录入这类场景会省下不少时间。
Blender 是一款免费开源、跨平台的专业 3D 创作软件,集建模、动画、渲染、视频编辑与视觉合成等功能于一体,广泛应用于影视动画、游戏设计和建筑可视化等领域。软件支持 Cycles 物理渲染器与 Eevee 实时渲染引擎,并提供多边形建模、骨骼绑定、物理模拟等专业工具。Blender 兼容 Windows、macOS 和 Linux 系统,安装包轻巧、运行流畅,依托活跃的全球开发者社区持续更新,是从初学者到专业创作者都值得选择的正版 3D 创作工具。

Windows 10 是一款微软推出的经典操作系统,拥有硬件兼容性与多任务处理能力。它更偏向把系统状态查看和常用调节动作放在一起,适合需要持续观察和微调设备状态的场景。

极度公式是一款跨平台专业LaTeX公式识别编辑软件,支持OCR公式识别和多平台编辑。和使用说明,避免使用,享受完整功能与稳定支持。做扫描整理、文字提取和表格转换时,它能把识别后的处理步骤接得更顺,资料录入这类场景会省下不少时间。