

OmniDrive: 一个关于大模型与3D驾驶任务对齐的框架
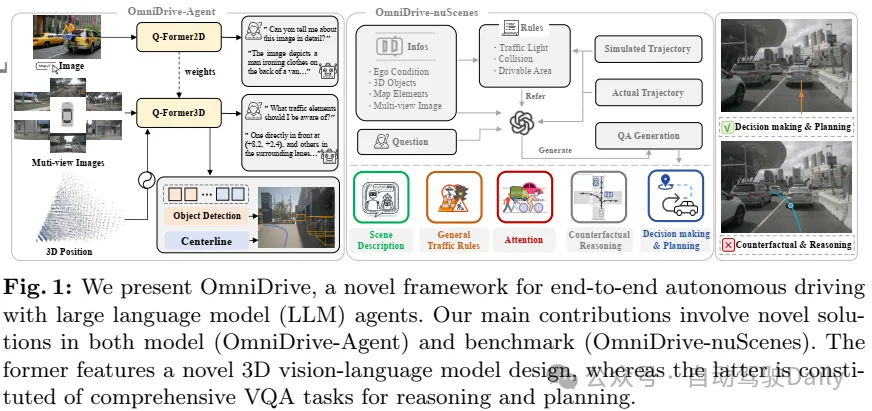
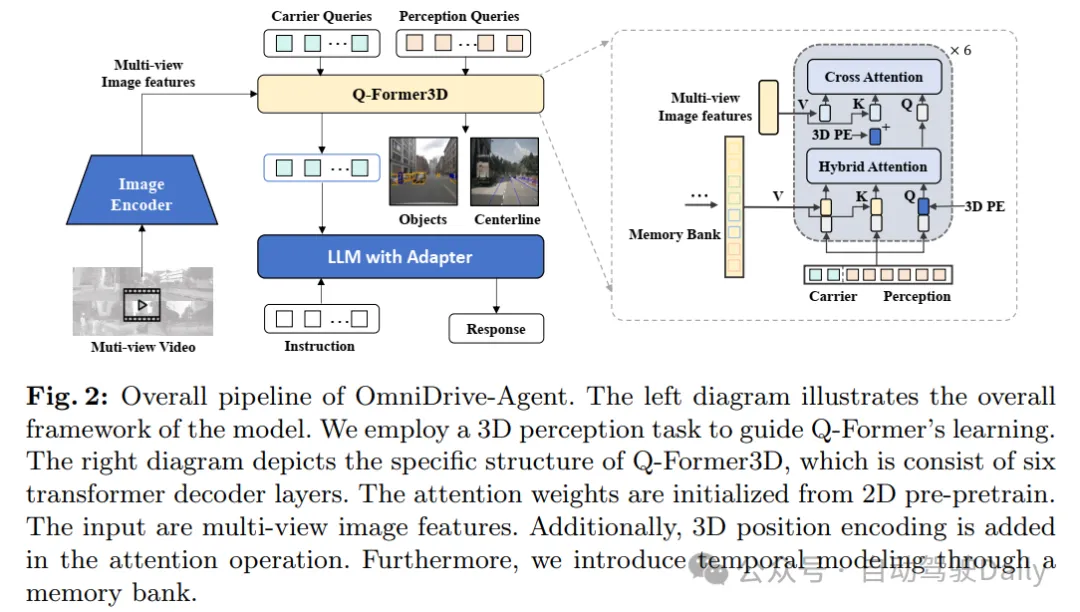
从一个新颖的3DMLLM架构开始,该架构使用稀疏查询将视觉表示提升和压缩到3D,然后将其输入LLM。题目:OmniDrive:AHolisticLLM-AgentFrameworkforAutonomousDrivingwith3DPerceptionReasoningandPlanning作者单位:北京理工大学,NVIDIA,华中科技大学开源地址:GitHub-NVlabs/OmniDrive多模态大语言模型(MLLMs)的发展导致了对基于LLM的自动驾驶的兴趣不断增长,利用它们强大的推理能力。利用ML
从一个新颖的3D MLLM架构开始,该架构使用稀疏查询将视觉表示提升和压缩到3D,然后将其输入LLM。
题目:OmniDrive: A Holistic LLM-Agent Framework for Autonomous Driving with 3D Perception Reasoning and Planning
作者单位:北京理工大学,NVIDIA,华中科技大学
开源地址:GitHub - NVlabs/OmniDrive
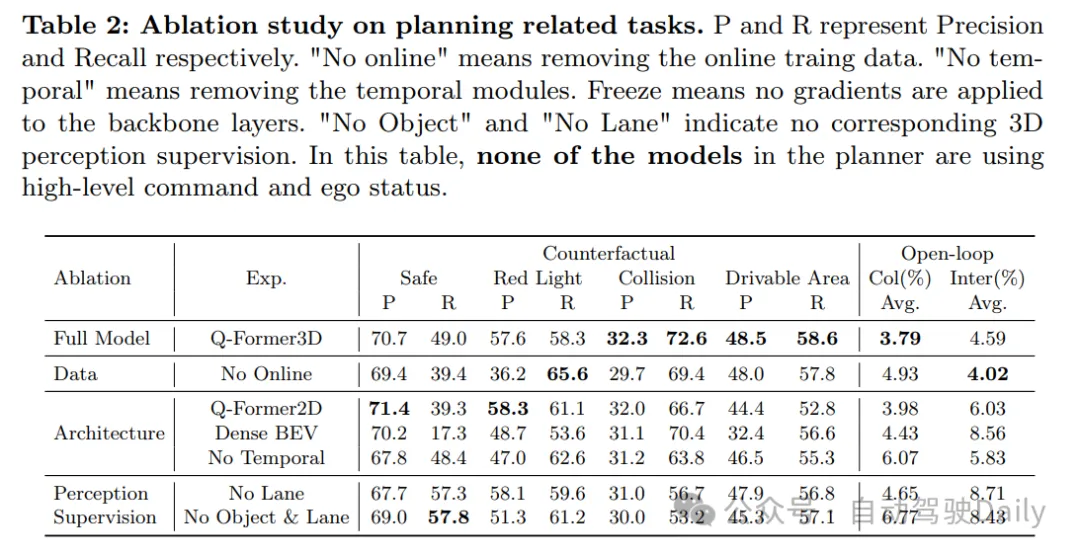
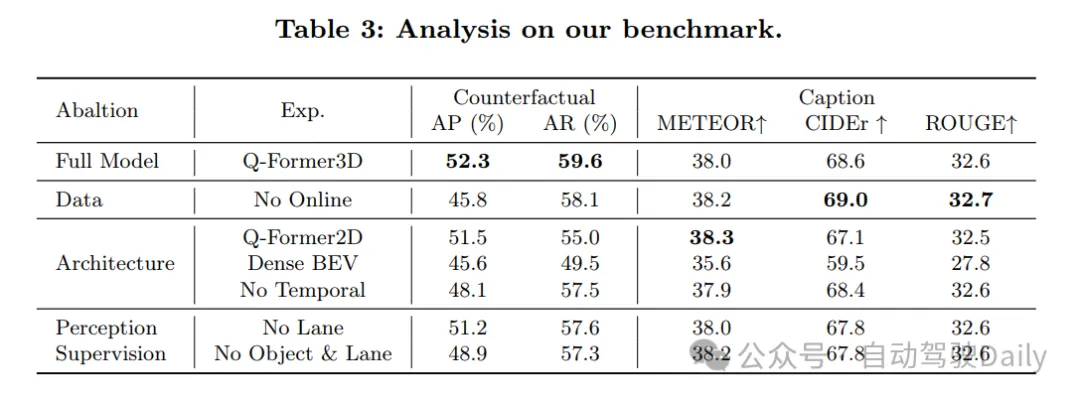
多模态大语言模型(MLLMs)的发展导致了对基于LLM的自动驾驶的兴趣不断增长,利用它们强大的推理能力。利用MLLMs强大的推理能力来改进规划行为是具有挑战性的,因为它们需要超越2D推理的完整3D情境意识。为了解决这一挑战,本工作提出了OmniDrive,这是一个关于智能体模型与3D驱动任务之间强大对齐的全面框架。框架从一个新颖的3D+MLLM架构开始,该架构使用稀疏查询将观察表达提升和压缩到3D,然后将其输入LLM。这种基于查询的表达允许我们联合编码动态对象和静态地图元素(例如,交通道路),为3D中的感知-行动对齐提供了一个简洁的世界模型。进一步提出了一个新的基准,其中包括全面的视觉问答(VQA)任务,包括场景描述、交通规则、3D基础、反事实推理、决策制定和规划。广泛的研究表明,OmniDrive在复杂的3D场景中具有出色的推理和规划能力。
网络结构
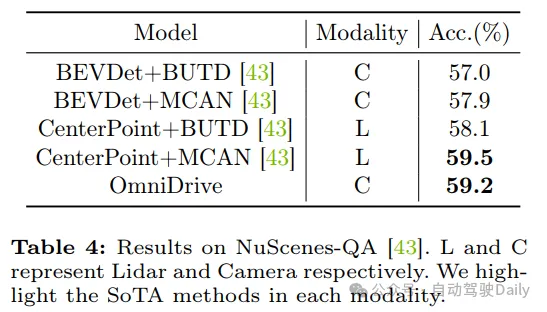
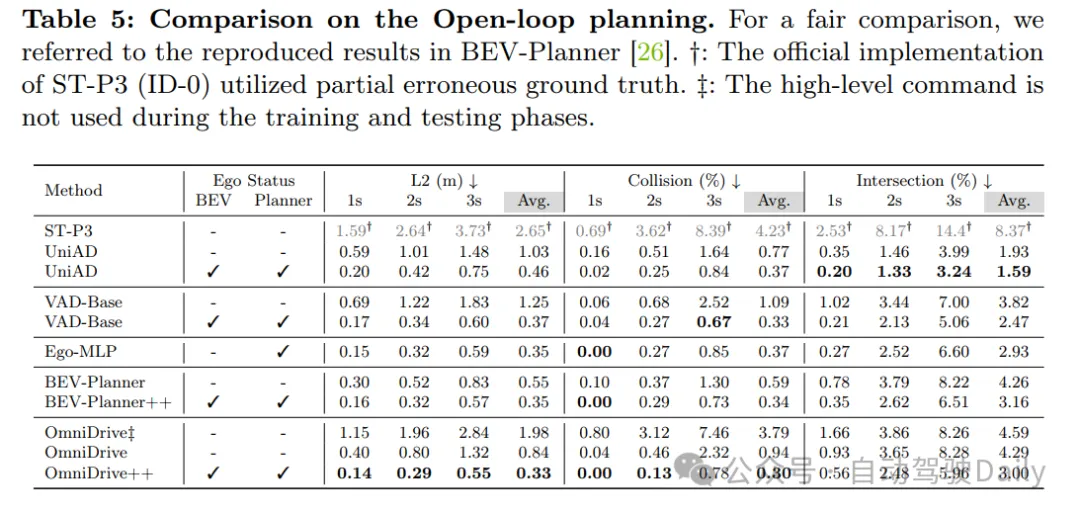
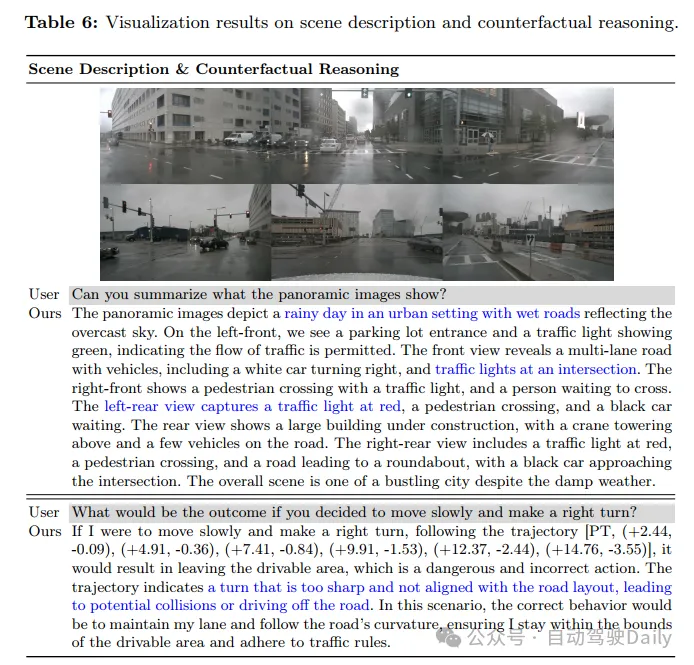
实验结果
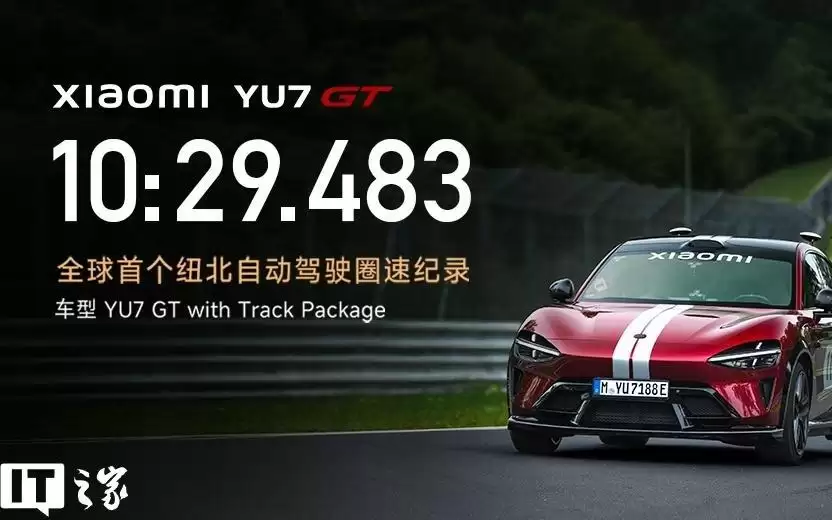
小米YU7GT在纽博格林北环以自动驾驶模式跑出10分29秒483,创全球量产车自动驾驶圈速纪录。胡峥楠表示,这体现小米入局汽车的梦想:电能替代化学能,智能替代人工。纽北因此将小米列为三大顶级合作伙伴之一。该成绩相当于老司机水平,但仅是起点。
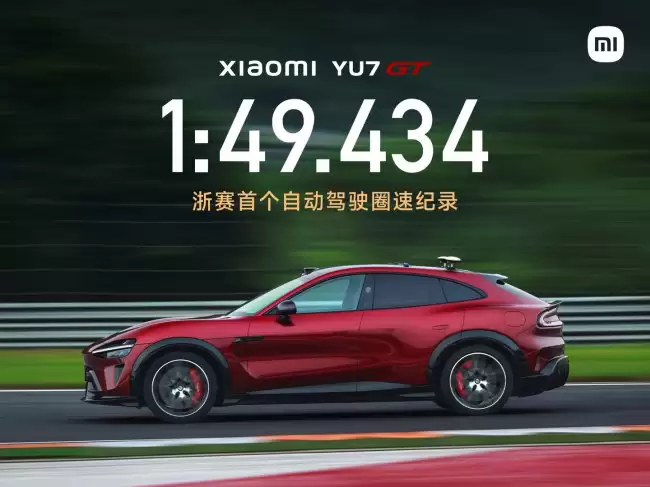
小米YU7GT在浙江国际赛车场以1分49秒434创下自动驾驶圈速纪录,此前于纽博格林北环也取得全球首个自动驾驶圈速成绩。该车最大马力1003匹,零百加速2.92秒,CLTC续航705km,基于897V碳化硅高压平台,全程无人干预。
曹操出行与自动驾驶企业MayMobility达成战略合作,在欧洲探索Robotaxi商业化。双方将联合开展可行性研究,优先在欧洲试点,由曹操出行负责运营,MayMobility提供自动驾驶技术支撑,共同推进无人驾驶出租车服务落地。
由中、欧、英、美、加、日六方牵头的联合国自动驾驶系统全球技术法规获批发布,首次从产品全生命周期明确核心技术指标,将安全管理、试验验证及持续监控纳入制造商义务,提供完整评估方法,使各国自动驾驶车辆拥有统一标准,推动产业化从碎片化走向体系化。
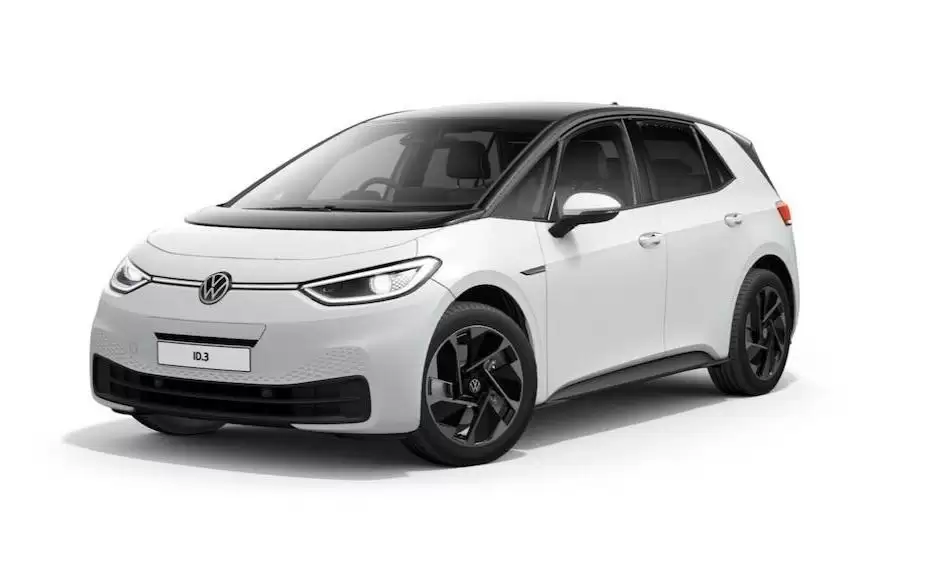
大众与博世在自动驾驶领域合作或告终,因项目进展缓慢、成本压力大且缺乏竞争力。大众计划另寻供应商采购软硬件,目标将技术普及至亲民车型。L3级自动驾驶预计2030年成为新车标准配置。
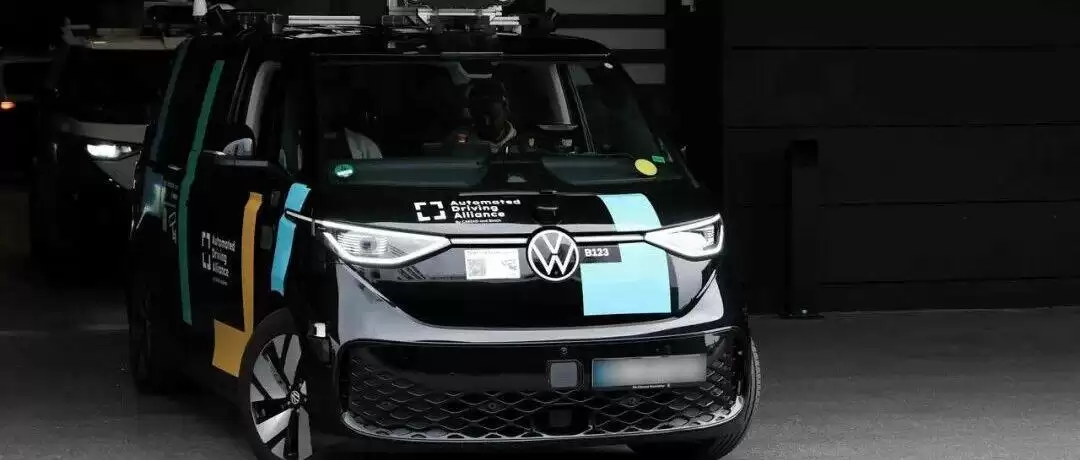

大众集团计划终止与博世在自动驾驶领域的合作,因15亿欧元投入未达预期。同时,大众酝酿激进重组,全球裁员或扩至10万人,并拟中期关停4家德国工厂,方案将于7月提交监事会。

理想汽车调整组织架构,将产品部电动本体团队并入整车研发部门,自动驾驶终端团队并入基座模型研发部门,旨在简化产品决策流程,减少沟通层级,从而提升产品定义效率与协同能力,以应对市场竞争。
全球首个自动驾驶系统全球技术法规由中国牵头制定并发布,明确了核心技术指标与管理要求,为智驾安全落地提供统一规则,助力中国车企降低海外合规成本,推动智能新能源汽车加速全球化进程。






Windows 10 是一款微软推出的经典操作系统,拥有硬件兼容性与多任务处理能力。它更偏向把系统状态查看和常用调节动作放在一起,适合需要持续观察和微调设备状态的场景。

极度公式是一款跨平台专业LaTeX公式识别编辑软件,支持OCR公式识别和多平台编辑。和使用说明,避免使用,享受完整功能与稳定支持。做扫描整理、文字提取和表格转换时,它能把识别后的处理步骤接得更顺,资料录入这类场景会省下不少时间。
