

一文浅析自动驾驶多传感器融合
智能网联汽车,与自动驾驶有什么关系?自动驾驶核心在于车,那智能网联系统又是什么呢?智能网联的载体也是车,但核心是需要连接的网络。一个是汽车内部的传感器和智能控制系统构成的一张网络,另一个是所有汽车连接、共享的网络。网联就是将一台车置身到一张大的网络之中,去交换重要的信息,比如位置、路线、速度等信息。智能网联系统的发展目标就是通过汽车内部传感器和控制系统的设计优化能够改善汽车的安全性和舒适性,使汽车更加人性化,当然终极目标是在实现无人驾驶。自动驾驶汽车三大核心辅助系统:环境感知系统、决策与规划系统和控制与执
智能网联汽车,与自动驾驶有什么关系?
自动驾驶核心在于车,那智能网联系统又是什么呢?智能网联的载体也是车,但核心是需要连接的网络。一个是汽车内部的传感器和智能控制系统构成的一张网络,另一个是所有汽车连接、共享的网络。网联就是将一台车置身到一张大的网络之中,去交换重要的信息,比如位置、路线、速度等信息。智能网联系统的发展目标就是通过汽车内部传感器和控制系统的设计优化能够改善汽车的安全性和舒适性,使汽车更加人性化,当然终极目标是在实现无人驾驶。
自动驾驶汽车三大核心辅助系统:环境感知系统、决策与规划系统和控制与执行系统,这也是智能网联汽车车辆本身必须解决的三大关键技术问题。
环境感知系统在智能网联系统里面扮演什么角色?
什么是环境感知技术,主要包含哪些内容?
环境感知主要包括三个方面:传感器、感知和定位。传感器包括摄像头、毫米波雷达、激光雷达以及超声波,不同传感器被安置在车辆上,分别发挥着采集数据,识别颜色、测量距离等作用。
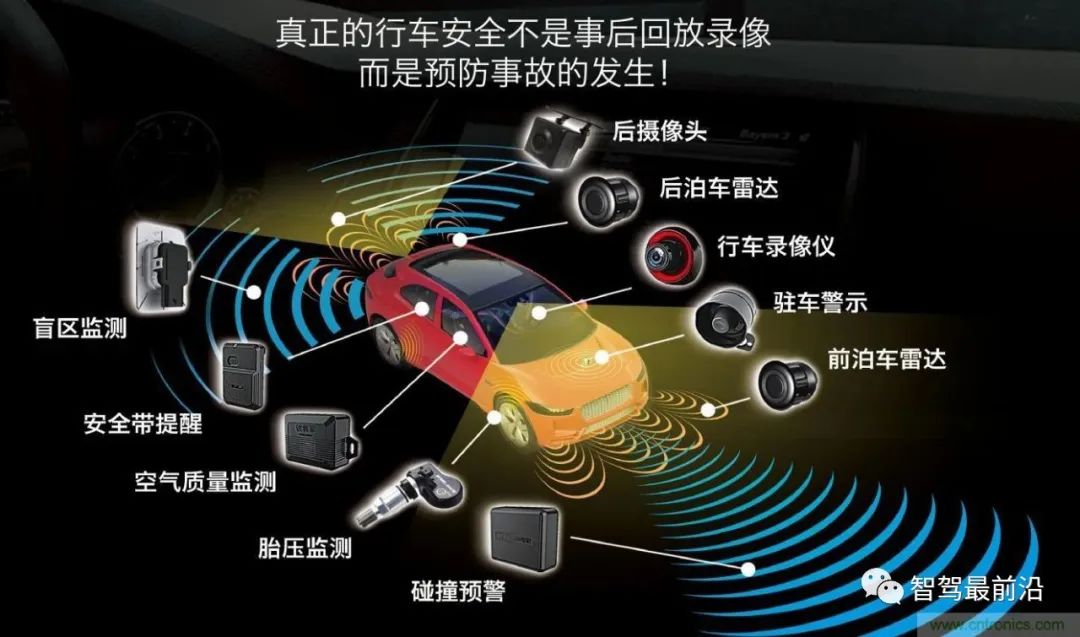
智能汽车要想采用传感器获得的数据去实现智能驾驶,通过传感器获得的数据必须经过(感知)算法处理,汇算成数据结果,实现车、路、人等信息交换,使车辆能够自动分析车辆行驶的安全还是危险状态,让车辆能够按照人的意愿实现智能驾驶,最终替代人来做出决策和无人驾驶目标。
那这里就会有个关键技术问题,不同传感器发挥的作用不同,多个传感器扫描到数据如何形成一个完整的物体图像数据呢?
多传感器融合技术
摄像头的作用主要是识别物体颜色,但会受阴雨天气的影响;毫米波雷达能够弥补摄像头受阴雨天影响的弊端,能够识别距离比较远的障碍物,比如行人、路障等,但是不能够识别障碍物的具体形状;激光雷达可以弥补毫米波雷达不能识别障碍物具体形状的缺点;超声波雷主要识别车身的近距离障碍物,应用在车辆泊车过程中比较多。要想融合不同传感器的收集到外界数据为控制器执行决策提供依据,就需要经过多传感器融合算法处理形成全景感知。
什么是多传感器融合(融合算法处理),主要有哪些融合算法?
多传感器融合基本原理就像人脑综合处理信息的过程一样,将各种传感器进行多层次、多空间的信息互补和优化组合处理,最终产生对观测环境的一致性解释。在这个过程中要充分利用多源数据进行合理支配与使用,而信息融合的最终目标则是基于各传感器获得的分离观测信息,通过对信息多级别、多方面组合导出更多有用信息。这不仅是利用了多个传感器相互协同操作的优势,而且也综合处理了其它信息源的数据来提高整个传感器系统的智能化。
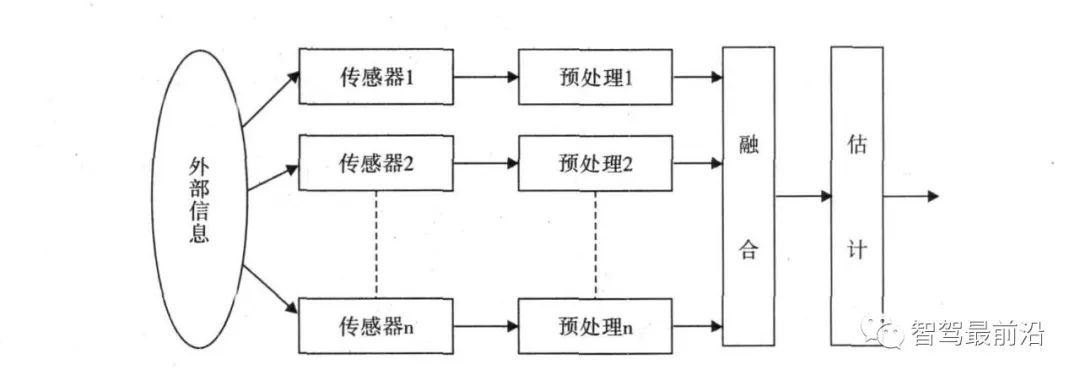
多传感器数据融合概念最早应用于军事领域,近年来随着自动驾驶的发展,各种雷达运用于车辆做目标的检测。因为不同的传感器都存在数据准确性的问题,那么最终融合的数据该如何判定?比如激光雷达报告前车距离是5m,毫米波雷达报告前车距离是5.5m,摄像头判定前车距离是4m,最终中央处理器该如何判断。那就需要一套多数据融合的算法来解决这个问题。
多传感器融合的常用方法分为两大类:随机和人工智能。AI类主要是模糊逻辑推理和人工神经网络方法;随机类方法主要有贝叶斯滤波、卡尔曼滤波等算法。目前汽车融合感知主要采用随机类融合算法。
自动驾驶汽车融合感知算法主要采用卡尔曼滤波算法,利用线性系统状态方程,通过系统输入输出观测数据,对系统状态进行最优估计的算法,它是目前解决绝大部分问题都是最优、效率最高的的方法。
多传感器需要进行融合算法处理,企业相应就会需要融合感知类的算法工程师去解决多传感器融合的问题,融合感知类的绝大多数的岗位要求都是需要能够掌握多种传感器的工作原理及信号的数据特征,能够掌握融合算法进行软件开发以及传感器标定算法能力以及点云数据处理、深度学习检测算法等等。
环境感知的的第三部分内容——定位(slam)
Slam叫做同步定位和制图,是假设场景是静态情况下通过摄像机的运动来获取图像序列并得到场景3-D结构的设计,这是计算机视觉的重要任务,摄像机获得的数据经过算法处理也就是视觉slam。
环境感知定位方法除了视觉slam,还有激光雷达slam、GPS/IMU和高精地图。这些传感器获得的数据都是需要经过算法的处理才能形成数据结果为自动驾驶决策提供位置信息依据。所以想要从事环境感知方向的工作,不仅可以选择融合感知算法岗位,还可以选择slam方向。

3月28日,OPPOFind系列产品负责人周意保在微博发文,表示OPPO已经进入了5.5G时代。OPPOFindX7系列周意保在微博上传了一张截图,图中的手机锁屏界面右上方状态栏信号一栏显示为5GA,也就是人们更加熟悉的5.5G。此外,周意保也发文称:"和大家一起进入5.5G新移动网络时代!"宣布了5.5G新移动网络时代的到来。OPPOFind系列产品负责人周意保微博有博主表示,OPPOFindX7系列即将行业首发支持5G-A(5.5G),OTA固件已经准备好了。5G-A理论上可以实现10倍提升的连接速率
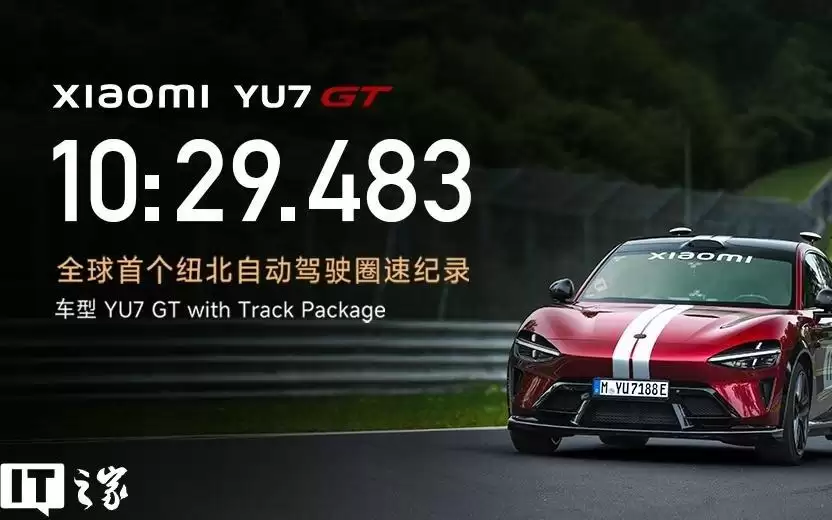
小米YU7GT在纽博格林北环以自动驾驶模式跑出10分29秒483,创全球量产车自动驾驶圈速纪录。胡峥楠表示,这体现小米入局汽车的梦想:电能替代化学能,智能替代人工。纽北因此将小米列为三大顶级合作伙伴之一。该成绩相当于老司机水平,但仅是起点。
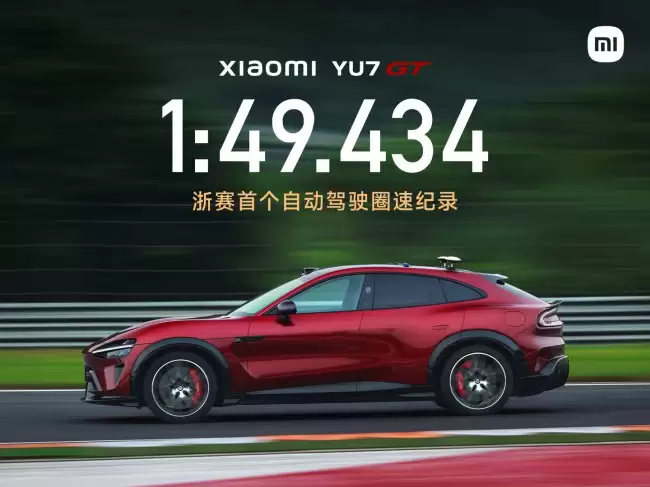
小米YU7GT在浙江国际赛车场以1分49秒434创下自动驾驶圈速纪录,此前于纽博格林北环也取得全球首个自动驾驶圈速成绩。该车最大马力1003匹,零百加速2.92秒,CLTC续航705km,基于897V碳化硅高压平台,全程无人干预。
曹操出行与自动驾驶企业MayMobility达成战略合作,在欧洲探索Robotaxi商业化。双方将联合开展可行性研究,优先在欧洲试点,由曹操出行负责运营,MayMobility提供自动驾驶技术支撑,共同推进无人驾驶出租车服务落地。
由中、欧、英、美、加、日六方牵头的联合国自动驾驶系统全球技术法规获批发布,首次从产品全生命周期明确核心技术指标,将安全管理、试验验证及持续监控纳入制造商义务,提供完整评估方法,使各国自动驾驶车辆拥有统一标准,推动产业化从碎片化走向体系化。
大众与博世在自动驾驶领域合作或告终,因项目进展缓慢、成本压力大且缺乏竞争力。大众计划另寻供应商采购软硬件,目标将技术普及至亲民车型。L3级自动驾驶预计2030年成为新车标准配置。
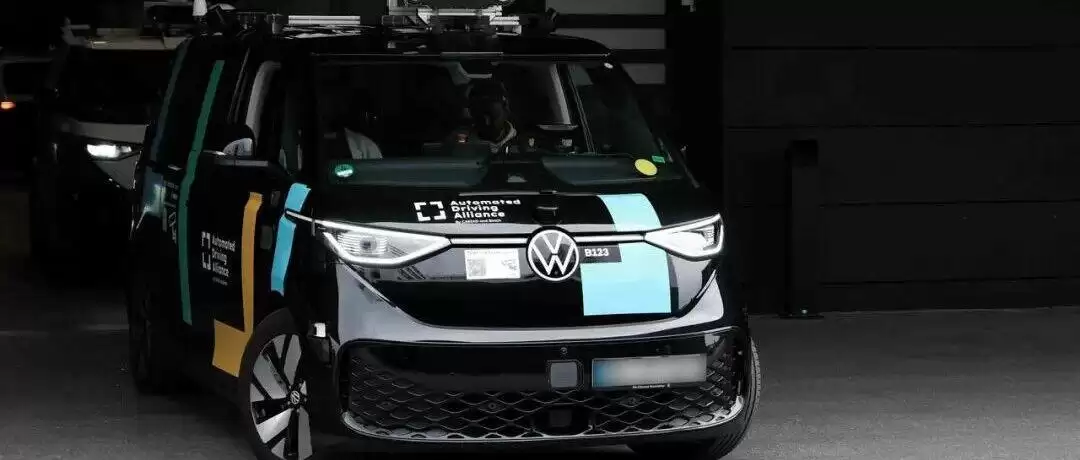
大众集团计划终止与博世在自动驾驶领域的合作,因15亿欧元投入未达预期。同时,大众酝酿激进重组,全球裁员或扩至10万人,并拟中期关停4家德国工厂,方案将于7月提交监事会。
理想汽车调整组织架构,将产品部电动本体团队并入整车研发部门,自动驾驶终端团队并入基座模型研发部门,旨在简化产品决策流程,减少沟通层级,从而提升产品定义效率与协同能力,以应对市场竞争。





火山引擎是字节跳动旗下企业级云与AI服务平台。聚焦大模型核心能力,依托字节自研豆包多模态大模型,凭借火山方舟一站式平台,提供模型精调、推理部署、智能应用搭建等全链路服务,结合高性能AI算力,助力各行业快速落地大模型数字化与智能化应用。



