

Python在机器人导航领域的成功案例研究
Python在机器人导航领域的成功案例研究引言:随着人工智能和机器学习的快速发展,机器人的导航能力取得了显著进展。Python作为一种强大而灵活的编程语言,在机器人导航领域中获得了广泛应用。本文将介绍Python在机器人导航领域的成功案例,并提供相关的代码示例。一、机器人导航的重要性机器人导航是指机器人在复杂环境中自主移动和定位的能力。在工业自动化、无人驾驶
Python在机器人导航领域的成功案例研究
引言:
随着人工智能和机器学习的快速发展,机器人的导航能力取得了显著进展。Python作为一种强大而灵活的编程语言,在机器人导航领域中获得了广泛应用。本文将介绍Python在机器人导航领域的成功案例,并提供相关的代码示例。
一、机器人导航的重要性
机器人导航是指机器人在复杂环境中自主移动和定位的能力。在工业自动化、无人驾驶和服务机器人等领域,机器人导航是实现机器人任务的基础。有效的机器人导航算法和方法可以提高机器人的自主性和适应性,从而提高任务的完成效率和准确性。
二、Python在机器人导航中的应用
Python作为一种高级编程语言,具有易读易写的特点,广泛应用于机器人导航领域。Python有丰富的库和工具,提供了许多用于机器人导航的功能和算法。下面我们将介绍两个Python在机器人导航中的成功案例,并提供相关的代码示例。
- 使用Python和ROS进行机器人导航
ROS (Robot Operating System)是一个用于机器人软件开发的框架,它提供了一种构建分布式机器人系统的标准化方法。Python作为ROS中的一种常用编程语言,被广泛应用于机器人导航任务。
下面是一个使用Python和ROS进行机器人导航的简单示例:
import rospy
from move_base_msgs.msg import MoveBaseAction, MoveBaseGoal
from actionlib_msgs.msg import GoalStatus

def move_to_goal(x, y):
    rospy.init_node('robot_navigation')
    client = actionlib.SimpleActionClient('move_base', MoveBaseAction)
    client.wait_for_server()

    goal = MoveBaseGoal()
    goal.target_pose.header.frame_id = 'map'
    goal.target_pose.header.stamp = rospy.Time.now()
    goal.target_pose.pose.position.x = x
    goal.target_pose.pose.position.y = y
    goal.target_pose.pose.orientation.w = 1.0

    client.send_goal(goal)
    status = client.get_state()
    if status == GoalStatus.SUCCEEDED:
        rospy.loginfo("Goal reached successfully!")
    else:
        rospy.loginfo("Failed to reach the goal!")

if __name__ == '__main__':
    try:
        move_to_goal(1.0, 2.0)
    except rospy.ROSInterruptException:
        pass
以上代码通过ROS提供的库实现了一个简单的机器人导航功能。首先,通过定义目标的坐标,然后将目标发送到move_base节点,最后执行机器人的导航任务。如果导航任务成功完成,日志记录为“Goal reached successfully!”,否则记录为“Failed to reach the goal!”。
- 使用Python和OpenCV进行视觉导航
OpenCV是一个广泛应用于计算机视觉领域的库,Python是其官方支持的语言之一。结合Python和OpenCV,可以实现基于视觉的机器人导航。
以下是一个使用Python和OpenCV进行视觉导航的简单示例:
import cv2

def navigation(image):
    # 进行图像处理和分析
    # 寻找机器人的位置和方向
    # 计算机器人需要移动的距离和角度

    # 返回机器人需要移动的距离和角度
    return distance, angle

if __name__ == '__main__':
    # 读取图像
    image = cv2.imread('robot_image.jpg')

    # 进行导航
    distance, angle = navigation(image)

    # 输出导航结果
    print("Distance: %d" % distance)
    print("Angle: %d" % angle)
以上代码通过OpenCV对图像进行处理和分析,找到机器人的位置和方向。然后计算机器人需要移动的距离和角度。最后输出导航结果。
结论:
Python在机器人导航领域中的应用越来越广泛。通过以上两个成功案例的介绍,我们看到Python可以与ROS和OpenCV等工具库结合使用,实现高效且灵活的机器人导航功能。随着Python及相关库的不断发展和完善,我们有理由相信Python在机器人导航领域的应用将会越来越多样化和成熟。

刚在Windows安装好Python却不知道如何启动?本文详细演示如何通过开始菜单找到并打开IDLE集成开发环境,以及如何在PowerShell或命令提示符中使用python和py命令启动交互式解释器、运行.py脚本文件。包含退出解释器的方法及常见启动问题排查,帮助初学者快速验证安装成功并开始编写代码。

针对Windows初学者的Python安装实战指南。详细讲解如何从Python官网下载匹配架构的安装包,重点演示安装首屏勾选“Add python.exe to PATH”的关键操作,并提供使用python --version和py命令验证环境变量的具体步骤,帮助新手快速搭建开发环境并排查路径问题。
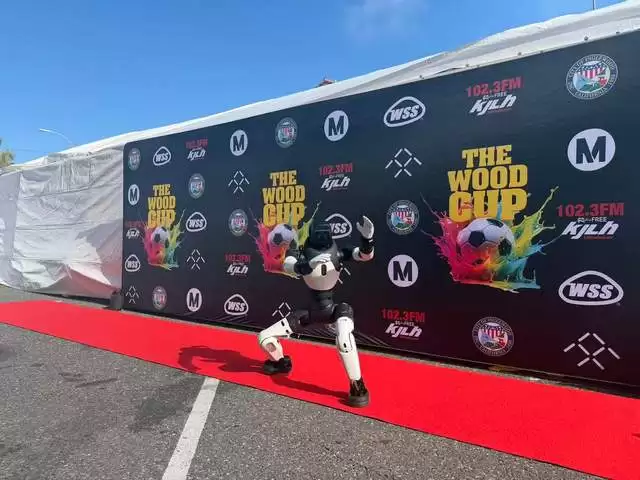
法拉第未来EAI机器人亮相洛杉矶世界杯庆典,被CBS报道,实现零广告费破圈。目前推出三大系列机器人,截至5月累计交付137台,年度目标上调至1500台。近期获7000万美元融资,将发布机器人教育生态战略,加速物理AI领域布局。
启元机器人加速线下布局,亚洲首店已在深圳卓悦中心设围挡,上海全球首店同步筹备,西安等地也在推进中。作为上纬新材在消费级具身智能领域的核心载体,其聚焦个人机器人赛道,研发投入同比增长超500%。
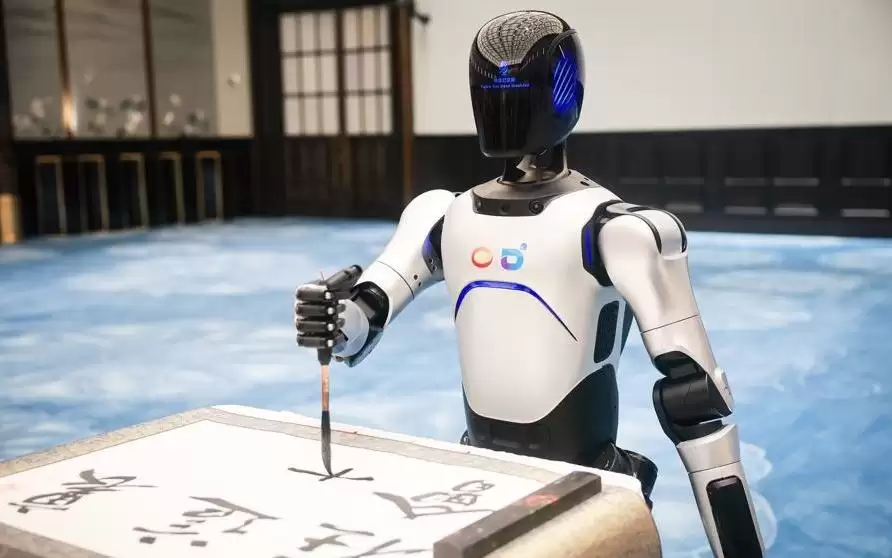
6月16日,世界会客厅迎来首位智能导览员——编号001的人形机器人正式上岗。它身高约1.7米,通体银白,可提供多语种讲解、智能引导与互动问答,致力于提升智慧化参观体验。同日,世界会客厅举办了年度品牌日暨首秀5周年纪念活动。
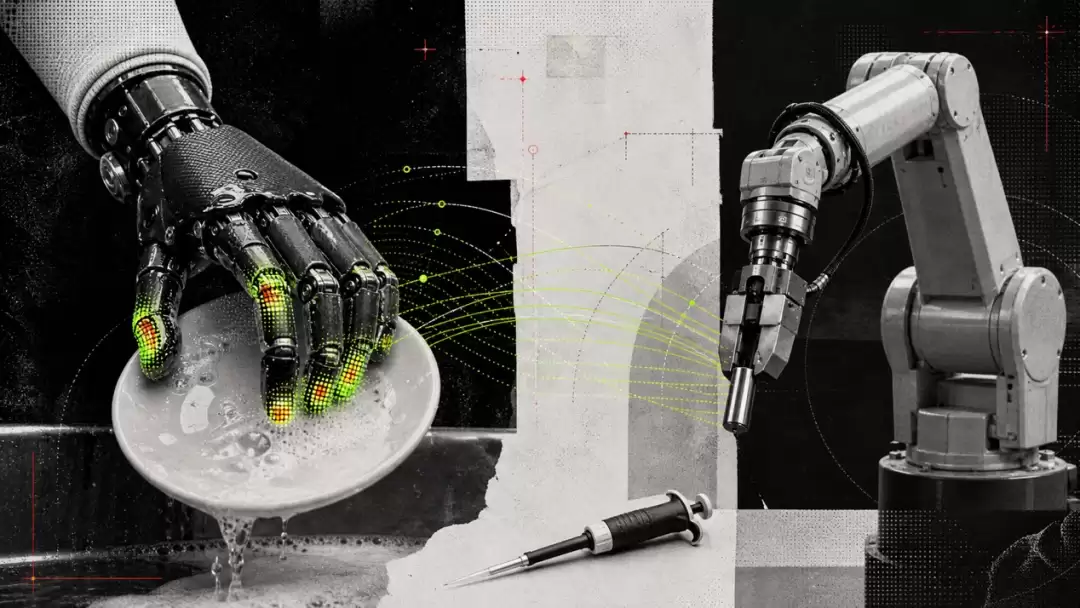
约300名截肢患者日常使用仿生手产生的触觉与运动数据,被PSYONIC用于机器人灵巧手训练,通过“真实到真实”迁移绕过仿真环节,将人类操控经验直接迁移至机器人。已与ABB、NVIDIA合作探索汽车制造等工业场景,但数据规模与可靠性仍需验证。
ACE-Ego-0框架将人类双手视频与机器人数据统一到头部摄像头坐标系,通过形态条件化和可靠性加权损失处理结构差异与噪声。在超6000小时数据上预训练,于仿真和真实双臂机器人测试中刷新多项基准,平均成功率72.8%,真实任务达78.3%。
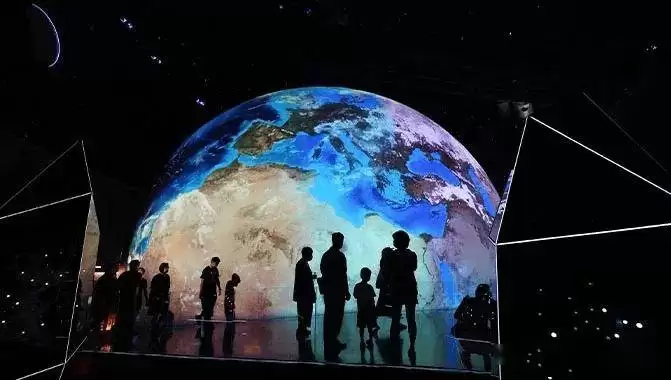
暑期科技研学聚焦北京、上海、深圳、杭州,项目涵盖京东智能物流、小米汽车工厂、火箭制造、3D打印、机器人、无人机、航天及大飞机总装等,让孩子深入体验智能制造,实现沉浸式职业启蒙。
顺丰同城上线机器人末端运力,与肯德基“车速取”合作,实现即停即取。机器人独立承担门店与路边取餐点间短途接驳,替代店员跑腿,推动无人物流从室内走向室外场景,拓宽服务半径。
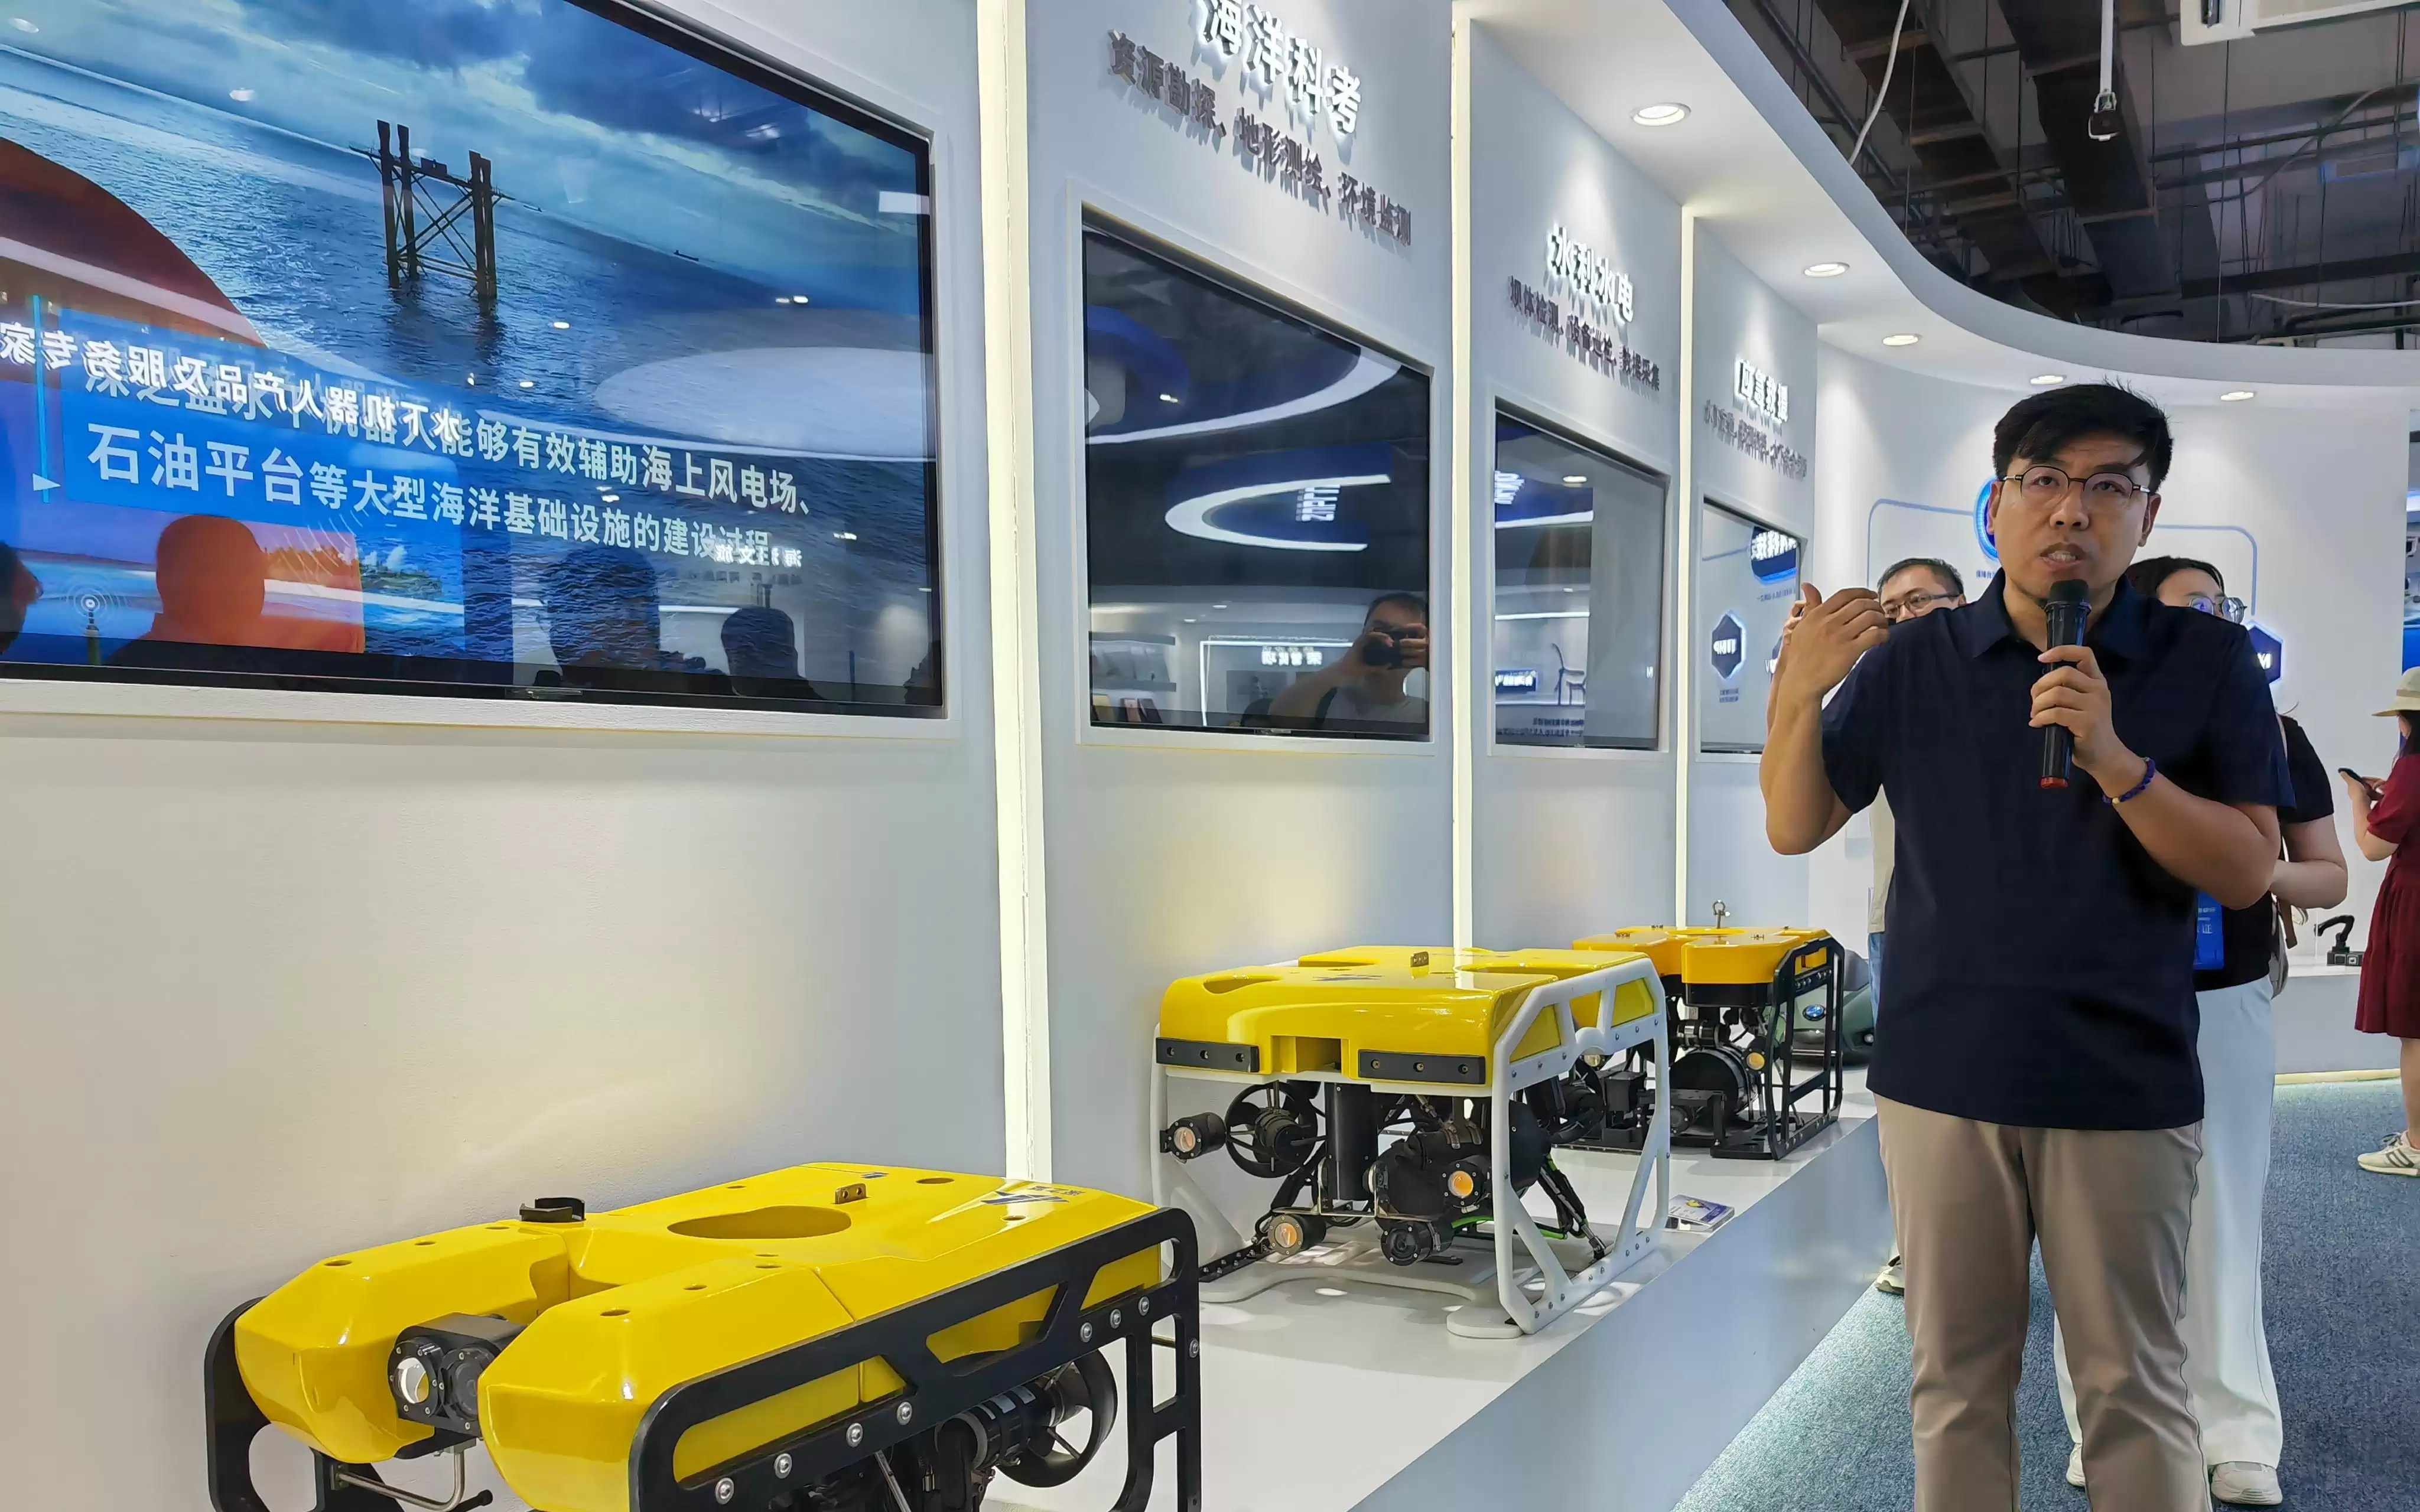
天津机器人产业加速爆发,水下助推器、高速分拣并联机器人及人形取货机器人等应用场景涌现。智能机器人已列重点产业链,前4个月规上企业产值同比增长12.8%,产业生态逐步构建。






Windows 10 是一款微软推出的经典操作系统,拥有硬件兼容性与多任务处理能力。它更偏向把系统状态查看和常用调节动作放在一起,适合需要持续观察和微调设备状态的场景。

极度公式是一款跨平台专业LaTeX公式识别编辑软件,支持OCR公式识别和多平台编辑。和使用说明,避免使用,享受完整功能与稳定支持。做扫描整理、文字提取和表格转换时,它能把识别后的处理步骤接得更顺,资料录入这类场景会省下不少时间。
