

Python如何检测自动驾驶多传感器不一致
检测自动驾驶系统中多传感器不一致性的核心方法包括:1)明确“不一致”定义并设定误差范围;2)进行数据同步与校准,使用时间戳和卡尔曼滤波等技术;3)提取并关联不同传感器的关键特征;4)设计一致性度量指标并设定阈值,结合统计或机器学习方法检测异常;5)在数据融合与决策阶段调整传感器权重或忽略异常数据以提高可靠性。
检测自动驾驶系统中多传感器不一致性的核心方法包括:1)明确“不一致”定义并设定误差范围;2)进行数据同步与校准,使用时间戳和卡尔曼滤波等技术;3)提取并关联不同传感器的关键特征;4)设计一致性度量指标并设定阈值,结合统计或机器学习方法检测异常;5)在数据融合与决策阶段调整传感器权重或忽略异常数据以提高可靠性。
检测自动驾驶系统中多传感器不一致性的核心在于对比不同传感器提供的信息,并识别出超出预期的偏差。这并非易事,需要考虑传感器自身的特性、环境因素以及算法的鲁棒性。
解决方案
首先,要明确“不一致”的定义。不同传感器在理想情况下也可能存在数据差异,因此需要设定一个可接受的误差范围。这个范围的确定需要基于对传感器精度、噪声水平以及应用场景的深入理解。
数据同步与校准: 确保来自不同传感器的数据在时间上对齐。可以使用时间戳同步技术,并定期进行传感器校准,以减少系统性误差。例如,利用卡尔曼滤波或其他融合算法来估计传感器之间的相对位姿。
特征提取与关联: 从各个传感器的数据中提取关键特征,例如,从激光雷达点云中提取障碍物的位置和尺寸,从摄像头图像中提取车道线信息。然后,尝试将这些特征在不同传感器之间进行关联。
一致性度量: 设计一致性度量指标来评估不同传感器数据之间的偏差。例如,可以计算激光雷达和摄像头检测到的障碍物位置之间的距离,或者比较不同传感器估计的车速。
阈值设定与异常检测: 设定阈值来判断一致性度量指标是否超出可接受范围。可以使用统计方法,例如,基于历史数据计算均值和标准差,然后将超出一定标准差范围的偏差视为异常。也可以使用机器学习方法,例如,训练一个异常检测模型来识别不一致的数据。
数据融合与决策: 在数据融合阶段,可以根据传感器的一致性程度来调整各个传感器的权重。对于一致性较差的传感器,可以降低其权重,或者直接忽略其数据。在决策阶段,可以考虑使用多个传感器数据进行冗余校验,以提高系统的可靠性。
代码示例(Python):
import numpy as np

def check_lidar_camera_consistency(lidar_obstacle_pos, camera_obstacle_pos, threshold=2.0):
    """
    检查激光雷达和摄像头检测到的障碍物位置是否一致。

    Args:
        lidar_obstacle_pos: 激光雷达检测到的障碍物位置 (x, y, z)。
        camera_obstacle_pos: 摄像头检测到的障碍物位置 (x, y, z)。
        threshold: 位置偏差的阈值 (米)。

    Returns:
        True if the positions are consistent, False otherwise.
    """

    distance = np.linalg.norm(np.array(lidar_obstacle_pos) - np.array(camera_obstacle_pos))
    return distance < threshold

# 示例
lidar_pos = (10.0, 5.0, 0.0)
camera_pos = (10.5, 5.2, 0.1)

if check_lidar_camera_consistency(lidar_pos, camera_pos):
    print("激光雷达和摄像头数据一致")
else:
    print("激光雷达和摄像头数据不一致")
多传感器融合框架如何处理不一致性?
多传感器融合框架通常采用卡尔曼滤波、扩展卡尔曼滤波(EKF)、无迹卡尔曼滤波(UKF)等算法来融合来自不同传感器的数据。这些算法可以根据传感器噪声水平和一致性程度来调整各个传感器的权重,从而减少不一致性对融合结果的影响。此外,一些高级的融合框架还采用了鲁棒估计技术,例如,RANSAC算法,来剔除异常数据。
如何处理传感器数据中的时间延迟?
传感器数据中的时间延迟是多传感器融合中常见的问题。可以使用时间戳同步技术来减少时间延迟,并采用预测算法来补偿时间延迟。例如,可以使用卡尔曼滤波器的预测步骤来估计传感器在当前时刻的状态。另一种方法是使用插值方法来对齐不同传感器的数据。
除了位置信息,还能用哪些传感器数据进行一致性检测?
除了位置信息,还可以使用速度、加速度、方向等传感器数据进行一致性检测。例如,可以比较激光雷达和惯性测量单元(IMU)估计的车速,或者比较摄像头和GPS估计的车辆方向。此外,还可以使用语义信息进行一致性检测,例如,比较激光雷达和摄像头识别到的交通标志类型。
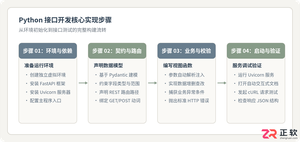
详细讲解使用Python编写Web接口的核心步骤与完整代码示例,涵盖环境准备、路由定义、数据校验、服务启动及调试测试方法。
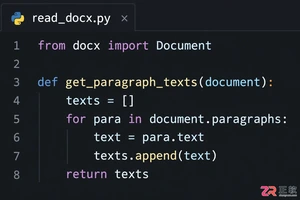
介绍如何利用编程工具读取和解析Word文档(docx格式),涵盖基础文本提取代码示例、结构化数据处理逻辑,以及处理复杂排版时的技术局限与替代方案。
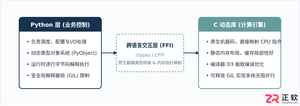
详细讲解在Python中调用C语言代码提升性能的完整实践指南,包含原理分析、编译步骤、ctypes与CFFI具体实现、性能对比及常见陷阱。
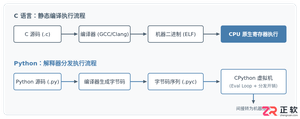
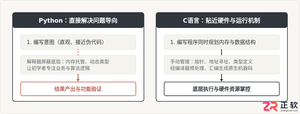
客观对比Python与C语言在心智负担、底层机制与学习反馈上的核心差异,提供清晰有据的选择标准与切实的入门学习路径。
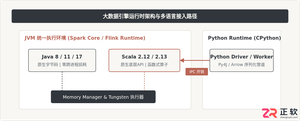
针对大数据工程场景,系统对比Java、Scala与Python在执行性能、生态结合、开发效率和维护成本上的核心差异,给出清晰的架构选型依据与落地方案。
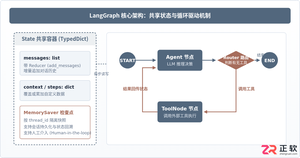
本篇LangGraph Python中文入门教程详解,系统梳理StateGraph状态机定义、节点编写、边与条件路由、检查点持久化(MemorySaver)等核心机制,提供从环境安装到完整循环智能体构建的代码示例与实操指导。
深入浅出解析TypeScript是什么语言。本文详细介绍TypeScript的语言定义、超集架构、核心运行原理、与JavaScript的核心对比以及四类典型工业级应用场景,帮助读者全面看懂TS的价值与用途。
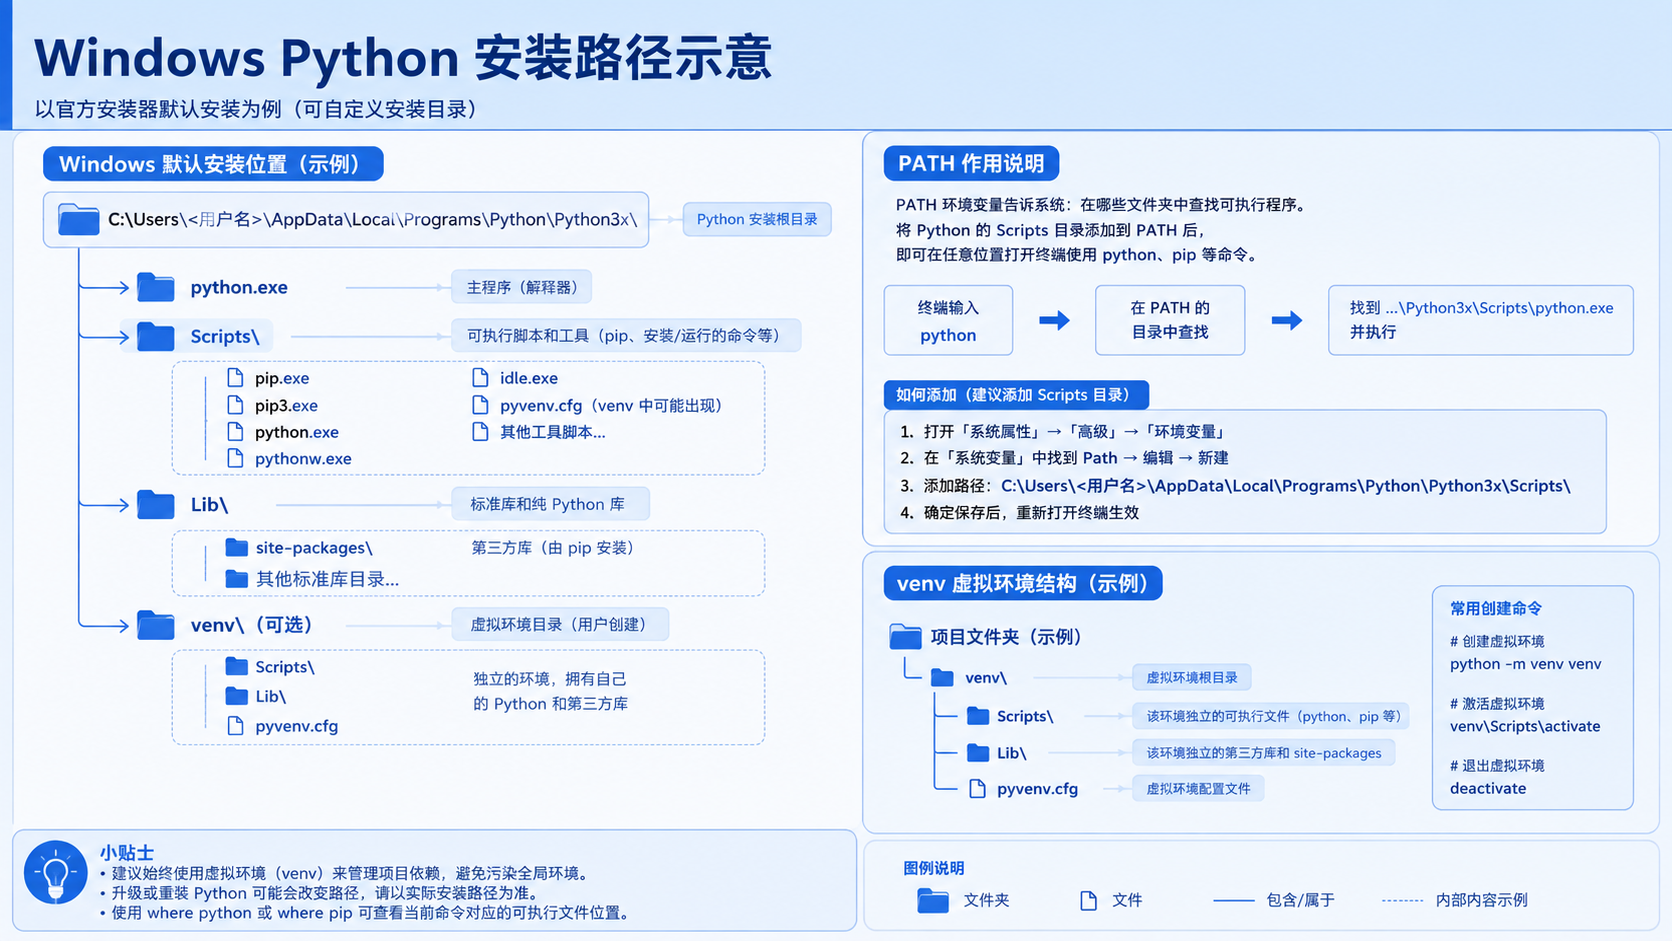
面向后端开发者,基于 Python 官方文档说明如何在 Windows 上安装 Python、创建 venv 虚拟环境及使用 pip 管理依赖。包含可复制命令、验证方法及工具选择边界,避免常见配置误区。




AirBuddy 3 是面向 macOS 的蓝牙外设增强工具,可集中查看 AirPods、Beats 与苹果设备电量,提供快速连接、播放控制、电量提醒、桌面小组件和多台 Mac 外设接力等功能。

AirServer macOS版可把 Mac 转换为无线投屏接收端,通过 AirPlay 或 Google Cast 接收手机、平板和电脑画面,并支持多设备同时连接、高清镜像及会话录制,适合家庭娱乐、课堂教学、会议演示和应用展示。

AnyDesk macOS版是一款适用于远程办公、设备维护和客户支持的远程桌面工具,可连接并操作异地计算机,支持文件传输、无人值守访问、会话权限控制及跨平台协作。


AirServer Windows版可把电脑变成AirPlay、Google Cast和Miracast无线投屏接收端,适合会议演示、课堂教学及家庭大屏分享。发送设备通常无需另装客户端,并可同时接收和智能排列多个镜像会话。

AlwaysUp是一款面向Windows的系统服务注册与程序托管工具,可让普通应用、脚本及批处理在无人登录时随系统启动,并通过状态检测、异常重启、资源监控和邮件通知保障关键任务持续运行。


