

ICRA 2026 现场:中国军团主导维也纳,新锐巨头混战具身智能深水区
ICRA2026在维也纳开幕,中国展商主导核心展区,投稿量增长超50%。VLA模型实现范式突破,具身智能转向物理智能。人形机器人进入全身操控阶段,灵巧手与触觉传感形成数据闭环。中国学者在导航与微纳机器人领域展现底层技术突围。
“中国军团「全栈压制」,ICRA 2026进入中国时间。”
宇树科技、千寻智能、帕西尼、Sharpa、智元机器人、加速进化、高擎机电、光轮智能……在今年的ICRA核心工业展区,放眼望去,中国展商的身影几乎无处不在。日本参会学者Shohei Hido在现场直言:“China is dominating”。中国展商,已然成为本届ICRA最醒目的标签。
多瑙河畔的音乐之都,在这个六月奏响了代码与算法的交响。全球机器人学界一年一度的“奥林匹克”——IEEE国际机器人与自动化会议(ICRA 2026),于6月1日在奥地利维也纳正式拉开帷幕。本届大会以“Robots for All”为主题,为期五天,汇聚了来自86个国家和地区的超过8000名学者与产业人士。
前方团队从组委会获取的最终数据显示:本届ICRA有效投稿达4947篇,最终录用1882篇,录用率为38.04%。其中,11所中国高校跻身Top 20,占比55%;清华以74篇的录用数断层第一,“清北交浙”四校合计212篇。三年间,投稿量增幅超过50%,门槛不降反升。大会共设有153场Workshop,覆盖具身智能、VLA、Sim-to-Real等前沿方向,另有20项竞赛提案同台竞技。
如果说去年的核心叙事还是“大模型”,那么今年,ICRA的焦点已明确转向“物理智能”。在从感知到行动的范式转移中,中国企业正以前所未有的力度,改写着全球机器人产业的版图。
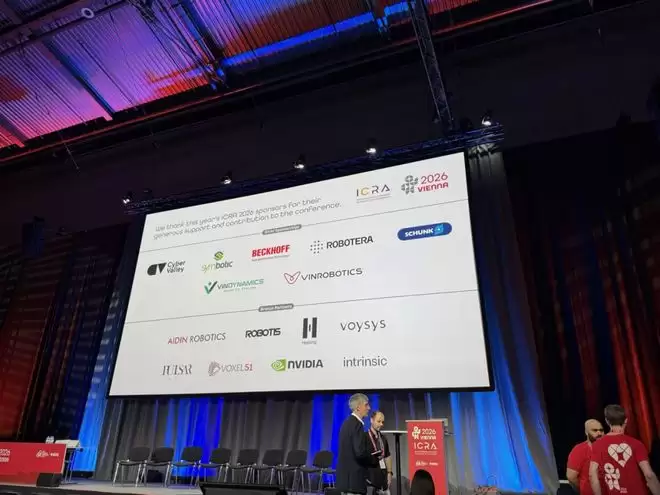
01 ICRA 2026:VLA大爆发,中国力量“全栈压制”
在维也纳这个“欧洲心脏”,具身智能正经历一场底层范式转移。ICRA 2026的“VLA时刻”,已经从天预测变成了全面铺开的现实。
前方记者在现场走访和各类分论坛讨论时注意到,今年围绕VLA模型展开的探讨,呈现出强烈的跨界收敛特征。往届会议中,RL4IL(模仿学习中的强化学习)、Act to Sense(从动作到感知)和Synthetic Data(合成数据)往往各自为战,但今年,一根隐形的线将它们彻底串联:全行业都在试图跨越“从语义理解到物理执行”的断层。
在这场战役中,中国军团的表现已经不能用“参与”来形容,而是展现出了强大的生态压制力。以往机器人行业的叙事里,硅谷负责“定义大脑”,中国更像是产业链下游的“硬件代工厂”。但今年,这种旧格局被彻底打破。
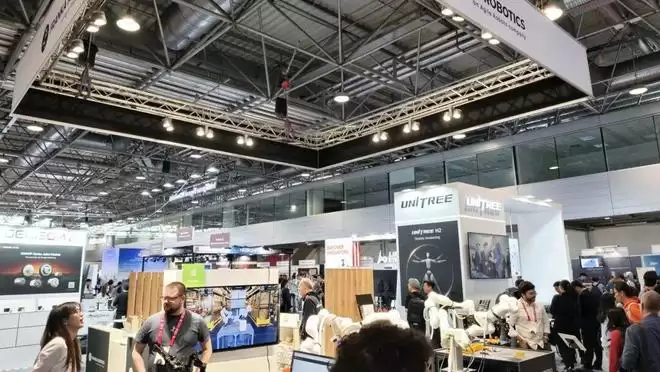
在算法顶层,中国大模型强势冲顶。千寻智能在现场展示了自研的具身基座模型Spirit v1.6,丝滑演示了“串糖葫芦”这类极度依赖动态力量控制的柔性动作。更令人瞩目的是,这座纯正的中国VLA模型,在不久前的行业盲测中力压英伟达的Cosmos3与Physical Intelligence的Pi0.5,霸榜全球第一,成为第一梯队中最耀眼的中国大脑。
硬件本体端,更是呈现出“诸神混战”的盛况。明星初创Booster T2震撼首秀,由知名学者苏昊创立的苏度科技也选择在ICRA现场进行最新机器人的惊艳首发,展台被围得水泄不通。老牌劲旅天机智能以铂金合作伙伴身份坐镇核心展区,其新一代Gento系列人形机器人平台直接打包了从遥操作到具身智能的全栈开发工具链。高擎动力则带着仅15kg轻量化机身的Mini Pi plus开源人形平台,试图用极致的性价比填补科研端“买得起、用得上”的生态空白。
为什么中国军团能跑出这样的加速度?因为他们不仅在拼算力,更在啃“物理法则”这块硬骨头。过去,过度依赖纯视觉和仿真的VLA模型一旦接触真实的物理表面,就会暴露出缺陷——它无法精准预测摩擦力、形变和刚度。而今年被参会者挤爆的“Act to Sense(从动作到感知)”论坛给出了明确的解法:具身智能绝不能只当一个被动看图说话的“指令翻译机”,机器人必须在“动作执行(Act)”的交互瞬间,反向去捕捉并适应物理世界的微观反馈(Sense)。
伴随着百万级泛化合成数据(Synthetic Data)的大规模引入,以及扩散策略(Diffusion Policy)对虚实差异(Sim-to-Real)的有效抹平,本届ICRA释放出一个极其清晰的信号:VLA模型终于不再只是给机械臂塞进去的一个“翻译插件”,而是真正开始承担起理解三维空间几何、主导长时序规划(Long-horizon Planning)的完整中枢功能。
从铂金赞助商到全球首发,从底层模型霸榜到开源硬件普惠,中国力量正以全链条的姿态,在维也纳的舞台上重新定义全球具身智能的竞赛规则。
02 人形机器人的“超级星期一”:硅谷定方向,中国定标准
开幕当天,至少四件标志性事件密集发生:宇树科技科创板IPO申请获上交所上市委审议通过,73天“闪电”过会;英伟达CEO黄仁勋在GTC Taipei高调官宣与宇树合作推出新一代人形机器人参考设计H2+(Isaac GR00T系统);OpenAI CEO奥特曼发布招贤令,正式宣布OpenAI Robotics团队回归;中国创业公司Booster Robotics选择ICRA舞台进行T2人形机器人全球首秀。
这四件事的密集程度绝非巧合。宇树73天过会,刷新了中国科技企业IPO的纪录,背后是资本市场对具身智能赛道的空前热情。英伟达H2+的发布,则意味着“芯片+模型+机器人”三位一体的产业闭环正在形成。而OpenAI的回归,释放了最强烈的信号——当这家定义了AI时代标准的公司重新杀回机器人赛道,整个行业的估值逻辑或将因此改写。
这种全球范围内的板块漂移,直接导致ICRA现场的展示不再满足于让机器人死板地在平地上走两步,而是被拉到了更加逼真的动态干扰环境中进行“抗压测试”。全身操控(Whole-Body Control, WBC)在今年迎来了工程学上的质变:人形机器人在保持高动态步态行进的同时,上肢双手还能稳定地执行动态插拔、搬运等复合任务,各家百花齐放,形成一场“诸神黄昏”般的竞速。
03 数据驱动下,灵巧操作的产业化路线
软件层面的大模型数据焦虑,在ICRA 2026的工业展区找到了实质性的硬件镜像。前方记者走访发现,今年的工业展台呈现出高度一致的趋向性:过去那些带有试验性质、单纯为了展示自由度的孤立机械手已经退出主舞台,取而代之的是一条“数据驱动灵巧操作”的清晰产业路线。
在展区现场,帕西尼、Sharpa等一众展商不再单卖硬件,而是集体以「灵巧手 + 高质量操控数据集 + 阵列式触觉传感」的成套方案进行对垒。这种参展组合的转变,向市场释放了极为明确的商业化量产信号:灵巧操作(Dexterous Manipulation)已经结束了“能不能抓起杯子”的纯硬件竞赛,进入了“如何在复杂工业装配线和动态家庭环境中实现泛化”的成本和生态博弈。
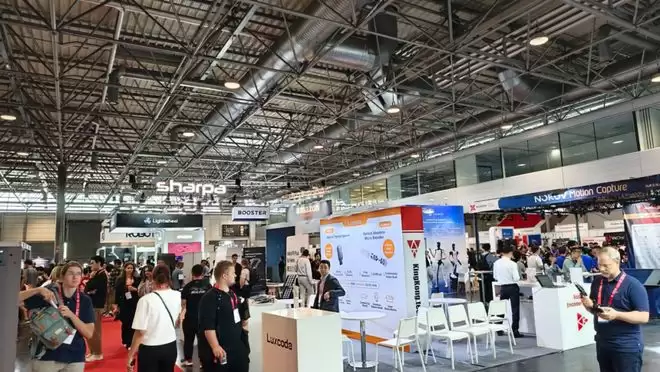
“有了硬件才能收集数据,有了好的数据才能反训模型,从simulation到real world形成闭环。”Sharpa负责人在ICRA现场表示,与其为了展会噱头做Demo,Sharpa更看重在物理法则下的硬核打磨。数据采集方面,Sharpa目前与英伟达合作,在ASAP平台做simulation preload,同时用真机+Manus数据手套采集数据,对方也透露正在自研数据采集方案。今年,他们不仅现场升级了兼具多模态推导与手眼脑协调的发牌机器人,更亮出了打包CraftNet大脑、全尺寸轮式整机以及22自由度灵巧手SharpaWa ve的Node整机平台。
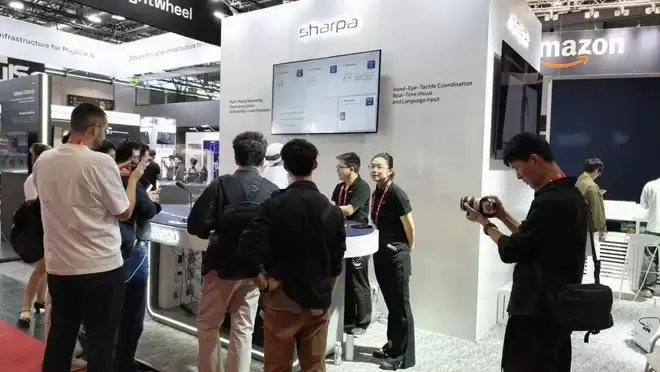
单纯依赖视觉模型的具身方案,在物理操控中正遭遇精度惩罚。在具身智能当下的发展阶段,视觉能提供宏观的位置参考,但无法替代接触瞬间的物理反馈。面对工厂理线、精密插拔、或者易碎品抓取等长尾干扰时,没有细腻的触觉,机器人就只是一台在概率论操控下的笨拙机器。今年的展台现场,帕西尼与YUBI等厂商展示的微型磁敏与柔性电阻抗复合触觉皮肤,已经能够提供亚毫米级的表面纹理与刚度识别。而像Nexdata这样的多模态数据服务商,则把结构化的、带有触觉标签的多视角灵巧操作数据集做成了标准的商品。这种软硬件的无缝咬合和生态重构,正在将灵巧手从学术界昂贵的“象牙塔耗材”,洗牌为能够实质性进入生产线的、可规模化交付的工业品。
“最后一毫米”——这是千觉科技CTO赵浩南在ICRA现场对触觉传感器核心价值的定义。他指出,基于视觉的闭环反馈控制在分拣、上下料等任务中已取得成果,但在测试、插拔、组装等精细操作中存在天然局限——物体姿态不稳定,头部和腕部相机易被遮挡,视觉定位有上限,微小偏差就可能导致装配失败甚至零件损坏。而触觉传感器能感知物体在手中的姿态变化,是解决“最后一毫米”问题的关键。
在数据采集端,度量科技工作人员也透露,光学动捕系统正在成为另一条“隐形基础设施”——通过多镜头系统采集手部精细操作数据,精度远超手套设备的关节角度反算,为灵巧手训练提供高质量的轨迹数据。从触觉感知到动捕采集,一条“光学捕捉+触觉传感+灵巧执行”的完整数据闭环正在ICRA 2026的中国展商中悄然成型。
04 现场Keynote前瞻:国内学者精彩开讲
在这场全球技术博弈中,中国学者与海外华人军团正用冷静且务实的研究,扮演着行业平衡器的角色。6月2日正会正式开始后,两位来自国内的机器人学界中坚力量登台发表了重磅Keynote或特邀演讲。
王贺升教授(上海交通大学):学习导航,从场景理解到决策
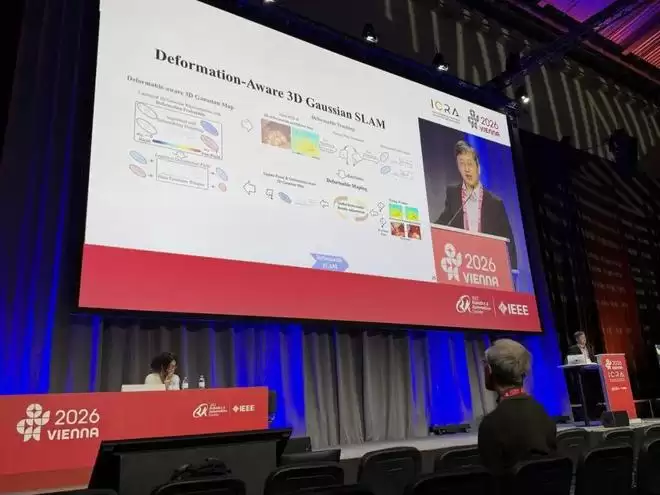
作为视觉伺服(Visual Servoing)领域的全球顶尖学者,上海交通大学王贺升教授的演讲备受瞩目。
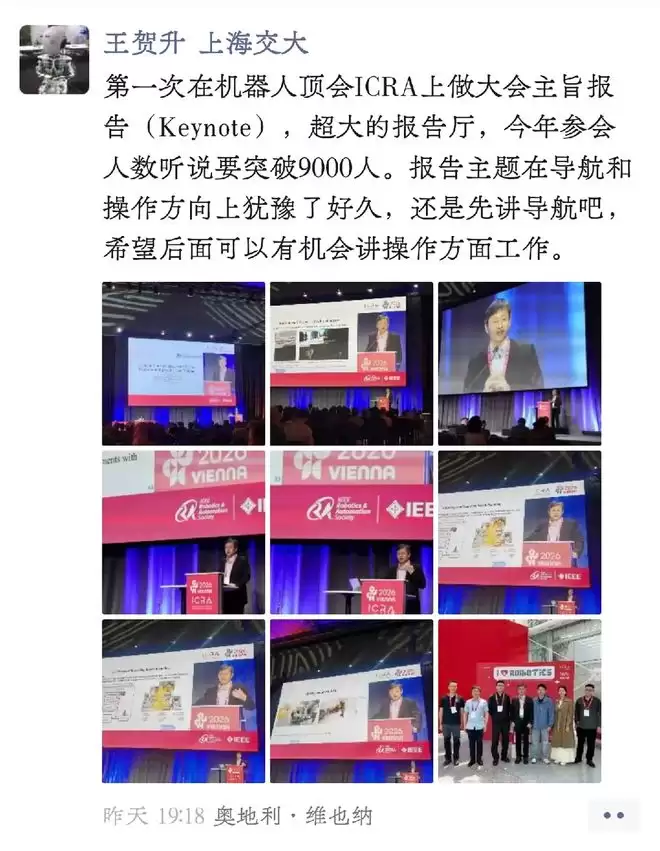
当下的具身智能赛道,正深陷于“端到端大模型”的唯技术论狂热中。在试图用黑盒模型吞噬一切物理控制的喧嚣下,王贺升教授所坚持的严谨路径,为行业注入了难得的清醒。作为大会首日上午的压轴Keynote,他的报告紧扣机器人导航核心技术及其在复杂动态环境中的前沿应用,层层递进地展示了一幅硬核的技术版图:从多传感器融合里程计、二维/三维光流估计,到四维动态重建、动态及语义SLAM,再到极具挑战的可变形环境建图。
面对人体组织等“非刚体”这一业界公认的医疗/服务痛点,其团队创性地提出了可变形三维高斯地图(3DGS)与连续性约束定位方法,让机器人在复杂动态环境中的感知边界大幅拓宽。此外,团队还深入探索了跨模态定位(2D图像与3D地图),并将NeRF的记忆机制与视觉语言模型(VLM)的推理能力融为一体,构建出下一代导航规划框架。据了解,相关技术已在矿卡、仓储机器人、自动泊车、移动通信平台和割草机器人等场景中落地应用。
徐天添研究员(中国科学院深圳先进技术研究院):用于精密医疗的磁控微纳机器人
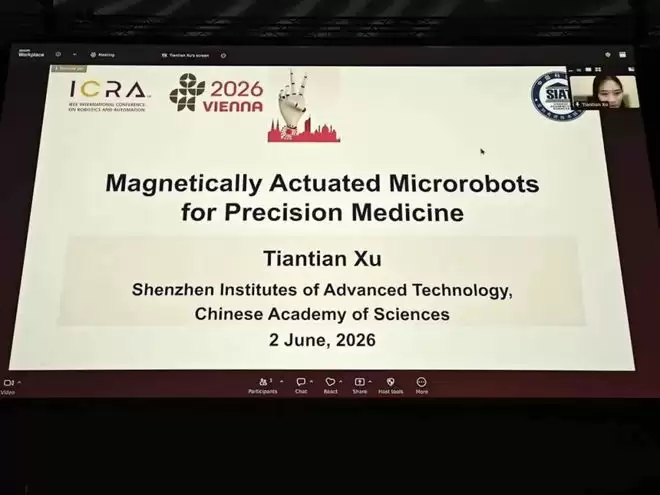
如果说人形机器人是宏观世界的庞然大物,那么中国科学院深圳先进技术研究院的徐天添研究员,则在今天的演讲中将现场学者的视线带入了神秘的微观世界。她的演讲聚焦于磁控微纳机器人的自动化操控及其在生物医疗工程中的应用。微纳机器人在复杂的生物流体环境中面临着极其严重的干扰,传统控制方法极难维持高稳定性。徐天添团队通过巧妙的数据驱动方法与精密磁场控制的结合,压榨出了亚微米级的自主操控精度。这也间接证明,具身智能与大数据的边界,不仅停留在端到端大模型和人形机器人上——物理智能在微纳医疗领域的精细延伸,同样是一条能实质性改变人类生命质量的“硬核赛道”。
05 结语:深水区的技术突围
ICRA 2026的大幕已经彻底拉开。无论是VLA模型引发的技术争论,灵巧手展露出的商业化野心,还是王贺升、徐天添两位华人学者在演讲中透露出的底层技术突围,都清晰地表明:行业正在向技术的深水区正面挺进。
端到端大模型究竟是不是具身智能的终局?中国产业链优势如何与前沿学术完成无缝对接?在接下来为期五天的议程中,前方团队将持续驻扎维也纳会场一线,带来第一手的深度观察。
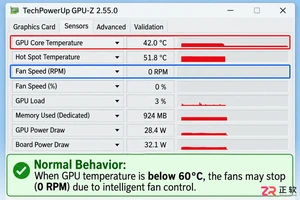
发现显卡风扇不转先别慌,这很可能是正常的智能启停功能。本文详解如何区分待机静音与硬件故障,提供从软件检测到物理清理的完整解决思路。
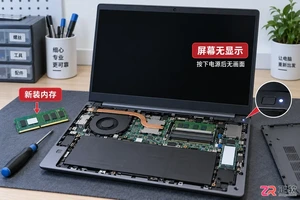
笔记本加装新内存后遇到黑屏或无法开机?不要慌张,本文通过重新插拔、清洁金手指、单根测试等具体操作步骤,帮你快速判断是安装失误还是硬件不兼容,并给出相应解决办法。
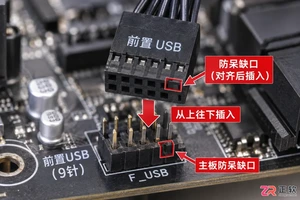
针对电脑主机前置USB接口无法识别设备的问题,本文提供一套基于因果逻辑的排查流程。涵盖检查机箱内部USB针脚连接、验证BIOS中USB控制器状态、更新芯片组驱动以及排除供电不足等常见原因,帮助用户快速恢复接口功能。
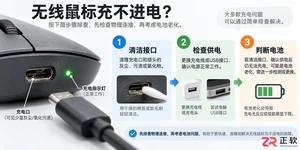
遇到无线鼠标充不进电的问题,不要急于更换设备。本文详解从清理接口氧化层、更换数据线到检测电池电压的完整排查流程,帮助你判断是临时故障还是硬件损坏。
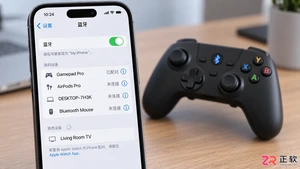
想知道如何用蓝牙手柄玩吃鸡游戏?本文详细讲解手机蓝牙手柄的连接步骤、主流映射软件的使用方法以及实战中的键位布局技巧,助你提升射击手感,同时解析外设玩家的匹配机制与注意事项。
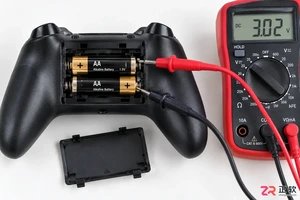
本文深入分析游戏手柄蓝牙频繁断开且需重连的根本原因,涵盖电池电压检测、操作系统电源管理策略及驱动冲突。通过具体的系统设置调整和固件更新步骤,解决蓝牙握手失败问题,恢复手柄的稳定连接状态。
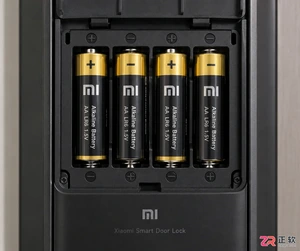
小米智能门锁更换新电池后无法开机或屏幕不亮?本文详解电池极性检查、金属触点清洁及强制重启方法,帮你快速解决供电问题,让门锁恢复正常使用。
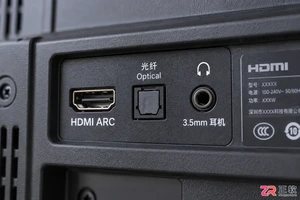
想让电视声音更震撼?本文详解如何通过HDMI ARC、光纤、蓝牙和3.5mm接口将电视连接至外置音响,包含具体设置步骤与常见问题排查,助你轻松打造家庭影院。


Shapr3D是一款面向工业设计、机械工程、建筑概念和三维打印工作流的CAD软件。Mac版采用Parasolid建模内核,支持草图约束、实体建模、工程图、可视化渲染及常见CAD格式交换,并可通过账户在多台设备之间同步项目。
REAPER是Cockos开发的数字音频工作站,提供多轨音频与MIDI录制、剪辑、处理、混音和母带制作工具。Mac版兼容Intel与Apple芯片,支持AU、VST、VST3、CLAP等插件格式,并提供高度可定制的工作流程。
Ableton Live 是面向音乐制作人与现场表演者的数字音频工作站,提供编曲视图、独具特色的现场视图、音频录制、MIDI创作、实时变速、乐器及效果器。Mac版原生支持Apple芯片,并可连接音频接口、MIDI控制器和第三方插件。


Photoshop 2026 是 Adobe 推出的专业图像处理与视觉设计软件,支持 Windows、macOS 和 iPad 等平台,广泛应用于摄影修图、电商设计、平面海报、数字绘画及视觉合成等创作场景。

Blender 是一款免费开源、跨平台的专业 3D 创作软件,集建模、动画、渲染、视频编辑与视觉合成等功能于一体,广泛应用于影视动画、游戏设计和建筑可视化等领域。软件支持 Cycles 物理渲染器与 Eevee 实时渲染引擎,并提供多边形建模、骨骼绑定、物理模拟等专业工具。Blender 兼容 Windows、macOS 和 Linux 系统,安装包轻巧、运行流畅,依托活跃的全球开发者社区持续更新,是从初学者到专业创作者都值得选择的正版 3D 创作工具。