

主流标定工具:相机和激光雷达的标定方法及工具汇总
相机和激光雷达的标定是许多任务中至关重要的基础工作,标定的准确度直接影响了后续方案融合的效果上限。随着许多自动驾驶和机器人公司投入了大量的人力和物力来不断提高标定的准确性,今天我们将为大家介绍一些常见的Camera-Lidar标定工具箱,建议大家收藏起来!1.Libcbdetect一次拍摄多棋盘格检测:https://www.cvlibs.net/software/libcbdetect/使用MATLAB编写的算法能够自动提取角点并将它们精确到亚像素级别,并将这些角点组合成矩形棋盘状的图案。该算法具有处理
相机和激光雷达的标定是许多任务中至关重要的基础工作,标定的准确度直接影响了后续方案融合的效果上限。随着许多自动驾驶和机器人公司投入了大量的人力和物力来不断提高标定的准确性,今天我们将为大家介绍一些常见的Camera-Lidar标定工具箱,建议大家收藏起来!
1.Libcbdetect
一次拍摄多棋盘格检测:https://www.cvlibs.net/software/libcbdetect/
使用MATLAB编写的算法能够自动提取角点并将它们精确到亚像素级别,并将这些角点组合成矩形棋盘状的图案。该算法具有处理不同类型图像(如针孔相机、鱼眼相机、全景相机)的能力。

2.Autoware 标定包
Autoware 框架的激光雷达-相机标定工具包。
链接:https://github.com/autowarefoundation/autoware_ai_utilities/tree/master/autoware_camera_lidar_calibrator

3.基于3D-3D匹配的靶标标定
基于3D-3D点对应关系的激光雷达相机标定,ROS包,出自论文《LiDAR-Camera Calibration using 3D-3D Point correspondences》!
链接:https://github.com/ankitdhall/lidar_camera_calibration

4.上海 AI Lab OpenCalib
上海人工智能实验室出品,OpenCalib提供了一个传感器标定工具箱。工具箱可用于标定IMU、激光雷达、相机和Radar等传感器。
链接:https://github.com/PJLab-ADG/SensorsCalibration


5.Apollo 标定工具
Apollo标定工具箱,链接:https://github.com/ApolloAuto/apollo/tree/master/modules/calibration
6.Livox-camera标定工具
本方案提供了一个手动校准Livox雷达和相机之间外参的方法,已经在Mid-40,Horizon和Tele-15上进行了验证。其中包含了计算相机内参,获得标定数据,优化计算外参和雷达相机融合应用相关的代码。本方案中使用了标定板角点作为标定目标物,由于Livox雷达非重复性扫描的特点,点云的密度较大,比较易于找到雷达点云中角点的准确位置。相机雷达的标定和融合也可以得到不错的结果。
链接:https://github.com/Livox-SDK/livox_camera_lidar_calibration
中文文档:https://github.com/Livox-SDK/livox_camera_lidar_calibration/blob/master/doc_resources/README_cn.md

7.CalibrationTools
CalibrationTools为激光雷达-激光雷达、激光雷达相机等传感器对提供标定工具。除此之外,还提供了:
1)定位-偏差估计工具估计用于航位推算(IMU和里程计)的传感器的参数,以获得更好的定位性能!
2)Autoware控制输出的可视化和分析工具;
3)用于修复车辆指令延迟的校准工具;
链接:https://github.com/tier4/CalibrationTools

8.Matlab
Matlab自带的工具箱,支持激光雷达和相机的标定,链接:https://ww2.mathworks.cn/help/lidar/ug/lidar-and-camera-calibration.html

9.ROS 标定工具
ROS Camera LIDAR Calibration Package,链接:https://github.com/heethesh/lidar_camera_calibration

10.Direct visual lidar calibration
该软件包提供了一个用于激光雷达相机标定的工具箱:可通用:它可以处理各种激光雷达和相机投影模型,包括旋转和非重复扫描激光雷达,以及针孔、鱼眼和全向投影相机。无目标:它不需要标定目标,而是使用环境结构和纹理进行标定。单次拍摄:标定至少只需要一对激光雷达点云和相机图像。可选地,可以使用多个激光雷达相机数据对来提高精度。自动:标定过程是自动的,不需要初始猜测。准确和稳健:它采用了像素级直接激光雷达相机配准算法,与基于边缘的间接激光雷达相机配准相比,该算法更稳健和准确。
链接:https://github.com/koide3/direct_visual_lidar_calibration
11.2D lidar-camera工具箱
这是一个基于 ROS 的单线激光和相机外参数自动标定代码。标定原理如下图所示,相机通过二维码估计标定板平面在相机坐标系下的平面方程,由于激光点云落在平面上,将点云通过激光坐标系到相机坐标系的外参数 转换到相机坐标系,构建点到平面的距离作为误差,使用非线性最小二乘进行求解。
链接:https://github.com/MegviiRobot/CamLaserCalibraTool

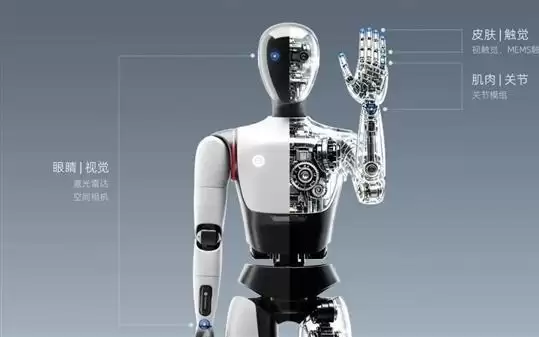
速腾聚创宣布自研SPAD-SoC芯片累计交付突破50万颗,标志着其从技术验证迈向规模量产。依托MARS智能制造基地,公司实现每8秒下线一台激光雷达的产能,并推出“凤凰”与“孔雀”系列芯片加速车载落地。本文解析其核心芯片技术、产线自动化能力及新品类空间相机的发展路径,为行业提供产能与交付能力的评估依据。
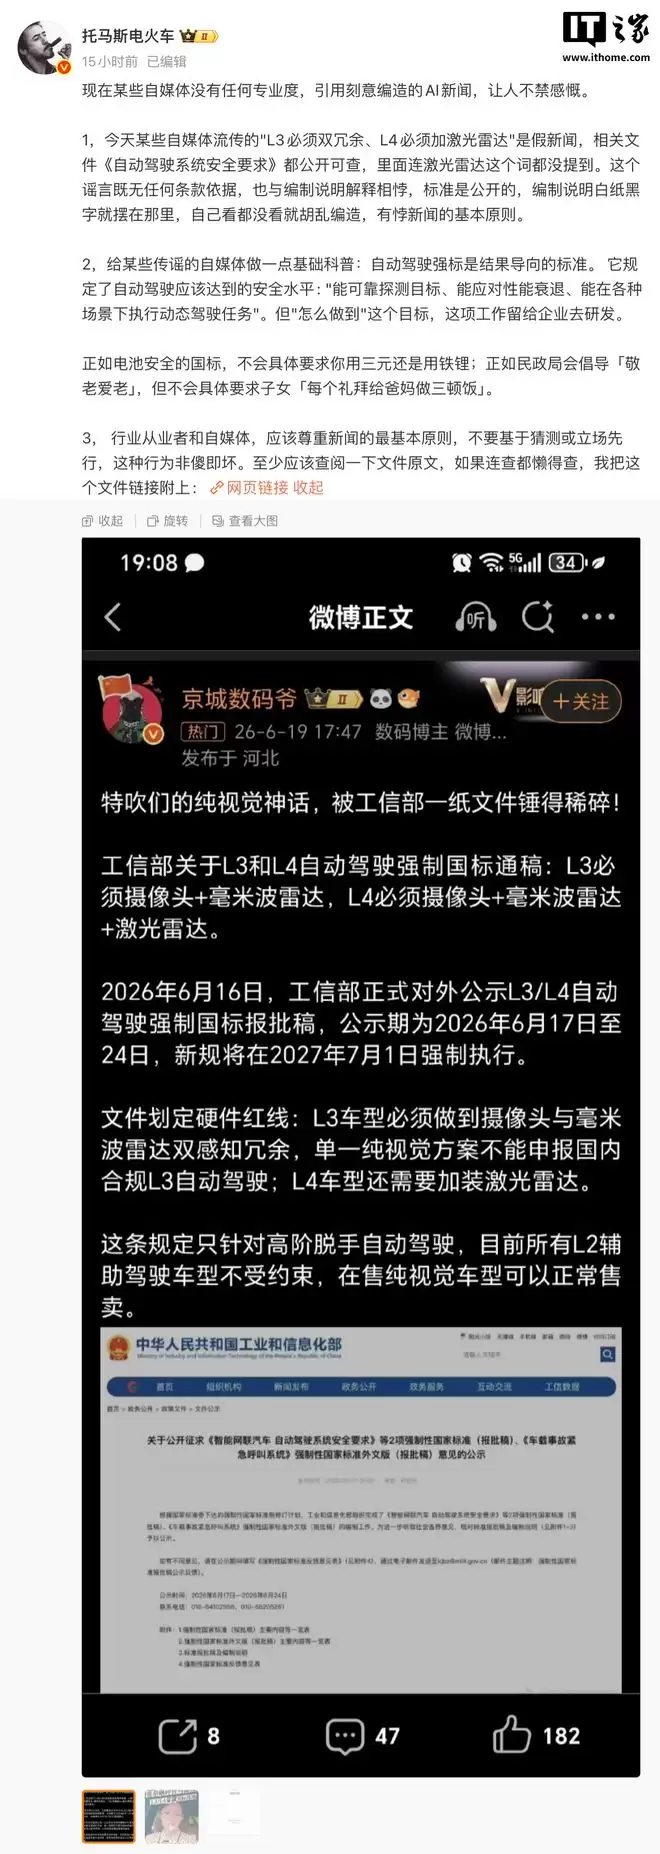
小鹏汽车副总裁澄清,网传“L3必须双冗余、L4必须加激光雷达”为假新闻,相关标准文件未提及激光雷达。自动驾驶强制标准以结果为导向,规定安全水平而非具体技术路线,企业可自主研发实现方式。

领克20将搭载全新升级的激光雷达系统,定位“全地形感知”技术。车身长4495mm,轴距2755mm,比Z20增加35mm。单电机最大功率245千瓦,最高车速201km/h。设计更精致运动,预计三季度上市。
蓝海书屋查看阅读时长的五种专业方法 “蓝海书屋的阅读时长到底在哪看?”最近这个问题确实被问得挺多。其实,掌握阅读时长不仅能帮你回顾自己的阅读旅程,更是管理阅读习惯、完成目标的好帮手。下面,咱们就系统梳理一下在蓝海书屋查看阅读时长的五种方式,操作清晰,一目了然。 官方入口在这里,有需要的可以先行访问:
126邮箱网页版登录入口与使用全攻略 还在到处搜索126邮箱的登录入口?其实答案很简单:官方登录地址就是 https://mail.126.com。记住这个网址,通过浏览器直接访问,就能进入我们熟悉的登录界面了。 下面,就为大家详细拆解一下从登录到高效使用的完整流程,无论是电脑还是手机,都能轻松搞定
百度地图网页版官网入口是https://map.baidu.com;支持全国街道级矢量底图、680万+POI、实时路况、多方式路线规划、自然语言检索及深度工具集成。 要使用百度地图的网页版,入口在哪里?其实答案很简单,直接访问 https://map.baidu.com 即可。这个链接背后,是一个功
如果您正在寻找阿里巴巴1688的官方商家登录入口,请认准这个唯一的官方网址:https://www.1688.com。这里是所有商家进行采购、店铺管理与批发交易的核心官方通道。通过此入口,您可以安全、高效地开启数字贸易之旅。 网络上可能充斥着各种引导链接,例如“阿里巴巴批发网1688入口☜☜☜点击进






Windows 10 是一款微软推出的经典操作系统,拥有硬件兼容性与多任务处理能力。它更偏向把系统状态查看和常用调节动作放在一起,适合需要持续观察和微调设备状态的场景。

极度公式是一款跨平台专业LaTeX公式识别编辑软件,支持OCR公式识别和多平台编辑。和使用说明,避免使用,享受完整功能与稳定支持。做扫描整理、文字提取和表格转换时,它能把识别后的处理步骤接得更顺,资料录入这类场景会省下不少时间。
