

具身智能奠基者之一苏昊入职复旦首度开讲:AI的下一个里程碑是理解物理世界
苏昊教授加盟复旦大学并首度开讲,提出人工智能的下一个里程碑是理解物理世界的“物理智能”,其核心在于预测动作的物理后果。当前AI缺乏通过交互获得的物理理解能力,构建能理解空间与物理规律的交互世界模型是关键。中国在该领域具备独特优势,实现物理智能需多学科交叉、依赖交。
就在上个月,人工智能学界的一则人事变动引发了广泛关注:此前任教于美国加州大学圣地亚哥分校的苏昊教授,正式加盟复旦大学。这位在ImageNet(全球超大规模图像数据集,深度学习与计算机视觉发展的关键基石)核心贡献者名单中占有一席之地、并被视为具身智能领域共同奠基人的学者,其论文被引次数已约达15万次,在该领域的全球学者中位居前列。
5月27日,这位新任复旦大学浩清特聘教授、通用物理智能研究院首任院长,在复旦大学校庆科学报告会上,面向全校师生作了首场科学报告。这场以“物理智能:从感知到交互”为主题的报告,也被视为他回国后首次完整公开阐述其学术蓝图。
“物理智能”极其稀有
报告一开始,苏昊就抛出了一个朴素却深刻的问题:“过去三十年,科学界投入了大量精力让机器‘看’和‘读’得更明白——识别人脸、理解文字、生成图像。但它真的理解这个世界吗?推一下桌上的杯子,它知道会发生什么吗?如果用两倍的力再推一次,当前最先进的大模型能预判杯子的运动轨迹有何不同吗?”
他回顾了自己自2008年出国至今的研究历程,将其概括为“十八年间只做了一件事——让机器理解物理世界”。从早期的2D图像感知,转向3D形状理解,再到开发可交互的物理仿真平台,一条清晰的路径逐渐显现:要走向通用人工智能,必须把“看”和“做”统一在同一个框架、同一个闭环里。正是基于这些探索,他与多所大学及企业的前沿实验室共同推动了具身智能的学科定义与社区凝聚。
在这个过程中,一个规律浮出水面:当机器人实现简单的物体操作技能时,瓶颈往往在于视觉感知;而复杂操作技能的真正卡点,则在于物理理解。
那么,究竟什么是物理理解?苏昊用了一个人人都经历过的生活场景来解释——搬纸箱。在伸手之前,你的大脑已经下意识地开始判断:这个箱子有多重?箱子结实吗?这些判断在零点几秒内就完成了,你甚至没有意识到这个过程。
“这种能力不是从书本上学到的,而是在无数次触碰、抓握、甚至跌打中打磨出来的。”苏昊指出,即便是目前最先进的AI,面对同样的场景依然无能为力。它可以识别出“纸箱”这个物体,却无法预知“拿起来是什么感觉”。“物理理解的本质,不是‘看到了什么’,而是‘给定一个动作,预测它将带来的物理后果’。”他总结道。
借用认知科学的框架,苏昊将智能分为四个层级:感知智能(看懂图像)、空间智能(理解三维几何结构)、物理智能(理解物理交互和因果)、行为智能(做出决策和规划)。
一个值得注意的事实是,在自然界中,除了人类之外,第三层“物理智能”极其稀有。目前已知只有鸦科鸟类和类人猿等少数动物才具备这种能力。乌鸦懂得往瓶子里投石子让水平上升以便喝水,灵长类动物能够使用工具——这并非感知能力的简单升级,而是一次认知层面的质变。
AI的下一里程碑
“AI的下一个里程碑,恐怕不是更会说话,而是理解物理世界,从而学会操作。”苏昊直言不讳地给出了他的判断。
过去两年流行起来的世界模型主要分为两类:几何世界模型擅长空间理解,视频世界模型擅长视觉生成。但它们的本质,都没有实现真正的“物理理解”,也无法“预测行动后果”。
“真正需要的是第三类——物理交互世界模型。它既要理解空间,又要理解物理规律,能预测行动带来的后果。”苏昊解释道。目前,这类模型仍处于较早期的发展阶段,“不同的技术路线都在同一个地方碰壁——物理智能层。而瓶颈的另一面就是机遇,谁能率先补上物理智能这块短板,谁就有可能定义下一代人工智能的范式。”
这也正是苏昊领衔建设的复旦大学通用物理智能研究院要聚焦的两件大事:第一,推动物理智能的最终实现,构建能理解“推一下桌上的杯子会怎样”的物理交互世界模型;第二,培养下一个十年的AI领军人才。
“我们看重两点:一是高品位的科研眼光,能判断什么问题真正值得去做;二是长周期的探索耐心,能在一个方向上坚持足够久。”苏昊强调,“我们不要只做论文的搬运工,而要做问题的提出者和解决者。”论文不应是目标,而是副产品。真正的标尺,是能否在真实世界中实现智能体的有效行动与自主决策。
他给出了三个关键词:交叉、交互、验证。物理智能本质上是一个多学科交叉问题,涉及数学、物理、计算机、人机交互乃至脑机接口等多个领域。因此,通用物理智能研究院将不设僵化的学科边界,而是围绕要解决的核心问题来汇聚人才。
关于交互,他指出交互数据是物理智能的“石油”。看一万个小时别人骑自行车的视频,自己依然不会骑。必须通过主动交互,才能获得真正的物理经验。研究院将推动仿真平台构建与真实世界数据采集双线并行。
关于验证,他则强调真实世界的表现才是终审法官。仿真环境里跑得再好,到了真实世界一旦失败就不算数。从仿真到真实,是不可省略的关键一步。
复旦大学所拥有的数学和物理学科根基、发展新工科的决心,以及背靠上海丰富产业生态的优势,被苏昊视为开展物理智能研究最需要的“土壤”。
中国有机会主导这一方向
对于物理智能的未来,苏昊持一种“谨慎的乐观”态度。
在他看来,在大语言模型的竞争中,中国更多扮演着追赶者的角色;但物理智能的赛道则完全不同,全世界的研究者几乎都站在同一条起跑线上,核心问题尚未被彻底解决。中国在完整产业链等方面具备独特优势,眼前正是一个有机会主导研究方向、定义技术范式的宝贵窗口期。
与此同时,也需要谨慎看待现状。目前很多演示样例(demo)非常精彩,例如机器人叠衣服、做饭、整理房间。但这些演示与真正的通用能力之间,仍然存在着关键断层。“由于缺乏深度的物理理解,短期内要达到大语言模型那种程度的泛化能力还不现实。但在更长的时间尺度上,方向是清晰的。”苏昊分析道。具身智能未来将深入制造业、服务业、养老行业等诸多领域,我们正在通往一个人机共存的新时代。而连接当下与未来的这座“桥梁”,正建立在今天对物理智能扎实而深入的探索之上。
“没有理解就没有泛化,没有交互就没有理解。”苏昊用这句话概括了他多年人工智能研究最深切的体会。
最后,他引用复旦校训“博学而笃志,切问而近思”来阐释物理智能的研究哲学:“‘切问’,是从切身处发问;‘近思’,是从实践中思考。这和物理智能的方法论有一种天然的契合——不是只坐在那里空想,而是伸出手去触碰,在碰撞中获得对世界的理解。这正是我们在复旦要践行的研究哲学。”
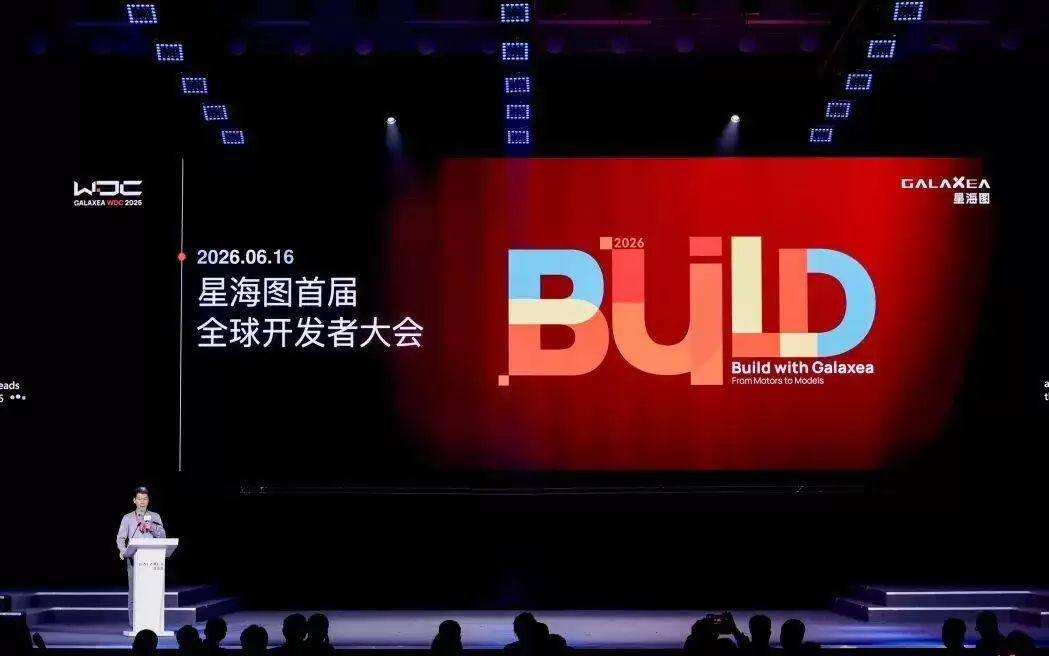
星海图CEO高继扬提出具身智能的三阶段论,认为中国硬件与数据产业链优势将助其两年内反超美国。具身智能不会有大模型式“GPT时刻”,而是从工业场景逐步渗透。高质量真实数据是核心,数据与算力成本比约1:10。
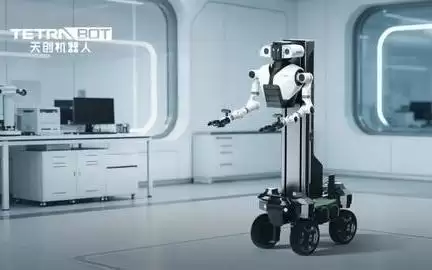
南京市具身智能机器人重点实验室由天创智能牵头组建并通过认定,与已建成的数据采集训练中心形成双轮驱动,主攻本体研发和硬件算法,打通工业场景从研发到落地的闭环,软件谷特种机器人产业集群已具规模。
深圳市发布《具身智能机器人技术创新与产业发展行动计划(2025-2027年)》,目标到2027年实现核心零部件、AI芯片等关键领域突破,培育估值超百亿企业10家以上,落地十亿级应用场景50个以上,关联产业规模达1000亿元,推动产业生态达到国际领先水平。
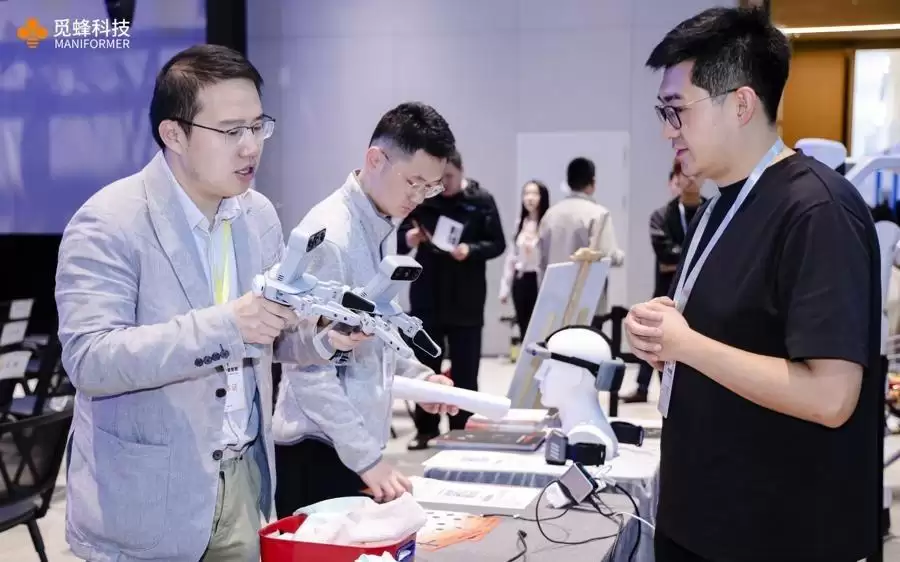
上海具身智能产业链快速成型,通过无本体数采设备、浦江X平台突破数据瓶颈,大模型与触觉方案提升机器人能力。真实场景部署成功,依托半小时供应链圈实现量产。预计2030年智能涌现,市场潜力超万亿元。
壹连科技与苏州大学共建柔性界面与智能传感研究院,聚焦电子皮肤、具身智能等前沿技术。依托柔性印制电路板技术,公司向人形机器人、低空经济等新兴赛道拓展,巩固新能源主业的同时打开长期成长空间。
如祺出行发布具身智能数据平台,通过自动化流水线处理第一人称视角操作视频,实现数据导入、AI预处理、动作标注、质检到导出的全链条串联,旨在降低边际成本,突破高质量物理交互数据短缺的瓶颈。
如祺出行发布具身智能数据平台,搭建Ego-centric数据自动化处理流水线,降低数据从采集到训练的边际成本。在政策推动和“数据饥荒”背景下,出行平台将自动驾驶AI数据能力跨界迁移,助力突破具身智能规模化发展瓶颈。
具身智能竞争正从模型参数转向系统架构与数据积累。宇树科技发布WVLA2.0大模型,实现无遥操90毫秒推理闭环;NXP提出NeuralAxis架构,将延迟降至40毫秒。全栈自研整合与全球实体数据成为核心壁垒。
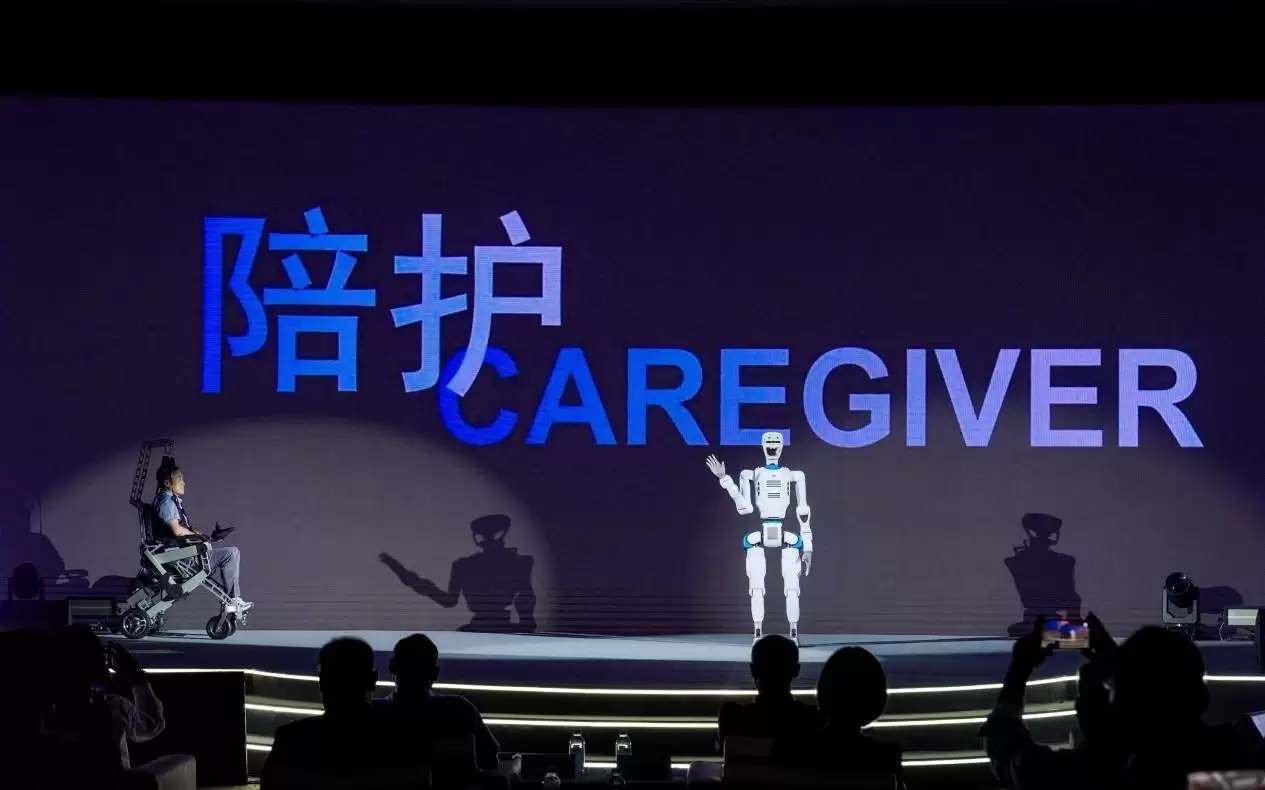
我国60岁以上老年人口超3.2亿,失能半失能老人超5000万,护理员缺口达千万级。某科技公司发布人形护理机器人“天枢”与“天玑”,具备物理操作与设备互联能力,覆盖失能照护六大场景,无需大规模更换设备,降低养老机构数字化改造成本。
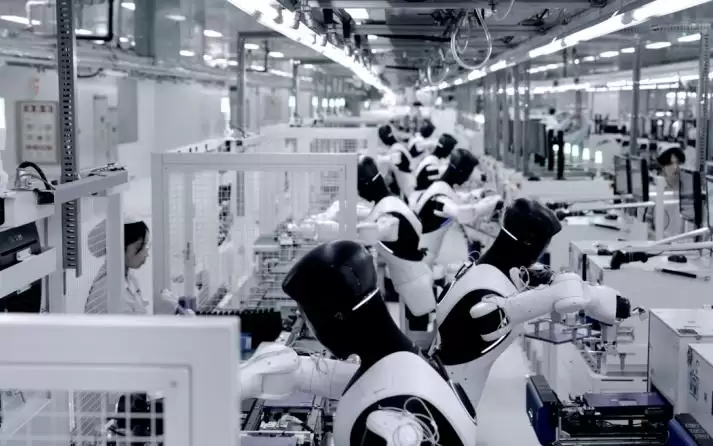
智元机器人第15000台精灵G2下线并交付电子制造企业龙旗科技,六天产线直播累计作业64828次,成功率99.99%。场景倒逼技术迭代,稳定性和投资回报率是核心,单机可靠性要求极高。超千台已部署于工业、零售等场景,未来将拓展半导体、汽车零部件等领域。



Adobe Acrobat Pro 是面向办公、法务、财务、教育及出版用户的专业PDF处理软件,可在Mac上创建、编辑、转换、合并和保护文档,并提供OCR文字识别、表单、批注、内容比较、敏感信息遮盖及电子签名功能。

Blender 是一款免费开源、跨平台的专业 3D 创作软件,集建模、动画、渲染、视频编辑与视觉合成等功能于一体,广泛应用于影视动画、游戏设计和建筑可视化等领域。软件支持 Cycles 物理渲染器与 Eevee 实时渲染引擎,并提供多边形建模、骨骼绑定、物理模拟等专业工具。Blender 兼容 Windows、macOS 和 Linux 系统,安装包轻巧、运行流畅,依托活跃的全球开发者社区持续更新,是从初学者到专业创作者都值得选择的正版 3D 创作工具。

Shapr3D是一款面向工业设计、机械工程、建筑概念和三维打印工作流的CAD软件。Mac版采用Parasolid建模内核,支持草图约束、实体建模、工程图、可视化渲染及常见CAD格式交换,并可通过账户在多台设备之间同步项目。

AutoCAD 是 Autodesk 推出的专业计算机辅助设计软件,Windows 版支持精确二维绘图、三维实体与曲面建模、图纸标注、布局发布和任务自动化,并包含多套行业专业化工具组合,适用于建筑、机械、电气、工程建设及制造设计人员。
Adobe Acrobat Pro 是面向专业 PDF 工作的综合解决方案,可在 Windows 中创建、编辑、转换、比较、整理和保护文档,并支持表单、电子签名、扫描件文字识别及敏感信息永久遮盖。订阅还包含网页、移动服务和云端协作能力,
Blender 是一款免费开源、跨平台的专业 3D 创作软件,集建模、动画、渲染、视频编辑与视觉合成等功能于一体,广泛应用于影视动画、游戏设计和建筑可视化等领域。软件支持 Cycles 物理渲染器与 Eevee 实时渲染引擎,并提供多边形建模、骨骼绑定、物理模拟等专业工具。Blender 兼容 Windows、macOS 和 Linux 系统,安装包轻巧、运行流畅,依托活跃的全球开发者社区持续更新,是从初学者到专业创作者都值得选择的正版 3D 创作工具。