

人形机器人绕不开的坎:续航问题怎么破?
人形机器人面临续航挑战,受限于重量、能耗与脉冲负荷三大约束,形成难以兼顾的“不可能三角”。实际工况中续航与电池寿命均大幅缩水,推高成本。当前主要通过快速换电和结构优化应对,但根本突破仍有赖于电池化学体系的革新。
这两年,关于人形机器人的宏大叙事已经足够多了:AGI的终极载体、万亿美元的劳动力替代、工厂和家庭的全面渗透。
但一个略显奇怪的现象是,作为一款电子产品,它的续航问题在这些宏大议题里似乎被边缘化了。它通常只是作为整机参数表里的一行数字被简单带过,很少被单独拎出来进行深度剖析。
这其实与过去几十年消费电子和电动汽车的发展经验并不相符。智能手机每一代发布会都要花上十分钟专门讲解电池技术;电动汽车为了克服续航焦虑,用了将近二十年才真正走入主流。笔记本电脑、无人机……每一个新硬件品类的普及节奏,都曾被电池的物理性能死死压制。
人形机器人作为一个全新的硬件平台,没有理由跳出这条铁律。它需要在约60公斤的设备里,塞下相当于电动汽车几分之一的能量储备,同时驱动40多个伺服关节来维持双足平衡和完成精细操作——这对电池而言,是一场多维度的极限挑战。
三个维度的物理上限
人形机器人的电池约束,首先就体现在三个相互掣肘的物理维度上。
第一是几何与重量约束。一台60到70公斤的双足机器人,电池重量大约只能占到整机的八分之一,也就是7到9公斤。再重,就会显著抬高重心,导致平衡控制的成本和难度急剧上升。目前,特斯拉Optimus的2.3 kWh电池、Figure F.03的2.3 kWh电池,基本都卡在这个重量上限附近。想要突破,要么等待电池能量密度的化学体系革命,要么改变双足结构这一根本的产品定义——短期内,这两条路都没有捷径。
第二是行走能耗约束。机器人学里有一个关键指标叫“行进能耗系数”(Cost of Transport, CoT),即每公斤体重移动一米所消耗的能量。人类步行的CoT大约在0.2,这是亿万年演化出的高效结构:我们的骨骼可以在膝盖伸直时被动锁定,依靠骨架而非持续发力的肌肉来对抗重力。机器人则没有这种“偷懒”的机制,所有关节承重都需要电机持续做功。
研究界已知效率较高的双足平台,如思灵机器人的Cassie,30公斤体重以每秒1米速度行走也需要200W功率。本田ASIMO的CoT高达3.23,约为人类的16倍。按此比例推算,一台60公斤的生产级人形机器人加上10公斤负载,仅平地行走的持续功率就可能达到400到800W。这个数字会随着控制算法和机械结构的优化而下降,但双足平衡本身带来的能耗劣势,在物理上是确定存在的。
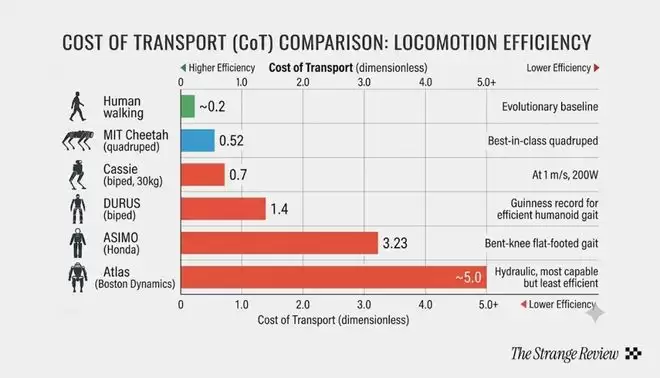
图丨行进能耗系数比较(来源:The Strange Review)
第三是脉冲负荷约束。The Strange Review在一篇分析中描述了一个典型的仓库作业循环:机器人抓起15公斤的箱子,行走30米,上架,再返回起点。在这个过程中,电池在单次充电周期内可能要承受200到400次高功率尖峰,包括高达2,500W的抬升尖峰和3,000W的平衡校正瞬态功率。
有LG的电池工程师将这种持续3到5C倍率的放电工况评价为“非常激进”,这已经超出了过去三十年商用锂电池的主要优化目标。锂电池的技术演进一直围绕着能量密度、循环寿命和安全性展开,反复承受高倍率脉冲放电并非其设计初衷。
更要命的是,这三个维度的约束是并联且相互制约的。改善其中一个,往往会对另外两个造成压力。例如,减轻电池重量能缓解几何约束,但同等电量下减重通常意味着采用更激进的化学体系,这可能削弱其对脉冲负荷的耐受性。优化控制算法可以降低行走能耗,但伺服关节的瞬时电流尖峰受硬件扭矩需求限制,软件优化的空间有限。提升电池的脉冲耐受性,则可能牺牲能量密度或循环寿命。
可以说,这三个维度构成了一个结构性的“不可能三角”,任何单点技术突破带来的收益,都可能被另外两个维度的反弹所抵消。
标称续航与实际工况
比物理上限更现实的问题是,即便是当前这套并不充裕的“标称续航”,在实际工业工况中还要面临大幅折扣。
特斯拉Optimus标称续航为8小时(轻负载)或2到4小时(动态行走),Figure F.03是5小时。这些都是厂商在标准测试环境下的口径。
然而,真实世界要严苛得多。IEEE Spectrum在一篇关于Agility Digit的报道中给出了一个具体案例:Digit标称续航90分钟,但在实际部署中,机器人大约每运行30分钟就会自主返回充电桩。因为必须预留60分钟的电量作为安全储备,以应对仓库中随时可能出现的意外停顿。机器人不能像电动车那样“开到没电再说”,没有厂商能承受数百台机器人在产线上随机停机的后果。
因此,任何部署在真实工业环境中的机器人都需要类似的电量储备策略,区别只在于储备比例的高低。这意味着,公开材料中“5小时续航”的数字,在工厂里能够调度的实际有效工时可能只有2到3小时。一台需要跑满两班(16小时)的机器人,一天内可能需要进行3到4次充电。
除此之外,循环寿命是另一个严峻挑战。锂电池厂商标称的800到1500次循环后容量保持80%,是基于实验室标准工况得出的。但仓库的真实工况是高频高倍率脉冲、快速充电、深度放电,以及因散热不良导致电芯内部温度瞬间飙升至80到100°C。
在锂电池领域,有一条粗略的经验法则:温度每升高10°C,导致容量衰减的副反应速率大约翻一倍。在这种严苛工况下,电池的实际循环寿命很可能骤降至200到500次。
一台每天运行两班的机器人,一年消耗的循环次数大约在500次。这意味着,账面寿命两年的电池,在真实工况下可能仅能支撑六个月。The Strange Review的测算指出,标准部署模型中假设的“每12到18个月更换一次电池”,落地后可能变成每3到5个月就要更换。
这带来了隐性的运维成本:非热插拔式的换电流程(包括诊断、降温、拆装、校准)可能需要4到6小时。一个拥有100台机器人的工厂,按照压缩时间表轮换电池,一年可能损失1000到2000个生产小时。以每小时200美元的机会成本计算,热插拔换电与人工换电方案之间的年化成本差距可能高达30万美元。
标称续航在实际中打对折,循环寿命在实际中打“骨折”——这两个变量,恰恰是“机器人即服务”(RaaS)商业模式的核心假设。例如,Agility为Digit定价30美元/小时,其投资回报率模型默认电池能跑满标称值、能用够标定次数。如果这两个假设同时大幅缩水,机器人的总拥有成本(TCO)可能直接翻倍,投资盈亏平衡点将从18个月推迟到3年以上。
贝恩咨询在2025年的人形机器人报告中给出了一个冷静的判断:今天的大多数人形机器人在真实负载下仅能运行约2小时。要实现8小时一班不充电、不换电池的目标,可能还需要10年时间。
工程上的两条绕道
既然电池化学体系的根本性突破尚需时日,工程上的应对策略便分化为两条试图绕开物理边界的路径。
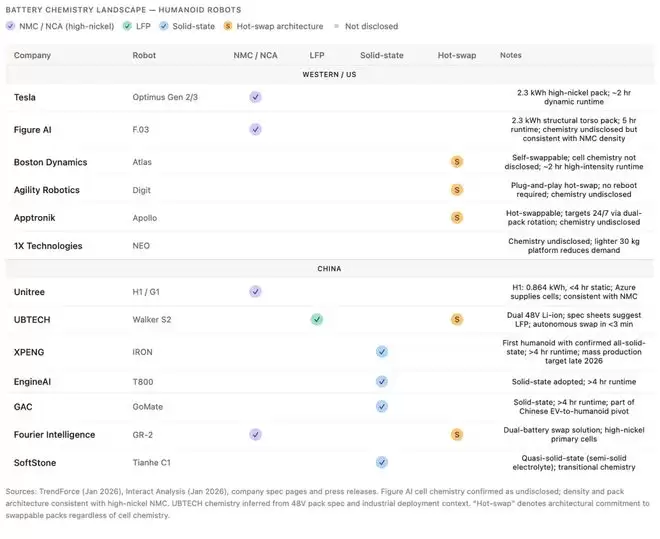
图丨各大机器人厂商所采用的电池方案(来源:The Strange Review)
第一条路径是“以换代充”,将换电过程做到极致快速,让续航不足在运营层面不再成为瓶颈。优必选的Walker S2是这一路线的代表之一。它采用双电池架构,当主电池电量低时,机器人自主走到充电桩,整个换电过程不到3分钟,期间由副电池维持系统供电。其设计哲学不是制造一块更耐用的“超级电池”,而是将电池视为标准耗材,并将换电本身设计成机器人可以自主完成的常规动作。波士顿动力的新版Atlas也采用了类似思路,自主可更换电池从一开始就被定义为核心架构决策。
第二条路径是在现有的几何与重量约束下,千方百计提升单次充电的可用电量。例如,Figure F.03将电池包直接设计为躯干的承重结构件,省去了传统电池外壳和支架所占用的重量与空间,使其能量密度比上一代提升了94%,并将主动冷却管路直接铸造在压铸壳体内。这条路虽然解决不了循环寿命的根本问题,但可以延长电池在达到报废门槛之前的有效使用时间。Agility Digit则采用了更温和的渐进策略,通过优化,致力于将机器人的工作与充电时间比从目前的2:1逐步提升至4:1,长期目标为10:1。
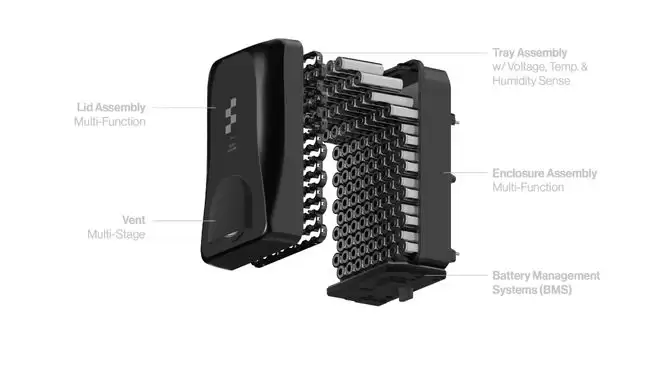
图丨Figure F.03 电池模块(来源:Figure AI)
然而,必须清醒认识到,软件和结构层面的优化空间终归有限。更精细的电池管理算法、更智能的温控调度策略组合起来,或许能将循环寿命从200次提升到400次。但要想达到电池厂商的标称值水平,需要5倍以上的改善幅度,剩下的巨大差距,只能等待硬件和化学体系的根本性变革。
固态电池是目前看来最具潜力的化学路线之一。丰田、QuantumScape、比亚迪等厂商的量产时间表大多定在2027至2030年区间,但这是针对车用大尺寸电芯的产业优先级。人形机器人所需的紧凑型高功率电芯,其产业化大概率要排在汽车之后,时间窗口可能落在2028至2030年之后。
更关键的一个未知数是,固态电解质在反复承受高倍率脉冲放电下的长期表现,目前尚未经过大规模实际验证。固态电池有望解决能量密度的瓶颈,但其峰值功率耐受能力未必能同步解决。如果固态电池在脉冲负荷下的表现不及预期,那么人形机器人未来所需的电池形态,可能会与电动车的固态电池在技术路线上产生分叉,这意味着一条独立的、可能更慢的产业化路径。
参考资料:
1.https://spectrum.ieee.org/humanoid-robot-scaling
2.https://www.bain.com/insights/humanoid-robots-from-demos-to-deployment-technology-report-2025/
3.https://thereview.strangevc.com/p/hitting-the-battery-wall
4.https://www.nature.com/articles/d41586-023-02170-y
5.https://www.simplexitypd.com/blog/top-5-technical-challenges-in-humanoid-robotics/
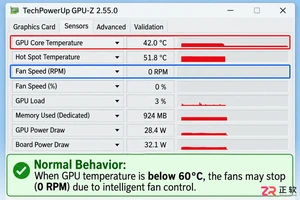
发现显卡风扇不转先别慌,这很可能是正常的智能启停功能。本文详解如何区分待机静音与硬件故障,提供从软件检测到物理清理的完整解决思路。
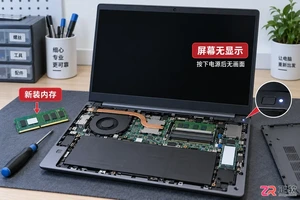
笔记本加装新内存后遇到黑屏或无法开机?不要慌张,本文通过重新插拔、清洁金手指、单根测试等具体操作步骤,帮你快速判断是安装失误还是硬件不兼容,并给出相应解决办法。
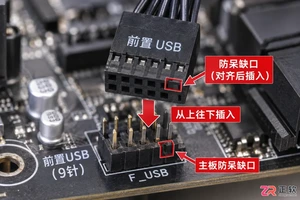
针对电脑主机前置USB接口无法识别设备的问题,本文提供一套基于因果逻辑的排查流程。涵盖检查机箱内部USB针脚连接、验证BIOS中USB控制器状态、更新芯片组驱动以及排除供电不足等常见原因,帮助用户快速恢复接口功能。
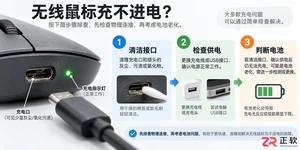
遇到无线鼠标充不进电的问题,不要急于更换设备。本文详解从清理接口氧化层、更换数据线到检测电池电压的完整排查流程,帮助你判断是临时故障还是硬件损坏。
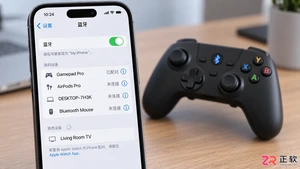
想知道如何用蓝牙手柄玩吃鸡游戏?本文详细讲解手机蓝牙手柄的连接步骤、主流映射软件的使用方法以及实战中的键位布局技巧,助你提升射击手感,同时解析外设玩家的匹配机制与注意事项。
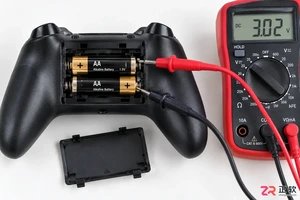
本文深入分析游戏手柄蓝牙频繁断开且需重连的根本原因,涵盖电池电压检测、操作系统电源管理策略及驱动冲突。通过具体的系统设置调整和固件更新步骤,解决蓝牙握手失败问题,恢复手柄的稳定连接状态。
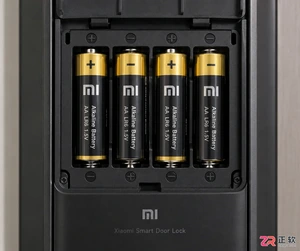
小米智能门锁更换新电池后无法开机或屏幕不亮?本文详解电池极性检查、金属触点清洁及强制重启方法,帮你快速解决供电问题,让门锁恢复正常使用。
想让电视声音更震撼?本文详解如何通过HDMI ARC、光纤、蓝牙和3.5mm接口将电视连接至外置音响,包含具体设置步骤与常见问题排查,助你轻松打造家庭影院。




Photoshop 2026 是 Adobe 推出的专业图像处理与视觉设计软件,支持 Windows、macOS 和 iPad 等平台,广泛应用于摄影修图、电商设计、平面海报、数字绘画及视觉合成等创作场景。

Blender 是一款免费开源、跨平台的专业 3D 创作软件,集建模、动画、渲染、视频编辑与视觉合成等功能于一体,广泛应用于影视动画、游戏设计和建筑可视化等领域。软件支持 Cycles 物理渲染器与 Eevee 实时渲染引擎,并提供多边形建模、骨骼绑定、物理模拟等专业工具。Blender 兼容 Windows、macOS 和 Linux 系统,安装包轻巧、运行流畅,依托活跃的全球开发者社区持续更新,是从初学者到专业创作者都值得选择的正版 3D 创作工具。


Photoshop 2026 是 Adobe 推出的专业图像处理与视觉设计软件,支持 Windows、macOS 和 iPad 等平台,广泛应用于摄影修图、电商设计、平面海报、数字绘画及视觉合成等创作场景。
Blender 是一款免费开源、跨平台的专业 3D 创作软件,集建模、动画、渲染、视频编辑与视觉合成等功能于一体,广泛应用于影视动画、游戏设计和建筑可视化等领域。软件支持 Cycles 物理渲染器与 Eevee 实时渲染引擎,并提供多边形建模、骨骼绑定、物理模拟等专业工具。Blender 兼容 Windows、macOS 和 Linux 系统,安装包轻巧、运行流畅,依托活跃的全球开发者社区持续更新,是从初学者到专业创作者都值得选择的正版 3D 创作工具。