

行业首个聚焦物理交互的具身数据集开源 机器人将可从“挫折”中理解真实世界
行业首个聚焦物理交互的开源具身数据集于6月3日开源。数据集基于100%真实场景采集,系统记录机器人与不同材质物体的物理互动,涵盖成功与失败、预期与意外等状态。旨在为世界模型提供真实交互数据,使机器人从挫折中学习,推动其理解物理世界运行规律。
6月3日,具身智能领域迎来一个有意思的动作——行业首个聚焦物理交互的开源具身数据集正式对外开源。这个数据集的目标很明确:给世界模型、神经仿真器、物理感知以及表征学习等研究方向,提供一份真正来自真实物理世界的“交互日志”。它系统记录了机器人与物理世界之间那些复杂、高密度、甚至有点“不完美”的互动过程。要知道,长期以来,世界模型训练里最缺的就是这类真实物理交互数据。
原来,过去的具身智能数据集大多围着标准任务、专家示范和成功案例打转。可真实世界哪有那么理想、稳定、可控?机器人在实际环境中,抓取失败、物体滑落、意外碰撞、液体飞溅、布料变形……这些非标准情境简直家常便饭。对人类来说,这些不过是日常经验;但对机器人而言,它们恰恰是理解接触、摩擦、重心、形变和反馈这些物理规律的“黄金钥匙”。
这次开源的“多样交互”主题数据集,思路跟传统做法完全不一样——不再只盯着“成功示范案例”,而是主动保留并强调非理想行为的研究价值。数据由智元开源,基于100%真实场景采集,系统记录了机器人与不同材质、形态、结构物体之间的丰富物理互动,覆盖成功与失败、预期与意外、稳定与混沌等多种状态。换句话说,它让机器人有机会从“挫折”中学习,而不是只从“成功示范”中模仿。这套数据的开放,有望给世界模型提供更贴近真实世界运行规律的数据基础,推动机器人从“学习如何完成任务”一步步走向“理解动作如何改变世界”。
分析认为,如果世界模型的训练数据只包含标准动作和成功示范,那模型很容易停留在对成功状态的拟合上。一旦遇到少见动作、复杂接触和非理想情况,它可能就很难准确预测真实世界中的失败分布与物理演化。只有见过足够丰富的成功与失败过程,模型才能更好地模拟真实未来场景,减少那些不符合物理规律的生成结果。
“这个数据集的发布,意味着具身智能数据建设正在进入新阶段。”有分析人士指出,过去机器人更多是在学习“如何成功执行动作”;现在,它们需要进一步学习对世界的建模,也就是“真实世界如何回应动作”。从成功到失败,从动作到反馈,从任务完成到世界理解——下一代世界模型、机器人学习和物理智能研究,终于有了更完整的数据底座。
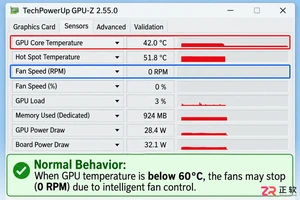
发现显卡风扇不转先别慌,这很可能是正常的智能启停功能。本文详解如何区分待机静音与硬件故障,提供从软件检测到物理清理的完整解决思路。
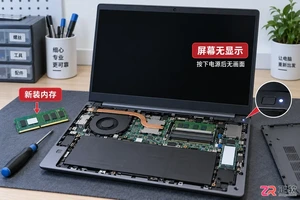
笔记本加装新内存后遇到黑屏或无法开机?不要慌张,本文通过重新插拔、清洁金手指、单根测试等具体操作步骤,帮你快速判断是安装失误还是硬件不兼容,并给出相应解决办法。
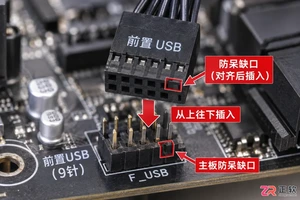
针对电脑主机前置USB接口无法识别设备的问题,本文提供一套基于因果逻辑的排查流程。涵盖检查机箱内部USB针脚连接、验证BIOS中USB控制器状态、更新芯片组驱动以及排除供电不足等常见原因,帮助用户快速恢复接口功能。
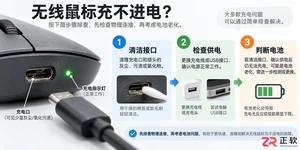
遇到无线鼠标充不进电的问题,不要急于更换设备。本文详解从清理接口氧化层、更换数据线到检测电池电压的完整排查流程,帮助你判断是临时故障还是硬件损坏。
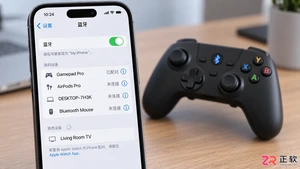
想知道如何用蓝牙手柄玩吃鸡游戏?本文详细讲解手机蓝牙手柄的连接步骤、主流映射软件的使用方法以及实战中的键位布局技巧,助你提升射击手感,同时解析外设玩家的匹配机制与注意事项。
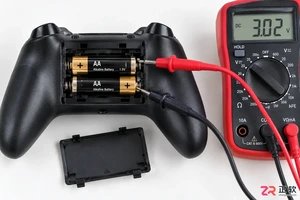
本文深入分析游戏手柄蓝牙频繁断开且需重连的根本原因,涵盖电池电压检测、操作系统电源管理策略及驱动冲突。通过具体的系统设置调整和固件更新步骤,解决蓝牙握手失败问题,恢复手柄的稳定连接状态。
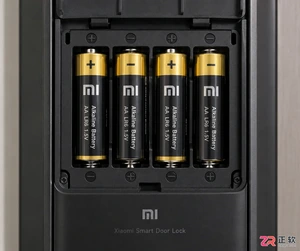
小米智能门锁更换新电池后无法开机或屏幕不亮?本文详解电池极性检查、金属触点清洁及强制重启方法,帮你快速解决供电问题,让门锁恢复正常使用。
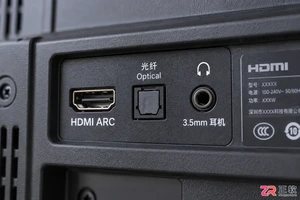
想让电视声音更震撼?本文详解如何通过HDMI ARC、光纤、蓝牙和3.5mm接口将电视连接至外置音响,包含具体设置步骤与常见问题排查,助你轻松打造家庭影院。


Shapr3D是一款面向工业设计、机械工程、建筑概念和三维打印工作流的CAD软件。Mac版采用Parasolid建模内核,支持草图约束、实体建模、工程图、可视化渲染及常见CAD格式交换,并可通过账户在多台设备之间同步项目。
REAPER是Cockos开发的数字音频工作站,提供多轨音频与MIDI录制、剪辑、处理、混音和母带制作工具。Mac版兼容Intel与Apple芯片,支持AU、VST、VST3、CLAP等插件格式,并提供高度可定制的工作流程。
Ableton Live 是面向音乐制作人与现场表演者的数字音频工作站,提供编曲视图、独具特色的现场视图、音频录制、MIDI创作、实时变速、乐器及效果器。Mac版原生支持Apple芯片,并可连接音频接口、MIDI控制器和第三方插件。


Photoshop 2026 是 Adobe 推出的专业图像处理与视觉设计软件,支持 Windows、macOS 和 iPad 等平台,广泛应用于摄影修图、电商设计、平面海报、数字绘画及视觉合成等创作场景。

Blender 是一款免费开源、跨平台的专业 3D 创作软件,集建模、动画、渲染、视频编辑与视觉合成等功能于一体,广泛应用于影视动画、游戏设计和建筑可视化等领域。软件支持 Cycles 物理渲染器与 Eevee 实时渲染引擎,并提供多边形建模、骨骼绑定、物理模拟等专业工具。Blender 兼容 Windows、macOS 和 Linux 系统,安装包轻巧、运行流畅,依托活跃的全球开发者社区持续更新,是从初学者到专业创作者都值得选择的正版 3D 创作工具。