

获得国际大赛冠军,破解“动作幻觉”难题,中国团队为机器人装上“智能大脑”
最近,全球机器人领域的顶级学术会议ICRA在维也纳落幕。会上,中科院自动化所模式识别实验室牵头的一个联合团队,带着他们研发的NeoVerse-ABot模型,拿下了图像质量和动作跟随两项核心指标的全球第一。0.829的高分,从526支队伍中杀出来,这个成绩可不简单。想象一下,机器人不再只是机械地执行“
最近,全球机器人领域的顶级学术会议ICRA在维也纳落幕。会上,中科院自动化所模式识别实验室牵头的一个联合团队,带着他们研发的NeoVerse-ABot模型,拿下了图像质量和动作跟随两项核心指标的全球第一。0.829的高分,从526支队伍中杀出来,这个成绩可不简单。
想象一下,机器人不再只是机械地执行“向前、向左、抓取”的指令,而是在行动前先“想一想”:我的手这样伸过去,能碰到杯子吗?如果夹得太松,杯子会不会在半路滑落?这种更像人的决策方式,正在变成现实。这场比赛的含金量在于,它考验的不仅仅是画面好不好看,更是模型能不能严格服从动作指令、精准预测物理世界的连锁反应。
让机器人学会“三思而后行”
长期以来,大众认知中的机器人大多是“所见即所行”的执行工具——只能依靠实时视觉感知完成预设动作,缺乏对物理世界的理解与预判能力。一旦遇到空抓、物体滑落、轨迹偏移这些非理想场景,传统机器人很容易出现操作失误,根本没法适应复杂多变的真实环境。
NeoVerse-ABot团队把这一点看作区分“高级机器”和“智能体”的关键分水岭。团队成员说得很形象:“可以把它理解为机器人的‘物理想象力’。”传统机器人更像是条件反射的执行者——看到红色就停止,感受到阻力就后退。它们擅长即时反馈和轨迹跟踪,却没法预判自己行为的长远后果。
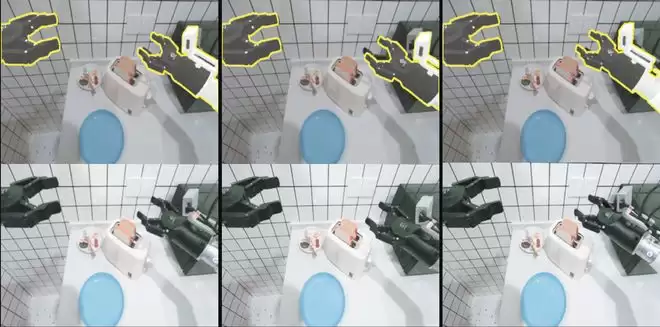
这个模型的核心,就是为机器人搭了一座连接“感知”与“决策”的桥梁。它接收两类信息:一是机器人当前“看到”的场景,二是它“计划”执行的动作序列。模型的任务,就是精准预测接下来环境、物体和机械臂之间会怎么变化。
过去,大家比拼的是谁能生成更好看的视频。但这次ICRA赛道的要求变了——模型必须服从动作指令。也就是说,模型不能“脑补”出一个画面精美但动作错误的未来。NeoVerse-ABot在图像质量和动作跟随两个核心指标上均排名全球第一。这意味着,中国团队开发的模型不仅能生成高清画面,还能严格遵循物理规律,把控制信号准确转化为物体的运动、接触与状态变化。团队成员说,这说明在具身智能的关键基础问题上,中国已经具备了与国际顶尖队伍同台竞争并取得领先的系统性能力。
“动作幻觉”威胁很大
在世界模型研发领域,“动作幻觉”是个长期困扰全球科研团队的核心难点,也是制约机器人从实验室走向真实场景的关键阻碍。所谓“动作幻觉”,指的是模型脱离机器人实际动作指令与物理逻辑,凭训练数据的常见模式“脑补”理想化结果,出现“空抓却显示抓取成功”这类虚假画面。画面看着真实,但逻辑上根本站不住脚。这种问题会让机器人低估操作风险,做出不安全动作,在工业制造、民生服务等场景里,直接威胁设备、物品甚至人身安全。
备赛过程中,团队把破解“动作幻觉”作为核心攻坚方向。他们摒弃了“失败样本是训练噪声”的传统认知,明确了一个关键判断:真实场景中的失败轨迹、偏移动作、交互误差,都是极具价值的监督信号。系统梳理海量遥操作数据后,团队重点挖掘夹空、滑落、补夹这些失败片段,提升这类长尾样本在训练体系中的权重,让模型充分学习真实物理交互的完整结果分布。
与此同时,团队创新引入了强化学习反馈机制,重构了模型评价体系。传统模型只奖励画面清晰度、流畅度,但这个新机制重点奖励动作匹配、因果合理、物理合规的生成结果,大幅强化了模型对机器人控制信号的敏感度,从根源上抑制了虚假生成问题。经过多轮迭代优化,NeoVerse-ABot能够精准区分成功操作与失败交互,在非理想场景中真实预判物体原位留存、中途滑落等实际结果,彻底摆脱了“默认成功”的固有缺陷。
赛场突围赋能产业
当前,具身智能已经列入我国“十五五”规划重点发展的未来产业。NeoVerse-ABot的夺冠不仅仅是学术上的胜利,更被视为中国机器人产业安装“智能大脑”的关键一步。
放眼全球,国际顶尖模型都在把可交互、可预判、可模拟的世界模型当作下一代AI的核心发力方向,技术竞争越来越激烈。团队负责人坦言,客观来看,世界模型仍处于快速迭代阶段,我国还没实现全面领跑。但在具身智能世界模型这一细分关键领域,中国团队已经彻底摆脱了单纯跟随的局面,在动作精准跟随、失败场景建模、工程化落地等核心维度,实现了与国际顶尖队伍并跑,甚至局部领先。
从国内产业发展的维度看,这次技术突破精准补齐了中国机器人产业的核心短板。目前,我国机器人核心零部件国产化进程持续提速,硬件产业生态日趋完善,但缺乏高精度、高可靠的“智能大脑”,这长期制约着产业从样机展示走向规模化落地。传统机器人研发依赖真机试错,数据采集成本高、长尾场景覆盖难、迭代周期长。而NeoVerse-ABot可以作为高可信的“神经仿真器”,通过虚拟环境预演生成海量物理真实的训练数据,大幅降低真机试错成本,加速机器人策略迭代与场景落地。
长远来看,这项技术拥有非常广阔的应用前景。在工业制造场景,它可以帮助柔性生产机器人适配多样零件与复杂工序,预判操作风险、提升生产柔性;在仓储物流、商业服务场景,它能让高频次、多场景作业的机器人自主调整策略、规避失误;在家庭服务、养老医疗、特种作业等开放场景,它能保障人机交互安全,提升机器人环境适配能力。此外,这项技术还可以延伸到自动驾驶、低空智能、科学实验自动化等领域,成为通用智能体理解、适配真实世界的核心基础能力。
团队表示,对于中国具身智能产业发展,这次夺冠是一个全新起点。未来,他们会持续深化技术研发,推进世界模型与大规模强化学习、在线规划算法的深度融合。一方面优化模型推理速度,适配机器人闭环实时控制需求;另一方面完善虚拟仿真训练体系,降低产业落地门槛。随着核心技术的持续突破,中国具身智能产业将告别“重硬件、轻智能”的发展困境,依托数据、工程、场景的系统性优势,在全球AI新一轮竞赛中持续抢占先机,开启智能机器人规模化、实用化发展的全新篇章。
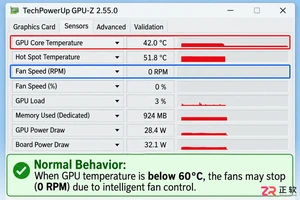
发现显卡风扇不转先别慌,这很可能是正常的智能启停功能。本文详解如何区分待机静音与硬件故障,提供从软件检测到物理清理的完整解决思路。
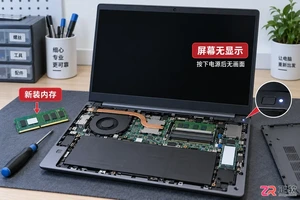
笔记本加装新内存后遇到黑屏或无法开机?不要慌张,本文通过重新插拔、清洁金手指、单根测试等具体操作步骤,帮你快速判断是安装失误还是硬件不兼容,并给出相应解决办法。
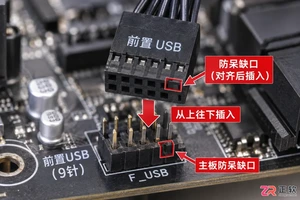
针对电脑主机前置USB接口无法识别设备的问题,本文提供一套基于因果逻辑的排查流程。涵盖检查机箱内部USB针脚连接、验证BIOS中USB控制器状态、更新芯片组驱动以及排除供电不足等常见原因,帮助用户快速恢复接口功能。
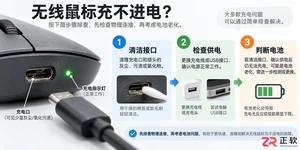
遇到无线鼠标充不进电的问题,不要急于更换设备。本文详解从清理接口氧化层、更换数据线到检测电池电压的完整排查流程,帮助你判断是临时故障还是硬件损坏。
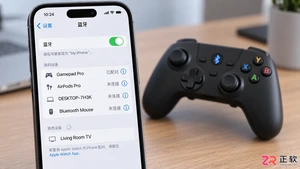
想知道如何用蓝牙手柄玩吃鸡游戏?本文详细讲解手机蓝牙手柄的连接步骤、主流映射软件的使用方法以及实战中的键位布局技巧,助你提升射击手感,同时解析外设玩家的匹配机制与注意事项。
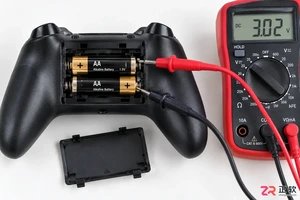
本文深入分析游戏手柄蓝牙频繁断开且需重连的根本原因,涵盖电池电压检测、操作系统电源管理策略及驱动冲突。通过具体的系统设置调整和固件更新步骤,解决蓝牙握手失败问题,恢复手柄的稳定连接状态。
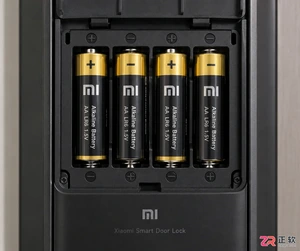
小米智能门锁更换新电池后无法开机或屏幕不亮?本文详解电池极性检查、金属触点清洁及强制重启方法,帮你快速解决供电问题,让门锁恢复正常使用。
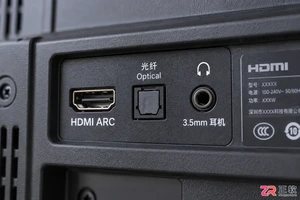
想让电视声音更震撼?本文详解如何通过HDMI ARC、光纤、蓝牙和3.5mm接口将电视连接至外置音响,包含具体设置步骤与常见问题排查,助你轻松打造家庭影院。




Photoshop 2026 是 Adobe 推出的专业图像处理与视觉设计软件,支持 Windows、macOS 和 iPad 等平台,广泛应用于摄影修图、电商设计、平面海报、数字绘画及视觉合成等创作场景。

Blender 是一款免费开源、跨平台的专业 3D 创作软件,集建模、动画、渲染、视频编辑与视觉合成等功能于一体,广泛应用于影视动画、游戏设计和建筑可视化等领域。软件支持 Cycles 物理渲染器与 Eevee 实时渲染引擎,并提供多边形建模、骨骼绑定、物理模拟等专业工具。Blender 兼容 Windows、macOS 和 Linux 系统,安装包轻巧、运行流畅,依托活跃的全球开发者社区持续更新,是从初学者到专业创作者都值得选择的正版 3D 创作工具。


Photoshop 2026 是 Adobe 推出的专业图像处理与视觉设计软件,支持 Windows、macOS 和 iPad 等平台,广泛应用于摄影修图、电商设计、平面海报、数字绘画及视觉合成等创作场景。
Blender 是一款免费开源、跨平台的专业 3D 创作软件,集建模、动画、渲染、视频编辑与视觉合成等功能于一体,广泛应用于影视动画、游戏设计和建筑可视化等领域。软件支持 Cycles 物理渲染器与 Eevee 实时渲染引擎,并提供多边形建模、骨骼绑定、物理模拟等专业工具。Blender 兼容 Windows、macOS 和 Linux 系统,安装包轻巧、运行流畅,依托活跃的全球开发者社区持续更新,是从初学者到专业创作者都值得选择的正版 3D 创作工具。