

赋予机器人精细“手感” 触觉感知正孕育增长迅猛细分赛道
机器人触觉感知正成为增长迅猛的细分赛道,今年前7个月新增融资超70亿元,两家企业跻身独角兽。视触融合技术提升柔性操作能力,但触觉数据不可替代,数据缺口仍是规模化落地的核心瓶颈。
机器人插接零件时在边缘反复摩擦却难以入位,拿捏塑料瓶时用力失衡致瓶身凹陷——这些场景在工业现场并不少见。具身智能机器人“翻车”的案例,往往都指向同一个问题:机器人和物理世界交互,不能只靠视觉感知。触觉,以及其他多模态信息,同样扮演着关键角色。
让机器人从“看见”世界迈向“触摸”世界,触觉感知正在孕育一条增长迅猛的细分赛道。数据会说话:今年前7个月,这个领域新增融资超过70亿元,至少有两家企业跻身新晋独角兽。这个赛道到底有多火,数字已经给出了答案。
把触觉信息融合进具身智能大模型,以提升机器人柔性操作能力,正在成为行业普遍认可的技术路径。也就是说,让机器人不仅“看得见”,还能“摸得着”、“感觉得到”。基于视触融合等技术成果,机器人的工业柔性操作已经诞生了应用测试场景,规模化量产有望上线。
不过,触觉数据有个特性:它无法被其他数据替代。这正是问题的核心所在。数据缺口,仍然是阻碍机器人规模化落地的核心瓶颈之一。业内也在呼吁:在强化多模态数据真实采集的同时,数据仿真等技术路线需要进一步完善;触觉传感器等核心零部件,则需要在耐用性、数据一致性等方面精益求精。毕竟,手感这东西,差一点就会差很多。
认识AI Agent、Genie 4与机器人的区别:任务输入不等于完成结果,世界模拟不等于现实执行,装载机动作展示也不能替代完整工程验收。
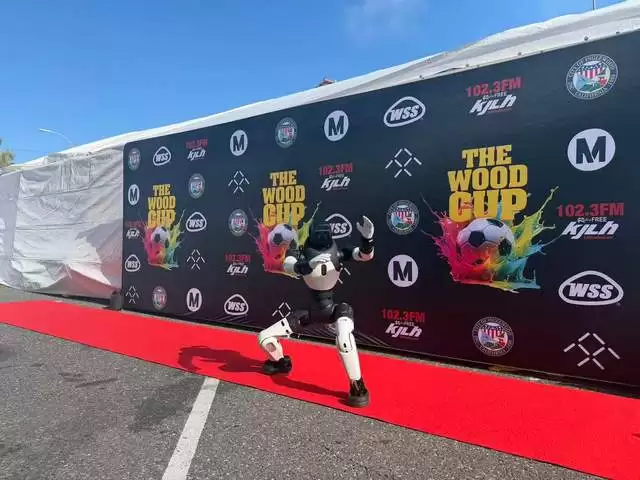
法拉第未来EAI机器人亮相洛杉矶世界杯庆典,被CBS报道,实现零广告费破圈。目前推出三大系列机器人,截至5月累计交付137台,年度目标上调至1500台。近期获7000万美元融资,将发布机器人教育生态战略,加速物理AI领域布局。
启元机器人加速线下布局,亚洲首店已在深圳卓悦中心设围挡,上海全球首店同步筹备,西安等地也在推进中。作为上纬新材在消费级具身智能领域的核心载体,其聚焦个人机器人赛道,研发投入同比增长超500%。
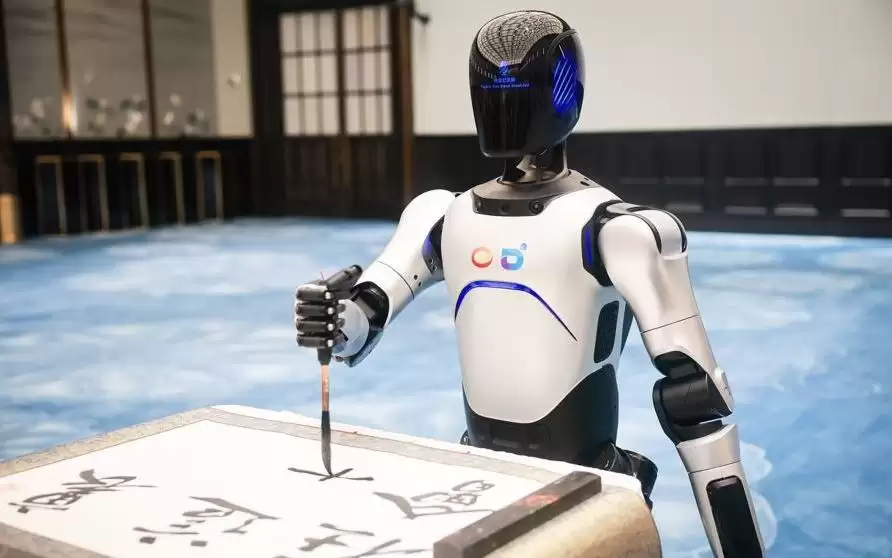
6月16日,世界会客厅迎来首位智能导览员——编号001的人形机器人正式上岗。它身高约1.7米,通体银白,可提供多语种讲解、智能引导与互动问答,致力于提升智慧化参观体验。同日,世界会客厅举办了年度品牌日暨首秀5周年纪念活动。
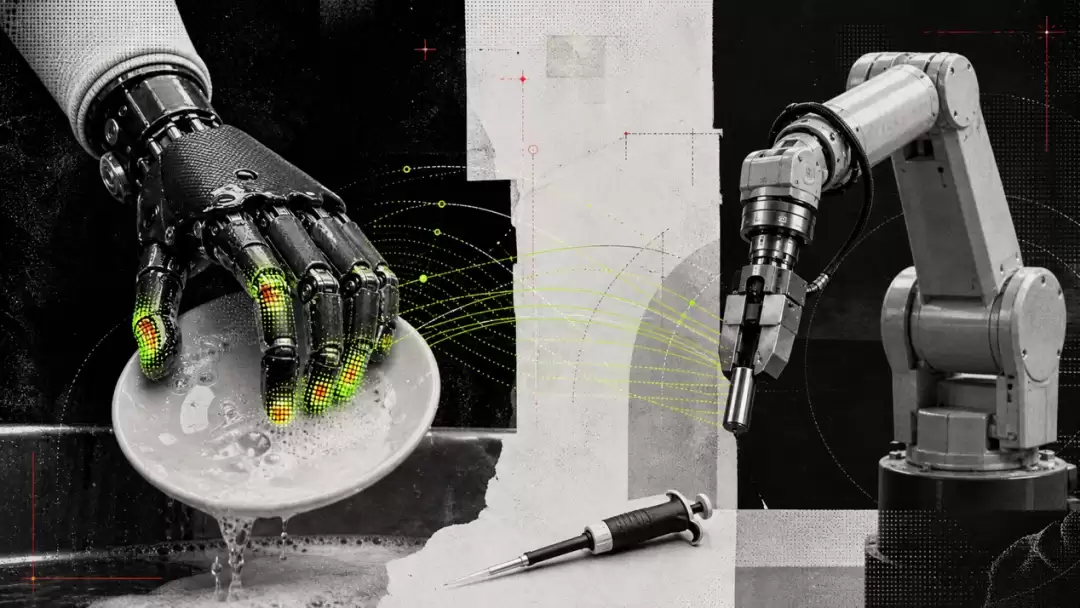
约300名截肢患者日常使用仿生手产生的触觉与运动数据,被PSYONIC用于机器人灵巧手训练,通过“真实到真实”迁移绕过仿真环节,将人类操控经验直接迁移至机器人。已与ABB、NVIDIA合作探索汽车制造等工业场景,但数据规模与可靠性仍需验证。
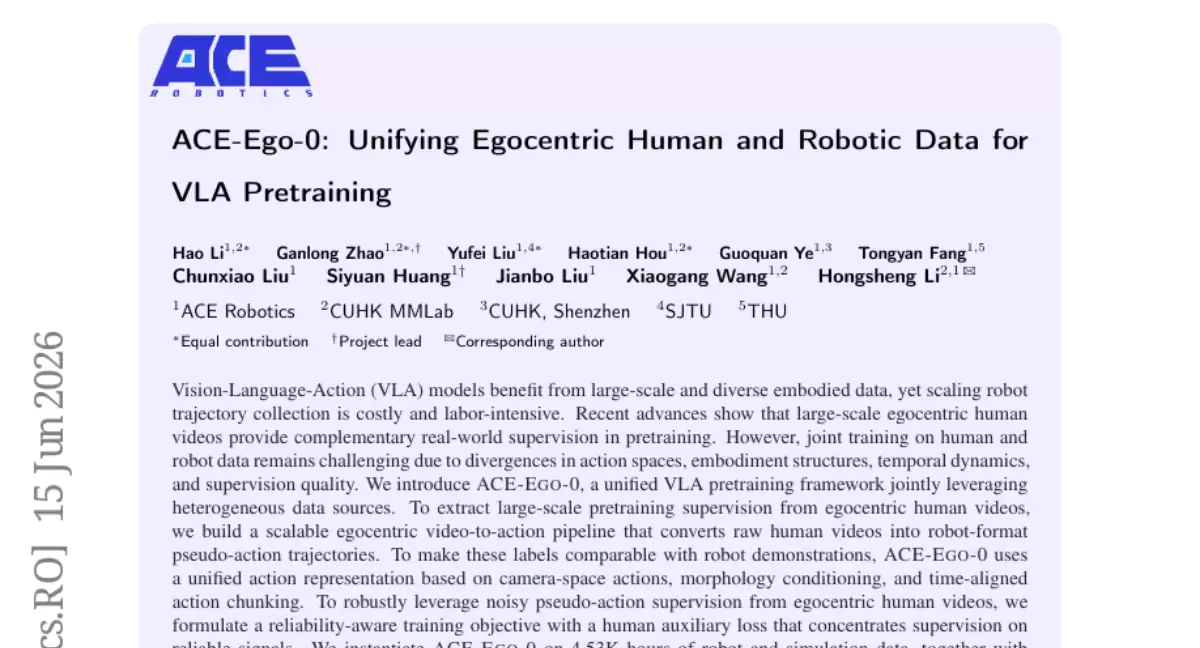
ACE-Ego-0框架将人类双手视频与机器人数据统一到头部摄像头坐标系,通过形态条件化和可靠性加权损失处理结构差异与噪声。在超6000小时数据上预训练,于仿真和真实双臂机器人测试中刷新多项基准,平均成功率72.8%,真实任务达78.3%。
暑期科技研学聚焦北京、上海、深圳、杭州,项目涵盖京东智能物流、小米汽车工厂、火箭制造、3D打印、机器人、无人机、航天及大飞机总装等,让孩子深入体验智能制造,实现沉浸式职业启蒙。
顺丰同城上线机器人末端运力,与肯德基“车速取”合作,实现即停即取。机器人独立承担门店与路边取餐点间短途接驳,替代店员跑腿,推动无人物流从室内走向室外场景,拓宽服务半径。
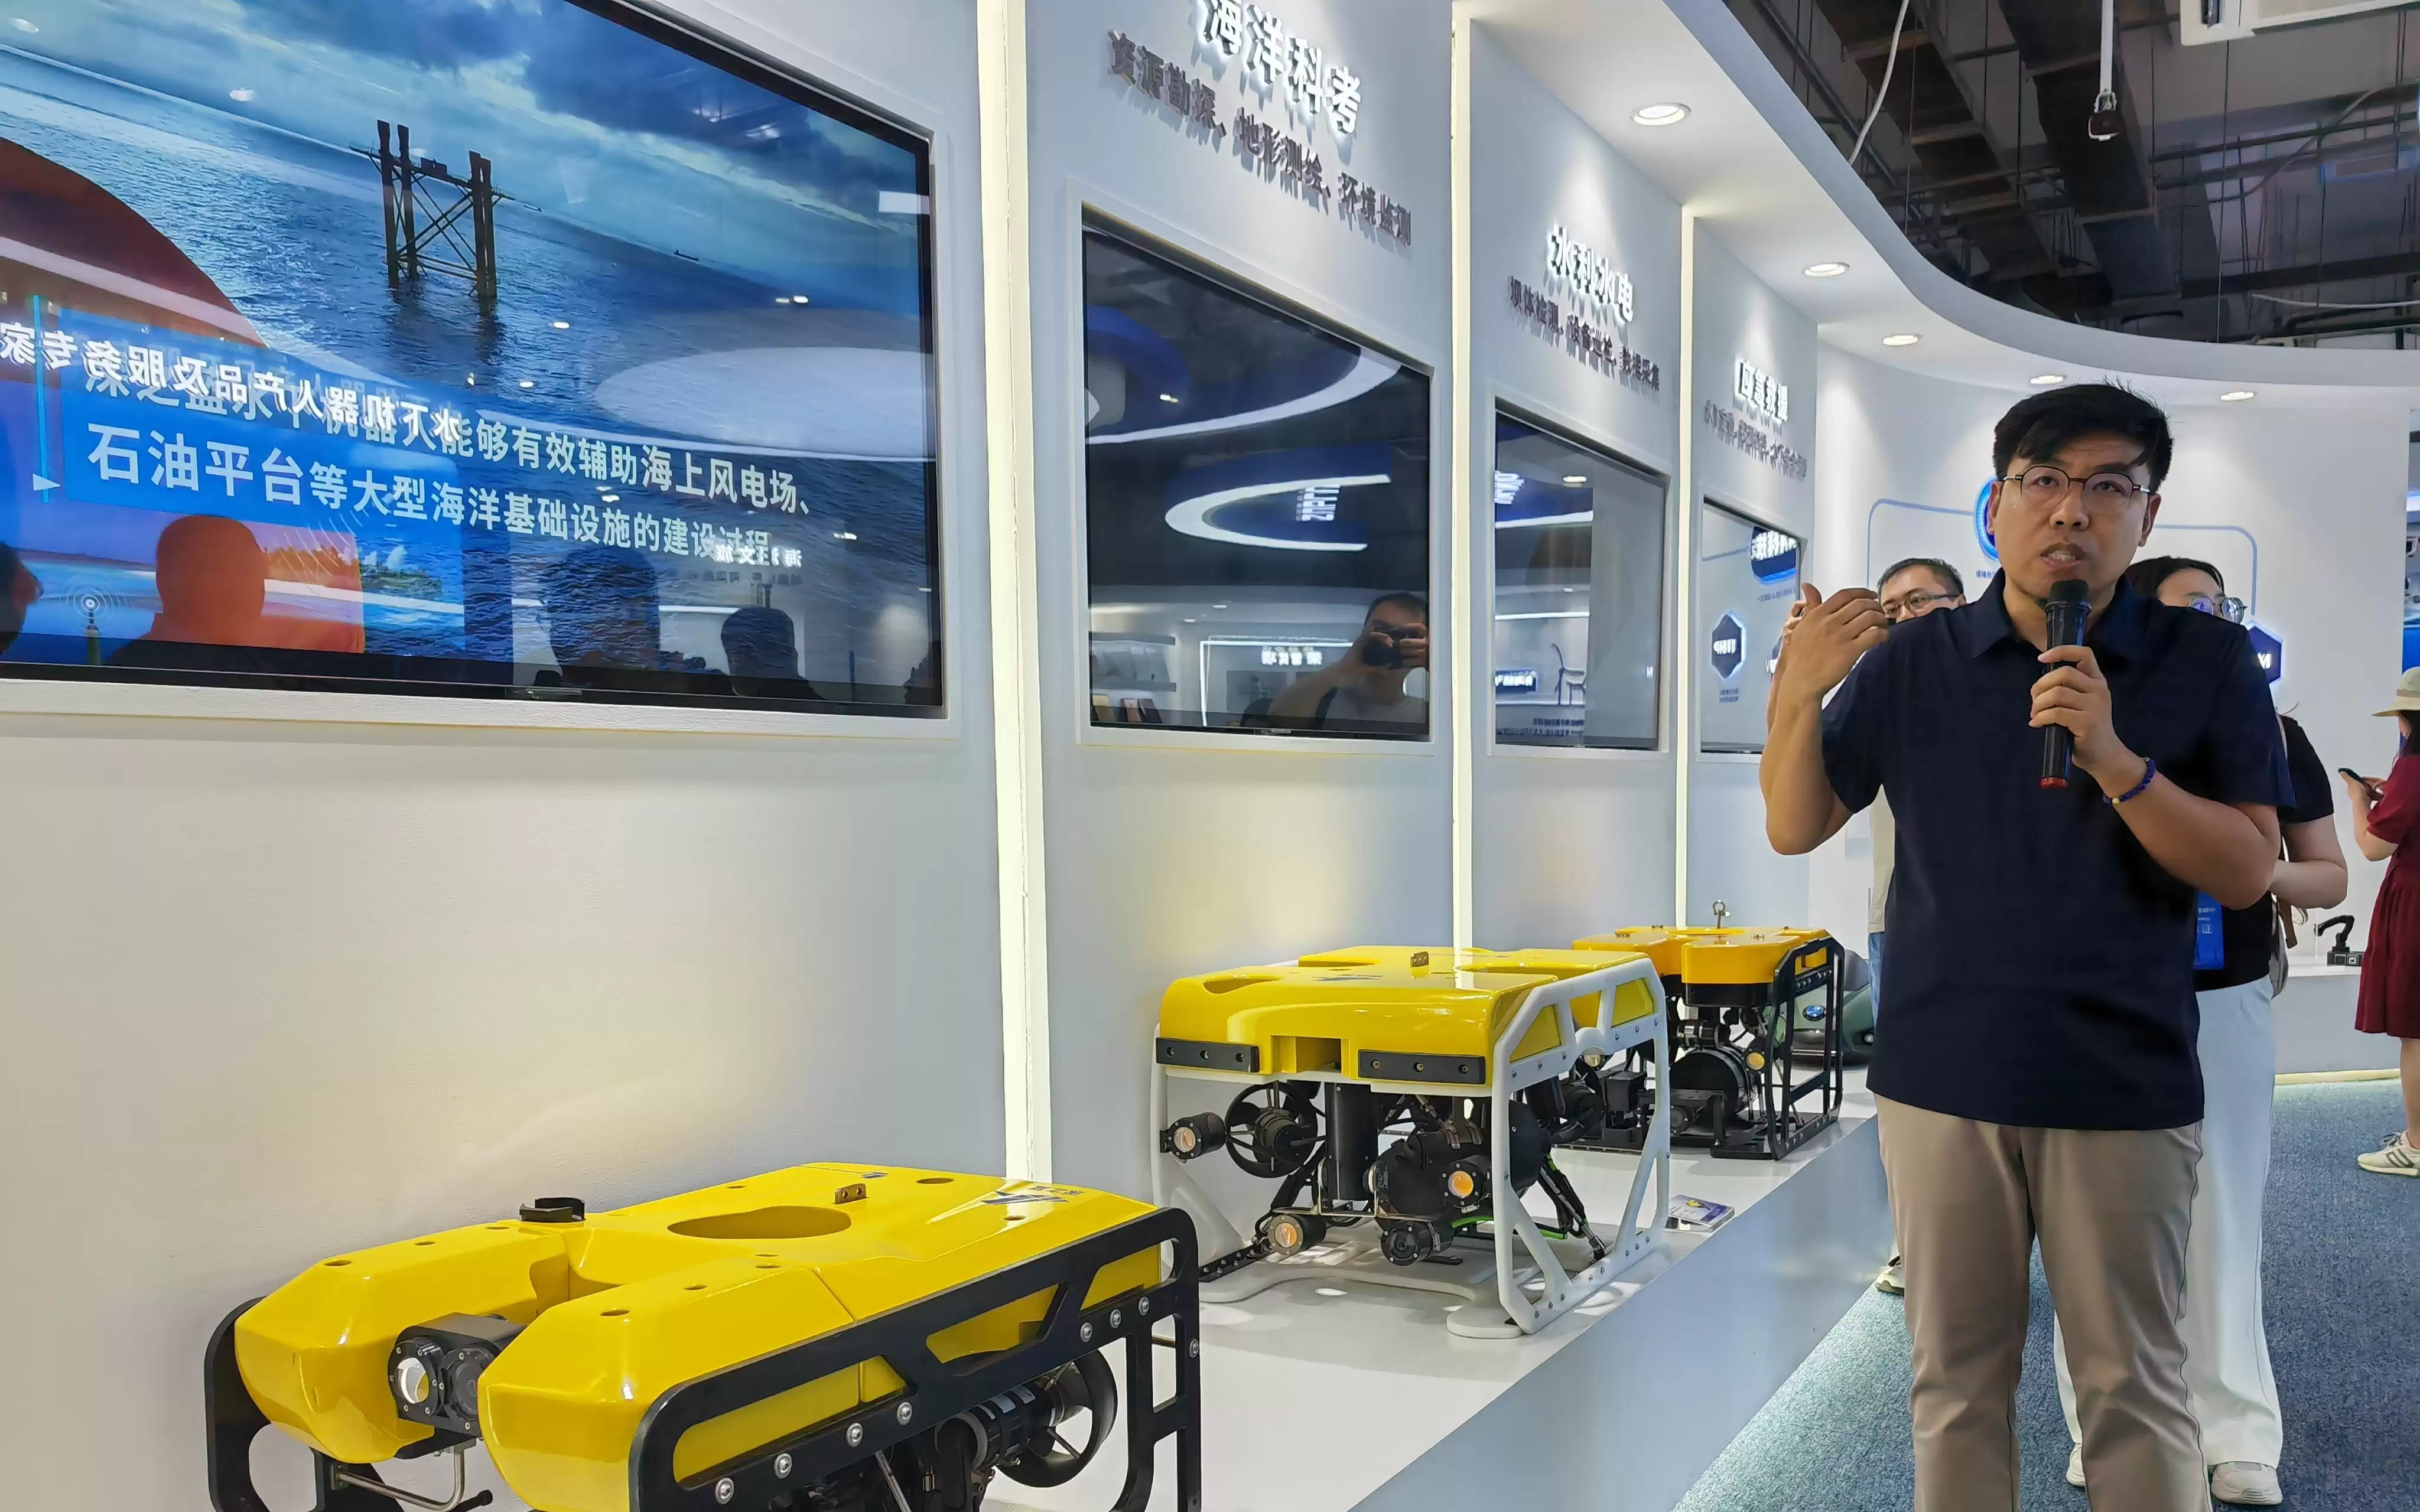
天津机器人产业加速爆发,水下助推器、高速分拣并联机器人及人形取货机器人等应用场景涌现。智能机器人已列重点产业链,前4个月规上企业产值同比增长12.8%,产业生态逐步构建。
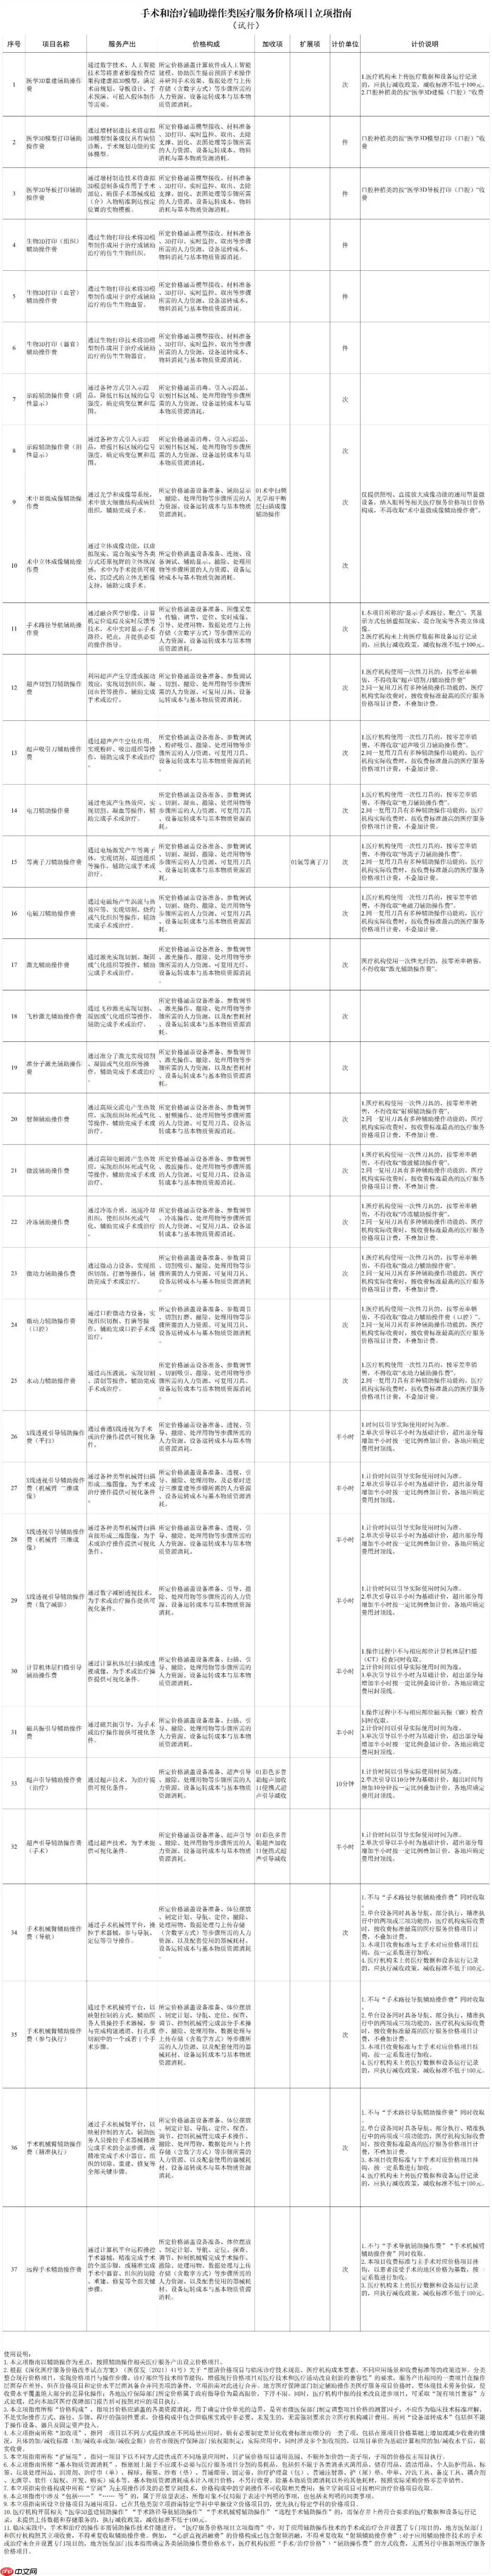
国家医保局发布指南,为3D打印、手术机器人、远程手术等辅助操作统一价格立项,按技术精度分类定价,鼓励用于高难度手术。机械臂耗材费用纳入定价,降低患者支出;首次设立远程手术辅助操作费;要求医疗数据及设备日志本地存储并实时上传,否则核减价格。





火山引擎是字节跳动旗下企业级云与AI服务平台。聚焦大模型核心能力,依托字节自研豆包多模态大模型,凭借火山方舟一站式平台,提供模型精调、推理部署、智能应用搭建等全链路服务,结合高性能AI算力,助力各行业快速落地大模型数字化与智能化应用。



