

微软发布 Rho-alpha 模型,机器人可通过语言指令执行复杂任务
微软发布面向机器人领域的Rho-alpha模型,基于Phi视觉-语言模型深度定制,可将自然语言指令映射为机器人控制信号,实现复杂双手协作任务,具备在线适应与触觉感知能力,已在双臂和类人机器人平台上验证。
微软研究院刚放出一个大消息:一款面向机器人领域的新AI模型——Rho-alpha,正式亮相,并且率先通过研究型早期访问计划向外部研究人员开放。这可不是什么通用大模型,它是微软第一次基于Phi系列视觉-语言模型,专门为机器人应用场景深度定制的一套AI系统。

从技术路线来看,Rho-alpha被明确纳入了微软“物理AI”的整体战略框架。这和那些主要在虚拟环境里运行的大语言模型完全是两码事——它的核心是让智能体能够与真实的物理世界实时、可靠地交互。说白了,就是要让机器人真正“动手干活”,而不是只会在数字世界里聊天。
那么,Rho-alpha到底厉害在哪儿?关键突破在于:它可以直接把自然语言指令解析并映射成底层的机器人控制信号。你给它一句“把这边的零件组装到那边去”,它就能驱动机器人完成高难度的双手协同任务。传统工业机器人那种依赖硬编码脚本、固定流程的做法,在这里被彻底甩开。目前,该模型已经在双臂操作平台和类人机器人硬件上完成了多轮验证与性能评估。

这项技术的意义在于,它有望打破机器人长期被困在高度结构化、强约束环境里的瓶颈。过去机器人只能在工厂里按预设程序重复动作,现在一个口语化的指令就能触发从理解到执行的端到端映射,复杂双手协作任务自主完成,根本不需要预置程序或人工编排流程。
更值得关注的是,Rho-alpha展现出了相当强的在线适应能力。在执行任务的过程中,它能根据环境变化动态调整行为策略;人类操作者也可以通过一个简易的可视化界面进行实时干预和修正——这些反馈会被自动整合进后续的决策与学习循环里。这种“边干边学”的能力,正是走向真正智能机器人的关键一环。
针对机器人领域真实标注数据严重匮乏的老大难问题,Rho-alpha采用了一种混合训练范式,融合了真实示范数据、高保真仿真任务以及海量的视觉问答样本。其中大量合成训练数据依托Azure云平台构建的仿真流水线高效生成——既解决了数据稀缺的问题,又保证了训练样本的多样性与可靠性。

目前,Rho-alpha正在双臂机器人与类人机器人两大硬件平台上同步进行实机测试。它的架构不仅融合了视觉理解与语言处理能力,还首次集成了触觉感知模块。这意味着机器人能基于接触反馈即时调整抓取力度、姿态与运动轨迹——这比单纯依靠视觉判断要可靠得多。据透露,后续迭代版本还会进一步扩展力觉、滑觉等多模态传感融合能力。
可以确定的是,机器人不再只是“看”和“听”,它们正在学会“感觉”和“适应”。而这,才是物理AI真正走向实用的开始。
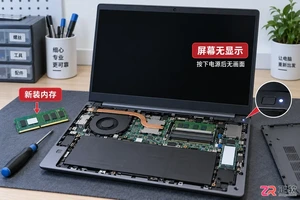
笔记本加装新内存后遇到黑屏或无法开机?不要慌张,本文通过重新插拔、清洁金手指、单根测试等具体操作步骤,帮你快速判断是安装失误还是硬件不兼容,并给出相应解决办法。
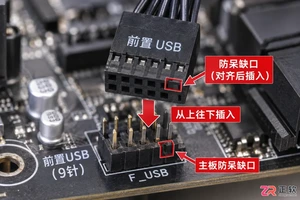
针对电脑主机前置USB接口无法识别设备的问题,本文提供一套基于因果逻辑的排查流程。涵盖检查机箱内部USB针脚连接、验证BIOS中USB控制器状态、更新芯片组驱动以及排除供电不足等常见原因,帮助用户快速恢复接口功能。
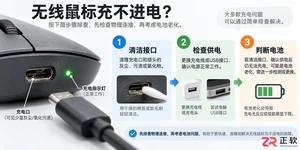
遇到无线鼠标充不进电的问题,不要急于更换设备。本文详解从清理接口氧化层、更换数据线到检测电池电压的完整排查流程,帮助你判断是临时故障还是硬件损坏。
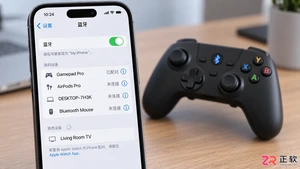
想知道如何用蓝牙手柄玩吃鸡游戏?本文详细讲解手机蓝牙手柄的连接步骤、主流映射软件的使用方法以及实战中的键位布局技巧,助你提升射击手感,同时解析外设玩家的匹配机制与注意事项。
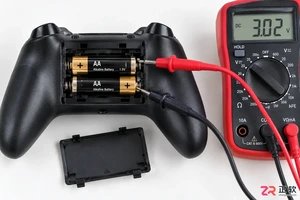
本文深入分析游戏手柄蓝牙频繁断开且需重连的根本原因,涵盖电池电压检测、操作系统电源管理策略及驱动冲突。通过具体的系统设置调整和固件更新步骤,解决蓝牙握手失败问题,恢复手柄的稳定连接状态。
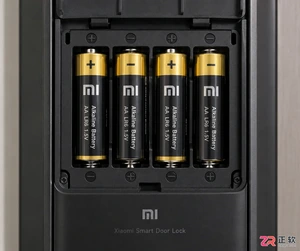
小米智能门锁更换新电池后无法开机或屏幕不亮?本文详解电池极性检查、金属触点清洁及强制重启方法,帮你快速解决供电问题,让门锁恢复正常使用。
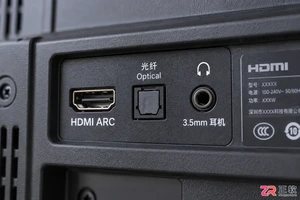
想让电视声音更震撼?本文详解如何通过HDMI ARC、光纤、蓝牙和3.5mm接口将电视连接至外置音响,包含具体设置步骤与常见问题排查,助你轻松打造家庭影院。
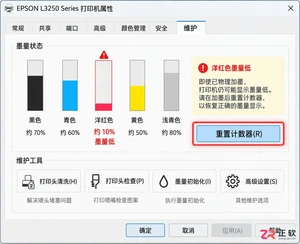
解决打印机加墨水后打印无色的问题,涵盖墨盒芯片计数器重置、喷头气锁排除方法以及驱动程序颜色设置检查,帮助用户快速恢复彩色打印功能。
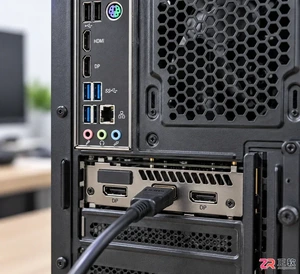
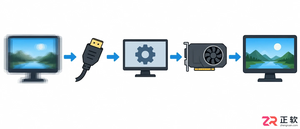
面对主机运转正常但显示器无信号的困境,本文通过场景化分析,指导用户从线缆检查、输入源切换、内存金手指清洁到显卡重新插拔,逐步排除故障,恢复显示。




Photoshop 2026 是 Adobe 推出的专业图像处理与视觉设计软件,支持 Windows、macOS 和 iPad 等平台,广泛应用于摄影修图、电商设计、平面海报、数字绘画及视觉合成等创作场景。

Blender 是一款免费开源、跨平台的专业 3D 创作软件,集建模、动画、渲染、视频编辑与视觉合成等功能于一体,广泛应用于影视动画、游戏设计和建筑可视化等领域。软件支持 Cycles 物理渲染器与 Eevee 实时渲染引擎,并提供多边形建模、骨骼绑定、物理模拟等专业工具。Blender 兼容 Windows、macOS 和 Linux 系统,安装包轻巧、运行流畅,依托活跃的全球开发者社区持续更新,是从初学者到专业创作者都值得选择的正版 3D 创作工具。


Photoshop 2026 是 Adobe 推出的专业图像处理与视觉设计软件,支持 Windows、macOS 和 iPad 等平台,广泛应用于摄影修图、电商设计、平面海报、数字绘画及视觉合成等创作场景。
Blender 是一款免费开源、跨平台的专业 3D 创作软件,集建模、动画、渲染、视频编辑与视觉合成等功能于一体,广泛应用于影视动画、游戏设计和建筑可视化等领域。软件支持 Cycles 物理渲染器与 Eevee 实时渲染引擎,并提供多边形建模、骨骼绑定、物理模拟等专业工具。Blender 兼容 Windows、macOS 和 Linux 系统,安装包轻巧、运行流畅,依托活跃的全球开发者社区持续更新,是从初学者到专业创作者都值得选择的正版 3D 创作工具。