

机器人学会“脑补”触感,叠衣服端茶水成功率暴涨90%
人形机器人通过“触觉梦境”模型实现突破,能预判触觉并提前调整动作。该系统结合稳定下半身与VR采集的人类操作数据,在插零件、叠毛巾、端茶水等五项精细任务中,成功率较主流方法提升约90.9%。
人形机器人的进化,正经历一场从“走得好”到“干得巧”的深刻转变。实验室里奔跑跳跃的身影固然令人惊叹,但一遇到叠衣服、用工具、端茶倒水这类需要精细接触的家务活,往往就露了怯。问题的核心在于,当机器人的上半身忙于各种复杂操作、与外界频繁发生物理接触时,如何还能让全身稳稳当当地保持平衡?这成了制约其真正走入现实场景的关键瓶颈。
最近,来自卡内基梅隆大学与博世人工智能中心的研究团队,带来了一项颇具启发性的突破。他们提出的HTD模型,全称是“Humanoid Transformer with Touch Dreaming”,直译过来就是“具备触觉梦境的人形Transformer”。这个模型让机器人学会了“预判”触觉,从而在整理书籍、铲猫砂、端茶送水等五项真实任务中,将成功率相对提升了惊人的90.9%。
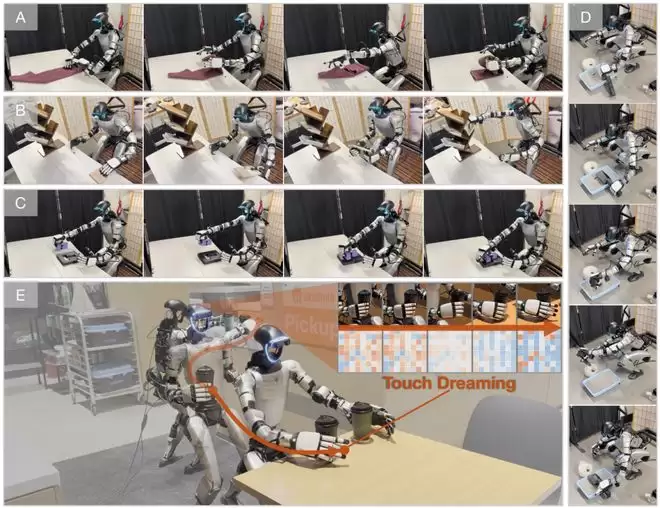
图 | 人形机器人进行不同任务测试(来源:上述论文)
长久以来,人形机器人在执行精密任务时可谓困难重重。全身关节相互牵连,手上一用力,身体就容易晃动甚至失去平衡。许多操作不仅需要“看见”,更需要“感知”到接触的力道、物体的滑动乃至形变,单靠视觉系统是远远不够的。因此,现有的系统要么只能完成简单动作,要么被限制在固定基座上,难以实现“边走边干”的全身协调操作。
为了打破这个僵局,研究团队构建了一套从硬件到软件的完整解决方案。
先站稳脚跟:一个可靠的下半身
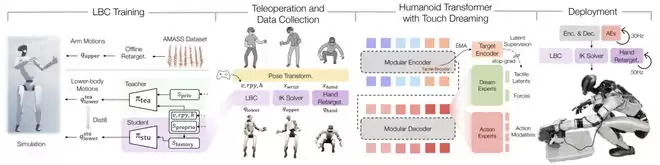
一切灵巧操作的前提,是稳定的身体支撑。团队首先训练了一个基于强化学习的下身控制器。他们采用了一种“师生”训练框架:先在仿真环境中训练一个“教师”模型,让它掌握重心分布、足部接触状态等深层信息,学会稳健的下肢运动逻辑;随后,通过知识蒸馏技术,将这种能力迁移到“学生”模型上,使得后者在现实世界中,仅依靠关节角度、身体姿态等可直接观测的信息,就能实现稳定行走。
最终的效果是,机器人能够精准控制身高、躯干的俯仰、倾斜与旋转,无论是弯腰、下蹲还是侧身,都能稳稳完成,从而让上半身从平衡的束缚中解放出来,专注于操作本身。
(来源:上述论文)
向人类学习:高效的数据采集
有了稳定的下半身,如何让上半身学会像人一样灵巧操作?团队搭建了一个VR远程操控数据采集平台。操作人员戴上VR设备,其头部、手腕、手指及身体的姿态被实时映射到机器人身上,机器人则同步复刻人类的动作。整个过程同时记录下多视角的视觉信息、全身关节运动数据、手部受力以及分布式触觉信号。
这种方法无需复杂的编程,就能快速积累大量贴近真实场景的操作数据,让机器人直接学习人类的动作逻辑和操作习惯,极大地提升了动作的自然度和对任务的适应性。
值得一提的是,机器人的双手配备了高精度的分布式触觉传感器,每只手能提供高达1062维的触觉信号,覆盖手指各节和整个手掌,能够精准捕捉接触的位置和压力大小。
核心创新:让机器人“梦见”触觉
整个系统最核心、也最具创新性的部分,是名为HTD的多模态Transformer模型。它能够同时处理多视角视觉、本体感觉、手部力反馈和触觉信号。而其灵魂在于一项名为“触觉梦境”的机制。
这就像人类在做一个动作前,大脑会下意识地预判下一秒手会碰到什么、需要用多大的力气。HTD模型让机器人也拥有了这种“预判”能力——它能在“脑海”中想象未来几秒内的触觉和受力情况,从而提前规划并调整动作,真正掌握接触式操作的诀窍。
实战检验:五项挑战见真章
为了验证这套系统的实际能力,研究人员在实验室中设置了五项颇具挑战性的任务:
高精度插零件: 机器人需要抓起一个T型块,将其插入间隙仅有3.5毫米的T型底座中,任何微小偏差都会导致失败。HTD凭借触觉预判,能够实时微调位置和力度,成功率远超传统模型。
整理书籍: 平放在桌面上的书难以直接抓取。机器人需要先将书本推出桌边,再将其抓起放入书架。HTD能够精准控制推力和抓握力,避免书本掉落或损坏。
折叠毛巾: 面对柔软易变形的毛巾,需要多步骤、持续接触的调整。HTD通过预判毛巾的变形和接触变化,能够稳定完成折叠,并适应多种初始摆放状态。
铲猫砂: 这个任务涉及弯腰、使用工具和全身协调。机器人需要蹲下拿起铲子,铲起猫砂并倒入垃圾桶。HTD完美平衡了动作幅度与身体稳定性,高效完成了任务。
端茶送水: 机器人需要端着两杯茶行走,全程保持平衡且茶水不洒。HTD能够预判移动中杯子的晃动和受力变化,协调双手与全身动作,稳稳当当地完成端送。
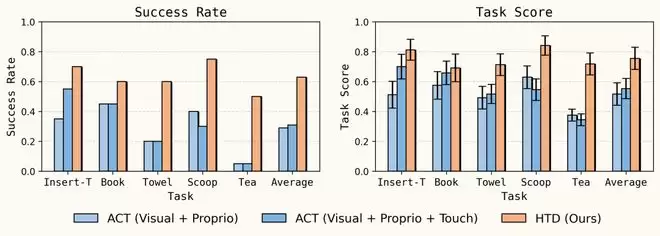
实验数据给出了有力的证明:HTD模型在这些任务上的平均成功率,比当前主流的最强基准模型提升了约90.9%。通过进一步的消融实验(即通过移除特定组件来评估其贡献的方法),团队还证实,在模型的潜空间中进行触觉预测,比直接预测原始触觉信号要有效得多,这一设计带来了约30%的成功率增益。
(来源:GitHub)
据悉,该系统的部分底层代码已在GitHub上开源,供其他研究人员参考和使用。
展望未来,研究团队计划进一步扩展其学习框架的规模,并将在涉及人机协作的场景中进行测试。这意味着系统需要吸收更多的视觉数据和人类示教数据。从长远目标看,团队致力于开发能够轻松适配不同身体结构和传感器配置的通用AI框架,并最终创建出能够灵活应对各种复杂操控任务的智能系统。
参考资料:
1.https://arxiv.org/pdf/2604.13015
2.https://humanoid-touch-dream.github.io/
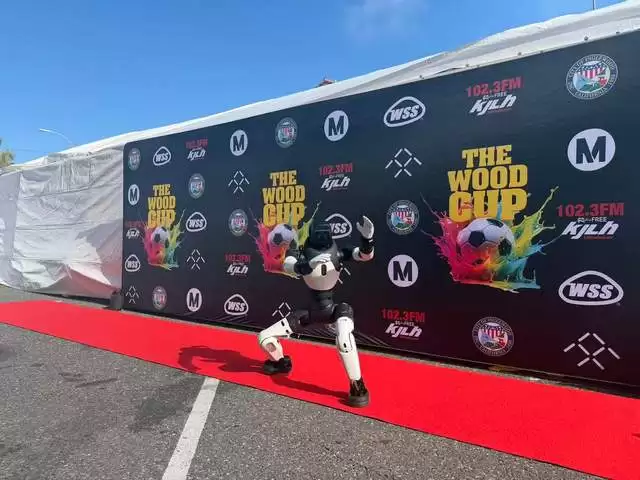
法拉第未来EAI机器人亮相洛杉矶世界杯庆典,被CBS报道,实现零广告费破圈。目前推出三大系列机器人,截至5月累计交付137台,年度目标上调至1500台。近期获7000万美元融资,将发布机器人教育生态战略,加速物理AI领域布局。
启元机器人加速线下布局,亚洲首店已在深圳卓悦中心设围挡,上海全球首店同步筹备,西安等地也在推进中。作为上纬新材在消费级具身智能领域的核心载体,其聚焦个人机器人赛道,研发投入同比增长超500%。
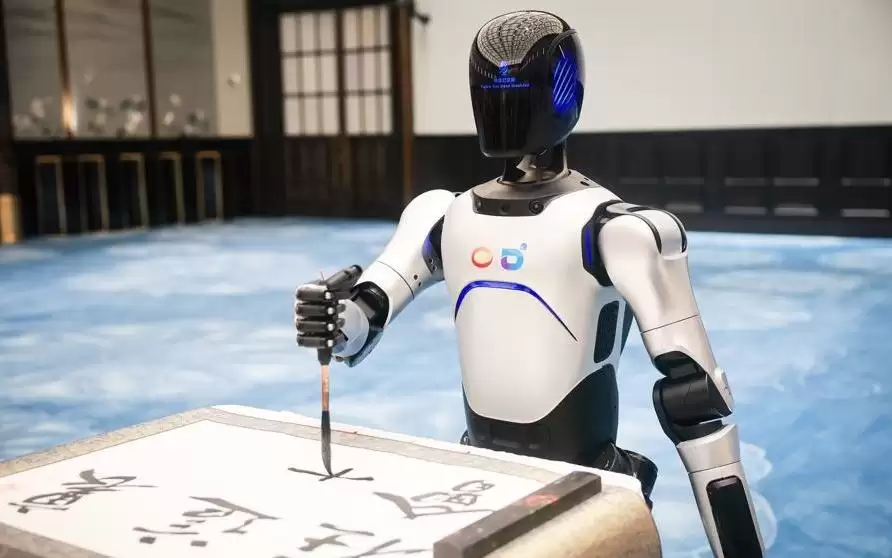
6月16日,世界会客厅迎来首位智能导览员——编号001的人形机器人正式上岗。它身高约1.7米,通体银白,可提供多语种讲解、智能引导与互动问答,致力于提升智慧化参观体验。同日,世界会客厅举办了年度品牌日暨首秀5周年纪念活动。
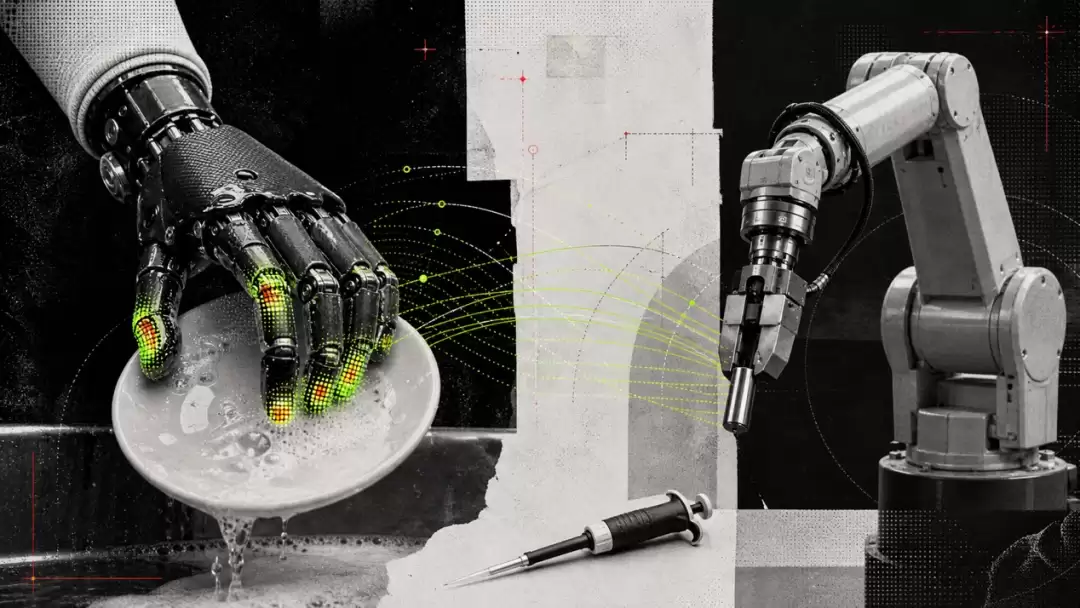
约300名截肢患者日常使用仿生手产生的触觉与运动数据,被PSYONIC用于机器人灵巧手训练,通过“真实到真实”迁移绕过仿真环节,将人类操控经验直接迁移至机器人。已与ABB、NVIDIA合作探索汽车制造等工业场景,但数据规模与可靠性仍需验证。
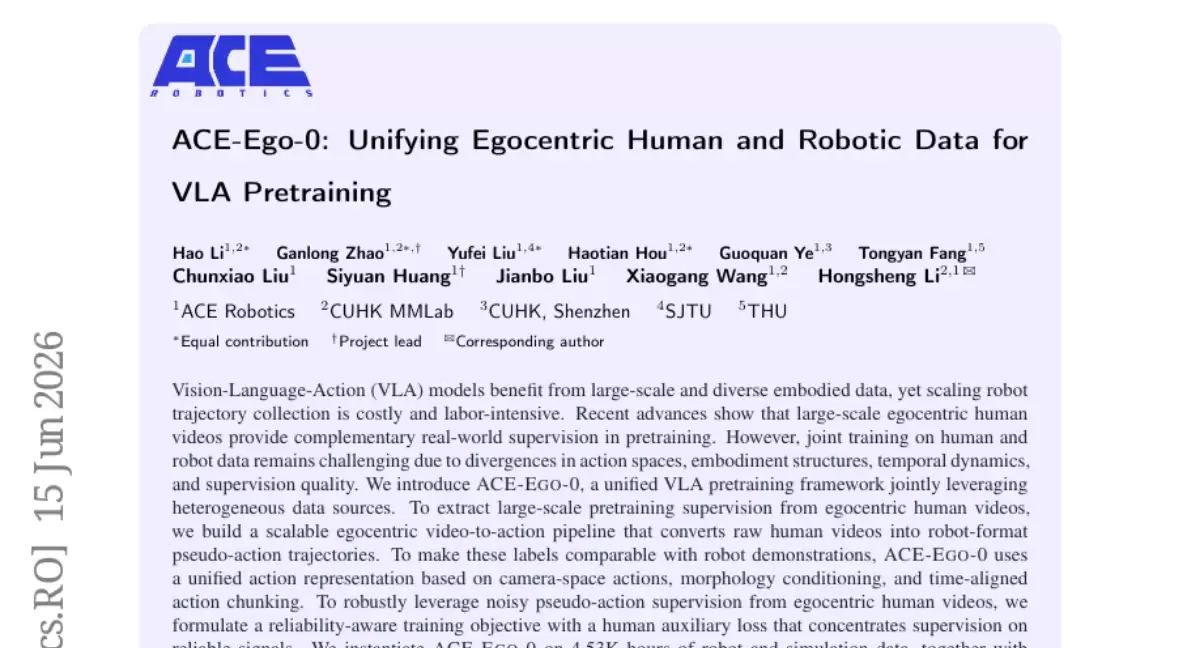
ACE-Ego-0框架将人类双手视频与机器人数据统一到头部摄像头坐标系,通过形态条件化和可靠性加权损失处理结构差异与噪声。在超6000小时数据上预训练,于仿真和真实双臂机器人测试中刷新多项基准,平均成功率72.8%,真实任务达78.3%。
暑期科技研学聚焦北京、上海、深圳、杭州,项目涵盖京东智能物流、小米汽车工厂、火箭制造、3D打印、机器人、无人机、航天及大飞机总装等,让孩子深入体验智能制造,实现沉浸式职业启蒙。
顺丰同城上线机器人末端运力,与肯德基“车速取”合作,实现即停即取。机器人独立承担门店与路边取餐点间短途接驳,替代店员跑腿,推动无人物流从室内走向室外场景,拓宽服务半径。
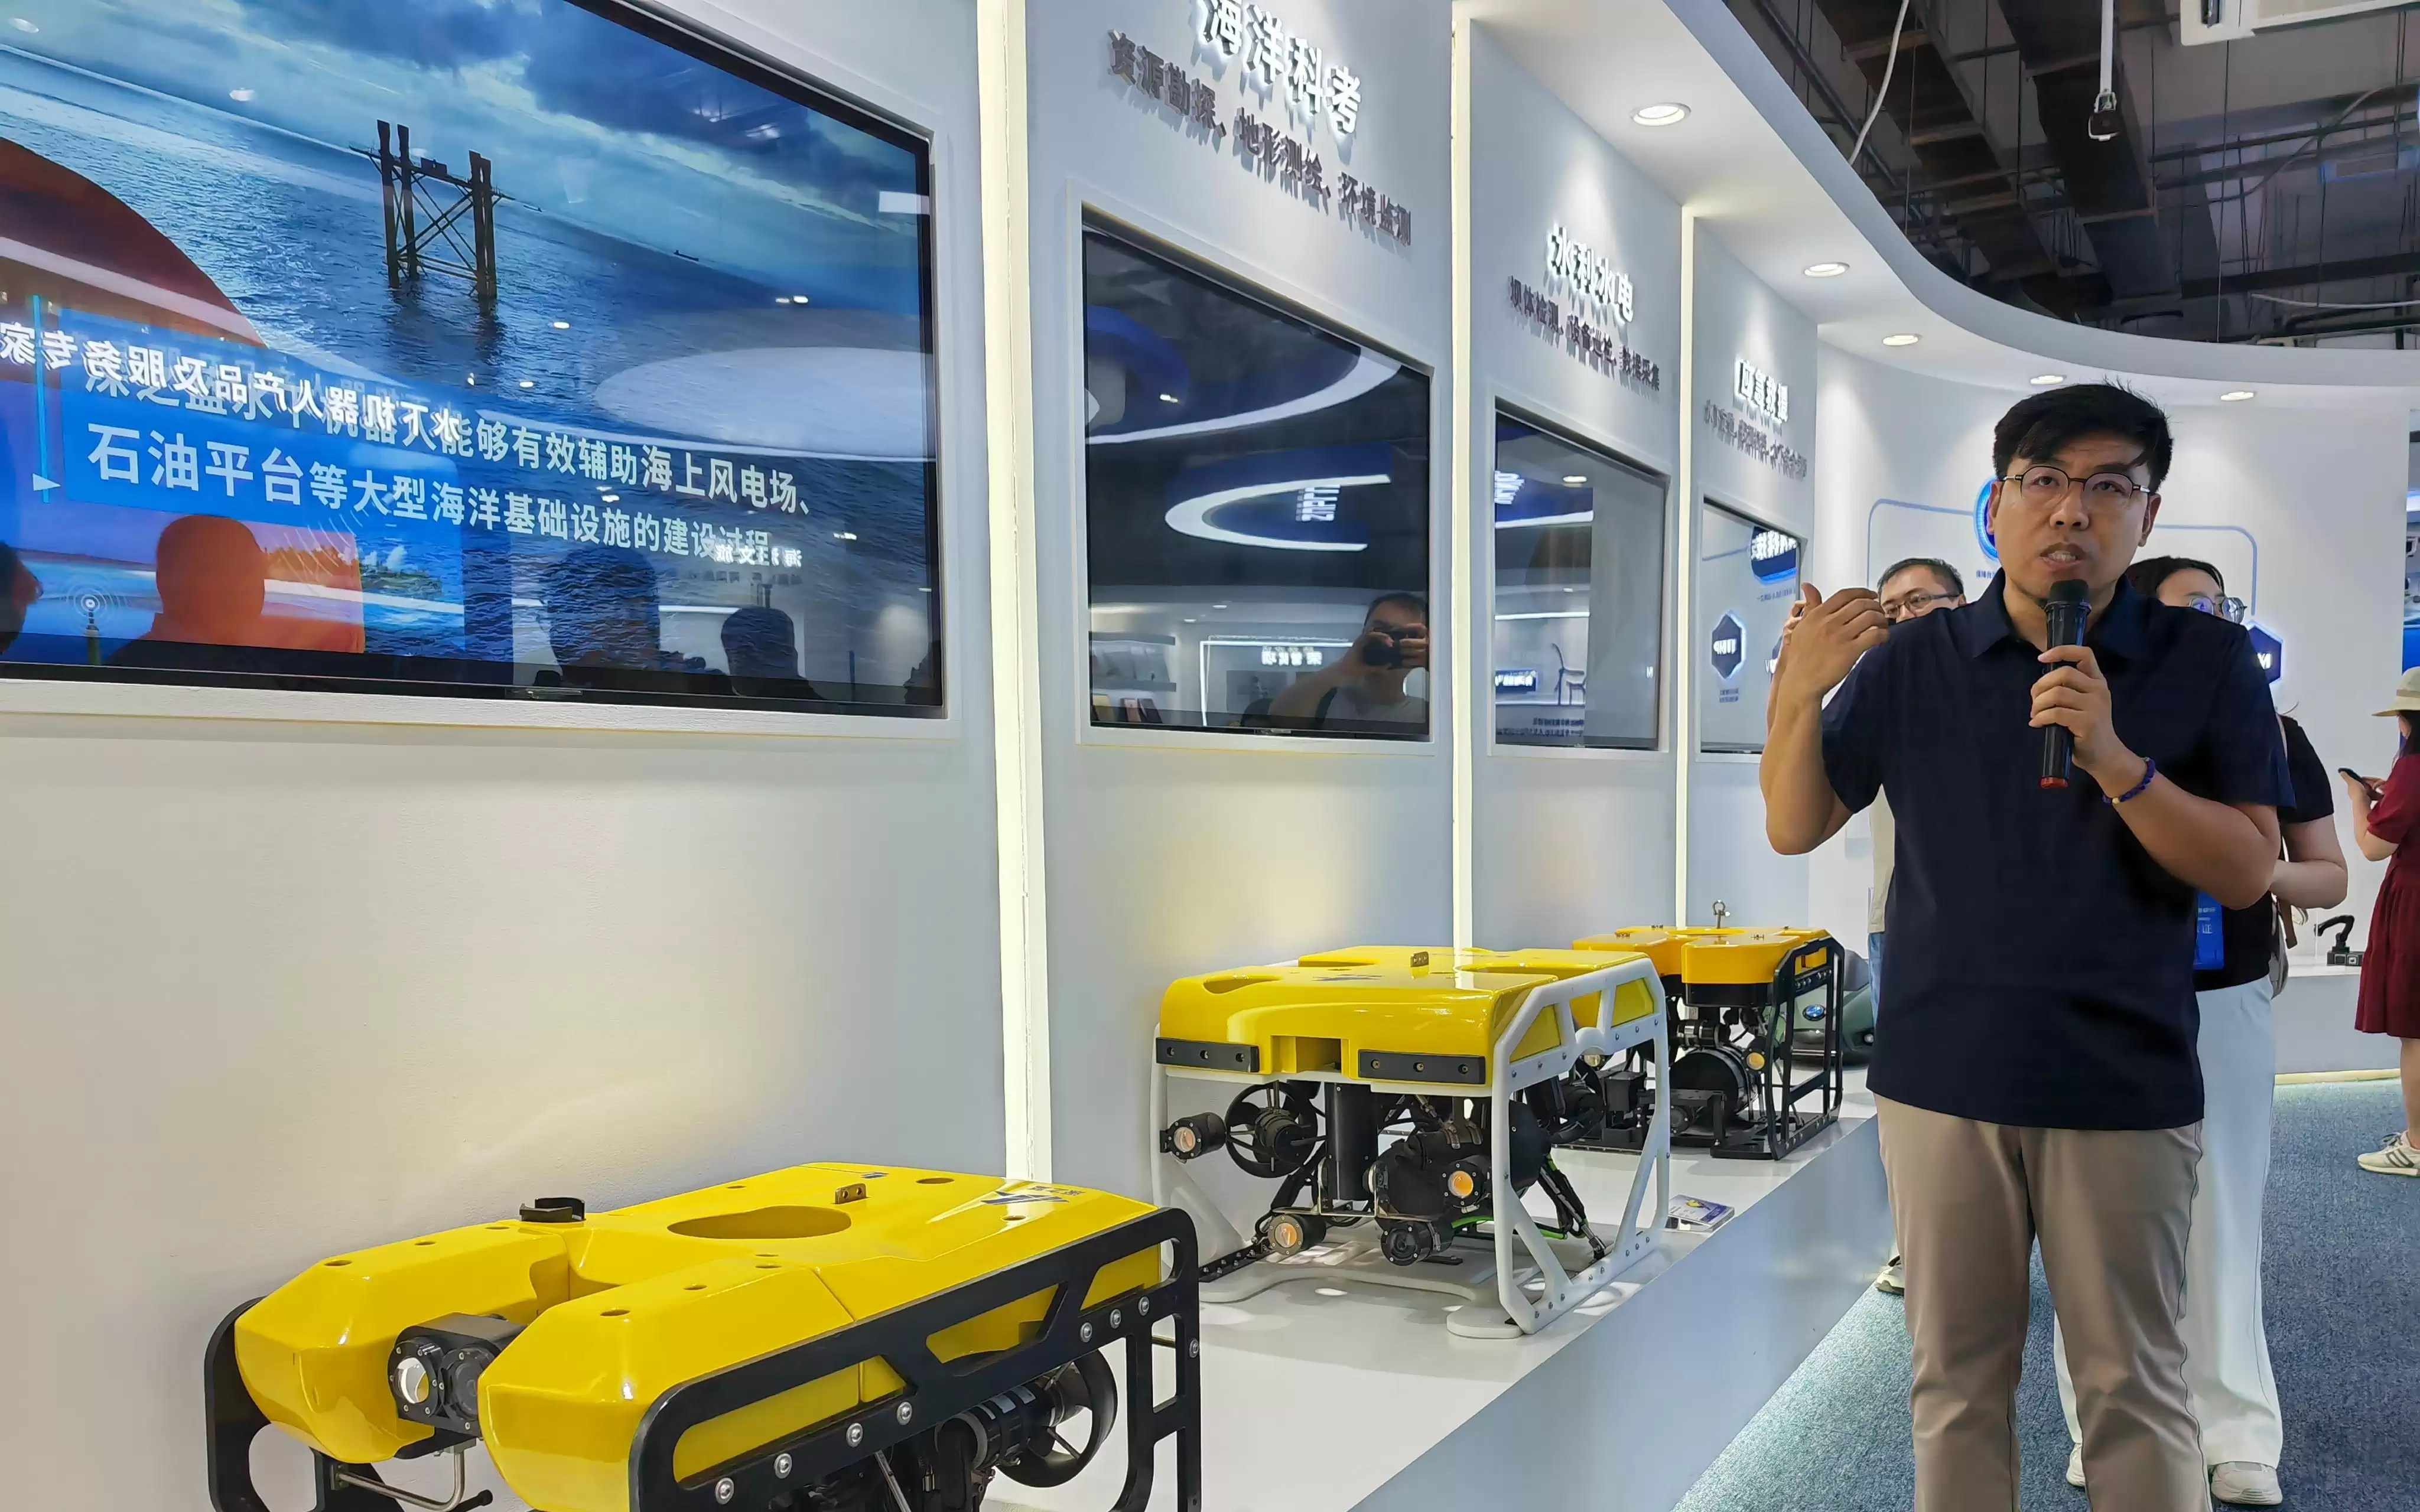
天津机器人产业加速爆发,水下助推器、高速分拣并联机器人及人形取货机器人等应用场景涌现。智能机器人已列重点产业链,前4个月规上企业产值同比增长12.8%,产业生态逐步构建。
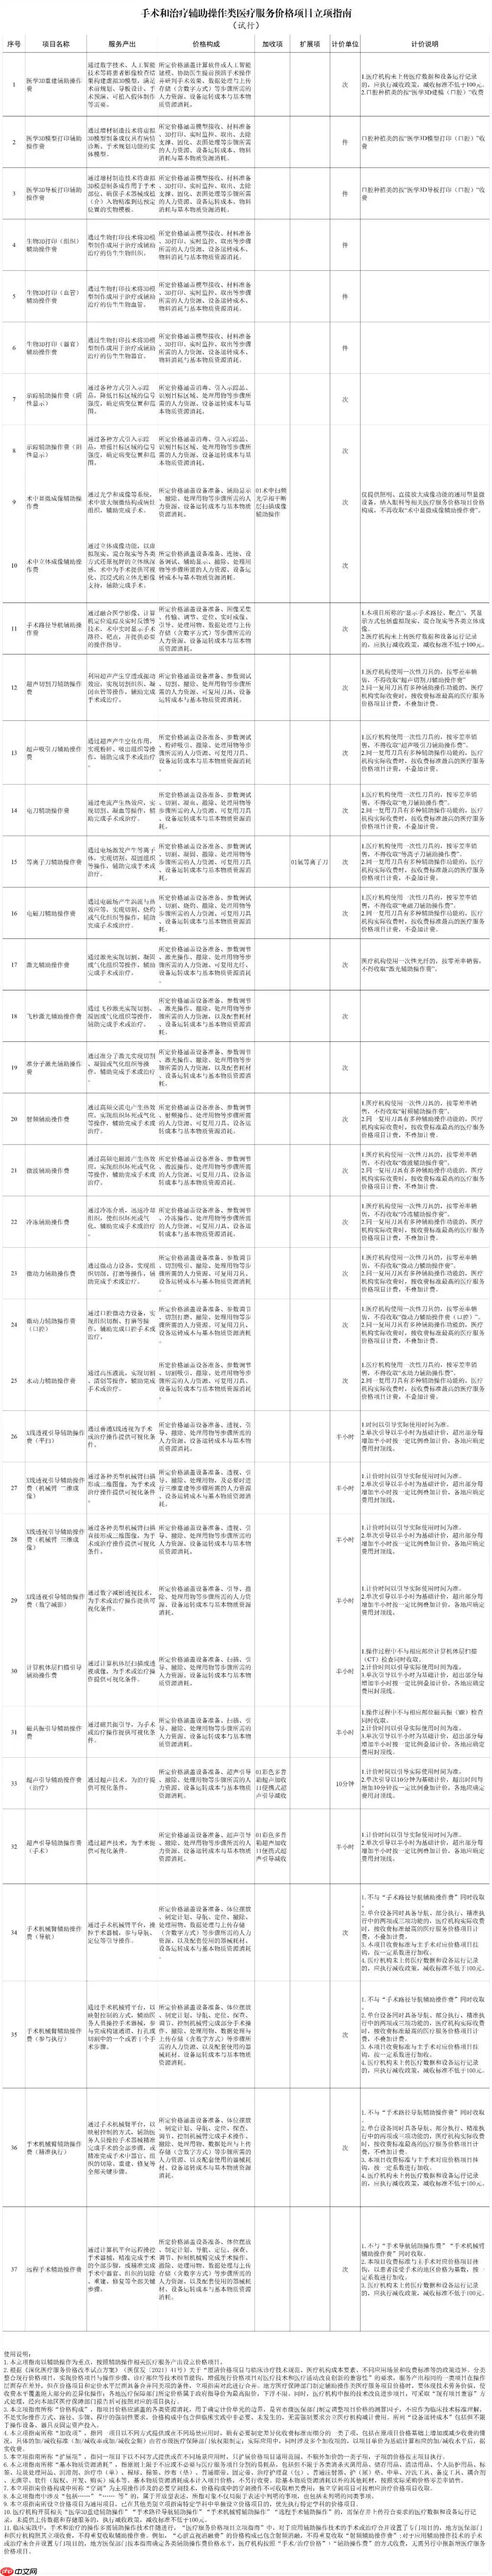
国家医保局发布指南,为3D打印、手术机器人、远程手术等辅助操作统一价格立项,按技术精度分类定价,鼓励用于高难度手术。机械臂耗材费用纳入定价,降低患者支出;首次设立远程手术辅助操作费;要求医疗数据及设备日志本地存储并实时上传,否则核减价格。
讯飞星火更新文档中心,提供HTTP与WebSocket两套接口,降低开发接入门槛。HTTP适用于服务端场景,WebSocket支持流式实时交互。文档详列请求地址、鉴权、参数及示例代码,补充上下文传递、报错处理等细节,明确模型参数边界,有效降低试错与评估成本。




Postman是一套面向API全生命周期的开发与测试平台,可在Mac上发送和调试多种协议请求,管理集合、环境及认证信息,并完成脚本测试、模拟服务、监控、文档发布和团队协作。它适合开发、测试及运维人员使用,提供个人免费方案。

Docker Desktop 是 Docker 官方为 Mac 提供的容器开发环境,集成 Docker Engine、命令行工具、Compose、Build、Kubernetes 与图形化管理界面。

Android Studio 是 Google 面向安卓应用开发提供的官方集成开发环境,基于 IntelliJ IDEA 构建。它整合智能代码编辑、Gradle 构建、界面预览、设备模拟、性能分析、调试测试及 APK 分析等工具。

Postman 是面向 API 全生命周期的开发与协作平台。Windows 桌面版可用于构建和发送 HTTP、GraphQL、gRPC、WebSocket、MQTT 等请求,并提供环境变量、集合、脚本测试、模拟服务、监控、文档及团队工作区等

Docker Desktop 为 Windows 开发者提供集成式容器环境,内置 Docker Engine、命令行工具、Compose、Build 与 Kubernetes 等组件,可在本机完成镜像构建、容器运行、日志查看和资源管理。

Android Studio 是 Google 面向 Android 应用开发提供的官方集成开发环境,以 IntelliJ IDEA 为基础,集成智能代码编辑、Gradle 构建、设备模拟、界面预览、调试测试及性能分析工具,